Sim-to-Real: Hur AI-simulering ersätter månader av robotteknik
Att träna humanoida robotar i simulering innan de implementeras i verkliga fabriker minskar integrationstiden från månader till dagar. Så här fungerar sim-to-real transfer och varför det är viktigt för tillverkare.
Motion1 Inc. ·
Det gamla sättet: Trial and error på fabriksgolvet
Så länge industrirobotar har funnits har deras driftsättning följt samma smärtsamma mönster. En ingenjör installerar roboten, skriver styrkod, testar den på fabriksgolvet, upptäcker att den inte fungerar som förväntat och itererar – ibland i veckor, ibland i månader – tills roboten uppnår acceptabel prestanda. Sedan upprepas hela cykeln för nästa uppgift, nästa produktvariant, nästa produktionslinje.
Fysisk AI är namnet som nu ges till intelligens som måste fungera i den verkliga världen. Den uppfattar, den beslutar, den rör sig, och den betalar ett fysiskt pris för varje misstag. Det priset är exakt anledningen till att inlärningen måste ske någon annanstans först.
Denna process är långsam eftersom testning i den verkliga världen i sig är långsam. Varje iterationscykel tar minuter till timmar på fabriksgolvet, där roboten fysiskt måste utföra uppgiften, ingenjören måste observera resultatet, diagnostisera felet, modifiera koden och försöka igen. En enda driftsättning kan kräva femtio till hundra av dessa cykler innan roboten presterar tillförlitligt. Med €50 000 till €150 000 per driftsättning, med dyr ingenjörskompetens upptagen i månader, är ekonomin straffande.
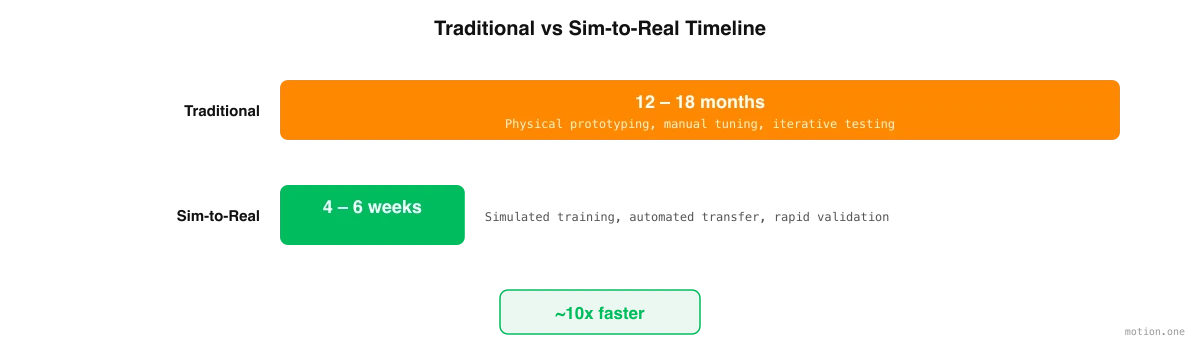
Överföring från simulering till verklighet (sim-to-real transfer) – att träna en robot i en virtuell simulering av den verkliga miljön och sedan driftsätta den tränade policyn till fysisk hårdvara – lovar att komprimera denna tidslinje från månader till dagar. Idén är inte ny, men de senaste framstegen inom AI, datorseende och fysiksimulering har fört den från en akademisk kuriositet till ett praktiskt driftsättningsverktyg. Att förstå hur det fungerar, var det utmärker sig och var det fortfarande har begränsningar är avgörande för alla tillverkare som utvärderar humanoid automation.
Hur överföring från simulering till verklighet fungerar
Sim-till-verklighet-pipelinen börjar med att fånga den verkliga miljön. Fotografier och videor av fabriken – tagna med vanliga smartphones eller point-of-view-kameror burna av arbetare – bearbetas till en tredimensionell simulering som replikerar geometrin, belysningen och fysiken i den faktiska anläggningen. Detta är inte ett generiskt lager eller ett stiliserat fabriksgolv; det är en digital tvilling av din specifika produktionsmiljö, med din utrustning, dina produkter och din layout.
När simuleringsmiljön väl existerar börjar processen med att träna humanoiden. En uppgift fångas från operatörerna som redan utför den – till exempel, "plocka produkter från slutet av transportbandet, inspektera för synliga defekter och packa i lådor om sex." Ett AI-system delar upp uppgiften i diskreta manipulationssteg och börjar träna humanoiden att utföra varje steg inom simuleringen.
Träningen sker med en hastighet som skulle vara omöjlig i den verkliga världen. I simulering kan en humanoid försöka utföra en uppgift tusentals gånger per timme, lära sig av varje misslyckande och förfina sitt tillvägagångssätt. I verkligheten tar varje försök minuter och riskerar att skada utrustning eller produkter. Simulering komprimerar månader av verklig inlärning till timmar av beräkning, och det gör det till en bråkdel av kostnaden – GPU-beräkningstid kontra högt betald ingenjörskompetens på fabriksgolvet.
Den tränade policyn valideras mot noggrannhetsmål innan den någonsin rör verklig hårdvara. Typiskt är tröskeln nittio procent eller högre uppgiftskompletteringsgrad i simulering. Först när detta mål är uppnått överförs policyn till den fysiska roboten, där en kort period av finjustering i den verkliga världen åtgärdar den återstående klyftan mellan simulering och verklighet.
Att minska sim-till-verklighet-gapet
Den historiska kritiken mot simuleringsbaserad robotik har varit sim-till-verklighet-gapet – observationen att policys som fungerar felfritt i simulering ofta misslyckas i den verkliga världen. Simuleringsgrafik matchar inte perfekt verkligheten. Simulerad fysik är approximationer. Verkliga sensorer introducerar brus och latens som simulering inte fångar. Och den verkliga världen innehåller effekter – luftflöde, vibrationer, temperaturvariationer, ytoregelbundenheter – som simuleringar traditionellt ignorerar.
Moderna tillvägagångssätt åtgärdar dessa luckor genom flera tekniker som har mognat betydligt under de senaste två åren.
Domänrandomisering är kanske den viktigaste. Under träningen varierar simuleringen slumpmässigt texturer, ljusförhållanden, objektpositioner, ytfriktion och andra fysiska parametrar. Istället för att lära sig att utföra uppgiften i en perfekt miljö, lär sig roboten att hantera variation. När den möter den verkliga världen – som, ur robotens perspektiv, helt enkelt är en annan variant av de randomiserade träningsmiljöerna – generaliserar den istället för att misslyckas.
Progressiv överföring ger ett extra säkerhetslager. Istället för ett enda hopp från simulering till full produktion, överförs policys i steg: högfidelitetsimulering, sedan en förenklad testmiljö i den verkliga världen, sedan begränsade produktionskörningar och slutligen full driftsättning. Varje steg validerar prestanda innan nästa börjar, vilket fångar upp problem tidigt när de är billiga att åtgärda.
Kontinuerlig inlärning säkerställer att simuleringen förbättras över tid. När roboten väl är driftsatt samlar den in data från den verkliga världen som matas tillbaka till simuleringsmotorn. Den digitala tvillingen blir mer exakt för varje driftsskift, och framtida policys som tränas i den uppdaterade simuleringen kräver mindre finjustering i den verkliga världen. Detta skapar en positiv spiral: fler driftsättningar leder till bättre simuleringar, vilket leder till snabbare och mer tillförlitliga framtida driftsättningar.
Där överföring från simulering till verklighet utmärker sig
Överföring från simulering till verklighet är särskilt effektivt för tillverkningsuppgifter som delar vissa egenskaper. Repetitiva uppgifter med konsekvent produktgeometri – paketering, palletering, sortering, materialöverföring – är idealiska eftersom simuleringen kan modellera de relevanta objekten med hög trohet och uppgiftsstrukturen är tillräckligt förutsägbar för att förstärkningsinlärning ska konvergera snabbt.
Uppgifter i kontrollerade miljöer presterar bättre än de i okontrollerade. Ett fabriksgolv med konsekvent belysning, stabila temperaturer och förutsägbara utrustningslayouter är mycket lättare att simulera exakt än en utomhusbyggarbetsplats eller ett jordbruksfält.
Uppgifter med tydliga framgångskriterier – lådan är förseglad, pallen är staplad, produkten är inspekterad – tränas snabbare än uppgifter med subjektiva eller tvetydiga resultat, eftersom förstärkningsinlärningsalgoritmen behöver en väldefinierad belöningssignal att optimera mot.
Den kumulativa fördelen
Varje sim-till-verklighet-driftsättning genererar data som förbättrar nästa. Simuleringsmodellerna blir mer exakta när de införlivar feedback från den verkliga världen. Uppgiftsdekomponeringsalgoritmerna lär sig av tidigare framgångar och misslyckanden. Policyträningen konvergerar snabbare när biblioteket med träningsdata växer.
Detta skapar ett data-svänghjul som är en av de mest strategiskt viktiga dynamikerna inom humanoid robotik. De företag och tillverkare som börjar med sim-till-verklighet-driftsättning tidigast ackumulerar mest data, bygger de mest exakta simuleringarna och uppnår de snabbaste driftsättningstiderna. Sena aktörer möter en kumulativ nackdel: inte bara saknar de data, utan de konkurrerar mot organisationer vars driftsättningsinfrastruktur har förbättrats med varje iteration i månader eller år.
För tillverkare är den praktiska implikationen tydlig. Den första sim-till-verklighet-driftsättningen i din anläggning kommer att vara den långsammaste och mest involverade. Den andra kommer att vara betydligt snabbare. Vid den femte eller sjätte driftsättningen kommer processen att vara rutin. Frågan är inte om sim-till-verklighet kommer att bli standardmetoden för humanoid driftsättning – ekonomin gör det oundvikligt. Frågan är om din anläggning kommer att generera data och bygga kapacitet nu, eller börja från noll senare.