Sim-to-Real: Como a simulação de IA está a substituir meses de engenharia robótica
Treinar robôs humanoides em simulação antes de os implementar em fábricas reais reduz o tempo de integração de meses para dias. Eis como a transferência sim-para-real funciona e porque é importante para os fabricantes.
Motion1 Inc. ·
A Forma Antiga: Tentativa e Erro no Chão de Fábrica
Desde que os robôs industriais existem, a sua implementação tem seguido o mesmo padrão doloroso. Um engenheiro instala o robô, escreve o código de controlo, testa-o no chão de fábrica, descobre que não funciona como esperado e itera – por vezes durante semanas, por vezes durante meses – até que o robô atinja um desempenho aceitável. Depois, todo o ciclo se repete para a próxima tarefa, a próxima variante de produto, a próxima linha de produção.
AI Física é o nome agora dado à inteligência que tem de funcionar no mundo real. Ela percebe, decide, move-se e paga um preço físico por cada erro. Esse preço é exatamente a razão pela qual a aprendizagem tem de acontecer noutro lugar primeiro.
Este processo é lento porque os testes no mundo real são inerentemente lentos. Cada ciclo de iteração leva de minutos a horas no chão de fábrica, onde o robô deve executar fisicamente a tarefa, o engenheiro deve observar o resultado, diagnosticar a falha, modificar o código e tentar novamente. Uma única implementação pode exigir de cinquenta a cem destes ciclos antes que o robô funcione de forma fiável. Com €50.000 a €150.000 por implementação, e talento de engenharia caro ocupado durante meses, a economia é punitiva.
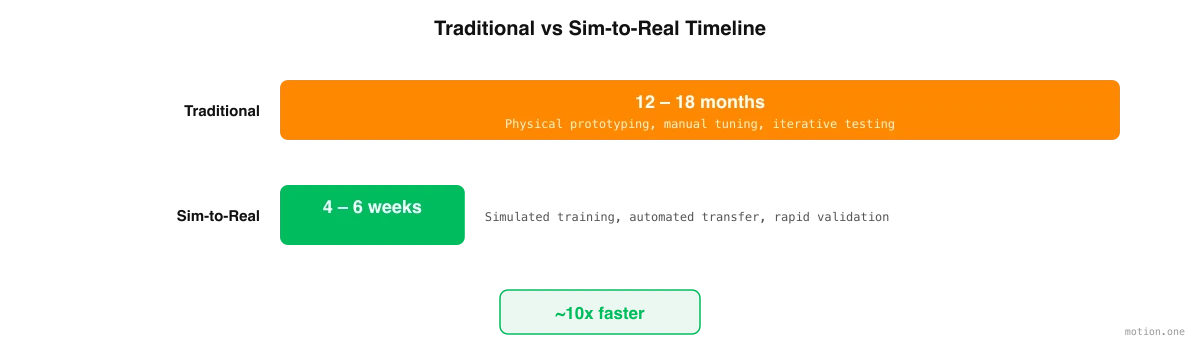
A transferência sim-para-real – treinar um robô numa simulação virtual do ambiente real e depois implementar a política treinada em hardware físico – promete comprimir este cronograma de meses para dias. A ideia não é nova, mas os avanços recentes em AI, visão computacional e simulação física transformaram-na de uma curiosidade académica numa ferramenta prática de implementação. Compreender como funciona, onde se destaca e onde ainda tem limitações é essencial para qualquer fabricante que avalie a automação humanoide.
Como Funciona a Transferência Sim-para-Real
O pipeline sim-para-real começa com a captura do ambiente real. Fotografias e vídeos da fábrica – tirados com smartphones comuns ou câmaras de ponto de vista usadas pelos trabalhadores – são processados numa simulação tridimensional que replica a geometria, iluminação e física da instalação real. Isto não é um armazém genérico ou um chão de fábrica estilizado; é um gémeo digital do seu ambiente de produção específico, com o seu equipamento, os seus produtos e o seu layout.
Uma vez que o ambiente de simulação existe, o processo de treino do humanoide começa. Uma tarefa é capturada dos operadores que já a realizam – por exemplo, "recolher produtos do fim do transportador, inspecionar defeitos visíveis e embalar em caixas de seis". Um sistema de AI decompõe essa tarefa em etapas de manipulação discretas e começa a treinar o humanoide para executar cada etapa dentro da simulação.
O treino acontece a uma velocidade que seria impossível no mundo real. Na simulação, um humanoide pode tentar uma tarefa milhares de vezes por hora, aprendendo com cada falha e refinando a sua abordagem. Na realidade, cada tentativa leva minutos e corre o risco de danificar equipamentos ou produtos. A simulação comprime meses de aprendizagem no mundo real em horas de computação, e fá-lo a uma fração do custo – tempo de computação de GPU versus talento de engenharia altamente remunerado no chão de fábrica.
A política treinada é validada em relação a metas de precisão antes de tocar em hardware real. Tipicamente, o limiar é de noventa por cento ou mais de taxa de conclusão de tarefas em simulação. Só quando esta meta é atingida é que a política é transferida para o robô físico, onde um breve período de ajuste fino no mundo real aborda a lacuna restante entre a simulação e a realidade.
Fechando a Lacuna Sim-para-Real
A crítica histórica à robótica baseada em simulação tem sido a lacuna sim-para-real – a observação de que as políticas que funcionam perfeitamente em simulação frequentemente falham no mundo real. Os gráficos de simulação não correspondem perfeitamente à realidade. A física simulada são aproximações. Sensores reais introduzem ruído e latência que a simulação não capta. E o mundo real contém efeitos – fluxo de ar, vibração, variação de temperatura, irregularidades de superfície – que as simulações tradicionalmente ignoram.
Abordagens modernas abordam estas lacunas através de várias técnicas que amadureceram significativamente nos últimos dois anos.
Randomização de domínio é talvez a mais importante. Durante o treino, a simulação varia aleatoriamente texturas, condições de iluminação, posições de objetos, atrito de superfície e outros parâmetros físicos. Em vez de aprender a realizar a tarefa num ambiente perfeito, o robô aprende a lidar com a variação. Quando encontra o mundo real – que é, da perspetiva do robô, simplesmente outra variante dos ambientes de treino randomizados – ele generaliza em vez de falhar.
Transferência progressiva fornece uma camada de segurança adicional. Em vez de um único salto da simulação para a produção total, as políticas são transferidas por etapas: simulação de alta fidelidade, depois um ambiente de teste simplificado no mundo real, depois execuções de produção limitadas e, finalmente, implementação total. Cada etapa valida o desempenho antes do início da próxima, detetando problemas cedo, quando são baratos de corrigir.
Aprendizagem contínua garante que a simulação melhora ao longo do tempo. Uma vez implementado, o robô recolhe dados do mundo real que alimentam o motor de simulação. O gémeo digital torna-se mais preciso a cada turno de operação, e as futuras políticas treinadas na simulação atualizada exigem menos ajuste fino no mundo real. Isto cria um ciclo virtuoso: mais implementações levam a melhores simulações, que levam a implementações futuras mais rápidas e fiáveis.
Onde a Transferência Sim-para-Real se Destaca
A transferência sim-para-real é particularmente eficaz para tarefas de fabrico que partilham certas características. Tarefas repetitivas com geometria de produto consistente – embalagem, paletização, triagem, transferência de material – são ideais porque a simulação pode modelar os objetos relevantes com alta fidelidade e a estrutura da tarefa é suficientemente previsível para que a aprendizagem por reforço convirja rapidamente.
Tarefas em ambientes controlados têm um desempenho melhor do que aquelas em ambientes não controlados. Um chão de fábrica com iluminação consistente, temperaturas estáveis e layouts de equipamento previsíveis é muito mais fácil de simular com precisão do que um canteiro de obras ao ar livre ou um campo agrícola.
Tarefas com critérios de sucesso claros – a caixa está selada, a palete está empilhada, o produto é inspecionado – treinam mais rapidamente do que tarefas com resultados subjetivos ou ambíguos, porque o algoritmo de aprendizagem por reforço precisa de um sinal de recompensa bem definido para otimizar.
A Vantagem Composta
Cada implementação sim-para-real gera dados que melhoram a próxima. Os modelos de simulação tornam-se mais precisos à medida que incorporam feedback do mundo real. Os algoritmos de decomposição de tarefas aprendem com sucessos e falhas passadas. O treino da política converge mais rapidamente à medida que a biblioteca de dados de treino cresce.
Isto cria um ciclo de dados que é uma das dinâmicas estrategicamente mais importantes na robótica humanoide. As empresas e fabricantes que iniciam a implementação sim-para-real mais cedo acumulam mais dados, constroem as simulações mais precisas e alcançam os tempos de implementação mais rápidos. Os retardatários enfrentam uma desvantagem composta: não só lhes faltam os dados, como estão a competir contra organizações cuja infraestrutura de implementação tem vindo a melhorar a cada iteração durante meses ou anos.
Para os fabricantes, a implicação prática é clara. A primeira implementação sim-para-real na sua instalação será a mais lenta e mais envolvida. A segunda será significativamente mais rápida. Pela quinta ou sexta implementação, o processo será rotineiro. A questão não é se a transferência sim-para-real se tornará a abordagem padrão para a implementação de humanoides – a economia torna isso inevitável. A questão é se a sua instalação estará a gerar dados e a construir capacidade agora, ou a começar do zero mais tarde.