Od symulacji do rzeczywistości: W jaki sposób symulacja sztucznej inteligencji zastępuje miesiące inżynierii robotyki
Szkolenie robotów humanoidalnych w symulacji przed ich wdrożeniem w rzeczywistych fabrykach skraca czas integracji z miesięcy do dni. Oto jak działa transfer sim-to-real i dlaczego ma to znaczenie dla producentów.
Motion1 Inc. ·
Stara Metoda: Próby i Błędy na Hali Produkcyjnej
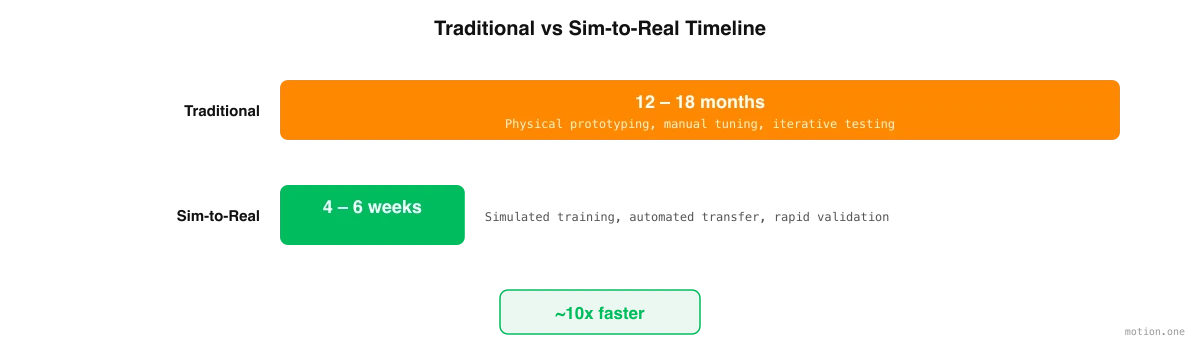
Odkąd istnieją roboty przemysłowe, ich wdrażanie przebiegało według tego samego bolesnego schematu. Inżynier instaluje robota, pisze kod sterujący, testuje go na hali produkcyjnej, odkrywa, że nie działa on zgodnie z oczekiwaniami, i iteruje – czasem tygodniami, czasem miesiącami – aż robot osiągnie akceptowalną wydajność. Następnie cały cykl powtarza się dla kolejnego zadania, kolejnego wariantu produktu, kolejnej linii produkcyjnej.
Fizyczna AI to nazwa nadawana obecnie inteligencji, która musi działać w świecie rzeczywistym. Ona postrzega, decyduje, porusza się i płaci fizyczną cenę za każdy błąd. Ta cena jest dokładnie powodem, dla którego nauka musi najpierw odbyć się gdzie indziej.
Ten proces jest powolny, ponieważ testowanie w świecie rzeczywistym jest z natury powolne. Każdy cykl iteracji trwa od minut do godzin na hali produkcyjnej, gdzie robot musi fizycznie wykonać zadanie, inżynier musi zaobserwować wynik, zdiagnozować awarię, zmodyfikować kod i spróbować ponownie. Pojedyncze wdrożenie może wymagać od pięćdziesięciu do stu takich cykli, zanim robot zacznie działać niezawodnie. Przy koszcie od 50 000 do 150 000 euro za wdrożenie, z drogim talentem inżynierskim zajętym przez miesiące, ekonomia jest karząca.
Transfer sim-to-real – szkolenie robota w wirtualnej symulacji rzeczywistego środowiska, a następnie wdrożenie wytrenowanej polityki na fizycznym sprzęcie – obiecuje skrócić ten harmonogram z miesięcy do dni. Idea nie jest nowa, ale ostatnie postępy w AI, wizji komputerowej i symulacji fizyki przekształciły ją z akademickiej ciekawostki w praktyczne narzędzie do wdrażania. Zrozumienie, jak to działa, gdzie się sprawdza i gdzie nadal ma ograniczenia, jest kluczowe dla każdego producenta oceniającego automatyzację humanoidów.
Jak Działa Transfer Sim-to-Real
Proces sim-to-real rozpoczyna się od uchwycenia rzeczywistego środowiska. Zdjęcia i filmy z fabryki – wykonane zwykłymi smartfonami lub kamerami POV noszonymi przez pracowników – są przetwarzane w trójwymiarową symulację, która replikuje geometrię, oświetlenie i fizykę rzeczywistego obiektu. To nie jest ogólny magazyn ani stylizowana hala produkcyjna; to cyfrowy bliźniak Państwa konkretnego środowiska produkcyjnego, z Państwa sprzętem, Państwa produktami i Państwa układem.
Gdy środowisko symulacyjne już istnieje, rozpoczyna się proces szkolenia humanoida. Zadanie jest uchwycone od operatorów, którzy już je wykonują – na przykład: „zbierz produkty z końca przenośnika, sprawdź pod kątem widocznych wad i zapakuj do pudełek po sześć sztuk”. System AI rozkłada to zadanie na dyskretne kroki manipulacyjne i rozpoczyna szkolenie humanoida w celu wykonania każdego kroku w symulacji.
Szkolenie odbywa się z prędkością, która byłaby niemożliwa w świecie rzeczywistym. W symulacji humanoid może próbować wykonać zadanie tysiące razy na godzinę, ucząc się na każdej porażce i udoskonalając swoje podejście. W rzeczywistości każda próba zajmuje minuty i niesie ryzyko uszkodzenia sprzętu lub produktów. Symulacja kompresuje miesiące nauki w świecie rzeczywistym w godziny obliczeń, i robi to za ułamek kosztów – czas obliczeniowy GPU w porównaniu z wysoko opłacanym talentem inżynierskim na hali produkcyjnej.
Wytrenowana polityka jest walidowana pod kątem celów dokładności, zanim kiedykolwiek dotknie rzeczywistego sprzętu. Zazwyczaj próg wynosi dziewięćdziesiąt procent lub więcej wskaźnika ukończenia zadania w symulacji. Dopiero po osiągnięciu tego celu polityka jest przenoszona na fizycznego robota, gdzie krótki okres dostrajania w świecie rzeczywistym niweluje pozostałą lukę między symulacją a rzeczywistością.
Zamykanie Luki Sim-to-Real
Historyczną krytyką robotyki opartej na symulacji była luka sim-to-real – obserwacja, że polityki, które działają bezbłędnie w symulacji, często zawodzą w świecie rzeczywistym. Grafika symulacyjna nie odpowiada idealnie rzeczywistości. Symulowana fizyka to przybliżenia. Prawdziwe czujniki wprowadzają szum i opóźnienia, których symulacja nie uwzględnia. A świat rzeczywisty zawiera efekty – przepływ powietrza, wibracje, wahania temperatury, nieregularności powierzchni – które symulacje tradycyjnie ignorują.
Nowoczesne podejścia niwelują te luki za pomocą kilku technik, które znacząco dojrzały w ciągu ostatnich dwóch lat.
Randomizacja domeny jest być może najważniejsza. Podczas szkolenia symulacja losowo zmienia tekstury, warunki oświetleniowe, pozycje obiektów, tarcie powierzchniowe i inne parametry fizyczne. Zamiast uczyć się wykonywania zadania w jednym idealnym środowisku, robot uczy się radzić sobie z wariacjami. Kiedy napotyka świat rzeczywisty – który z perspektywy robota jest po prostu kolejnym wariantem losowo generowanych środowisk szkoleniowych – uogólnia, zamiast zawodzić.
Transfer progresywny zapewnia dodatkową warstwę bezpieczeństwa. Zamiast pojedynczego skoku z symulacji do pełnej produkcji, polityki są przenoszone etapami: symulacja o wysokiej wierności, następnie uproszczone środowisko testowe w świecie rzeczywistym, potem ograniczone serie produkcyjne, a na końcu pełne wdrożenie. Każdy etap waliduje wydajność, zanim rozpocznie się następny, wychwytując problemy wcześnie, gdy ich naprawa jest tania.
Ciągłe uczenie się zapewnia, że symulacja poprawia się z czasem. Po wdrożeniu robot zbiera dane ze świata rzeczywistego, które są przekazywane z powrotem do silnika symulacyjnego. Cyfrowy bliźniak staje się dokładniejszy z każdą zmianą operacyjną, a przyszłe polityki szkolone w zaktualizowanej symulacji wymagają mniej dostrajania w świecie rzeczywistym. Tworzy to cykl wzajemnego wzmocnienia: więcej wdrożeń prowadzi do lepszych symulacji, co prowadzi do szybszych i bardziej niezawodnych przyszłych wdrożeń.
Gdzie Sim-to-Real Sprawdza Się Najlepiej
Sim-to-real jest szczególnie efektywny w przypadku zadań produkcyjnych, które posiadają pewne wspólne cechy. Zadania powtarzalne o spójnej geometrii produktu – pakowanie, paletyzacja, sortowanie, transfer materiałów – są idealne, ponieważ symulacja może modelować odpowiednie obiekty z wysoką wiernością, a struktura zadania jest wystarczająco przewidywalna, aby uczenie ze wzmocnieniem szybko konwergowało.
Zadania w kontrolowanych środowiskach działają lepiej niż te w niekontrolowanych. Hala produkcyjna ze stałym oświetleniem, stabilnymi temperaturami i przewidywalnym układem sprzętu jest znacznie łatwiejsza do dokładnego zasymulowania niż plac budowy na zewnątrz lub pole uprawne.
Zadania z jasnymi kryteriami sukcesu – pudełko jest zapieczętowane, paleta jest ułożona, produkt jest sprawdzony – szkolą się szybciej niż zadania z subiektywnymi lub niejednoznacznymi wynikami, ponieważ algorytm uczenia ze wzmocnieniem potrzebuje dobrze zdefiniowanego sygnału nagrody, aby optymalizować.
Złożona Przewaga
Każde wdrożenie sim-to-real generuje dane, które poprawiają kolejne. Modele symulacyjne stają się dokładniejsze, gdy uwzględniają informacje zwrotne ze świata rzeczywistego. Algorytmy dekompozycji zadań uczą się na podstawie przeszłych sukcesów i porażek. Szkolenie polityki konwerguje szybciej wraz ze wzrostem biblioteki danych szkoleniowych.
Tworzy to koło zamachowe danych, które jest jedną z najważniejszych strategicznie dynamik w robotyce humanoidów. Firmy i producenci, którzy najwcześniej rozpoczną wdrażanie sim-to-real, gromadzą najwięcej danych, budują najdokładniejsze symulacje i osiągają najszybsze czasy wdrożenia. Późno wchodzący na rynek stają w obliczu złożonej niekorzyści: nie tylko brakuje im danych, ale konkurują z organizacjami, których infrastruktura wdrożeniowa poprawiała się z każdą iteracją przez miesiące lub lata.
Dla producentów praktyczna implikacja jest jasna. Pierwsze wdrożenie sim-to-real w Państwa zakładzie będzie najwolniejsze i najbardziej złożone. Drugie będzie znacznie szybsze. Przy piątym lub szóstym wdrożeniu proces będzie rutynowy. Pytanie nie brzmi, czy sim-to-real stanie się standardowym podejściem do wdrażania humanoidów – ekonomia czyni to nieuniknionym. Pytanie brzmi, czy Państwa zakład będzie generował dane i budował możliwości teraz, czy zacznie od zera później.