Simulacija u stvarnost: Kako AI simulacija zamjenjuje mjesece inženjerstva robotike
Obuka humanoida robota u simulaciji prije njihovog raspoređivanja u stvarne tvornice skraćuje vrijeme integracije s mjeseci na dane. Evo kako funkcionira sim-to-real prijenos i zašto je važan za proizvođače.
Motion1 Inc. ·
Stari način: Pokušaji i pogreške na tvorničkom podu
Otkako postoje industrijski roboti, njihovo postavljanje slijedi isti bolni obrazac. Inženjer instalira robota, piše kontrolni kod, testira ga na tvorničkom podu, otkriva da ne radi kako se očekuje i ponavlja postupak – ponekad tjednima, ponekad mjesecima – dok robot ne postigne prihvatljive performanse. Zatim se cijeli ciklus ponavlja za sljedeći zadatak, sljedeću varijantu proizvoda, sljedeću proizvodnu liniju.
Fizička umjetna inteligencija (Physical AI) naziv je koji se sada daje inteligenciji koja mora funkcionirati u stvarnom svijetu. Ona percipira, odlučuje, kreće se i plaća fizičku cijenu za svaku pogrešku. Ta cijena je upravo razlog zašto se učenje prvo mora odvijati negdje drugdje.
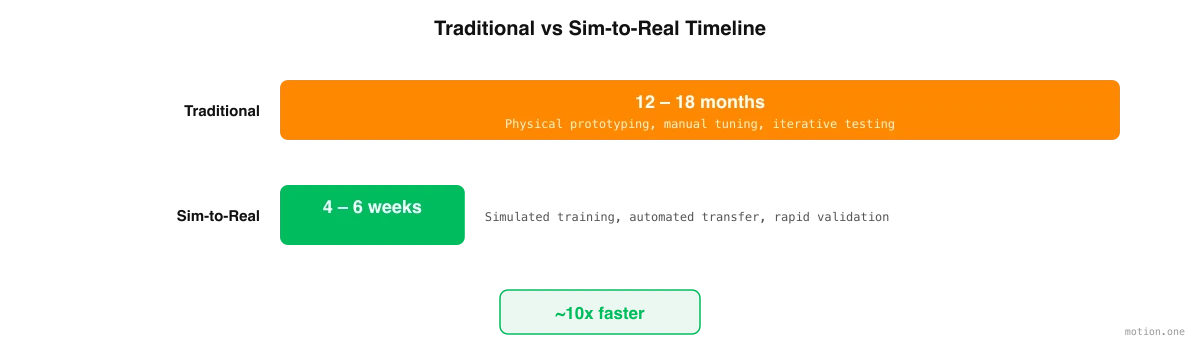
Ovaj je proces spor jer je testiranje u stvarnom svijetu inherentno sporo. Svaki iteracijski ciklus traje od nekoliko minuta do nekoliko sati na tvorničkom podu, gdje robot mora fizički izvršiti zadatak, inženjer mora promatrati rezultat, dijagnosticirati kvar, modificirati kod i pokušati ponovno. Jedno postavljanje može zahtijevati pedeset do stotinu takvih ciklusa prije nego što robot pouzdano radi. Uz cijenu od 50.000 do 150.000 eura po postavljanju, s angažiranim skupim inženjerskim talentima mjesecima, ekonomska računica je kažnjavajuća.
Sim-to-real prijenos – obuka robota u virtualnoj simulaciji stvarnog okruženja, a zatim primjena obučene politike na fizički hardver – obećava skraćivanje ovog vremenskog okvira s mjeseci na dane. Ideja nije nova, ali nedavni napredak u umjetnoj inteligenciji (AI), računalnom vidu i simulaciji fizike pretvorio ju je iz akademske znatiželje u praktičan alat za implementaciju. Razumijevanje kako funkcionira, gdje se ističe i gdje još uvijek ima ograničenja ključno je za svakog proizvođača koji procjenjuje humanoidnu automatizaciju.
Kako funkcionira Sim-to-Real prijenos
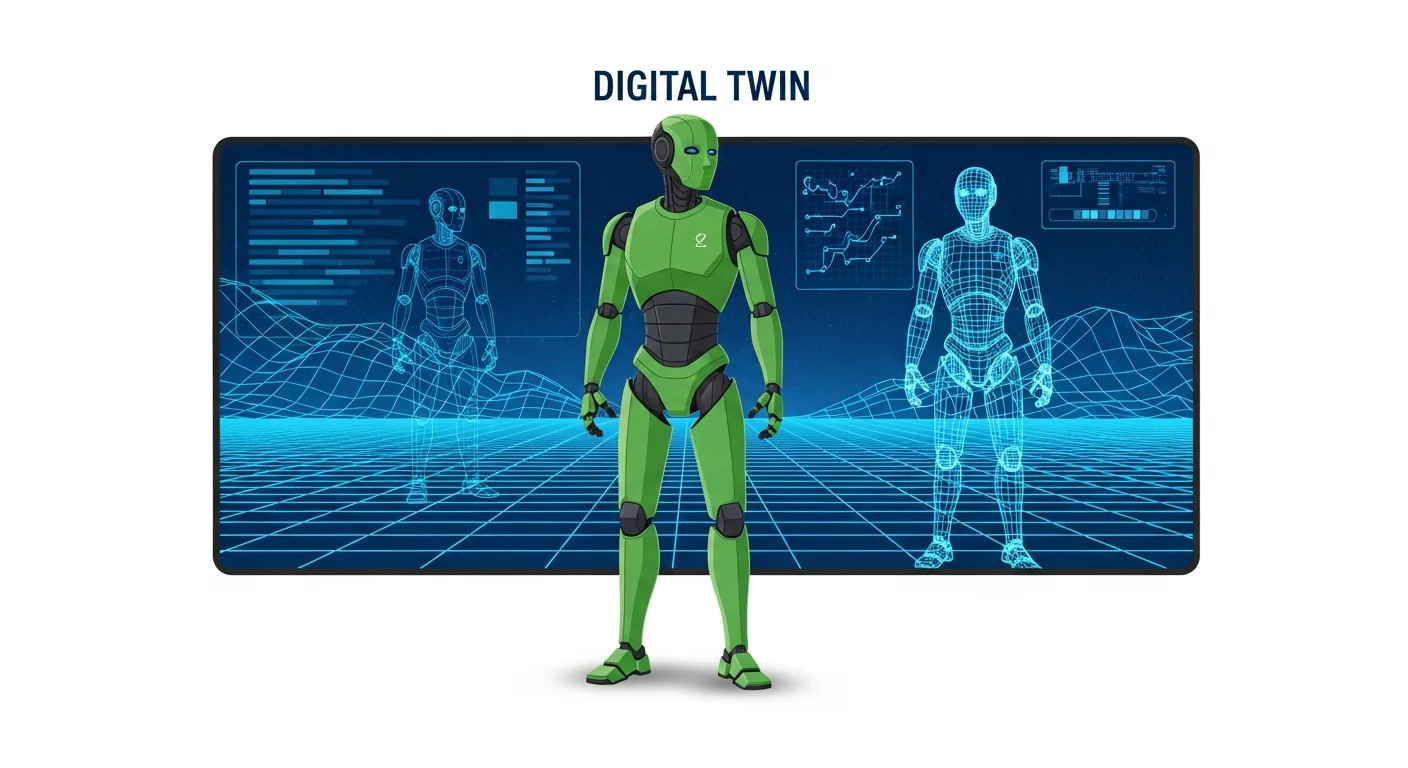
Sim-to-real proces započinje snimanjem stvarnog okruženja. Fotografije i videozapisi tvornice – snimljeni običnim pametnim telefonima ili kamerama s pogledom iz prvog lica koje nose radnici – obrađuju se u trodimenzionalnu simulaciju koja replicira geometriju, osvjetljenje i fiziku stvarnog objekta. Ovo nije generičko skladište ili stilizirani tvornički pod; to je digitalni blizanac Vašeg specifičnog proizvodnog okruženja, s Vašom opremom, Vašim proizvodima i Vašim rasporedom.
Nakon što simulacijsko okruženje postoji, započinje proces obuke humanoida. Zadatak se snima od operatera koji ga već obavljaju – na primjer, "pokupite proizvode s kraja transportera, pregledajte ih na vidljive nedostatke i pakirajte u kutije po šest komada." AI sustav razlaže taj zadatak na diskretne manipulacijske korake i započinje obuku humanoida za izvršavanje svakog koraka unutar simulacije.
Obuka se odvija brzinom koja bi bila nemoguća u stvarnom svijetu. U simulaciji, humanoid može pokušati zadatak tisućama puta na sat, učeći iz svakog neuspjeha i usavršavajući svoj pristup. U stvarnosti, svaki pokušaj traje minute i riskira oštećenje opreme ili proizvoda. Simulacija komprimira mjesece učenja u stvarnom svijetu u sate računanja, i to uz djelić troškova – vrijeme GPU računanja naspram visoko plaćenog inženjerskog talenta na tvorničkom podu.
Obučena politika validira se prema ciljevima točnosti prije nego što ikada dotakne stvarni hardver. Tipično, prag je devedeset posto ili viša stopa dovršenosti zadatka u simulaciji. Tek kada se ovaj cilj postigne, politika se prenosi na fizičkog robota, gdje kratko razdoblje finog podešavanja u stvarnom svijetu rješava preostali jaz između simulacije i stvarnosti.
Zatvaranje Sim-to-Real jaza
Povijesna kritika robotike temeljene na simulaciji bio je sim-to-real jaz – opažanje da politike koje besprijekorno funkcioniraju u simulaciji često zataje u stvarnom svijetu. Grafika simulacije ne odgovara savršeno stvarnosti. Simulirana fizika su aproksimacije. Stvarni senzori uvode šum i latenciju koje simulacija ne bilježi. A stvarni svijet sadrži efekte – protok zraka, vibracije, temperaturne varijacije, površinske nepravilnosti – koje simulacije tradicionalno ignoriraju.
Moderni pristupi rješavaju ove praznine kroz nekoliko tehnika koje su značajno sazrele u posljednje dvije godine.
Randomizacija domene (Domain randomisation) je možda najvažnija. Tijekom obuke, simulacija nasumično mijenja teksture, uvjete osvjetljenja, položaje objekata, trenje površine i druge fizičke parametre. Umjesto da uči izvršavati zadatak u jednom savršenom okruženju, robot uči nositi se s varijacijama. Kada naiđe na stvarni svijet – koji je, iz perspektive robota, jednostavno još jedna varijanta randomiziranih okruženja za obuku – on generalizira umjesto da zataji.
Progresivni prijenos (Progressive transfer) pruža dodatni sloj sigurnosti. Umjesto jednog skoka iz simulacije u punu proizvodnju, politike se prenose kroz faze: simulacija visoke vjernosti, zatim pojednostavljeno testno okruženje u stvarnom svijetu, zatim ograničene proizvodne serije i na kraju potpuno postavljanje. Svaka faza validira performanse prije nego što započne sljedeća, hvatajući probleme rano kada su jeftini za popravak.
Kontinuirano učenje (Continuous learning) osigurava da se simulacija s vremenom poboljšava. Nakon postavljanja, robot prikuplja podatke iz stvarnog svijeta koji se vraćaju u simulacijski motor. Digitalni blizanac postaje precizniji sa svakom smjenom rada, a buduće politike obučene u ažuriranoj simulaciji zahtijevaju manje finog podešavanja u stvarnom svijetu. To stvara začarani krug: više implementacija dovodi do boljih simulacija, što dovodi do bržih i pouzdanijih budućih implementacija.
Gdje se Sim-to-Real ističe
Sim-to-real je posebno učinkovit za proizvodne zadatke koji dijele određene karakteristike. Ponavljajući zadaci s dosljednom geometrijom proizvoda – pakiranje, paletiziranje, sortiranje, prijenos materijala – idealni su jer simulacija može modelirati relevantne objekte s visokom vjernošću, a struktura zadatka je dovoljno predvidljiva da se učenje potkrepljenjem (reinforcement learning) brzo konvergira.
Zadaci u kontroliranim okruženjima izvode se bolje od onih u nekontroliranim. Tvornički pod s dosljednom rasvjetom, stabilnim temperaturama i predvidljivim rasporedom opreme mnogo je lakše točno simulirati nego vanjsko gradilište ili poljoprivredno polje.
Zadaci s jasnim kriterijima uspjeha – kutija je zapečaćena, paleta je složena, proizvod je pregledan – obučavaju se brže od zadataka sa subjektivnim ili dvosmislenim ishodima, jer algoritam učenja potkrepljenjem treba dobro definiran signal nagrade za optimizaciju.
Kumulativna prednost
Svako sim-to-real postavljanje generira podatke koji poboljšavaju sljedeće. Simulacijski modeli postaju precizniji kako uključuju povratne informacije iz stvarnog svijeta. Algoritmi za dekompoziciju zadataka uče iz prošlih uspjeha i neuspjeha. Obuka politike konvergira brže kako raste biblioteka podataka za obuku.
To stvara podatkovni zamašnjak koji je jedna od strateški najvažnijih dinamika u humanoidnoj robotici. Tvrtke i proizvođači koji najranije započnu sim-to-real implementaciju akumuliraju najviše podataka, grade najpreciznije simulacije i postižu najbrža vremena implementacije. Kasni sudionici suočavaju se s kumulativnim nedostatkom: ne samo da im nedostaju podaci, već se natječu protiv organizacija čija se infrastruktura za implementaciju poboljšavala sa svakom iteracijom mjesecima ili godinama.
Za proizvođače, praktična implikacija je jasna. Prvo sim-to-real postavljanje u Vašem pogonu bit će najsporije i najsloženije. Drugo će biti značajno brže. Do petog ili šestog postavljanja, proces će biti rutinski. Pitanje nije hoće li sim-to-real postati standardni pristup postavljanju humanoida – ekonomija to čini neizbježnim. Pitanje je hoće li Vaš pogon generirati podatke i graditi sposobnosti sada, ili početi ispočetka kasnije.