Sim-to-Real: איך סימולציית AI מחליפה חודשים של הנדסת רובוטיקה
אימון רובוטים דמויי אדם בסימולציה לפני פריסתם במפעלים אמיתיים מקצר את זמן האינטגרציה מחודשים לימים. הנה איך עובד מעבר סימולציה-למציאות ולמה זה חשוב ליצרנים.
Motion1 Inc. ·
הדרך הישנה: ניסוי וטעייה ברצפת המפעל
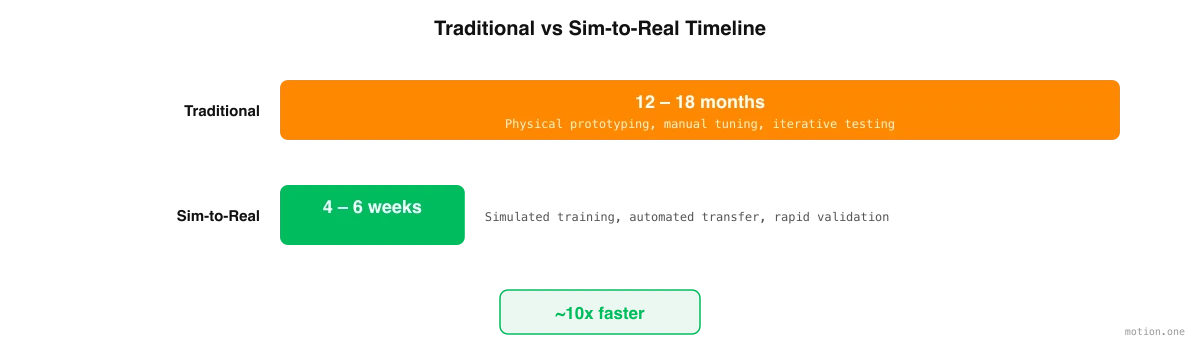
כל עוד רובוטים תעשייתיים קיימים, פריסתם עקבה אחר אותה תבנית כואבת. מהנדס מתקין את הרובוט, כותב קוד בקרה, בודק אותו ברצפת המפעל, מגלה שהוא אינו עובד כמצופה, ומבצע איטרציות – לעיתים שבועות, לעיתים חודשים – עד שהרובוט משיג ביצועים מקובלים. לאחר מכן, המחזור כולו חוזר על עצמו עבור המשימה הבאה, גרסת המוצר הבאה, קו הייצור הבא.
AI פיזי הוא השם הניתן כיום לאינטליגנציה שצריכה לעבוד בעולם האמיתי. היא תופסת, היא מחליטה, היא נעה, והיא משלמת מחיר פיזי על כל טעות. המחיר הזה הוא בדיוק הסיבה לכך שהלמידה חייבת להתרחש במקום אחר קודם.
תהליך זה איטי מכיוון שבדיקות בעולם האמיתי הן איטיות מטבען. כל מחזור איטרציה אורך דקות עד שעות ברצפת המפעל, שם הרובוט חייב לבצע פיזית את המשימה, המהנדס חייב לצפות בתוצאה, לאבחן את הכשל, לשנות את הקוד ולנסות שוב. פריסה בודדת עשויה לדרוש חמישים עד מאה מחזורים כאלה לפני שהרובוט יפעל באופן אמין. בעלות של 50,000 אירו עד 150,000 אירו לפריסה, עם כישרון הנדסי יקר המועסק במשך חודשים, הכלכלה מענישה.
העברת סימולציה למציאות (Sim-to-real transfer) – אימון רובוט בסימולציה וירטואלית של הסביבה האמיתית ולאחר מכן פריסת המדיניות המאומנת לחומרה פיזית – מבטיחה לדחוס את ציר הזמן הזה מחודשים לימים. הרעיון אינו חדש, אך התקדמות אחרונה ב-AI, ראייה ממוחשבת וסימולציית פיזיקה הפכו אותו מסקרנות אקדמית לכלי פריסה מעשי. הבנת אופן פעולתו, היכן הוא מצטיין, והיכן עדיין יש לו מגבלות, חיונית לכל יצרן המעריך אוטומציה דמוית אדם.
כיצד פועלת העברת סימולציה למציאות (Sim-to-Real Transfer)
צינור העבודה של Sim-to-real מתחיל בלכידת הסביבה האמיתית. תצלומים וסרטונים של המפעל – שצולמו באמצעות סמארטפונים רגילים או מצלמות נקודת מבט הנלבשות על ידי עובדים – מעובדים לסימולציה תלת-ממדית המשכפלת את הגיאומטריה, התאורה והפיזיקה של המתקן בפועל. זה אינו מחסן גנרי או רצפת מפעל מעוצבת; זהו תאום דיגיטלי של סביבת הייצור הספציפית שלך, עם הציוד שלך, המוצרים שלך והפריסה שלך.
ברגע שסביבת הסימולציה קיימת, מתחיל תהליך אימון הרובוט דמוי האדם. משימה נלכדת מהמפעילים שכבר מבצעים אותה – לדוגמה, "לאסוף מוצרים מקצה המסוע, לבדוק פגמים גלויים, ולארוז לקופסאות של שישה." מערכת AI מפרקת משימה זו לשלבי מניפולציה נפרדים ומתחילה לאמן את הרובוט דמוי האדם לבצע כל שלב בתוך הסימולציה.
האימון מתרחש במהירות שתהיה בלתי אפשרית בעולם האמיתי. בסימולציה, רובוט דמוי אדם יכול לנסות משימה אלפי פעמים בשעה, ללמוד מכל כשל ולשפר את גישתו. במציאות, כל ניסיון אורך דקות ומסכן נזק לציוד או למוצרים. סימולציה דוחסת חודשים של למידה בעולם האמיתי לשעות של חישוב, והיא עושה זאת בשבריר מהעלות – זמן חישוב GPU לעומת כישרון הנדסי בעל שכר גבוה ברצפת המפעל.
המדיניות המאומנת מאומתת מול יעדי דיוק לפני שהיא נוגעת בחומרה אמיתית כלשהי. בדרך כלל, הסף הוא שיעור השלמת משימות של תשעים אחוזים ומעלה בסימולציה. רק כאשר יעד זה מושג, המדיניות עוברת לרובוט הפיזי, שם תקופה קצרה של כוונון עדין בעולם האמיתי מטפלת בפער הנותר בין סימולציה למציאות.
סגירת פער הסימולציה למציאות (Sim-to-Real Gap)
הביקורת ההיסטורית על רובוטיקה מבוססת סימולציה הייתה פער הסימולציה למציאות – התצפית שמדיניות הפועלת ללא רבב בסימולציה לעיתים קרובות נכשלת בעולם האמיתי. גרפיקת הסימולציה אינה תואמת באופן מושלם את המציאות. פיזיקה מדומה היא קירוב. חיישנים אמיתיים מציגים רעש והשהיה שסימולציה אינה לוכדת. והעולם האמיתי מכיל אפקטים – זרימת אוויר, רעידות, שינויי טמפרטורה, אי-סדירות פני שטח – שסימולציות מתעלמות מהם באופן מסורתי.
גישות מודרניות מטפלות בפערים אלה באמצעות מספר טכניקות שהתבגרו באופן משמעותי בשנתיים האחרונות.
אקראיות תחום (Domain randomisation) היא אולי החשובה ביותר. במהלך האימון, הסימולציה משנה באופן אקראי טקסטורות, תנאי תאורה, מיקומי אובייקטים, חיכוך פני שטח ופרמטרים פיזיים אחרים. במקום ללמוד לבצע את המשימה בסביבה מושלמת אחת, הרובוט לומד להתמודד עם שונות. כאשר הוא נתקל בעולם האמיתי – שהוא, מנקודת מבטו של הרובוט, פשוט וריאנט נוסף של סביבות האימון האקראיות – הוא מבצע הכללה במקום להיכשל.
העברה הדרגתית (Progressive transfer) מספקת שכבת בטיחות נוספת. במקום קפיצה אחת מסימולציה לייצור מלא, מדיניות מועברת דרך שלבים: סימולציה ברמת דיוק גבוהה, לאחר מכן סביבת בדיקה מפושטת בעולם האמיתי, לאחר מכן ריצות ייצור מוגבלות, ולבסוף פריסה מלאה. כל שלב מאמת ביצועים לפני שהבא מתחיל, ותופס בעיות מוקדם כשהן זולות לתיקון.
למידה מתמשכת (Continuous learning) מבטיחה שהסימולציה תשתפר עם הזמן. לאחר הפריסה, הרובוט אוסף נתונים מהעולם האמיתי המזינים בחזרה למנוע הסימולציה. התאום הדיגיטלי הופך מדויק יותר עם כל משמרת פעולה, ומדיניות עתידית המאומנת בסימולציה המעודכנת דורשת פחות כוונון עדין בעולם האמיתי. זה יוצר מעגל סגולה: יותר פריסות מובילות לסימולציות טובות יותר, המובילות לפריסות עתידיות מהירות ואמינות יותר.
היכן Sim-to-Real מצטיין
Sim-to-real יעיל במיוחד עבור משימות ייצור החולקות מאפיינים מסוימים. משימות חוזרות עם גיאומטריית מוצר עקבית – אריזה, שינוע למשטחים, מיון, העברת חומרים – הן אידיאליות מכיוון שהסימולציה יכולה למדל את האובייקטים הרלוונטיים בדיוק גבוה ומבנה המשימה צפוי מספיק כדי שלמידת חיזוק תתכנס במהירות.
משימות בסביבות מבוקרות מבוצעות טוב יותר מאשר בסביבות לא מבוקרות. רצפת מפעל עם תאורה עקבית, טמפרטורות יציבות ופריסות ציוד צפויות קלה הרבה יותר לסימולציה מדויקת מאשר אתר בנייה חיצוני או שדה חקלאי.
משימות עם קריטריוני הצלחה ברורים – הקופסה אטומה, המשטח מוערם, המוצר נבדק – מתאמנות מהר יותר ממשימות עם תוצאות סובייקטיביות או מעורפלות, מכיוון שאלגוריתם למידת החיזוק זקוק לאות תגמול מוגדר היטב כדי לבצע אופטימיזציה כנגדו.
היתרון המצטבר
כל פריסת sim-to-real מייצרת נתונים המשפרים את הפריסה הבאה. מודלי הסימולציה הופכים מדויקים יותר ככל שהם משלבים משוב מהעולם האמיתי. אלגוריתמי פירוק המשימות לומדים מהצלחות וכישלונות קודמים. אימון המדיניות מתכנס מהר יותר ככל שספריית נתוני האימון גדלה.
זה יוצר גלגל תנופה של נתונים שהוא אחד הדינמיקות החשובות ביותר מבחינה אסטרטגית ברובוטיקה דמוית אדם. החברות והיצרנים שמתחילים בפריסת sim-to-real מוקדם ביותר צוברים את מירב הנתונים, בונים את הסימולציות המדויקות ביותר ומשיגים את זמני הפריסה המהירים ביותר. מצטרפים מאוחרים מתמודדים עם חיסרון מצטבר: לא רק שהם חסרים את הנתונים, אלא שהם מתחרים בארגונים שתשתית הפריסה שלהם השתפרה עם כל איטרציה במשך חודשים או שנים.
עבור יצרנים, ההשלכה המעשית ברורה. פריסת ה-sim-to-real הראשונה במתקן שלך תהיה האיטית והמורכבת ביותר. השנייה תהיה מהירה באופן משמעותי. עד הפריסה החמישית או השישית, התהליך יהיה שגרתי. השאלה היא לא האם sim-to-real יהפוך לגישה הסטנדרטית לפריסת רובוטים דמויי אדם – הכלכלה הופכת זאת לבלתי נמנע. השאלה היא האם המתקן שלך ייצר נתונים ויבנה יכולת עכשיו, או יתחיל מאפס מאוחר יותר.