Sim-til-Virkelighet: Hvordan AI-simulering erstatter måneder med robotikk-ingeniørarbeid
Å trene humanoide roboter i simulering før de utplasseres i virkelige fabrikker, reduserer integrasjonstiden fra måneder til dager. Her er hvordan sim-to-real-overføring fungerer og hvorfor det er viktig for produsenter.
Motion1 Inc. ·
Den gamle måten: Prøving og feiling på fabrikkgulvet
Så lenge industriroboter har eksistert, har utplassering av dem fulgt det samme smertefulle mønsteret. En ingeniør installerer roboten, skriver kontrollkode, tester den på fabrikkgulvet, oppdager at den ikke fungerer som forventet, og itererer – noen ganger i uker, noen ganger i måneder – til roboten oppnår akseptabel ytelse. Deretter gjentas hele syklusen for neste oppgave, neste produktvariant, neste produksjonslinje.
Fysisk AI er navnet som nå gis til intelligens som må fungere i den virkelige verden. Den oppfatter, den bestemmer, den beveger seg, og den betaler en fysisk pris for hver feil. Den prisen er nettopp grunnen til at læringen må skje et annet sted først.
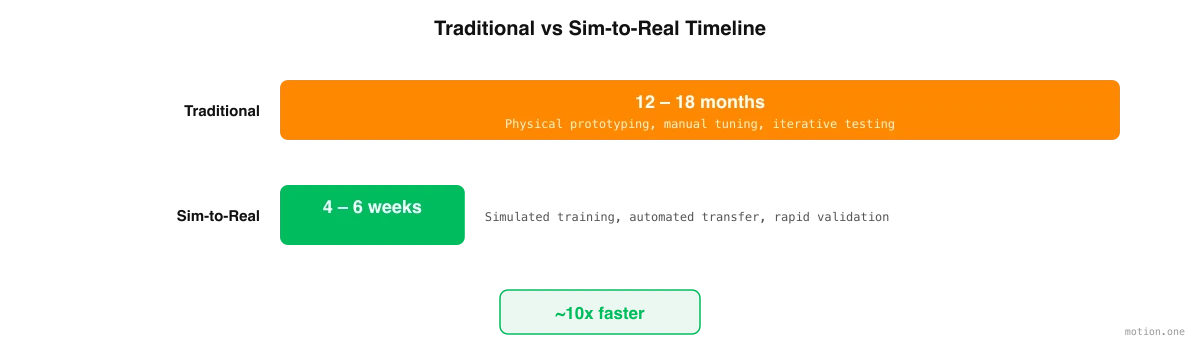
Denne prosessen er langsom fordi testing i den virkelige verden i seg selv er langsom. Hver iterasjonssyklus tar minutter til timer på fabrikkgulvet, der roboten fysisk må utføre oppgaven, ingeniøren må observere resultatet, diagnostisere feilen, endre koden og prøve igjen. En enkelt utplassering kan kreve femti til hundre av disse syklusene før roboten fungerer pålitelig. Med €50 000 til €150 000 per utplassering, og dyre ingeniørtalenter opptatt i måneder, er økonomien straffende.
Sim-to-real-overføring – å trene en robot i en virtuell simulering av det virkelige miljøet og deretter utplassere den trente policyen til fysisk maskinvare – lover å komprimere denne tidslinjen fra måneder til dager. Ideen er ikke ny, men nylige fremskritt innen AI, datamaskinvisjon og fysikksimulering har brakt den fra en akademisk kuriositet til et praktisk utplasseringsverktøy. Å forstå hvordan det fungerer, hvor det utmerker seg, og hvor det fortsatt har begrensninger, er avgjørende for enhver produsent som vurderer humanoid automatisering.
Slik fungerer Sim-to-Real-overføring
Sim-to-real-pipelinen begynner med å fange det virkelige miljøet. Fotografier og videoer av fabrikken – tatt med vanlige smarttelefoner eller POV-kameraer båret av arbeidere – behandles til en tredimensjonal simulering som replikerer geometrien, belysningen og fysikken til det faktiske anlegget. Dette er ikke et generisk lager eller et stilisert fabrikkgulv; det er en digital tvilling av ditt spesifikke produksjonsmiljø, med ditt utstyr, dine produkter og din layout.
Når simuleringsmiljøet eksisterer, begynner prosessen med å trene humanoiden. En oppgave blir fanget fra operatørene som allerede utfører den – for eksempel, "plukk produkter fra enden av transportbåndet, inspiser for synlige defekter, og pakk i esker med seks." Et AI-system dekomponerer denne oppgaven til diskrete manipulasjonstrinn og begynner å trene humanoiden til å utføre hvert trinn innenfor simuleringen.
Treningen skjer med en hastighet som ville vært umulig i den virkelige verden. I simulering kan en humanoid forsøke en oppgave tusenvis av ganger per time, lære av hver feil og forbedre sin tilnærming. I virkeligheten tar hvert forsøk minutter og risikerer å skade utstyr eller produkter. Simulering komprimerer måneder med læring i den virkelige verden til timer med beregning, og det gjør det til en brøkdel av kostnaden – GPU-beregningstid versus høyt betalt ingeniørtalent på fabrikkgulvet.
Den trente policyen valideres mot nøyaktighetsmål før den noensinne berører ekte maskinvare. Vanligvis er terskelen nitti prosent eller høyere fullføringsgrad i simulering. Først når dette målet er nådd, overføres policyen til den fysiske roboten, hvor en kort periode med finjustering i den virkelige verden adresserer det gjenværende gapet mellom simulering og virkelighet.
Lukke Sim-to-Real-gapet
Den historiske kritikken av simuleringsbasert robotikk har vært sim-to-real-gapet – observasjonen om at policyer som fungerer feilfritt i simulering ofte feiler i den virkelige verden. Simuleringsgrafikk samsvarer ikke perfekt med virkeligheten. Simulert fysikk er tilnærminger. Ekte sensorer introduserer støy og latens som simuleringen ikke fanger opp. Og den virkelige verden inneholder effekter – luftstrøm, vibrasjon, temperaturvariasjon, uregelmessigheter i overflaten – som simuleringer tradisjonelt ignorerer.
Moderne tilnærminger adresserer disse gapene gjennom flere teknikker som har modnet betydelig de siste to årene.
Domenerandomisering er kanskje det viktigste. Under trening varierer simuleringen tilfeldig teksturer, lysforhold, objektposisjoner, overflatefriksjon og andre fysiske parametere. I stedet for å lære å utføre oppgaven i ett perfekt miljø, lærer roboten å håndtere variasjon. Når den møter den virkelige verden – som, fra robotens perspektiv, ganske enkelt er en annen variant av de randomiserte treningsmiljøene – generaliserer den i stedet for å feile.
Progressiv overføring gir et ekstra sikkerhetslag. I stedet for et enkelt sprang fra simulering til full produksjon, overføres policyer gjennom stadier: høyoppløselig simulering, deretter et forenklet testmiljø i den virkelige verden, deretter begrensede produksjonskjøringer, og til slutt full utplassering. Hvert stadium validerer ytelsen før det neste begynner, og fanger opp problemer tidlig når de er billige å fikse.
Kontinuerlig læring sikrer at simuleringen forbedres over tid. Når roboten er utplassert, samler den inn data fra den virkelige verden som mates tilbake til simuleringsmotoren. Den digitale tvillingen blir mer nøyaktig for hvert skift, og fremtidige policyer trent i den oppdaterte simuleringen krever mindre finjustering i den virkelige verden. Dette skaper en positiv syklus: flere utplasseringer fører til bedre simuleringer, som fører til raskere og mer pålitelige fremtidige utplasseringer.
Hvor Sim-to-Real utmerker seg
Sim-to-real er spesielt effektivt for produksjonsoppgaver som deler visse egenskaper. Repetitive oppgaver med konsistent produktgeometri – pakking, palletering, sortering, materialoverføring – er ideelle fordi simuleringen kan modellere de relevante objektene med høy nøyaktighet, og oppgavestrukturen er forutsigbar nok til at forsterkningslæring kan konvergere raskt.
Oppgaver i kontrollerte miljøer presterer bedre enn de i ukontrollerte. Et fabrikkgulv med jevn belysning, stabile temperaturer og forutsigbare utstyrsarrangementer er mye lettere å simulere nøyaktig enn en utendørs byggeplass eller et jordbruksfelt.
Oppgaver med klare suksesskriterier – esken er forseglet, pallen er stablet, produktet er inspisert – trenes raskere enn oppgaver med subjektive eller tvetydige utfall, fordi forsterkningslæringsalgoritmen trenger et veldefinert belønningssignal å optimalisere mot.
Den sammensatte fordelen
Hver sim-to-real-utplassering genererer data som forbedrer den neste. Simuleringsmodellene blir mer nøyaktige etter hvert som de inkorporerer tilbakemeldinger fra den virkelige verden. Oppgavedekomponeringsalgoritmene lærer av tidligere suksesser og feil. Policytreningen konvergerer raskere etter hvert som treningsdatalageret vokser.
Dette skaper et data-svinghjul som er en av de mest strategisk viktige dynamikkene innen humanoid robotikk. Selskapene og produsentene som starter sim-to-real-utplassering tidligst, akkumulerer mest data, bygger de mest nøyaktige simuleringene og oppnår de raskeste utplasseringstidene. Senere aktører står overfor en sammensatt ulempe: ikke bare mangler de dataene, men de konkurrerer mot organisasjoner hvis utplasseringsinfrastruktur har blitt forbedret med hver iterasjon i måneder eller år.
For produsenter er den praktiske implikasjonen klar. Den første sim-to-real-utplasseringen på ditt anlegg vil være den tregeste og mest involverte. Den andre vil være betydelig raskere. Ved den femte eller sjette utplasseringen vil prosessen være rutine. Spørsmålet er ikke om sim-to-real vil bli standardtilnærmingen for humanoid utplassering – økonomien gjør det unntakelig. Spørsmålet er om ditt anlegg vil generere data og bygge kapasitet nå, eller starte fra bunnen av senere.