Sim-til-Virkelighed: Hvordan AI-simulering erstatter måneders robotudvikling
Træning af humanoide robotter i simulering før udrulning i rigtige fabrikker reducerer integrationstiden fra måneder til dage. Her er hvordan sim-to-real-overførsel fungerer, og hvorfor det er vigtigt for producenter.
Motion1 Inc. ·
Den Gamle Måde: Trial and Error på Fabriksgulvet
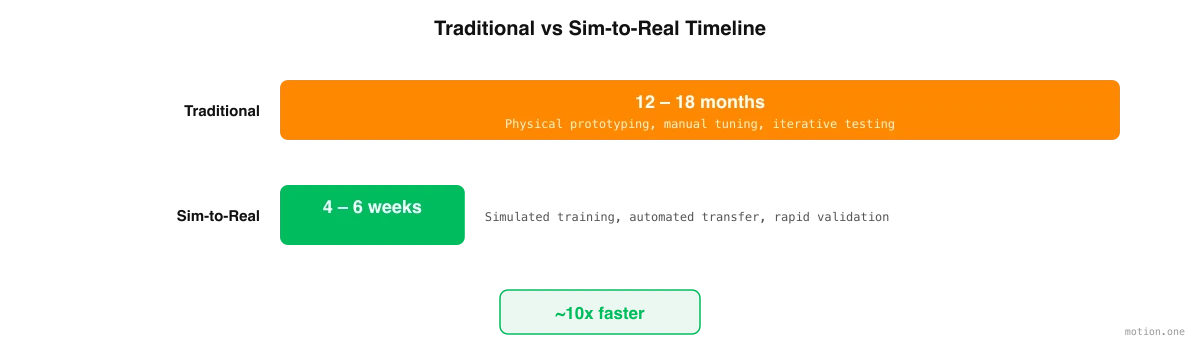
Så længe industrirobotter har eksisteret, har implementeringen af dem fulgt det samme smertefulde mønster. En ingeniør installerer robotten, skriver kontrolkode, tester den på fabriksgulvet, opdager at den ikke fungerer som forventet, og itererer – nogle gange i uger, nogle gange i måneder – indtil robotten opnår acceptabel ydeevne. Derefter gentages hele cyklussen for den næste opgave, den næste produktvariant, den næste produktionslinje.
Fysisk AI er navnet, der nu gives til intelligens, der skal fungere i den virkelige verden. Den opfatter, den beslutter, den bevæger sig, og den betaler en fysisk pris for hver fejl. Den pris er netop grunden til, at læringen først skal ske et andet sted.
Denne proces er langsom, fordi test i den virkelige verden i sagens natur er langsom. Hver iterationscyklus tager minutter til timer på fabriksgulvet, hvor robotten fysisk skal udføre opgaven, ingeniøren skal observere resultatet, diagnosticere fejlen, ændre koden og prøve igen. En enkelt implementering kan kræve halvtreds til hundrede af disse cyklusser, før robotten fungerer pålideligt. Med €50.000 til €150.000 pr. implementering, og dyre ingeniørtalenter optaget i måneder, er økonomien straffende.
Sim-to-real transfer – træning af en robot i en virtuel simulering af det virkelige miljø og derefter implementering af den trænede politik på fysisk hardware – lover at komprimere denne tidslinje fra måneder til dage. Idéen er ikke ny, men nylige fremskridt inden for AI, computersyn og fysiksimulering har bragt den fra en akademisk kuriositet til et praktisk implementeringsværktøj. At forstå hvordan det fungerer, hvor det udmærker sig, og hvor det stadig har begrænsninger, er afgørende for enhver producent, der evaluerer humanoid automatisering.
Sådan Fungerer Sim-to-Real Transfer
Sim-to-real-pipelinen begynder med at indfange det virkelige miljø. Fotografier og videoer af fabrikken – taget med almindelige smartphones eller point-of-view-kameraer båret af arbejdere – behandles til en tredimensionel simulering, der replikerer geometrien, belysningen og fysikken i den faktiske facilitet. Dette er ikke et generisk lager eller et stiliseret fabriksgulv; det er en digital tvilling af dit specifikke produktionsmiljø, med dit udstyr, dine produkter og dit layout.
Når simuleringsmiljøet eksisterer, begynder processen med at træne humanoiden. En opgave indfanges fra de operatører, der allerede udfører den – for eksempel, "saml produkter fra enden af transportbåndet, inspicer for synlige defekter, og pak i kasser med seks." Et AI-system dekomponerer den opgave i diskrete manipulationsskridt og begynder at træne humanoiden til at udføre hvert skridt inden for simuleringen.
Træningen sker med en hastighed, der ville være umulig i den virkelige verden. I simulering kan en humanoid forsøge en opgave tusindvis af gange i timen, lære af hver fejl og forfine sin tilgang. I virkeligheden tager hvert forsøg minutter og risikerer at beskadige udstyr eller produkter. Simulering komprimerer måneders læring i den virkelige verden til timers beregning, og det gør det til en brøkdel af omkostningerne – GPU-beregningstid versus højtbetalt ingeniørtalent på fabriksgulvet.
Den trænede politik valideres mod nøjagtighedsmål, før den nogensinde rører ved ægte hardware. Typisk er tærsklen halvfems procent eller højere opgavegennemførelsesrate i simulering. Først når dette mål er nået, overføres politikken til den fysiske robot, hvor en kort periode med finjustering i den virkelige verden adresserer det resterende hul mellem simulering og virkelighed.
Lukning af Sim-to-Real Hullet
Den historiske kritik af simuleringsbaseret robotik har været sim-to-real-hullet – observationen af, at politikker, der fungerer fejlfrit i simulering, ofte fejler i den virkelige verden. Simuleringsgrafik matcher ikke perfekt virkeligheden. Simuleret fysik er tilnærmelser. Ægte sensorer introducerer støj og latenstid, som simulering ikke fanger. Og den virkelige verden indeholder effekter – luftstrøm, vibrationer, temperaturvariation, overfladeuregelmæssigheder – som simuleringer traditionelt ignorerer.
Moderne tilgange adresserer disse huller gennem flere teknikker, der er modnet betydeligt inden for de seneste to år.
Domænerandomisering er måske den vigtigste. Under træning varierer simuleringen tilfældigt teksturer, lysforhold, objektpositioner, overfladefriktion og andre fysiske parametre. I stedet for at lære at udføre opgaven i ét perfekt miljø, lærer robotten at håndtere variation. Når den møder den virkelige verden – som fra robottens perspektiv blot er en anden variant af de randomiserede træningsmiljøer – generaliserer den i stedet for at fejle.
Progressiv overførsel giver et ekstra sikkerhedslag. I stedet for et enkelt spring fra simulering til fuld produktion overføres politikker gennem stadier: høj-fidelitets simulering, derefter et forenklet testmiljø i den virkelige verden, derefter begrænsede produktionskørsler og endelig fuld implementering. Hvert stadie validerer ydeevnen, før det næste begynder, og fanger problemer tidligt, når de er billige at løse.
Kontinuerlig læring sikrer, at simuleringen forbedres over tid. Når robotten er implementeret, indsamler den data fra den virkelige verden, som føres tilbage til simuleringsmotoren. Den digitale tvilling bliver mere nøjagtig med hvert driftsskift, og fremtidige politikker trænet i den opdaterede simulering kræver mindre finjustering i den virkelige verden. Dette skaber en positiv cyklus: flere implementeringer fører til bedre simuleringer, som fører til hurtigere og mere pålidelige fremtidige implementeringer.
Hvor Sim-to-Real Udmærker Sig
Sim-to-real er særligt effektivt til produktionsopgaver, der deler visse karakteristika. Gentagne opgaver med ensartet produktgeometri – emballering, palletering, sortering, materialetransport – er ideelle, fordi simuleringen kan modellere de relevante objekter med høj nøjagtighed, og opgavestrukturen er forudsigelig nok til, at forstærkningslæring kan konvergere hurtigt.
Opgaver i kontrollerede miljøer fungerer bedre end dem i ukontrollerede. Et fabriksgulv med ensartet belysning, stabile temperaturer og forudsigelige udstyrsopstillinger er meget lettere at simulere nøjagtigt end en udendørs byggeplads eller et landbrugsfelt.
Opgaver med klare succeskriterier – kassen er forseglet, pallen er stablet, produktet er inspiceret – trænes hurtigere end opgaver med subjektive eller tvetydige resultater, fordi forstærkningslæringsalgoritmen har brug for et veldefineret belønningssignal at optimere imod.
Den Akkumulerende Fordel
Hver sim-to-real implementering genererer data, der forbedrer den næste. Simuleringsmodellerne bliver mere nøjagtige, efterhånden som de inkorporerer feedback fra den virkelige verden. Opgavedekomponeringsalgoritmerne lærer af tidligere succeser og fiaskoer. Politiktræningen konvergerer hurtigere, efterhånden som træningsdatalageret vokser.
Dette skaber et data-svinghjul, der er en af de mest strategisk vigtige dynamikker inden for humanoid robotik. De virksomheder og producenter, der påbegynder sim-to-real implementering tidligst, akkumulerer mest data, bygger de mest nøjagtige simuleringer og opnår de hurtigste implementeringstider. Sene deltagere står over for en akkumulerende ulempe: ikke alene mangler de data, men de konkurrerer mod organisationer, hvis implementeringsinfrastruktur er blevet forbedret med hver iteration i måneder eller år.
For producenter er den praktiske implikation klar. Den første sim-to-real implementering på din facilitet vil være den langsomste og mest involverede. Den anden vil være markant hurtigere. Ved den femte eller sjette implementering vil processen være rutine. Spørgsmålet er ikke, om sim-to-real vil blive standardtilgangen til humanoid implementering – økonomien gør det uundgåeligt. Spørgsmålet er, om din facilitet vil generere data og opbygge kapacitet nu, eller starte fra bunden senere.