От симулация към реалност: Как симулацията с изкуствен интелект замества месеци робототехническо инженерство
Обучението на хуманоидни роботи в симулация, преди внедряването им в реални фабрики, съкращава времето за интеграция от месеци на дни. Ето как работи sim-to-real трансферът и защо е важен за производителите.
Motion1 Inc. ·
Старият начин: Методът на пробите и грешките на производствения етаж
Откакто съществуват индустриални роботи, тяхното разгръщане следва един и същ мъчителен модел. Инженер инсталира робота, пише контролен код, тества го на производствения етаж, открива, че не работи както се очаква, и итерира – понякога със седмици, понякога с месеци – докато роботът постигне приемлива производителност. След това целият цикъл се повтаря за следващата задача, следващия вариант на продукта, следващата производствена линия.
Физическият ИИ е името, което сега се дава на интелигентност, която трябва да работи в реалния свят. Тя възприема, решава, движи се и плаща физическа цена за всяка грешка. Тази цена е точно причината ученето да трябва да се случи първо някъде другаде.
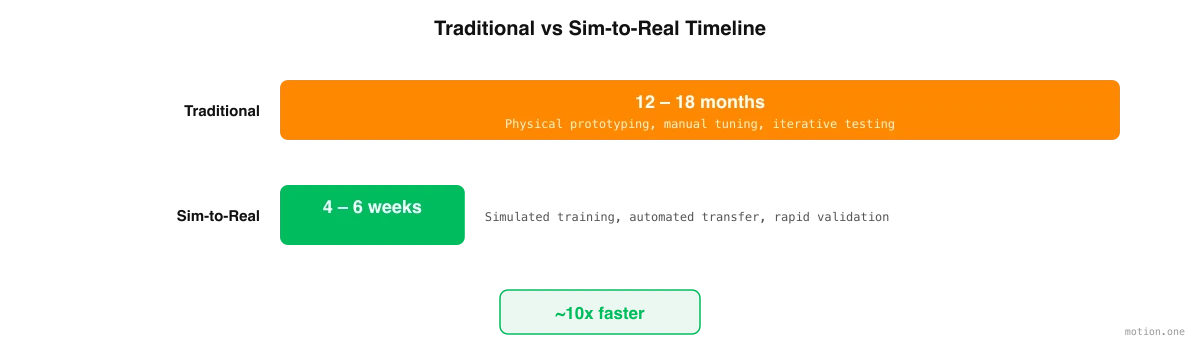
Този процес е бавен, защото тестването в реалния свят е по своята същност бавно. Всеки итерационен цикъл отнема минути до часове на производствения етаж, където роботът трябва физически да изпълни задачата, инженерът трябва да наблюдава резултата, да диагностицира повредата, да модифицира кода и да опита отново. Едно единствено разгръщане може да изисква петдесет до сто от тези цикли, преди роботът да работи надеждно. При цена от 50 000 до 150 000 евро на разгръщане, с ангажиран скъп инженерен талант за месеци, икономическите аспекти са наказващи.
Трансферът от симулация към реалност (Sim-to-real transfer) – обучение на робот във виртуална симулация на реалната среда и след това разгръщане на обучената политика към физически хардуер – обещава да компресира тази времева линия от месеци до дни. Идеята не е нова, но последните постижения в ИИ, компютърното зрение и физическата симулация я превърнаха от академично любопитство в практичен инструмент за разгръщане. Разбирането как работи, къде превъзхожда и къде все още има ограничения е от съществено значение за всеки производител, оценяващ хуманоидната автоматизация.
Как работи трансферът от симулация към реалност (Sim-to-Real Transfer)
Процесът на Sim-to-real започва с улавяне на реалната среда. Снимки и видеоклипове от фабриката – направени с обикновени смартфони или камери от гледна точка, носени от работници – се обработват в триизмерна симулация, която възпроизвежда геометрията, осветлението и физиката на действителното съоръжение. Това не е генеричен склад или стилизиран производствен етаж; това е дигитален близнак на Вашата специфична производствена среда, с Вашето оборудване, Вашите продукти и Вашето разположение.
След като симулационната среда съществува, започва процесът на обучение на хуманоида. Задача се улавя от операторите, които вече я изпълняват – например, „вземете продукти от края на конвейера, проверете за видими дефекти и опаковайте в кутии по шест“. Система с ИИ декомпозира тази задача на отделни стъпки за манипулация и започва да обучава хуманоида да изпълнява всяка стъпка в симулацията.
Обучението се случва със скорост, която би била невъзможна в реалния свят. В симулация хуманоид може да опита задача хиляди пъти на час, учейки се от всеки провал и усъвършенствайки своя подход. В действителност всеки опит отнема минути и рискува да повреди оборудване или продукти. Симулацията компресира месеци на учене в реалния свят в часове изчисления и го прави на малка част от цената – време за изчисления на GPU срещу високоплатен инженерен талант на производствения етаж.
Обучената политика се валидира спрямо целеви показатели за точност, преди изобщо да докосне реален хардуер. Обикновено прагът е деветдесет процента или по-висок процент на изпълнение на задачата в симулация. Само когато тази цел е постигната, политиката се прехвърля към физическия робот, където кратък период на фина настройка в реалния свят адресира оставащата разлика между симулация и реалност.
Преодоляване на разликата между симулация и реалност (Sim-to-Real Gap)
Историческата критика към роботиката, базирана на симулация, е била разликата между симулация и реалност (sim-to-real gap) – наблюдението, че политики, които работят безупречно в симулация, често се провалят в реалния свят. Графиките на симулацията не съвпадат перфектно с реалността. Симулираната физика е апроксимация. Реалните сензори въвеждат шум и латентност, които симулацията не улавя. А реалният свят съдържа ефекти – въздушен поток, вибрации, температурни колебания, повърхностни неравности – които симулациите традиционно игнорират.
Модерните подходи адресират тези пропуски чрез няколко техники, които са се развили значително през последните две години.
Рандомизация на домейна (Domain randomisation) е може би най-важната. По време на обучението симулацията случайно променя текстури, условия на осветление, позиции на обекти, повърхностно триене и други физически параметри. Вместо да се научи да изпълнява задачата в една перфектна среда, роботът се научава да се справя с вариации. Когато се сблъска с реалния свят – който, от гледна точка на робота, е просто друг вариант на рандомизираните тренировъчни среди – той генерализира, вместо да се проваля.
Прогресивен трансфер (Progressive transfer) осигурява допълнителен слой за безопасност. Вместо един скок от симулация към пълно производство, политиките се прехвърлят през етапи: висококачествена симулация, след това опростена тестова среда в реалния свят, след това ограничени производствени серии и накрая пълно разгръщане. Всеки етап валидира производителността, преди да започне следващият, улавяйки проблемите рано, когато са евтини за отстраняване.
Непрекъснато обучение (Continuous learning) гарантира, че симулацията се подобрява с течение на времето. Веднъж разгърнат, роботът събира данни от реалния свят, които се подават обратно в симулационния двигател. Дигиталният близнак става по-точен с всяка работна смяна, а бъдещите политики, обучени в актуализираната симулация, изискват по-малко фина настройка в реалния свят. Това създава добродетелен цикъл: повече разгръщания водят до по-добри симулации, което води до по-бързи и по-надеждни бъдещи разгръщания.
Къде Sim-to-Real превъзхожда
Sim-to-real е особено ефективен за производствени задачи, които споделят определени характеристики. Повтарящи се задачи с постоянна геометрия на продукта – опаковане, палетизиране, сортиране, прехвърляне на материали – са идеални, защото симулацията може да моделира съответните обекти с висока точност и структурата на задачата е достатъчно предвидима, за да може обучението с подсилване да конвергира бързо.
Задачите в контролирани среди се изпълняват по-добре от тези в неконтролирани. Производствен етаж с постоянно осветление, стабилни температури и предвидими разположения на оборудването е много по-лесен за точно симулиране от външна строителна площадка или земеделско поле.
Задачите с ясни критерии за успех – кутията е запечатана, палетът е подреден, продуктът е инспектиран – се обучават по-бързо от задачи със субективни или двусмислени резултати, защото алгоритъмът за обучение с подсилване се нуждае от добре дефиниран сигнал за награда, спрямо който да се оптимизира.
Натрупващото се предимство
Всяко разгръщане на sim-to-real генерира данни, които подобряват следващото. Симулационните модели стават по-точни, тъй като включват обратна връзка от реалния свят. Алгоритмите за декомпозиция на задачи се учат от минали успехи и провали. Обучението на политиката конвергира по-бързо, тъй като библиотеката с данни за обучение нараства.
Това създава маховик от данни, който е една от най-стратегически важните динамики в хуманоидната роботика. Компаниите и производителите, които започват sim-to-real разгръщане най-рано, натрупват най-много данни, изграждат най-точните симулации и постигат най-бързи времена за разгръщане. Късните участници се сблъскват с натрупващо се неблагоприятно положение: не само им липсват данни, но и се конкурират с организации, чиято инфраструктура за разгръщане се е подобрявала с всяка итерация в продължение на месеци или години.
За производителите практическото значение е ясно. Първото sim-to-real разгръщане във Вашето съоръжение ще бъде най-бавното и най-ангажиращото. Второто ще бъде значително по-бързо. До петото или шестото разгръщане процесът ще бъде рутинен. Въпросът не е дали sim-to-real ще се превърне в стандартен подход за разгръщане на хуманоиди – икономическите аспекти правят това неизбежно. Въпросът е дали Вашето съоръжение ще генерира данни и ще изгражда възможности сега, или ще започва от нулата по-късно.