От симуляции к реальности: Как ИИ-симуляция заменяет месяцы робототехнической разработки
Обучение человекоподобных роботов в симуляции перед их развертыванием на реальных заводах сокращает время интеграции с месяцев до дней. Вот как работает перенос из симуляции в реальность и почему это важно для производителей.
Motion1 Inc. ·
Старый подход: метод проб и ошибок на заводском цеху
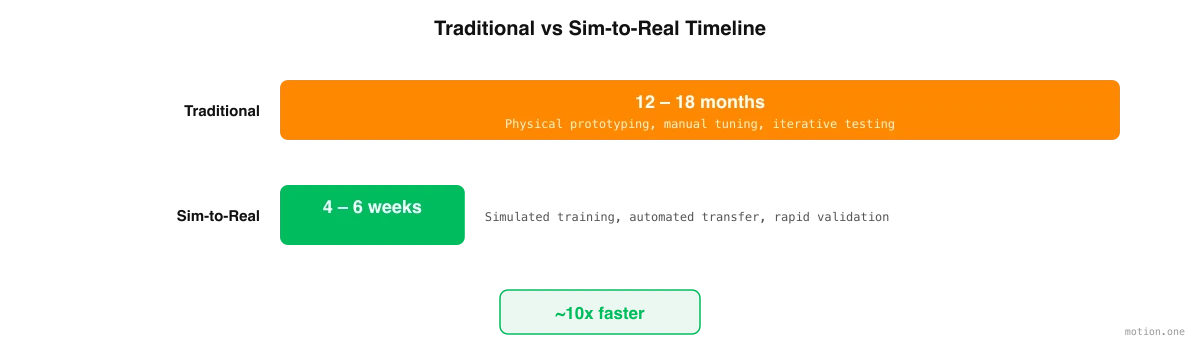
Сколько существуют промышленные роботы, столько их развертывание следует одной и той же болезненной схеме. Инженер устанавливает робота, пишет управляющий код, тестирует его на заводском цеху, обнаруживает, что он не работает должным образом, и повторяет цикл - иногда неделями, иногда месяцами - пока робот не достигнет приемлемой производительности. Затем весь цикл повторяется для следующей задачи, следующего варианта продукта, следующей производственной линии.
Физический ИИ - это название, которое теперь дается интеллекту, который должен работать в реальном мире. Он воспринимает, принимает решения, движется и платит физическую цену за каждую ошибку. Именно эта цена является причиной того, почему обучение должно сначала происходить где-то в другом месте.
Этот процесс медленный, потому что тестирование в реальном мире по своей сути медленное. Каждый итерационный цикл занимает от минут до часов на заводском цеху, где робот должен физически выполнить задачу, инженер должен наблюдать за результатом, диагностировать сбой, модифицировать код и попробовать снова. Одно развертывание может потребовать от пятидесяти до ста таких циклов, прежде чем робот начнет работать надежно. При стоимости от 50 000 до 150 000 евро за одно развертывание, с дорогими инженерными специалистами, занятыми месяцами, экономика становится крайне невыгодной.
Перенос из симуляции в реальность (sim-to-real transfer) - обучение робота в виртуальной симуляции реальной среды, а затем развертывание обученной политики на физическом оборудовании - обещает сократить этот срок с месяцев до дней. Идея не нова, но недавние достижения в области ИИ, компьютерного зрения и физического моделирования превратили ее из академического любопытства в практический инструмент развертывания. Понимание того, как это работает, где это превосходит ожидания и где все еще имеет ограничения, крайне важно для любого производителя, оценивающего гуманоидную автоматизацию.
Как работает перенос из симуляции в реальность (Sim-to-Real Transfer)
Конвейер sim-to-real начинается с захвата реальной среды. Фотографии и видеозаписи завода - сделанные обычными смартфонами или нательными камерами, носимыми рабочими - обрабатываются в трехмерную симуляцию, которая воспроизводит геометрию, освещение и физику реального объекта. Это не типовой склад или стилизованный заводской цех; это цифровой двойник вашей конкретной производственной среды, с вашим оборудованием, вашей продукцией и вашей планировкой.
Как только среда симуляции создана, начинается процесс обучения гуманоида. Задача захватывается у операторов, которые уже ее выполняют - например, "брать продукты с конца конвейера, проверять на видимые дефекты и упаковывать в коробки по шесть штук". Система ИИ декомпозирует эту задачу на дискретные шаги манипуляции и начинает обучать гуманоида выполнять каждый шаг в симуляции.
Обучение происходит со скоростью, которая была бы невозможна в реальном мире. В симуляции гуманоид может пытаться выполнить задачу тысячи раз в час, учась на каждой неудаче и совершенствуя свой подход. В реальности каждая попытка занимает минуты и рискует повредить оборудование или продукцию. Симуляция сжимает месяцы реального обучения в часы вычислений, и делает это за долю стоимости - время вычислений на GPU против высокооплачиваемых инженерных специалистов на заводском цеху.
Обученная политика проверяется на соответствие целевым показателям точности, прежде чем она коснется реального оборудования. Как правило, пороговое значение составляет девяносто процентов или более успешного выполнения задачи в симуляции. Только когда эта цель достигнута, политика переносится на физического робота, где короткий период тонкой настройки в реальном мире устраняет оставшийся разрыв между симуляцией и реальностью.
Устранение разрыва между симуляцией и реальностью (Sim-to-Real Gap)
Историческая критика робототехники, основанной на симуляции, заключалась в разрыве между симуляцией и реальностью (sim-to-real gap) - наблюдении, что политики, безупречно работающие в симуляции, часто терпят неудачу в реальном мире. Графика симуляции не идеально соответствует реальности. Моделируемая физика является приближением. Реальные датчики вносят шум и задержки, которые симуляция не улавливает. А реальный мир содержит эффекты - воздушные потоки, вибрации, изменения температуры, неровности поверхности - которые симуляции традиционно игнорируют.
Современные подходы устраняют эти пробелы с помощью нескольких методов, которые значительно развились за последние два года.
Рандомизация домена (Domain randomisation) является, пожалуй, наиболее важной. Во время обучения симуляция случайным образом изменяет текстуры, условия освещения, положения объектов, трение поверхности и другие физические параметры. Вместо того чтобы учиться выполнять задачу в одной идеальной среде, робот учится справляться с вариациями. Когда он сталкивается с реальным миром - который, с точки зрения робота, является просто еще одним вариантом рандомизированных обучающих сред - он обобщает, а не терпит неудачу.
Прогрессивный перенос (Progressive transfer) обеспечивает дополнительный уровень безопасности. Вместо единовременного перехода от симуляции к полному производству, политики переносятся поэтапно: высокоточная симуляция, затем упрощенная тестовая среда в реальном мире, затем ограниченные производственные циклы и, наконец, полное развертывание. Каждый этап проверяет производительность до начала следующего, выявляя проблемы на ранней стадии, когда их устранение обходится дешево.
Непрерывное обучение (Continuous learning) гарантирует, что симуляция со временем улучшается. После развертывания робот собирает данные из реального мира, которые поступают обратно в движок симуляции. Цифровой двойник становится более точным с каждой сменой работы, и будущие политики, обученные в обновленной симуляции, требуют меньше тонкой настройки в реальном мире. Это создает благотворный цикл: больше развертываний приводят к лучшим симуляциям, что приводит к более быстрым и надежным будущим развертываниям.
Где Sim-to-Real превосходит ожидания
Sim-to-real особенно эффективен для производственных задач, которые обладают определенными характеристиками. Повторяющиеся задачи с постоянной геометрией продукта - упаковка, паллетирование, сортировка, перемещение материалов - идеальны, потому что симуляция может моделировать соответствующие объекты с высокой точностью, а структура задачи достаточно предсказуема для быстрого схождения обучения с подкреплением.
Задачи в контролируемых средах выполняются лучше, чем в неконтролируемых. Заводской цех с постоянным освещением, стабильными температурами и предсказуемой расстановкой оборудования гораздо легче точно симулировать, чем открытую строительную площадку или сельскохозяйственное поле.
Задачи с четкими критериями успеха - коробка запечатана, паллет уложен, продукт проверен - обучаются быстрее, чем задачи с субъективными или неоднозначными результатами, потому что алгоритму обучения с подкреплением нужен четко определенный сигнал вознаграждения для оптимизации.
Нарастающее преимущество
Каждое развертывание sim-to-real генерирует данные, которые улучшают следующее. Модели симуляции становятся более точными по мере включения обратной связи из реального мира. Алгоритмы декомпозиции задач учатся на прошлых успехах и неудачах. Обучение политики сходится быстрее по мере роста библиотеки обучающих данных.
Это создает маховик данных, который является одной из наиболее стратегически важных динамик в гуманоидной робототехнике. Компании и производители, которые начинают развертывание sim-to-real раньше всех, накапливают наибольшее количество данных, создают наиболее точные симуляции и достигают самых быстрых сроков развертывания. Поздние участники сталкиваются с нарастающим недостатком: им не только не хватает данных, но они также конкурируют с организациями, чья инфраструктура развертывания улучшалась с каждой итерацией в течение месяцев или лет.
Для производителей практическое следствие очевидно. Первое развертывание sim-to-real на вашем предприятии будет самым медленным и наиболее трудоемким. Второе будет значительно быстрее. К пятому или шестому развертыванию процесс станет рутинным. Вопрос не в том, станет ли sim-to-real стандартным подходом к развертыванию гуманоидов - экономика делает это неизбежным. Вопрос в том, будет ли ваше предприятие генерировать данные и наращивать потенциал сейчас, или начинать с нуля позже.