Sim-to-Real: Cum simularea AI înlocuiește luni de inginerie robotică
Antrenarea roboților umanoizi în simulare înainte de a-i implementa în fabrici reale reduce timpul de integrare de la luni la zile. Iată cum funcționează transferul sim-to-real și de ce este important pentru producători.
Motion1 Inc. ·
Metoda Veche: Încercări și Erori pe Linia de Producție
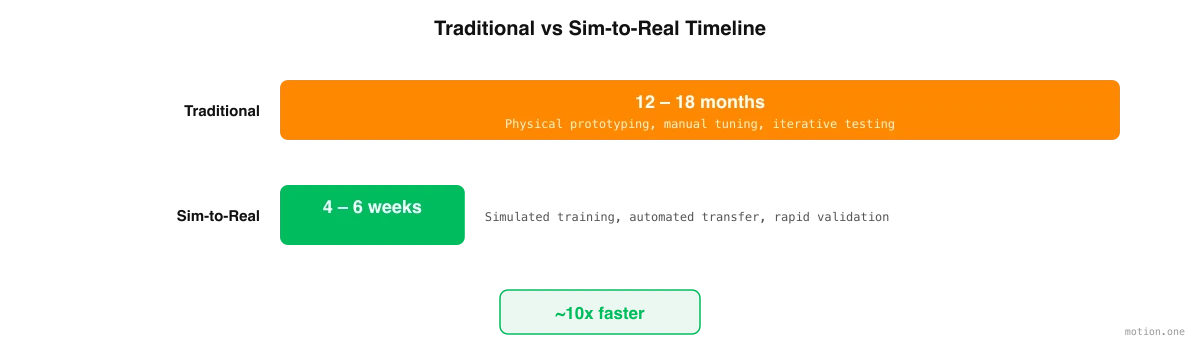
De când există roboți industriali, implementarea lor a urmat același tipar dureros. Un inginer instalează robotul, scrie codul de control, îl testează pe linia de producție, descoperă că nu funcționează conform așteptărilor și iterează – uneori săptămâni, alteori luni – până când robotul atinge o performanță acceptabilă. Apoi, întregul ciclu se repetă pentru următoarea sarcină, următoarea variantă de produs, următoarea linie de producție.
AI fizică este numele dat acum inteligenței care trebuie să funcționeze în lumea reală. Percepe, decide, se mișcă și plătește un preț fizic pentru fiecare greșeală. Acest preț este exact motivul pentru care învățarea trebuie să aibă loc mai întâi în altă parte.
Acest proces este lent deoarece testarea în lumea reală este, prin natura sa, lentă. Fiecare ciclu de iterație durează de la minute la ore pe linia de producție, unde robotul trebuie să execute fizic sarcina, inginerul trebuie să observe rezultatul, să diagnosticheze eșecul, să modifice codul și să încerce din nou. O singură implementare ar putea necesita cincizeci până la o sută de astfel de cicluri înainte ca robotul să funcționeze fiabil. La 50.000 € până la 150.000 € per implementare, cu talent inginerești costisitor ocupat luni de zile, economia este penalizatoare.
Transferul sim-to-real – antrenarea unui robot într-o simulare virtuală a mediului real și apoi implementarea politicii antrenate pe hardware fizic – promite să comprime această cronologie de la luni la zile. Ideea nu este nouă, dar progresele recente în AI, viziunea computerizată și simularea fizicii au transformat-o dintr-o curiozitate academică într-un instrument practic de implementare. Înțelegerea modului în care funcționează, unde excelează și unde încă are limitări este esențială pentru orice producător care evaluează automatizarea umanoidă.
Cum Funcționează Transferul Sim-to-Real
Fluxul sim-to-real începe cu capturarea mediului real. Fotografiile și videoclipurile fabricii – realizate cu smartphone-uri obișnuite sau camere point-of-view purtate de muncitori – sunt procesate într-o simulare tridimensională care reproduce geometria, iluminatul și fizica facilității reale. Acesta nu este un depozit generic sau o linie de producție stilizată; este o replică digitală a mediului dumneavoastră specific de producție, cu echipamentele dumneavoastră, produsele dumneavoastră și configurația dumneavoastră.
Odată ce mediul de simulare există, începe procesul de antrenare a umanoidului. O sarcină este capturată de la operatorii care o execută deja – de exemplu, „preluați produse de la capătul benzii transportoare, inspectați pentru defecte vizibile și ambalați în cutii de câte șase”. Un sistem AI descompune acea sarcină în pași discreți de manipulare și începe antrenarea umanoidului pentru a executa fiecare pas în cadrul simulării.
Antrenamentul are loc la o viteză care ar fi imposibilă în lumea reală. În simulare, un umanoid poate încerca o sarcină de mii de ori pe oră, învățând din fiecare eșec și rafinându-și abordarea. În realitate, fiecare încercare durează minute și riscă să deterioreze echipamentele sau produsele. Simularea comprimă luni de învățare în lumea reală în ore de calcul, și o face la o fracțiune din cost – timp de calcul GPU versus talent inginerești foarte bine plătit pe linia de producție.
Politica antrenată este validată în raport cu țintele de precizie înainte de a atinge vreodată hardware-ul real. De obicei, pragul este o rată de finalizare a sarcinii de nouăzeci la sută sau mai mare în simulare. Doar atunci când acest obiectiv este atins, politica se transferă robotului fizic, unde o scurtă perioadă de ajustare fină în lumea reală abordează decalajul rămas între simulare și realitate.
Reducerea Decalajului Sim-to-Real
Critica istorică a roboticii bazate pe simulare a fost decalajul sim-to-real – observația că politicile care funcționează impecabil în simulare eșuează adesea în lumea reală. Grafica simulării nu se potrivește perfect cu realitatea. Fizica simulată este o aproximare. Senzorii reali introduc zgomot și latență pe care simularea nu le captează. Și lumea reală conține efecte – flux de aer, vibrații, variații de temperatură, neregularități ale suprafeței – pe care simulările le ignoră în mod tradițional.
Abordările moderne abordează aceste decalaje prin mai multe tehnici care s-au maturizat semnificativ în ultimii doi ani.
Randomizarea domeniului este probabil cea mai importantă. În timpul antrenamentului, simularea variază aleatoriu texturile, condițiile de iluminare, pozițiile obiectelor, frecarea suprafețelor și alți parametri fizici. În loc să învețe să execute sarcina într-un singur mediu perfect, robotul învață să gestioneze variația. Când întâlnește lumea reală – care este, din perspectiva robotului, pur și simplu o altă variantă a mediilor de antrenament randomizate – generalizează în loc să eșueze.
Transferul progresiv oferă un strat suplimentar de siguranță. În loc de un singur salt de la simulare la producția completă, politicile sunt transferate prin etape: simulare de înaltă fidelitate, apoi un mediu de testare simplificat în lumea reală, apoi rulări de producție limitate și, în final, implementare completă. Fiecare etapă validează performanța înainte de a începe următoarea, identificând problemele devreme, când sunt ieftin de remediat.
Învățarea continuă asigură că simularea se îmbunătățește în timp. Odată implementat, robotul colectează date din lumea reală care alimentează motorul de simulare. Replica digitală devine mai precisă cu fiecare tură de operare, iar politicile viitoare antrenate în simularea actualizată necesită mai puțină ajustare fină în lumea reală. Acest lucru creează un ciclu virtuos: mai multe implementări duc la simulări mai bune, care duc la implementări viitoare mai rapide și mai fiabile.
Unde Sim-to-Real Excelează
Sim-to-real este deosebit de eficient pentru sarcinile de producție care împărtășesc anumite caracteristici. Sarcinile repetitive cu geometrie consistentă a produsului – ambalare, paletizare, sortare, transfer de materiale – sunt ideale deoarece simularea poate modela obiectele relevante cu fidelitate ridicată, iar structura sarcinii este suficient de previzibilă pentru ca învățarea prin consolidare să conveargă rapid.
Sarcinile în medii controlate funcționează mai bine decât cele în medii necontrolate. O linie de producție cu iluminare consistentă, temperaturi stabile și configurații previzibile ale echipamentelor este mult mai ușor de simulat cu precizie decât un șantier în aer liber sau un câmp agricol.
Sarcinile cu criterii clare de succes – cutia este sigilată, paletul este stivuit, produsul este inspectat – se antrenează mai rapid decât sarcinile cu rezultate subiective sau ambigue, deoarece algoritmul de învățare prin consolidare are nevoie de un semnal de recompensă bine definit pentru a optimiza.
Avantajul Compus
Fiecare implementare sim-to-real generează date care o îmbunătățesc pe următoarea. Modelele de simulare devin mai precise pe măsură ce încorporează feedback din lumea reală. Algoritmii de descompunere a sarcinilor învață din succesele și eșecurile anterioare. Antrenamentul politicilor converge mai rapid pe măsură ce biblioteca de date de antrenament crește.
Acest lucru creează un efect de volan de date care este una dintre cele mai importante dinamici strategice în robotica umanoidă. Companiile și producătorii care încep implementarea sim-to-real cel mai devreme acumulează cele mai multe date, construiesc cele mai precise simulări și ating cele mai rapide timpi de implementare. Noii veniți se confruntă cu un dezavantaj compus: nu numai că le lipsesc datele, dar concurează împotriva organizațiilor a căror infrastructură de implementare s-a îmbunătățit cu fiecare iterație timp de luni sau ani.
Pentru producători, implicația practică este clară. Prima implementare sim-to-real la unitatea dumneavoastră va fi cea mai lentă și mai complexă. A doua va fi semnificativ mai rapidă. Până la a cincea sau a șasea implementare, procesul va deveni o rutină. Întrebarea nu este dacă sim-to-real va deveni abordarea standard pentru implementarea umanoizilor – economia face acest lucru inevitabil. Întrebarea este dacă unitatea dumneavoastră va genera date și va construi capacități acum, sau va începe de la zero mai târziu.