Sim-to-Real: Miten tekoälysimulaatio korvaa kuukausien robotiikkasuunnittelun
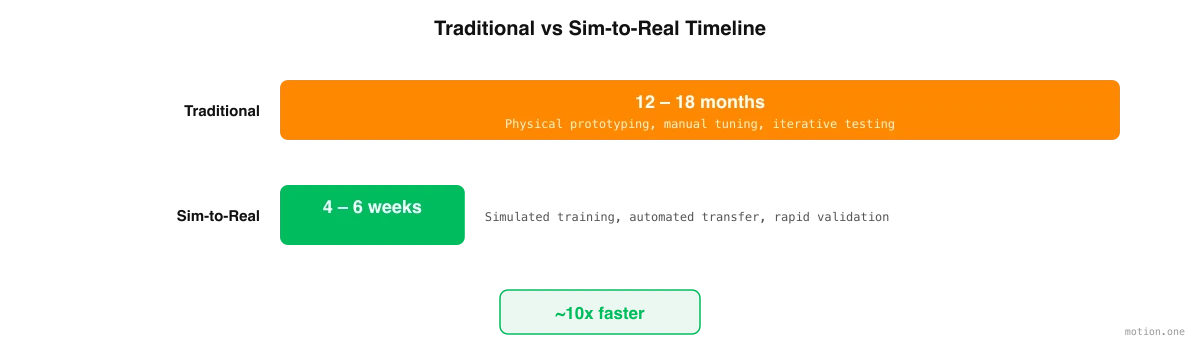
Humanoidirobottien simulaatiokoulutus ennen niiden käyttöönottoa todellisissa tehtaissa lyhentää integrointiajan kuukausista päiviin. Näin sim-to-real-siirto toimii ja miksi se on merkityksellistä valmistajille.
Motion1 Inc. ·
Vanha tapa: Kokeilu ja erehdys tehtaan lattialla
Niin kauan kuin teollisuusrobotteja on ollut olemassa, niiden käyttöönotto on noudattanut samaa tuskallista kaavaa. Insinööri asentaa robotin, kirjoittaa ohjauskoodin, testaa sitä tehtaan lattialla, huomaa, ettei se toimi odotetusti, ja iteroi – joskus viikkoja, joskus kuukausia – kunnes robotti saavuttaa hyväksyttävän suorituskyvyn. Sitten koko sykli toistuu seuraavaa tehtävää, seuraavaa tuotevarianttia, seuraavaa tuotantolinjaa varten.
Physical AI on nimi, joka annetaan nyt älykkyydelle, jonka on toimittava todellisessa maailmassa. Se havaitsee, se päättää, se liikkuu, ja se maksaa fyysisen hinnan jokaisesta virheestä. Juuri tämä hinta on syy siihen, miksi oppimisen on tapahduttava ensin jossain muualla.
Tämä prosessi on hidas, koska todellisen maailman testaus on luonnostaan hidasta. Jokainen iteraatiosykli kestää minuuteista tunteihin tehtaan lattialla, missä robotin on fyysisesti suoritettava tehtävä, insinöörin on tarkkailtava tulosta, diagnosoitava vika, muutettava koodia ja yritettävä uudelleen. Yksi käyttöönotto saattaa vaatia viisikymmentä tai sata tällaista sykliä, ennen kuin robotti toimii luotettavasti. 50 000 – 150 000 euron kustannuksilla per käyttöönotto, kalliin insinööritaidon ollessa sidottuna kuukausiksi, taloudelliset vaikutukset ovat rankaisevia.
Sim-to-real-siirto – robotin kouluttaminen todellisen ympäristön virtuaalisessa simulaatiossa ja sitten koulutetun toimintamallin käyttöönotto fyysisessä laitteistossa – lupaa tiivistää tämän aikajanan kuukausista päiviin. Ajatus ei ole uusi, mutta viimeaikaiset edistysaskeleet tekoälyssä, konenäössä ja fysiikan simulaatiossa ovat nostaneet sen akateemisesta kuriositeetista käytännölliseksi käyttöönoton työkaluksi. Sen ymmärtäminen, miten se toimii, missä se loistaa ja missä sillä on edelleen rajoituksia, on olennaista kaikille humanoidiautomaatiota arvioiville valmistajille.
Miten Sim-to-Real-siirto toimii
Sim-to-real-putki alkaa todellisen ympäristön tallentamisella. Tehtaan valokuvat ja videot – otettu tavallisilla älypuhelimilla tai työntekijöiden käyttämillä POV-kameroilla – käsitellään kolmiulotteiseksi simulaatioksi, joka toistaa todellisen laitoksen geometrian, valaistuksen ja fysiikan. Tämä ei ole geneerinen varasto tai tyylitelty tehtaan lattia; se on digitaalinen kaksonen juuri sinun tuotantoympäristöstäsi, sinun laitteillasi, tuotteillasi ja layoutillasi.
Kun simulaatioympäristö on olemassa, humanoidin koulutusprosessi alkaa. Tehtävä tallennetaan operaattoreilta, jotka jo suorittavat sen – esimerkiksi "poimi tuotteet kuljettimen päästä, tarkasta näkyvien vikojen varalta ja pakkaa kuuden kappaleen laatikoihin". Tekoälyjärjestelmä hajottaa tehtävän erillisiin manipulointivaiheisiin ja alkaa kouluttaa humanoidia suorittamaan jokaisen vaiheen simulaatiossa.
Koulutus tapahtuu nopeudella, joka olisi mahdotonta todellisessa maailmassa. Simulaatiossa humanodi voi yrittää tehtävää tuhansia kertoja tunnissa, oppien jokaisesta epäonnistumisesta ja hioen lähestymistapaansa. Todellisuudessa jokainen yritys kestää minuutteja ja riskinä on laitteiden tai tuotteiden vahingoittuminen. Simulaatio tiivistää kuukausien todellisen maailman oppimisen tunneiksi laskentaa, ja se tekee sen murto-osalla kustannuksista – GPU-laskenta-aika verrattuna korkeapalkkaiseen insinööritaitoon tehtaan lattialla.
Koulutettu toimintamalli validoidaan tarkkuustavoitteita vastaan ennen kuin se koskettaa todellista laitteistoa. Tyypillisesti kynnys on yhdeksänkymmentä prosenttia tai korkeampi tehtävän suoritusaste simulaatiossa. Vasta kun tämä tavoite on saavutettu, toimintamalli siirretään fyysiseen robottiin, jossa lyhyt todellisen maailman hienosäätöjakso korjaa jäljellä olevan kuilun simulaation ja todellisuuden välillä.
Sim-to-Real-kuilun umpeen kurominen
Simulaatiopohjaisen robotiikan historiallinen kritiikki on ollut sim-to-real-kuilu – havainto, että simulaatiossa virheettömästi toimivat toimintamallit usein epäonnistuvat todellisessa maailmassa. Simulaatiografiikat eivät vastaa täydellisesti todellisuutta. Simuloitu fysiikka on likiarvoa. Todelliset anturit tuovat melua ja viivettä, joita simulaatio ei vangitse. Ja todellinen maailma sisältää vaikutuksia – ilmavirta, tärinä, lämpötilan vaihtelu, pinnan epäsäännöllisyydet – joita simulaatiot perinteisesti jättävät huomiotta.
Nykyaikaiset lähestymistavat korjaavat näitä puutteita useilla tekniikoilla, jotka ovat kypsyneet merkittävästi viimeisten kahden vuoden aikana.
Domain randomisation on ehkä tärkein. Koulutuksen aikana simulaatio vaihtelee satunnaisesti tekstuureja, valaistusolosuhteita, objektien sijainteja, pinnan kitkaa ja muita fyysisiä parametreja. Sen sijaan, että robotti oppisi suorittamaan tehtävän yhdessä täydellisessä ympäristössä, se oppii käsittelemään vaihtelua. Kun se kohtaa todellisen maailman – joka robotin näkökulmasta on yksinkertaisesti toinen variantti satunnaistetuista koulutusympäristöistä – se yleistää sen sijaan, että epäonnistuisi.
Progressive transfer tarjoaa lisäturvakerroksen. Yhden hypyn sijaan simulaatiosta täyteen tuotantoon toimintamallit siirretään vaiheittain: korkean tarkkuuden simulaatio, sitten yksinkertaistettu todellisen maailman testausympäristö, sitten rajoitetut tuotantoajot ja lopuksi täysi käyttöönotto. Jokainen vaihe validoi suorituskyvyn ennen seuraavan alkamista, havaiten ongelmat ajoissa, kun ne ovat edullisia korjata.
Continuous learning varmistaa, että simulaatio paranee ajan myötä. Kun robotti on otettu käyttöön, se kerää todellisen maailman tietoja, jotka syötetään takaisin simulaatiomoottoriin. Digitaalinen kaksonen tarkentuu jokaisen toimintavuoron myötä, ja päivitetyllä simulaatiolla koulutetut tulevat toimintamallit vaativat vähemmän todellisen maailman hienosäätöä. Tämä luo hyveellisen kierteen: useammat käyttöönotot johtavat parempiin simulaatioihin, jotka johtavat nopeampiin ja luotettavampiin tuleviin käyttöönottoihin.
Missä Sim-to-Real loistaa
Sim-to-real on erityisen tehokas valmistustehtävissä, joilla on tiettyjä yhteisiä ominaisuuksia. Toistuvat tehtävät, joissa on johdonmukainen tuotegeometria – pakkaaminen, lavoitus, lajittelu, materiaalin siirto – ovat ihanteellisia, koska simulaatio voi mallintaa asiaankuuluvat objektit erittäin tarkasti ja tehtävän rakenne on riittävän ennustettavissa vahvistusoppimisen nopeaan konvergenssiin.
Tehtävät kontrolloiduissa ympäristöissä suoriutuvat paremmin kuin ne, jotka ovat kontrolloimattomissa. Tehdaslattia, jossa on tasainen valaistus, vakaat lämpötilat ja ennustettavat laitteistojärjestelyt, on paljon helpompi simuloida tarkasti kuin ulkona oleva rakennustyömaa tai maatalouspelto.
Tehtävät, joilla on selkeät onnistumiskriteerit – laatikko on suljettu, lava on pinottu, tuote on tarkastettu – koulutetaan nopeammin kuin tehtävät, joilla on subjektiivisia tai epäselviä tuloksia, koska vahvistusoppimisalgoritmi tarvitsee hyvin määritellyn palkkiosignaalin optimoitavakseen.
Kertautuva etu
Jokainen sim-to-real-käyttöönotto tuottaa tietoa, joka parantaa seuraavaa. Simulaatiomallit tarkentuvat, kun ne sisältävät todellisen maailman palautetta. Tehtävän hajotusalgoritmit oppivat menneistä onnistumisista ja epäonnistumisista. Toimintamallin koulutus konvergoi nopeammin koulutusdatakirjaston kasvaessa.
Tämä luo data-vauhtipyörän, joka on yksi humanoidirobotiikan strategisesti tärkeimmistä dynamiikoista. Yritykset ja valmistajat, jotka aloittavat sim-to-real-käyttöönoton aikaisimmin, keräävät eniten dataa, rakentavat tarkimmat simulaatiot ja saavuttavat nopeimmat käyttöönottoajat. Myöhäiset tulokkaat kohtaavat kertautuvan haitan: heiltä puuttuu paitsi data, myös he kilpailevat organisaatioita vastaan, joiden käyttöönottoinfrastruktuuri on parantunut jokaisella iteraatiolla kuukausien tai vuosien ajan.
Valmistajille käytännön seuraus on selvä. Ensimmäinen sim-to-real-käyttöönotto laitoksessasi on hitain ja työläin. Toinen on huomattavasti nopeampi. Viidennen tai kuudennen käyttöönoton jälkeen prosessi on rutiinia. Kysymys ei ole siitä, tuleeko sim-to-realista standardimenetelmä humanoidien käyttöönottoon – taloudelliset tekijät tekevät siitä väistämättömän. Kysymys on siitä, tuottaako laitoksesi dataa ja rakentaako se kyvykkyyttä nyt, vai aloittaako se tyhjästä myöhemmin.