Sim-to-Real: Come la simulazione AI sta sostituendo mesi di ingegneria robotica
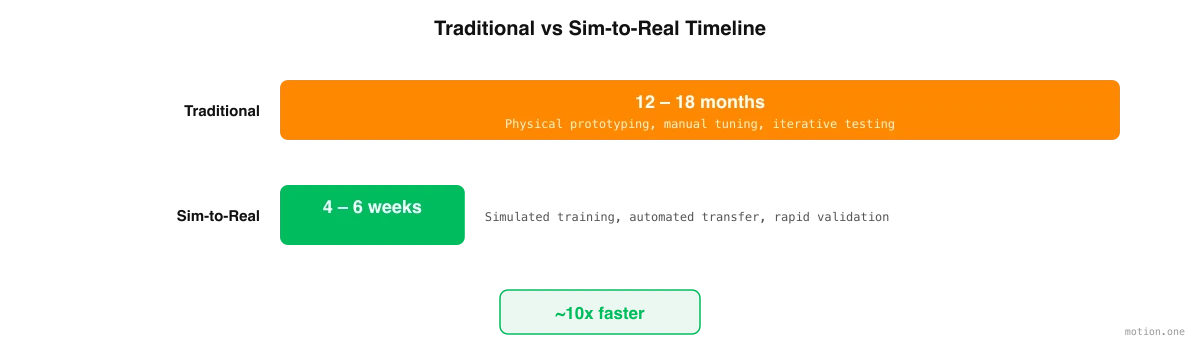
Addestrare robot umanoidi in simulazione prima di impiegarli in fabbriche reali riduce il tempo di integrazione da mesi a giorni. Ecco come funziona il trasferimento sim-to-real e perché è rilevante per i produttori.
Motion1 Inc. ·
Il Vecchio Metodo: Sperimentazione sul Campo
Da quando esistono i robot industriali, la loro implementazione ha seguito lo stesso schema problematico. Un ingegnere installa il robot, scrive il codice di controllo, lo testa sul pavimento della fabbrica, scopre che non funziona come previsto e itera – a volte per settimane, a volte per mesi – finché il robot non raggiunge prestazioni accettabili. Poi l'intero ciclo si ripete per il compito successivo, la variante di prodotto successiva, la linea di produzione successiva.
L'AI fisica è il nome ora dato all'intelligenza che deve operare nel mondo reale. Essa percepisce, decide, si muove e paga un prezzo fisico per ogni errore. Questo prezzo è esattamente il motivo per cui l'apprendimento deve avvenire prima altrove.
Questo processo è lento perché il test nel mondo reale è intrinsecamente lento. Ogni ciclo di iterazione richiede da minuti a ore sul pavimento della fabbrica, dove il robot deve eseguire fisicamente il compito, l'ingegnere deve osservare il risultato, diagnosticare il guasto, modificare il codice e riprovare. Una singola implementazione potrebbe richiedere da cinquanta a cento di questi cicli prima che il robot funzioni in modo affidabile. Con un costo di €50.000 a €150.000 per implementazione, e talenti ingegneristici costosi occupati per mesi, le implicazioni economiche sono gravose.
Il trasferimento dal simulato al reale (sim-to-real) – addestrare un robot in una simulazione virtuale dell'ambiente reale e poi implementare la politica addestrata sull'hardware fisico – promette di comprimere questa tempistica da mesi a giorni. L'idea non è nuova, ma i recenti progressi nell'AI, nella visione artificiale e nella simulazione fisica l'hanno trasformata da una curiosità accademica a uno strumento pratico di implementazione. Comprendere come funziona, dove eccelle e dove ha ancora delle limitazioni è essenziale per qualsiasi produttore che valuti l'automazione umanoide.
Come Funziona il Trasferimento dal Simulato al Reale
La pipeline sim-to-real inizia con la cattura dell'ambiente reale. Fotografie e video della fabbrica – scattati con normali smartphone o telecamere point-of-view indossate dai lavoratori – vengono elaborati in una simulazione tridimensionale che replica la geometria, l'illuminazione e la fisica dell'impianto effettivo. Non si tratta di un magazzino generico o di un pavimento di fabbrica stilizzato; è un gemello digitale del Suo specifico ambiente di produzione, con le Sue attrezzature, i Suoi prodotti e il Suo layout.
Una volta che l'ambiente di simulazione esiste, inizia il processo di addestramento dell'umanoide. Un compito viene catturato dagli operatori che già lo eseguono – per esempio, "prelevare prodotti dalla fine del nastro trasportatore, ispezionare per difetti visibili e imballare in scatole da sei". Un sistema AI scompone quel compito in fasi di manipolazione discrete e inizia ad addestrare l'umanoide a eseguire ogni fase all'interno della simulazione.
L'addestramento avviene a una velocità che sarebbe impossibile nel mondo reale. In simulazione, un umanoide può tentare un compito migliaia di volte all'ora, imparando da ogni fallimento e affinando il suo approccio. In realtà, ogni tentativo richiede minuti e rischia di danneggiare attrezzature o prodotti. La simulazione comprime mesi di apprendimento nel mondo reale in ore di calcolo, e lo fa a una frazione del costo – tempo di calcolo della GPU rispetto a talenti ingegneristici altamente retribuiti sul pavimento della fabbrica.
La politica addestrata viene validata rispetto a obiettivi di precisione prima di toccare l'hardware reale. Tipicamente, la soglia è un tasso di completamento del compito del novanta percento o superiore in simulazione. Solo quando questo obiettivo è raggiunto, la politica si trasferisce al robot fisico, dove un breve periodo di messa a punto nel mondo reale affronta il divario rimanente tra simulazione e realtà.
Ridurre il Divario Simulato-Reale
La critica storica alla robotica basata sulla simulazione è stata il divario simulato-reale (sim-to-real gap) – l'osservazione che le politiche che funzionano in modo impeccabile in simulazione spesso falliscono nel mondo reale. La grafica di simulazione non corrisponde perfettamente alla realtà. La fisica simulata è un'approssimazione. I sensori reali introducono rumore e latenza che la simulazione non cattura. E il mondo reale contiene effetti – flusso d'aria, vibrazioni, variazioni di temperatura, irregolarità superficiali – che le simulazioni tradizionalmente ignorano.
Gli approcci moderni affrontano questi divari attraverso diverse tecniche che sono maturate significativamente negli ultimi due anni.
La randomizzazione del dominio è forse la più importante. Durante l'addestramento, la simulazione varia casualmente texture, condizioni di illuminazione, posizioni degli oggetti, attrito superficiale e altri parametri fisici. Invece di imparare a eseguire il compito in un ambiente perfetto, il robot impara a gestire la variazione. Quando incontra il mondo reale – che è, dalla prospettiva del robot, semplicemente un'altra variante degli ambienti di addestramento randomizzati – generalizza invece di fallire.
Il trasferimento progressivo fornisce un ulteriore livello di sicurezza. Invece di un singolo salto dalla simulazione alla piena produzione, le politiche vengono trasferite attraverso fasi: simulazione ad alta fedeltà, poi un ambiente di test semplificato nel mondo reale, poi cicli di produzione limitati e infine l'implementazione completa. Ogni fase convalida le prestazioni prima che inizi la successiva, individuando i problemi precocemente quando sono economici da risolvere.
L'apprendimento continuo assicura che la simulazione migliori nel tempo. Una volta implementato, il robot raccoglie dati dal mondo reale che alimentano il motore di simulazione. Il gemello digitale diventa più preciso ad ogni turno di operazione, e le future politiche addestrate nella simulazione aggiornata richiedono meno messa a punto nel mondo reale. Questo crea un ciclo virtuoso: più implementazioni portano a simulazioni migliori, che portano a implementazioni future più rapide e affidabili.
Dove il Trasferimento dal Simulato al Reale Eccelle
Il trasferimento dal simulato al reale è particolarmente efficace per i compiti di produzione che condividono determinate caratteristiche. I compiti ripetitivi con geometria del prodotto consistente – imballaggio, pallettizzazione, smistamento, trasferimento di materiali – sono ideali perché la simulazione può modellare gli oggetti rilevanti con alta fedeltà e la struttura del compito è sufficientemente prevedibile affinché l'apprendimento per rinforzo converga rapidamente.
I compiti in ambienti controllati funzionano meglio di quelli in ambienti non controllati. Un pavimento di fabbrica con illuminazione consistente, temperature stabili e layout delle attrezzature prevedibili è molto più facile da simulare accuratamente rispetto a un cantiere esterno o un campo agricolo.
I compiti con criteri di successo chiari – la scatola è sigillata, il pallet è impilato, il prodotto è ispezionato – si addestrano più velocemente rispetto ai compiti con risultati soggettivi o ambigui, perché l'algoritmo di apprendimento per rinforzo necessita di un segnale di ricompensa ben definito su cui ottimizzare.
Il Vantaggio Composto
Ogni implementazione sim-to-real genera dati che migliorano la successiva. I modelli di simulazione diventano più precisi man mano che incorporano il feedback del mondo reale. Gli algoritmi di scomposizione dei compiti imparano dai successi e dai fallimenti passati. L'addestramento delle politiche converge più velocemente man mano che la libreria di dati di addestramento cresce.
Questo crea un volano di dati che è una delle dinamiche strategicamente più importanti nella robotica umanoide. Le aziende e i produttori che iniziano l'implementazione sim-to-real per primi accumulano più dati, costruiscono le simulazioni più accurate e raggiungono i tempi di implementazione più rapidi. I ritardatari affrontano uno svantaggio composto: non solo mancano di dati, ma competono contro organizzazioni la cui infrastruttura di implementazione è migliorata ad ogni iterazione per mesi o anni.
Per i produttori, l'implicazione pratica è chiara. La prima implementazione sim-to-real presso la Sua struttura sarà la più lenta e complessa. La seconda sarà significativamente più veloce. Entro la quinta o sesta implementazione, il processo sarà di routine. La domanda non è se il trasferimento dal simulato al reale diventerà l'approccio standard all'implementazione umanoide – l'economia lo rende inevitabile. La domanda è se la Sua struttura genererà dati e costruirà capacità ora, o partirà da zero più tardi.