من المحاكاة إلى الواقع: كيف تستبدل محاكاة الذكاء الاصطناعي أشهرًا من هندسة الروبوتات
تدريب الروبوتات البشرية في المحاكاة قبل نشرها في المصانع الحقيقية يقلل وقت الدمج من شهور إلى أيام. إليك كيف يعمل النقل من المحاكاة إلى الواقع ولماذا يهم المصنعين.
Motion1 Inc. ·
الطريقة القديمة: التجربة والخطأ في أرضية المصنع
لطالما اتبعت عملية نشر الروبوتات الصناعية، منذ وجودها، نفس النمط المؤلم. يقوم مهندس بتركيب الروبوت، ويكتب كود التحكم، ويختبره في أرضية المصنع، ويكتشف أنه لا يعمل كما هو متوقع، ثم يكرر العملية - أحيانًا لأسابيع، وأحيانًا لأشهر - حتى يحقق الروبوت أداءً مقبولاً. ثم تتكرر الدورة بأكملها للمهمة التالية، وللمنتج المختلف التالي، ولخط الإنتاج التالي.
الذكاء الاصطناعي الفيزيائي (Physical AI) هو الاسم الذي يُطلق الآن على الذكاء الذي يجب أن يعمل في العالم الحقيقي. إنه يدرك، ويقرر، ويتحرك، ويدفع ثمنًا ماديًا لكل خطأ. وهذا الثمن هو بالضبط السبب الذي يجعل التعلم يجب أن يحدث في مكان آخر أولاً.
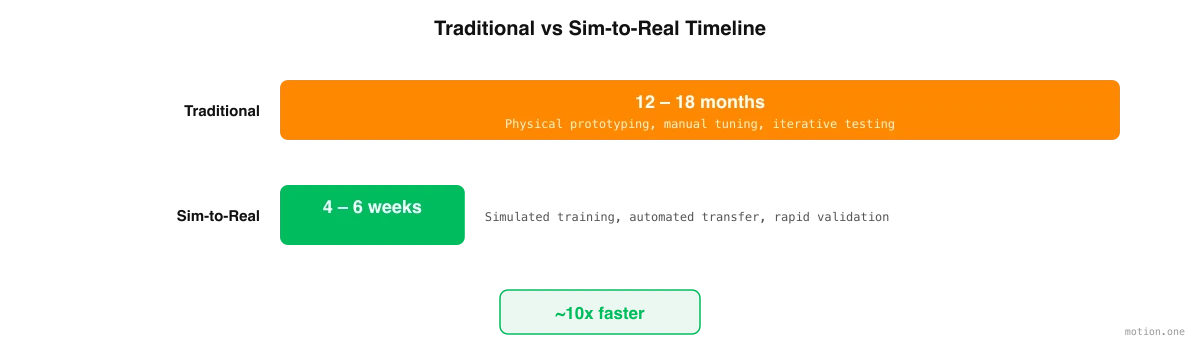
هذه العملية بطيئة لأن الاختبار في العالم الحقيقي بطيء بطبيعته. تستغرق كل دورة تكرار دقائق إلى ساعات في أرضية المصنع، حيث يجب على الروبوت تنفيذ المهمة جسديًا، ويجب على المهندس مراقبة النتيجة، وتشخيص الفشل، وتعديل الكود، والمحاولة مرة أخرى. قد يتطلب النشر الواحد من خمسين إلى مائة من هذه الدورات قبل أن يؤدي الروبوت عمله بشكل موثوق. بتكلفة تتراوح بين 50,000 يورو و 150,000 يورو لكل عملية نشر، مع انشغال مهندسين موهوبين ومرتفعي الأجر لأشهر، فإن الجدوى الاقتصادية مرهقة.
يعد النقل من المحاكاة إلى الواقع (Sim-to-real transfer) - تدريب الروبوت في محاكاة افتراضية للبيئة الحقيقية ثم نشر السياسة المدربة على الأجهزة المادية - بتقليص هذا الجدول الزمني من أشهر إلى أيام. الفكرة ليست جديدة، لكن التطورات الأخيرة في الذكاء الاصطناعي، ورؤية الكمبيوتر، ومحاكاة الفيزياء قد نقلتها من فضول أكاديمي إلى أداة نشر عملية. إن فهم كيفية عملها، ومجالات تفوقها، ومواطن قصورها لا يزال أمرًا ضروريًا لأي مصنع يقوم بتقييم أتمتة الروبوتات الشبيهة بالبشر.
كيف يعمل النقل من المحاكاة إلى الواقع (Sim-to-Real Transfer)
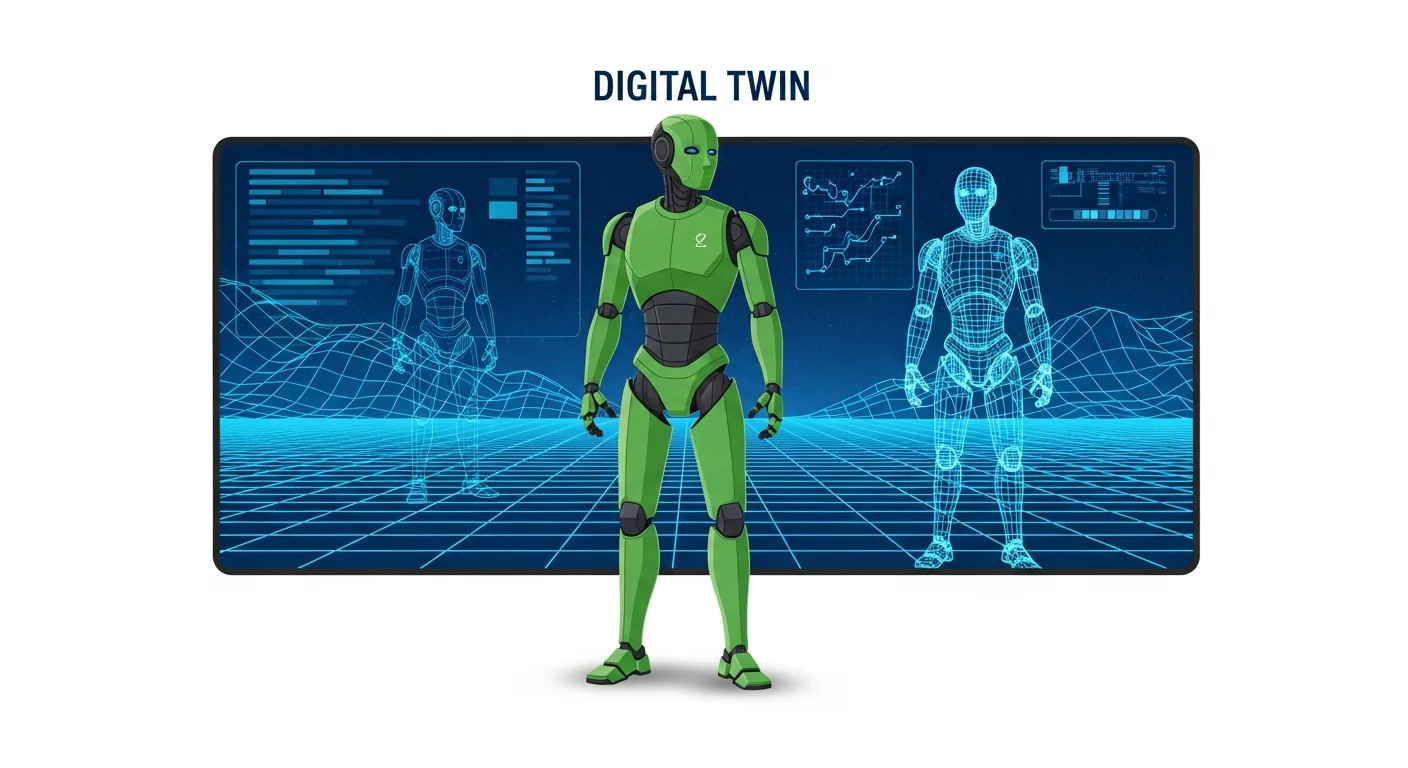
يبدأ مسار النقل من المحاكاة إلى الواقع بالتقاط البيئة الحقيقية. تتم معالجة الصور ومقاطع الفيديو للمصنع - المأخوذة بهواتف ذكية عادية أو كاميرات نقطة الرؤية التي يرتديها العمال - إلى محاكاة ثلاثية الأبعاد تحاكي الهندسة والإضاءة والفيزياء للمنشأة الفعلية. هذا ليس مستودعًا عامًا أو أرضية مصنع منمقة؛ إنه توأم رقمي لبيئة الإنتاج الخاصة بك، مع معداتك ومنتجاتك وتصميمك.
بمجرد وجود بيئة المحاكاة، تبدأ عملية تدريب الروبوت الشبيه بالبشر. يتم التقاط مهمة من المشغلين الذين يؤدونها بالفعل - على سبيل المثال، "التقاط المنتجات من نهاية الناقل، وفحصها بحثًا عن عيوب مرئية، وتعبئتها في صناديق من ستة". يقوم نظام الذكاء الاصطناعي بتفكيك هذه المهمة إلى خطوات مناولة منفصلة ويبدأ في تدريب الروبوت الشبيه بالبشر على تنفيذ كل خطوة داخل المحاكاة.
يحدث التدريب بسرعة مستحيلة في العالم الحقيقي. في المحاكاة، يمكن للروبوت الشبيه بالبشر محاولة مهمة آلاف المرات في الساعة، والتعلم من كل فشل وتحسين نهجه. في الواقع، تستغرق كل محاولة دقائق وتخاطر بإتلاف المعدات أو المنتجات. تضغط المحاكاة أشهرًا من التعلم في العالم الحقيقي في ساعات من الحساب، وتفعل ذلك بجزء بسيط من التكلفة - وقت حساب وحدة معالجة الرسوميات (GPU) مقابل المواهب الهندسية عالية الأجر في أرضية المصنع.
يتم التحقق من صحة السياسة المدربة مقابل أهداف الدقة قبل أن تلمس الأجهزة الحقيقية على الإطلاق. عادةً، يكون الحد الأدنى هو معدل إنجاز المهمة بنسبة تسعين بالمائة أو أعلى في المحاكاة. فقط عندما يتم تحقيق هذا الهدف، تنتقل السياسة إلى الروبوت المادي، حيث تعالج فترة قصيرة من الضبط الدقيق في العالم الحقيقي الفجوة المتبقية بين المحاكاة والواقع.
سد فجوة المحاكاة والواقع (Sim-to-Real Gap)
كان الانتقاد التاريخي للروبوتات القائمة على المحاكاة هو فجوة المحاكاة والواقع - وهي الملاحظة بأن السياسات التي تعمل بلا عيوب في المحاكاة غالبًا ما تفشل في العالم الحقيقي. لا تتطابق رسومات المحاكاة تمامًا مع الواقع. فيزياء المحاكاة هي تقريبية. تُدخل المستشعرات الحقيقية ضوضاء وتأخيرًا لا تلتقطه المحاكاة. ويحتوي العالم الحقيقي على تأثيرات - تدفق الهواء، الاهتزاز، تغير درجة الحرارة، عدم انتظام الأسطح - تتجاهلها المحاكاة تقليديًا.
تعالج الأساليب الحديثة هذه الفجوات من خلال عدة تقنيات نضجت بشكل كبير في العامين الماضيين.
عشوائية النطاق (Domain randomisation) ربما تكون الأهم. أثناء التدريب، تقوم المحاكاة بتغيير عشوائي في الأنسجة، وظروف الإضاءة، ومواقع الكائنات، واحتكاك السطح، وغيرها من المعلمات الفيزيائية. بدلاً من تعلم أداء المهمة في بيئة واحدة مثالية، يتعلم الروبوت التعامل مع التباين. عندما يواجه العالم الحقيقي - الذي هو، من منظور الروبوت، مجرد متغير آخر من بيئات التدريب العشوائية - فإنه يعمم بدلاً من الفشل.
يوفر النقل التدريجي (Progressive transfer) طبقة أمان إضافية. بدلاً من قفزة واحدة من المحاكاة إلى الإنتاج الكامل، يتم نقل السياسات عبر مراحل: محاكاة عالية الدقة، ثم بيئة اختبار مبسطة في العالم الحقيقي، ثم تشغيل إنتاج محدود، وأخيرًا نشر كامل. تتحقق كل مرحلة من الأداء قبل أن تبدأ المرحلة التالية، مما يكتشف المشكلات مبكرًا عندما تكون تكلفة إصلاحها منخفضة.
يضمن التعلم المستمر (Continuous learning) تحسن المحاكاة بمرور الوقت. بمجرد النشر، يجمع الروبوت بيانات العالم الحقيقي التي تغذي محرك المحاكاة. يصبح التوأم الرقمي أكثر دقة مع كل وردية عمل، وتتطلب السياسات المستقبلية المدربة في المحاكاة المحدثة ضبطًا دقيقًا أقل في العالم الحقيقي. وهذا يخلق حلقة حميدة: المزيد من عمليات النشر تؤدي إلى محاكاة أفضل، مما يؤدي إلى عمليات نشر مستقبلية أسرع وأكثر موثوقية.
أين يتفوق النقل من المحاكاة إلى الواقع (Sim-to-Real)
يعد النقل من المحاكاة إلى الواقع فعالاً بشكل خاص لمهام التصنيع التي تشترك في خصائص معينة. المهام المتكررة ذات الهندسة المتسقة للمنتج - التعبئة، التكديس على المنصات، الفرز، نقل المواد - مثالية لأن المحاكاة يمكنها نمذجة الكائنات ذات الصلة بدقة عالية وهيكل المهمة يمكن التنبؤ به بما يكفي لتقارب التعلم المعزز بسرعة.
تؤدي المهام في البيئات الخاضعة للتحكم أداءً أفضل من تلك الموجودة في البيئات غير الخاضعة للتحكم. أرضية المصنع ذات الإضاءة المتسقة، ودرجات الحرارة المستقرة، وتخطيطات المعدات المتوقعة أسهل بكثير في المحاكاة بدقة من موقع بناء خارجي أو حقل زراعي.
تتدرب المهام ذات معايير النجاح الواضحة - الصندوق مغلق، المنصة مكدسة، المنتج مفحوص - بشكل أسرع من المهام ذات النتائج الذاتية أو الغامضة، لأن خوارزمية التعلم المعزز تحتاج إلى إشارة مكافأة محددة جيدًا لتحسينها.
الميزة المتراكمة
يولد كل نشر من المحاكاة إلى الواقع بيانات تحسن النشر التالي. تصبح نماذج المحاكاة أكثر دقة مع دمجها لردود الفعل من العالم الحقيقي. تتعلم خوارزميات تفكيك المهام من النجاحات والإخفاقات السابقة. يتقارب تدريب السياسات بشكل أسرع مع نمو مكتبة بيانات التدريب.
يخلق هذا عجلة بيانات تعد واحدة من أهم الديناميكيات الاستراتيجية في روبوتات الروبوتات الشبيهة بالبشر. الشركات والمصنعون الذين يبدأون نشر النقل من المحاكاة إلى الواقع مبكرًا يجمعون أكبر قدر من البيانات، ويبنون أدق المحاكاة، ويحققون أسرع أوقات النشر. يواجه الوافدون المتأخرون عيبًا متراكمًا: فهم لا يفتقرون إلى البيانات فحسب، بل يتنافسون أيضًا ضد منظمات تحسنت بنيتها التحتية للنشر مع كل تكرار لأشهر أو سنوات.
بالنسبة للمصنعين، فإن التطبيق العملي واضح. سيكون أول نشر من المحاكاة إلى الواقع في منشأتك هو الأبطأ والأكثر تعقيدًا. سيكون الثاني أسرع بكثير. بحلول النشر الخامس أو السادس، ستصبح العملية روتينية. السؤال ليس ما إذا كان النقل من المحاكاة إلى الواقع سيصبح النهج القياسي لنشر الروبوتات الشبيهة بالبشر - فالجدوى الاقتصادية تجعل ذلك حتميًا. السؤال هو ما إذا كانت منشأتك ستولد البيانات وتبني القدرات الآن، أم ستبدأ من الصفر لاحقًا.