Simulace do reality: Jak simulace AI nahrazuje měsíce inženýrství robotiky
Trénování humanoidních robotů v simulaci před jejich nasazením ve skutečných továrnách zkracuje dobu integrace z měsíců na dny. Zde se dozvíte, jak funguje sim-to-real transfer a proč je to důležité pro výrobce.
Motion1 Inc. ·
Starý způsob: Pokusy a omyly na výrobní lince
Po celou dobu existence průmyslových robotů sledovalo jejich nasazování stejný bolestivý vzorec. Inženýr nainstaluje robota, napíše řídicí kód, otestuje jej na výrobní lince, zjistí, že nefunguje podle očekávání, a iteruje – někdy týdny, někdy měsíce – dokud robot nedosáhne přijatelného výkonu. Poté se celý cyklus opakuje pro další úkol, další variantu produktu, další výrobní linku.
Fyzická AI je název, který se nyní dává inteligenci, jež musí fungovat v reálném světě. Vnímá, rozhoduje, pohybuje se a za každou chybu platí fyzickou cenu. Právě tato cena je důvodem, proč se učení musí nejprve odehrávat jinde.
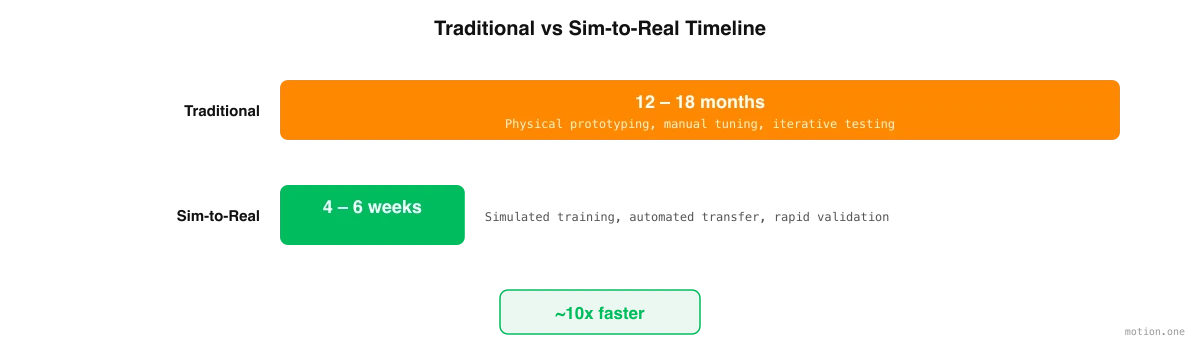
Tento proces je pomalý, protože testování v reálném světě je ze své podstaty pomalé. Každý iterační cyklus trvá minuty až hodiny na výrobní lince, kde robot musí fyzicky provést úkol, inženýr musí pozorovat výsledek, diagnostikovat selhání, upravit kód a zkusit to znovu. Jediné nasazení může vyžadovat padesát až sto těchto cyklů, než robot začne spolehlivě fungovat. Při nákladech 50 000 až 150 000 EUR na jedno nasazení, s drahými inženýrskými talenty zaměstnanými po celé měsíce, jsou ekonomické dopady drtivé.
Přenos ze simulace do reality (sim-to-real transfer) – trénování robota ve virtuální simulaci reálného prostředí a následné nasazení natrénované politiky na fyzický hardware – slibuje zkrácení této časové osy z měsíců na dny. Tato myšlenka není nová, ale nedávné pokroky v AI, počítačovém vidění a fyzikální simulaci ji posunuly z akademické kuriozity na praktický nástroj pro nasazení. Pochopení toho, jak funguje, v čem vyniká a kde má stále omezení, je zásadní pro každého výrobce, který zvažuje humanoidní automatizaci.
Jak funguje přenos Sim-to-Real
Pipeline sim-to-real začíná zachycením reálného prostředí. Fotografie a videa továrny – pořízené běžnými chytrými telefony nebo kamerami z pohledu pracovníka – jsou zpracovány do trojrozměrné simulace, která replikuje geometrii, osvětlení a fyziku skutečného zařízení. Nejedná se o generický sklad nebo stylizovanou výrobní linku; je to digitální dvojče Vašeho specifického výrobního prostředí, s Vaším vybavením, Vašimi produkty a Vaším uspořádáním.
Jakmile existuje simulační prostředí, začíná proces trénování humanoida. Úkol je zachycen od operátorů, kteří jej již provádějí – například „odebrat produkty z konce dopravníku, zkontrolovat viditelné vady a zabalit do krabic po šesti kusích“. Systém AI rozloží tento úkol na diskrétní manipulační kroky a začne trénovat humanoida k provádění každého kroku v simulaci.
Trénink probíhá rychlostí, která by byla v reálném světě nemožná. V simulaci může humanoid zkusit úkol tisíckrát za hodinu, učí se z každého selhání a zdokonaluje svůj přístup. Ve skutečnosti každý pokus trvá minuty a hrozí poškození zařízení nebo produktů. Simulace stlačí měsíce učení v reálném světě do hodin výpočtů, a to za zlomek nákladů – čas výpočtů na GPU versus vysoce placení inženýři na výrobní lince.
Natrénovaná politika je validována proti cílům přesnosti, než se vůbec dotkne skutečného hardwaru. Typicky je prahová hodnota devadesát procent nebo vyšší míra dokončení úkolu v simulaci. Teprve po splnění tohoto cíle se politika přenese na fyzického robota, kde krátké období jemného doladění v reálném světě řeší zbývající rozdíl mezi simulací a realitou.
Uzavření mezery Sim-to-Real
Historickou kritikou robotiky založené na simulaci byla mezera sim-to-real – pozorování, že politiky, které bezchybně fungují v simulaci, často selhávají v reálném světě. Grafika simulace se dokonale neshoduje s realitou. Simulovaná fyzika jsou aproximace. Skutečné senzory zavádějí šum a latenci, které simulace nezachytí. A reálný svět obsahuje efekty – proudění vzduchu, vibrace, teplotní variace, nerovnosti povrchu – které simulace tradičně ignorují.
Moderní přístupy řeší tyto mezery pomocí několika technik, které se v posledních dvou letech výrazně zdokonalily.
Randomizace domény je možná nejdůležitější. Během tréninku simulace náhodně mění textury, světelné podmínky, pozice objektů, tření povrchu a další fyzikální parametry. Namísto učení se provádět úkol v jednom dokonalém prostředí se robot učí zvládat variace. Když se setká s reálným světem – který je z pohledu robota jednoduše další variantou randomizovaných tréninkových prostředí – generalizuje, namísto aby selhal.
Progresivní přenos poskytuje dodatečnou bezpečnostní vrstvu. Namísto jediného skoku ze simulace do plné produkce jsou politiky přenášeny ve fázích: vysoce věrná simulace, poté zjednodušené testovací prostředí v reálném světě, poté omezené výrobní série a nakonec plné nasazení. Každá fáze validuje výkon, než začne další, a zachycuje problémy včas, když jsou levné na opravu.
Kontinuální učení zajišťuje, že se simulace časem zlepšuje. Po nasazení robot shromažďuje data z reálného světa, která se vrací zpět do simulačního enginu. Digitální dvojče se stává přesnějším s každou směnou provozu a budoucí politiky trénované v aktualizované simulaci vyžadují méně jemného doladění v reálném světě. To vytváří ctnostný cyklus: více nasazení vede k lepším simulacím, což vede k rychlejším a spolehlivějším budoucím nasazením.
V čem Sim-to-Real vyniká
Sim-to-real je obzvláště efektivní pro výrobní úkoly, které sdílejí určité charakteristiky. Opakující se úkoly s konzistentní geometrií produktu – balení, paletizace, třídění, přenos materiálu – jsou ideální, protože simulace může modelovat relevantní objekty s vysokou věrností a struktura úkolu je dostatečně předvídatelná, aby se posilovací učení rychle konvergovalo.
Úkoly v kontrolovaných prostředích fungují lépe než ty v nekontrolovaných. Výrobní linka s konzistentním osvětlením, stabilními teplotami a předvídatelným uspořádáním zařízení je mnohem snazší přesně simulovat než venkovní staveniště nebo zemědělské pole.
Úkoly s jasnými kritérii úspěchu – krabice je zapečetěna, paleta je naskládána, produkt je zkontrolován – se trénují rychleji než úkoly se subjektivními nebo nejednoznačnými výsledky, protože algoritmus posilovacího učení potřebuje dobře definovaný signál odměny, proti kterému se optimalizuje.
Složená výhoda
Každé nasazení sim-to-real generuje data, která zlepšují to další. Simulační modely se stávají přesnějšími, jakmile zahrnují zpětnou vazbu z reálného světa. Algoritmy dekompozice úkolů se učí z minulých úspěchů a neúspěchů. Trénink politiky konverguje rychleji, jak roste knihovna tréninkových dat.
To vytváří datový setrvačník, který je jednou z nejdůležitějších strategických dynamik v humanoidní robotice. Společnosti a výrobci, kteří začnou s nasazením sim-to-real nejdříve, shromažďují nejvíce dat, vytvářejí nejpřesnější simulace a dosahují nejrychlejších časů nasazení. Pozdní účastníci čelí složené nevýhodě: nejenže jim chybí data, ale soutěží s organizacemi, jejichž infrastruktura pro nasazení se zlepšovala s každou iterací po měsíce nebo roky.
Pro výrobce je praktický důsledek jasný. První nasazení sim-to-real ve Vašem zařízení bude nejpomalejší a nejnáročnější. Druhé bude výrazně rychlejší. Při pátém nebo šestém nasazení bude proces rutinní. Otázkou není, zda se sim-to-real stane standardním přístupem k nasazení humanoidů – ekonomika to činí nevyhnutelným. Otázkou je, zda Vaše zařízení bude generovat data a budovat kapacity nyní, nebo začne od nuly později.