Scenario: Humanoida robotar inom logistikpallatering
Ett modellerat scenario: fyra humanoida robotar för pallastning av blandade kollin och lastbilsfyllning hos en regional logistikoperatör, och de resultat en utrullning av denna typ kan uppnå.
Motion1 Inc. ·
Logistikoperatör – Pallastning och Lastkajsverksamhet
Ett modellerat scenario: denna artikel beskriver en representativ implementering, baserad på operativa mönster typiska för sektorn, snarare än en rapport om ett namngivet kundengagemang. Siffrorna är illustrativa uppskattningar av vad en implementering av denna form kan uppnå.
Utmaningen
En regional logistikoperatör som hanterar tre distributionscentraler stod inför kroniska bemanningssvårigheter i sin pallastnings- och lastkajsverksamhet. Dessa roller innebär repetitiva tunga lyft – att stapla kartonger på pallar och lasta pallar i lastbilar – och är bland de svåraste positionerna att fylla inom logistikbranschen.
Operatören hade undersökt traditionell pallastningsautomation (robotarmar med fasta portaler) men fann kapitalkostnaden oöverkomlig med tanke på variationen av produktstorlekar och pallkonfigurationer de hanterar. Deras verksamhet kräver flexibilitet: olika kunder skickar olika produkter i olika kartongstorlekar, och pallkonfigurationer ändras dagligen baserat på ordersammansättning.
Lösningen
Operatören implementerade fyra humanoida robotar i sin största distributionscentral, med fokus på två arbetsflöden:
- Pallastning av blandade kartonger. Robotar bygger pallar från blandade produktkartonger, enligt pallbyggnadsplaner genererade av lagerhanteringssystemet. Robotarna hanterar kartonger som väger från 2 till 25 kilogram och kan justera staplingsmönster dynamiskt baserat på kartongmått och viktfördelning.
- Lastbilsbelastning. Robotar transporterar färdiga pallar från uppställningsområdet till lastkajen och placerar dem i lastbilen enligt lastplanen. Detta kräver navigering i en dynamisk miljö med andra arbetare, gaffeltruckar och skiftande lastbilspositioner.
Flottans mjukvara visade sig vara särskilt värdefull i denna implementering. Kajförmän kunde justera robotprioriteringar i realtid – till exempel att flytta en robot från pallastning för att stödja en brådskande lastbilsbelastning – direkt från flottans instrumentpanel, utan att ett arbetsflöde behövde byggas om.
Implementeringstidslinje
- Månad 1-3: Anläggningskartläggning, säkerhetsbedömning och infrastrukturförberedelser. Lastkajsområdet krävde mindre modifieringar för att rymma robotbanor, inklusive golvmarkeringar och lågprofilerade styrremsor.
- Månad 4-5: Två robotar implementerades för pallastningsoperationer. Initialt fokus låg på de fem produktlinjerna med högst volym för att bygga tillförlitliga arbetsflöden innan expansion.
- Månad 6-7: Tredje och fjärde roboten implementerades. Lastbilsbelastningsoperationer påbörjades med mänsklig övervakning vid kajen.
- Månad 8-10: Full autonom drift för pallastning. Lastbilsbelastning övergick till övervakad autonomi (en mänsklig kajkoordinator som övervakar robotoperationer).
Modellerade resultat (första 12 månaderna)
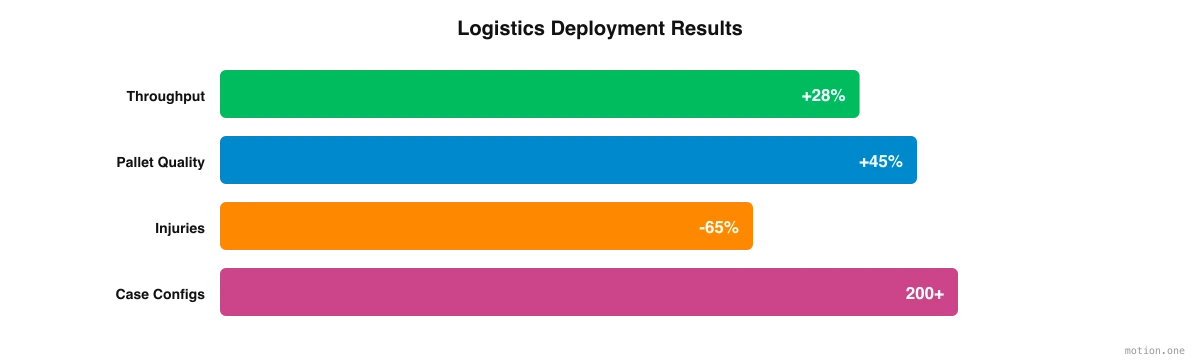
- Pallastningsgenomströmning: 28% ökning av antal pallar byggda per skift, drivet av kontinuerlig drift utan pauser och konsekventa cykeltider.
- Pallkvalitet: Problem med pallstabilitet (kartonger som faller under transport) minskade med 45%, tillskrivet mer konsekventa staplingsmönster och viktfördelning.
- Sparade arbetstimmar: Cirka 15 000 arbetstimmar per år omdirigerades från manuell pallastning och lastning till lagerhantering och utskickskoordinering.
- Skadereduktion: Rapporter om muskuloskeletala skador i kajområdet minskade med 65%. Dessa skador hade tidigare stått för majoriteten av arbetsskadeanspråken vid anläggningen.
- Flexibilitet: Robotarna hanterade framgångsrikt över 200 distinkta kartongkonfigurationer under perioden, vilket visade flexibilitetsfördelen jämfört med fasta pallastningssystem.
- Skiftstäckning: Operatören eliminerade helt incidenter med obemannade skift i kajområdet. Före implementeringen var i genomsnitt 12 skift per månad delvis eller helt obemannade.
Vad som gjorde denna implementering framgångsrik
När man ser tillbaka på operatörens första år med humanoida robotar vid kajen, framträder flera faktorer:
Bemanning var den primära drivkraften. Beslutet att implementera humanoida robotar kom från svårigheter att anställa och behålla arbetare för fysiskt krävande, repetitiva roller. Kostnadsreduktion var en sekundär fördel, inte den primära motivationen.
Fasvis implementering fungerade bäst. Operatören började i liten skala – två robotar, de fem produktlinjerna med högst volym, mänsklig övervakning vid kajen – och expanderade gradvis under tio månader. Detta tillvägagångssätt gjorde det möjligt för teamet att bygga förtroende, förfina arbetsflöden och åtgärda problem innan uppskalning.
Arbetsflödesbibliotek accelererade uppskalningen. Att fånga pallbyggnadsarbetsflöden i ett centralt bibliotek innebar att de tredje och fjärde robotarna ärvde mönster som redan bevisats på de första två, snarare än att konfigureras från grunden. Under året hanterade flottan mer än 200 distinkta kartongkonfigurationer.
Implementeringsstöd sänkte adoptionsbarriären. Kajförmän är inte robotikingenjörer och behövde aldrig bli det. Field Deployment Engineers tränade robotarna på operatörens egna arbetsflöden, med hjälp av inspelningar av kajteamet i arbete, och tränade det teamet att arbeta tillsammans med maskinerna. Operatören nämnde detta som en kritisk faktor för adoption.
Säkerhet var en process, inte en milstolpe. I detta scenario är säkerhet en pågående aktivitet – kontinuerlig riskbedömning, regelbundna protokolluppdateringar, iterativ förfining av robotbeteendeparametrar – snarare än att behandla initial säkerhetscertifiering som ett "färdigt" tillstånd.
Befintlig personal omplacerades, inte ersattes. Arbetare som tidigare pallastade och lastade omplacerades till roller som operatören hade haft svårt att fylla: lagerhantering och utskickskoordinering. Nettoantalet anställda vid anläggningen minskade inte.
Viktiga insikter
För operatörer som överväger implementering av humanoida robotar, erbjuder denna implementering flera praktiska lärdomar:
- Börja med roller som är svåra att fylla, inte roller som är lätta att automatisera. Pallastning och lastning var bland de svåraste positionerna i verksamheten att bemanna. Före implementeringen var i genomsnitt 12 skift i månaden i kajområdet delvis eller helt obemannade.
- Investera i mjukvarulagret. Flottahanteringsplattformen var lika viktig som hårdvaran. Centrala arbetsflödesbibliotek och realtidsändringar av prioriteringar var det som gjorde fyra robotar på en kaj hanterbara av en förman snarare än en ingenjör.
- Planera för en längre uppstartsperiod än vad hårdvaran antyder. De första tre månaderna gick helt åt till anläggningskartläggning, säkerhetsbedömning och kajmodifieringar innan en robot lyfte en enda kartong, och full autonom pallastning kom först i månad åtta. Budgetera tid och tålamod därefter.
- Mät det som är viktigt. Genomströmning var rubriken, men pallstabilitet, skaderapporter och skiftstäckning var lika viktiga. Rapporter om muskuloskeletala skador i kajområdet minskade med 65%, och incidenter med obemannade skift gick ner till noll.
- Engagera din personal tidigt. Personal som hade pallastat och lastat flyttades till lagerhantering och utskickskoordinering. Att vara tydlig med den planen från början, så att robotarna tar lyften och människor tar koordineringen, är det som håller motståndet lågt.
Denna operatörs erfarenhet visar att implementering av humanoida robotar inom logistik är praktisk, fördelaktig och uppnåelig med nuvarande teknik. Nyckeln är att behandla det som en förändring av kajverksamheten snarare än ett teknikinköp, med kartläggnings- och säkerhetsarbetet utfört i förväg och arbetsflödesbiblioteket som gör det tunga arbetet när flottan växer.