シナリオ:物流パレタイジングにおけるヒューマノイドロボット
想定されるシナリオ:地域物流事業者にて、4体のヒューマノイドロボットが混載パレタイジングおよびトラック積載作業に従事し、このような導入形態で達成可能な成果です。
Motion1 Inc. ·
物流事業者 - パレタイジングおよび積載ドック作業
モデル化されたシナリオ:本稿は、特定の顧客エンゲージメントに関する報告ではなく、業界に典型的な運用パターンに基づいて構築された代表的な導入事例を説明しています。数値は、このような導入が達成できる可能性を示す例示的な推定値です。
課題
3つの配送センターを管理するある地域の物流事業者は、パレタイジングおよび積載ドック作業において慢性的な人員配置の困難に直面していました。これらの役割には、ケースをパレットに積み重ね、パレットをトラックに積載するといった反復的な重労働が含まれ、物流業界において最も人員を確保するのが難しい職種の一つです。
当該事業者は、従来のパレタイジング自動化(ロボットアームと固定ガントリー)を検討しましたが、彼らが扱う製品サイズとパレット構成の多様性を考慮すると、その設備投資費用は法外であると判断しました。彼らの業務には柔軟性が必要です。異なる顧客が異なる製品を異なるケースサイズで出荷し、パレット構成は注文構成に基づいて日々変化します。
ソリューション
当該事業者は、最大の配送センターに4台のヒューマノイドロボットを導入し、2つのワークフローに焦点を当てました。
- 混載ケースのパレタイジング。 ロボットは、倉庫管理システムによって生成されたパレット構築計画に従って、混載製品ケースからパレットを構築します。ロボットは2kgから25kgまでのケースを扱い、ケースの寸法と重量配分に基づいて、積み重ねパターンを動的に調整できます。
- トラックへの積載。 ロボットは、完成したパレットをステージングエリアから積載ドックへ輸送し、積載計画に従ってトラック内に配置します。これには、他の作業員、フォークリフト、変化するトラックの位置がある動的な環境をナビゲートする必要があります。
フリートソフトウェアは、この導入において特に価値があることが証明されました。ドックの監督者は、ワークフローを再構築することなく、フリートダッシュボードから直接、ロボットの優先順位をリアルタイムで調整できました。例えば、緊急のトラック積載を支援するために、パレタイジングからロボットを移動させるなどです。
導入タイムライン
- 1~3ヶ月目: 施設マッピング、安全評価、インフラ準備。積載ドックエリアには、ロボットの経路に対応するため、床のマーキングや薄型の誘導ストリップなど、軽微な修正が必要でした。
- 4~5ヶ月目: 2台のロボットがパレタイジング作業に導入されました。最初は、信頼性の高いワークフローを構築するために、上位5つの高容量製品ラインに焦点を当てました。
- 6~7ヶ月目: 3台目と4台目のロボットが導入されました。トラック積載作業は、ドックでの人間の監督下で開始されました。
- 8~10ヶ月目: パレタイジングの完全自律運用。トラック積載は監督付き自律運用に移行しました(1人の人間のドックコーディネーターがロボットの運用を監督)。
モデル化された結果(最初の12ヶ月)
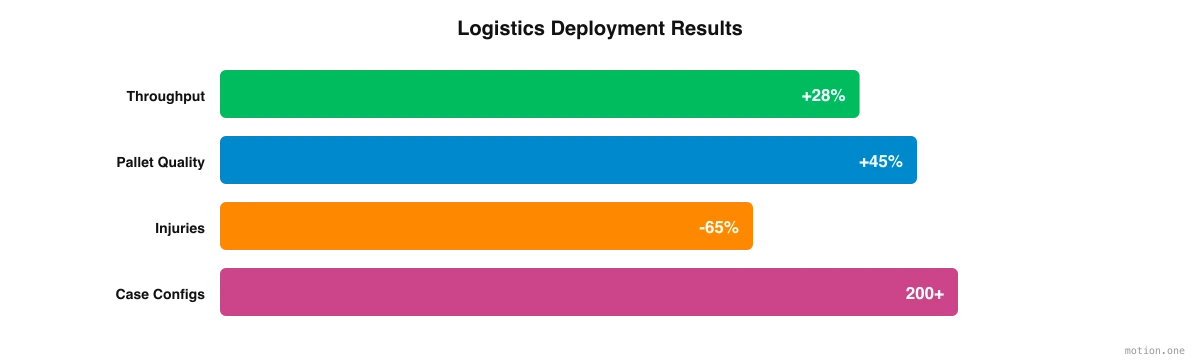
- パレタイジングのスループット: 休憩なしの連続稼働と一貫したサイクルタイムによって推進され、シフトあたりの構築パレット数が28%増加しました。
- パレット品質: より一貫した積み重ねパターンと重量配分に起因し、パレットの安定性の問題(輸送中のケース落下)が45%減少しました。
- 削減された労働時間: 手動のパレタイジングと積載から、在庫管理と出荷調整へ年間約15,000労働時間が転用されました。
- 負傷の減少: ドックエリアでの筋骨格系負傷報告が65%減少しました。これらの負傷は、以前は施設での労災請求の大部分を占めていました。
- 柔軟性: ロボットは期間中に200を超える異なるケース構成を正常に処理し、固定パレタイジングシステムに対する柔軟性の優位性を示しています。
- シフトカバレッジ: 当該事業者は、ドックエリアでの未充足シフトの発生を完全に排除しました。導入前は、月に平均12シフトが部分的または完全に人員不足でした。
この導入が成功した要因
当該事業者がドックでヒューマノイドロボットを導入してからの最初の1年間を振り返ると、いくつかの要因が際立っています。
人員配置が主要な推進要因でした。 ヒューマノイドロボットを導入する決定は、肉体的に厳しく反復的な役割の作業員を雇用し、定着させることの困難さに起因していました。コスト削減は副次的な利益であり、主要な動機ではありませんでした。
段階的な導入が最も効果的でした。 当該事業者は、2台のロボット、上位5つの高容量製品ライン、ドックでの人間の監督という小規模から開始し、10ヶ月かけて徐々に拡大しました。このアプローチにより、チームは自信を築き、ワークフローを洗練させ、規模を拡大する前に問題に対処することができました。
ワークフローライブラリが規模拡大を加速させました。 パレット構築ワークフローを中央ライブラリにキャプチャすることで、3台目と4台目のロボットは、ゼロから構成されるのではなく、最初の2台で既に実証されたパターンを継承しました。この1年間で、フリートは200を超える異なるケース構成を処理しました。
導入サポートが採用障壁を下げました。 ドックの監督者はロボット工学のエンジニアではなく、そうなる必要もありませんでした。Field Deployment Engineersは、ドックチームの作業記録を使用して、当該事業者の独自のワークフローでロボットを訓練し、そのチームが機械と並行して作業できるように訓練しました。当該事業者はこれを導入における重要な要因として挙げました。
安全はマイルストーンではなくプロセスでした。 このシナリオでは、安全は継続的な活動です。初期安全認証を「完了」状態として扱うのではなく、継続的なリスク評価、定期的なプロトコル更新、ロボットの動作パラメータの反復的な洗練が行われました。
既存のスタッフは再配置され、置き換えられませんでした。 以前パレタイジングと積載を行っていた作業員は、当該事業者が人員確保に苦労していた役割、すなわち在庫管理と出荷調整に再配置されました。施設全体の純人員数は減少しませんでした。
主要な教訓
ヒューマノイドロボットの導入を検討している事業者にとって、この導入はいくつかの実践的な教訓を提供します。
- 自動化しやすい役割ではなく、人員確保が難しい役割から始めましょう。 パレタイジングと積載は、事業内で最も人員確保が難しい職種の一つでした。導入前は、ドックエリアで月に平均12シフトが部分的または完全に人員不足でした。
- ソフトウェア層に投資しましょう。 フリート管理プラットフォームは、ハードウェアと同じくらい重要でした。中央ワークフローライブラリとライブ優先順位変更が、1つのドックで4台のロボットをエンジニアではなく監督者が管理できるようにしました。
- ハードウェアが示唆するよりも長い立ち上げ期間を計画しましょう。 最初の3ヶ月は、ロボットが1つのケースを持ち上げる前に、施設マッピング、安全評価、ドックの修正に完全に費やされました。そして、完全自律パレタイジングは8ヶ月目になって初めて実現しました。それに応じて時間と忍耐を予算化しましょう。
- 重要なことを測定しましょう。 スループットが主要な成果でしたが、パレットの安定性、負傷報告、シフトカバレッジも同様に重要でした。ドックエリアでの筋骨格系負傷報告は65%減少し、未充足シフトの発生はゼロになりました。
- 早期に労働力と連携しましょう。 パレタイジングと積載を行っていたスタッフは、在庫管理と出荷調整に移行しました。ロボットが持ち上げ作業を行い、人が調整作業を行うという計画を最初から明確にすることで、抵抗を低く保つことができます。
この事業者の経験は、物流におけるヒューマノイドロボットの導入が、現在の技術で実用的、有益、かつ達成可能であることを示しています。鍵は、技術購入としてではなく、ドック運用変更として扱うことです。マッピングと安全作業を事前に行い、フリートの成長に合わせてワークフローライブラリが重労働を担うことで、これが実現されます。