Scenarie: Humanoide robotter i logistik palletering
Et modelleret scenarie: fire humanoide robotter til palletering af blandede kasser og lastbilslæsning hos en regional logistikoperatør, og de resultater en implementering af denne type kan opnå.
Motion1 Inc. ·
Logistikoperatør - Palletering og Læsserampeoperationer
Et modelleret scenarie: denne artikel beskriver en repræsentativ implementering, bygget på operationelle mønstre typiske for sektoren, snarere end en rapport om en navngiven kundeengagement. Tallene er illustrative estimater af, hvad en implementering af denne form kan opnå.
Udfordringen
En regional logistikoperatør, der administrerede tre distributionscentre, stod over for kroniske personaleproblemer i sine palleterings- og læsserampeoperationer. Disse roller involverer gentagne tunge løft – stabling af kasser på paller og læsning af paller i lastbiler – og er blandt de sværeste stillinger at besætte i logistikbranchen.
Operatøren havde undersøgt traditionel palleteringsautomatisering (robotarme med faste portaler), men fandt kapitalomkostningerne uoverkommelige i betragtning af den variation af produktstørrelser og pallekonfigurationer, de håndterer. Deres operationer kræver fleksibilitet: forskellige kunder sender forskellige produkter i forskellige kassestørrelser, og pallekonfigurationer ændrer sig dagligt baseret på ordresammensætning.
Løsningen
Operatøren implementerede fire humanoide robotter på tværs af sit største distributionscenter med fokus på to arbejdsgange:
- Blanding af kasser til palletering. Robotter bygger paller ud fra blandede produktkasser, efter pallebyggeplaner genereret af lagerstyringssystemet. Robotterne håndterer kasser fra 2 til 25 kilogram og kan dynamisk justere stablingsmønstre baseret på kassens dimensioner og vægtfordeling.
- Lastbilslæsning. Robotter transporterer færdige paller fra opsamlingsområdet til læsserampen og placerer dem i lastbilen i henhold til læsseplanen. Dette kræver navigation i et dynamisk miljø med andre arbejdere, gaffeltrucks og skiftende lastbilpositioner.
Flådesoftwaren viste sig at være særligt værdifuld i denne implementering. Rampeledere kunne justere robotprioriteter i realtid – for eksempel at trække en robot fra palletering for at understøtte en presserende lastbilslæsning – direkte fra flåde-dashboardet, uden at en arbejdsgang skulle genopbygges.
Implementeringstidslinje
- Måned 1-3: Kortlægning af faciliteter, sikkerhedsvurdering og infrastrukturforberedelse. Læsserampeområdet krævede mindre ændringer for at imødekomme robotbaner, herunder gulvmarkeringer og lavprofilerede guidestriber.
- Måned 4-5: To robotter implementeret til palleteringsoperationer. Det indledende fokus var på de fem mest voluminøse produktlinjer for at opbygge pålidelige arbejdsgange, før der blev udvidet.
- Måned 6-7: Tredje og fjerde robot implementeret. Lastbilslæsningsoperationer begyndte med menneskelig overvågning ved rampen.
- Måned 8-10: Fuld autonom drift for palletering. Lastbilslæsning overgik til overvåget autonomi (én menneskelig rampekoordinator overvågede robotoperationer).
Modelberegnede resultater (første 12 måneder)
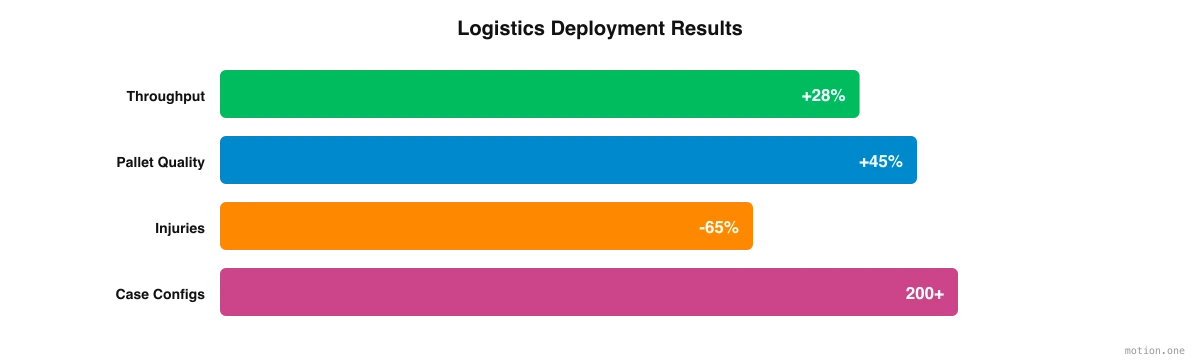
- Palleteringsgennemstrømning: 28 % stigning i antallet af paller bygget pr. skift, drevet af kontinuerlig drift uden pauser og ensartede cyklustider.
- Pallekvalitet: Problemer med pallestabilitet (kasser, der falder under transport) reduceret med 45 %, tilskrevet mere ensartede stablingsmønstre og vægtfordeling.
- Sparede arbejdstimer: Cirka 15.000 arbejdstimer om året omdirigeret fra manuel palletering og læsning til lagerstyring og forsendelseskoordinering.
- Reduktion af skader: Rapporter om muskuloskeletale skader i rampeområdet faldt med 65 %. Disse skader havde tidligere udgjort størstedelen af erstatningskrav fra medarbejdere på anlægget.
- Fleksibilitet: Robotterne håndterede med succes over 200 forskellige kassekonfigurationer i perioden, hvilket demonstrerede fleksibilitetsfordelen i forhold til faste palleteringssystemer.
- Skiftdækning: Operatøren eliminerede fuldstændigt hændelser med ubesatte skift i rampeområdet. Før implementeringen var der i gennemsnit 12 skift om måneden, der var delvist eller fuldt ubesatte.
Hvad fik denne implementering til at fungere
Når man ser tilbage på operatørens første år med humanoide robotter på rampen, skiller flere faktorer sig ud:
Bemanding var den primære drivkraft. Beslutningen om at implementere humanoide robotter kom fra vanskeligheder med at ansætte og fastholde medarbejdere til fysisk krævende, gentagne roller. Omkostningsreduktion var en sekundær fordel, ikke den primære motivation.
Faseopdelt implementering fungerede bedst. Operatøren startede i det små – to robotter, de fem mest voluminøse produktlinjer, menneskelig overvågning ved rampen – og udvidede gradvist over ti måneder. Denne tilgang gjorde det muligt for teamet at opbygge tillid, forfine arbejdsgange og løse problemer, før der blev skaleret.
Arbejdsgangsbiblioteker accelererede skaleringen. Ved at fange pallebygge-arbejdsgange i et centralt bibliotek betød det, at den tredje og fjerde robot arvede mønstre, der allerede var bevist på de første to, i stedet for at blive konfigureret fra bunden. I løbet af året håndterede flåden mere end 200 forskellige kassekonfigurationer.
Implementeringssupport sænkede adoptionsbarrieren. Rampeledere er ikke robotteknikere og behøvede aldrig at blive det. Field Deployment Engineers trænede robotterne i operatørens egne arbejdsgange ved hjælp af optagelser af rampeteamet i arbejde og trænede det team til at arbejde sammen med maskinerne. Operatøren nævnte dette som en kritisk faktor for adoption.
Sikkerhed var en proces, ikke en milepæl. I dette scenarie er sikkerhed en løbende aktivitet – kontinuerlig risikovurdering, regelmæssige protokolopdateringer, iterativ forfining af robotadfærdsparametre – snarere end at behandle den indledende sikkerhedscertificering som en "færdig" tilstand.
Eksisterende personale blev omplaceret, ikke erstattet. Medarbejdere, der tidligere palleterede og læssede, blev omplaceret til roller, som operatøren havde haft svært ved at besætte: lagerstyring og forsendelseskoordinering. Nettoantallet af medarbejdere på anlægget faldt ikke.
Vigtigste pointer
For operatører, der overvejer implementering af humanoide robotter, tilbyder denne implementering flere praktiske lektioner:
- Start med roller, der er svære at besætte, ikke roller, der er nemme at automatisere. Palletering og læsning var blandt de sværeste stillinger i virksomheden at bemande. Før implementeringen var der i gennemsnit 12 skift om måneden i rampeområdet, der var delvist eller fuldt ubesatte.
- Invester i softwarelaget. Flådestyringsplatformen var lige så vigtig som hardwaren. Centrale arbejdsgangsbiblioteker og live prioriteringsændringer er det, der gjorde fire robotter på én rampe håndterbare af en supervisor snarere end en ingeniør.
- Planlæg en længere opstartsperiode, end hardwaren antyder. De første tre måneder gik udelukkende til kortlægning af faciliteter, sikkerhedsvurdering og rampeændringer, før en robot løftede en enkelt kasse, og fuld autonom palletering kom først i måned otte. Budgetter tid og tålmodighed derefter.
- Mål det, der betyder noget. Gennemstrømning var overskriften, men pallestabilitet, skadesrapporter og skiftdækning betød lige så meget. Rapporter om muskuloskeletale skader i rampeområdet faldt med 65 %, og hændelser med ubesatte skift gik i nul.
- Engager din arbejdsstyrke tidligt. Personale, der havde palleteret og læsset, flyttede til lagerstyring og forsendelseskoordinering. At være eksplicit omkring den plan fra starten, så robotterne tager løftet, og mennesker tager koordineringen, er det, der holder modstanden lav.
Denne operatørs erfaring viser, at implementering af humanoide robotter i logistik er praktisk, gavnlig og opnåelig med nuværende teknologi. Nøglen er at behandle det som en ændring i rampeoperationer snarere end et teknologikøb, med kortlægnings- og sikkerhedsarbejdet udført på forhånd, og arbejdsgangsbiblioteket, der udfører det tunge løft, efterhånden som flåden vokser.