Scenariusz: Roboty humanoidalne w paletyzacji logistycznej
Symulowany scenariusz: cztery roboty humanoidalne do paletyzacji mieszanej i załadunku ciężarówek u regionalnego operatora logistycznego, oraz rezultaty, jakie może osiągnąć wdrożenie tego typu.
Motion1 Inc. ·
Operator Logistyczny - Paletyzacja i Operacje na Rampie Załadunkowej
Modelowany scenariusz: ten artykuł opisuje reprezentatywne wdrożenie, oparte na typowych dla sektora wzorcach operacyjnych, a nie raport z konkretnego zaangażowania klienta. Przedstawione dane są jedynie szacunkowymi ilustracjami tego, co wdrożenie o takim kształcie może osiągnąć.
Wyzwanie
Regionalny operator logistyczny, zarządzający trzema centrami dystrybucyjnymi, borykał się z chronicznymi trudnościami kadrowymi w operacjach paletyzacji i na rampie załadunkowej. Role te wiążą się z powtarzalnym, ciężkim podnoszeniem – układaniem skrzyń na paletach i ładowaniem palet do ciężarówek – i należą do najtrudniejszych do obsadzenia stanowisk w branży logistycznej.
Operator rozważał tradycyjną automatyzację paletyzacji (ramiona robotyczne ze stałymi suwnicami), ale uznał koszt kapitałowy za zaporowy, biorąc pod uwagę różnorodność rozmiarów produktów i konfiguracji palet, które obsługuje. Ich operacje wymagają elastyczności: różni klienci wysyłają różne produkty w różnych rozmiarach skrzyń, a konfiguracje palet zmieniają się codziennie w zależności od składu zamówienia.
Rozwiązanie
Operator wdrożył cztery roboty humanoidalne w swoim największym centrum dystrybucyjnym, koncentrując się na dwóch przepływach pracy:
- Paletyzacja skrzyń mieszanych. Roboty budują palety ze skrzyń z różnymi produktami, zgodnie z planami budowy palet generowanymi przez system zarządzania magazynem. Roboty obsługują skrzynie o wadze od 2 do 25 kilogramów i mogą dynamicznie dostosowywać wzorce układania w zależności od wymiarów skrzyń i rozkładu wagi.
- Załadunek ciężarówek. Roboty transportują gotowe palety ze strefy przygotowawczej na rampę załadunkową i umieszczają je w ciężarówce zgodnie z planem załadunku. Wymaga to nawigacji w dynamicznym środowisku z innymi pracownikami, wózkami widłowymi i zmieniającymi się pozycjami ciężarówek.
Oprogramowanie floty okazało się szczególnie cenne w tym wdrożeniu. Kierownicy rampy mogli dostosowywać priorytety robotów w czasie rzeczywistym – na przykład, przekierowując robota z paletyzacji do wsparcia pilnego załadunku ciężarówki – bezpośrednio z pulpitu nawigacyjnego floty, bez konieczności przebudowy przepływu pracy.
Harmonogram Wdrożenia
- Miesiąc 1-3: Mapowanie obiektu, ocena bezpieczeństwa i przygotowanie infrastruktury. Obszar rampy załadunkowej wymagał drobnych modyfikacji w celu dostosowania ścieżek robotów, w tym oznaczeń podłogowych i niskoprofilowych pasów prowadzących.
- Miesiąc 4-5: Wdrożenie dwóch robotów do operacji paletyzacji. Początkowo skupiono się na pięciu liniach produktów o największej objętości, aby zbudować niezawodne przepływy pracy przed rozszerzeniem.
- Miesiąc 6-7: Wdrożenie trzeciego i czwartego robota. Operacje załadunku ciężarówek rozpoczęły się pod nadzorem człowieka na rampie.
- Miesiąc 8-10: Pełna autonomiczna operacja paletyzacji. Załadunek ciężarówek przeszedł na nadzorowaną autonomię (jeden ludzki koordynator rampy nadzorujący operacje robotów).
Modelowane Wyniki (Pierwsze 12 Miesięcy)
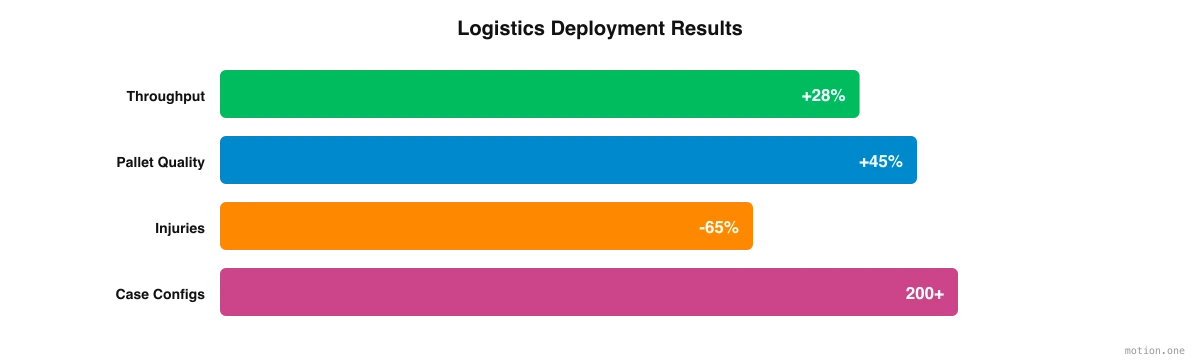
- Przepustowość paletyzacji: Wzrost o 28% liczby palet zbudowanych na zmianę, dzięki ciągłej pracy bez przerw i stałym czasom cyklu.
- Jakość palet: Problemy ze stabilnością palet (skrzynie spadające podczas transportu) zmniejszone o 45%, przypisywane bardziej spójnym wzorcom układania i rozkładowi wagi.
- Oszczędność godzin pracy: Około 15 000 godzin pracy rocznie przekierowanych z ręcznej paletyzacji i załadunku na zarządzanie zapasami i koordynację wysyłek.
- Redukcja urazów: Zgłoszenia urazów mięśniowo-szkieletowych w obszarze rampy zmniejszyły się o 65%. Urazy te wcześniej stanowiły większość roszczeń o odszkodowanie pracownicze w obiekcie.
- Elastyczność: Roboty z powodzeniem obsłużyły ponad 200 różnych konfiguracji skrzyń w tym okresie, demonstrując przewagę elastyczności nad stałymi systemami paletyzacji.
- Pokrycie zmian: Operator całkowicie wyeliminował incydenty nieobsadzonych zmian w obszarze rampy. Przed wdrożeniem średnio 12 zmian miesięcznie było częściowo lub całkowicie nieobsadzonych.
Co Sprawiło, że To Wdrożenie Się Powiodło
Patrząc wstecz na pierwszy rok operatora z robotami humanoidalnymi na rampie, wyróżnia się kilka czynników:
Kadry były głównym motorem. Decyzja o wdrożeniu robotów humanoidalnych wynikała z trudności w zatrudnianiu i utrzymywaniu pracowników na fizycznie wymagających, powtarzalnych stanowiskach. Redukcja kosztów była korzyścią wtórną, a nie główną motywacją.
Wdrożenie fazowe sprawdziło się najlepiej. Operator zaczął od małej skali – dwa roboty, pięć linii produktów o największej objętości, nadzór człowieka na rampie – i stopniowo rozszerzał operacje przez dziesięć miesięcy. Takie podejście pozwoliło zespołowi zbudować zaufanie, udoskonalić przepływy pracy i rozwiązać problemy przed skalowaniem.
Biblioteki przepływów pracy przyspieszyły skalowanie. Zapisanie przepływów pracy związanych z budowaniem palet w centralnej bibliotece oznaczało, że trzeci i czwarty robot odziedziczyły wzorce już sprawdzone na pierwszych dwóch, zamiast być konfigurowane od podstaw. W ciągu roku flota obsłużyła ponad 200 różnych konfiguracji skrzyń.
Wsparcie wdrożeniowe obniżyło barierę adopcji. Kierownicy rampy nie są inżynierami robotyki i nigdy nie musieli nimi być. Field Deployment Engineers szkolili roboty w zakresie własnych przepływów pracy operatora, wykorzystując nagrania zespołu rampy podczas pracy, i szkolili ten zespół do współpracy z maszynami. Operator wskazał to jako kluczowy czynnik w adopcji.
Bezpieczeństwo było procesem, a nie kamieniem milowym. W tym scenariuszu bezpieczeństwo jest ciągłą aktywnością – ciągłą oceną ryzyka, regularnymi aktualizacjami protokołów, iteracyjnym udoskonalaniem parametrów zachowania robotów – zamiast traktowania początkowej certyfikacji bezpieczeństwa jako stanu „zakończonego”.
Istniejący personel został przekierowany, a nie zastąpiony. Pracownicy wcześniej zajmujący się paletyzacją i załadunkiem zostali przeniesieni na stanowiska, które operator miał trudności z obsadzeniem: zarządzanie zapasami i koordynacja wysyłek. Całkowita liczba pracowników w obiekcie nie zmniejszyła się.
Kluczowe Wnioski
Dla operatorów rozważających wdrożenie robotów humanoidalnych, to wdrożenie oferuje kilka praktycznych lekcji:
- Zacznijcie od ról, które są trudne do obsadzenia, a nie od ról, które są łatwe do zautomatyzowania. Paletyzacja i załadunek należały do najtrudniejszych do obsadzenia stanowisk w firmie. Przed wdrożeniem średnio 12 zmian miesięcznie w obszarze rampy było częściowo lub całkowicie nieobsadzonych.
- Zainwestujcie w warstwę oprogramowania. Platforma do zarządzania flotą była równie ważna jak sprzęt. Centralne biblioteki przepływów pracy i zmiany priorytetów w czasie rzeczywistym sprawiły, że czterema robotami na jednej rampie mógł zarządzać przełożony, a nie inżynier.
- Zaplanujcie dłuższy okres wdrożenia, niż sugeruje sprzęt. Pierwsze trzy miesiące poświęcono w całości na mapowanie obiektu, ocenę bezpieczeństwa i modyfikacje rampy, zanim robot podniósł choćby jedną skrzynię, a pełna autonomiczna paletyzacja nastąpiła dopiero w ósmym miesiącu. Odpowiednio zaplanujcie czas i cierpliwość.
- Mierzcie to, co ważne. Przepustowość była głównym osiągnięciem, ale stabilność palet, zgłoszenia urazów i pokrycie zmian były równie istotne. Zgłoszenia urazów mięśniowo-szkieletowych w obszarze rampy spadły o 65%, a incydenty nieobsadzonych zmian spadły do zera.
- Wcześnie zaangażujcie swoją siłę roboczą. Personel, który wcześniej zajmował się paletyzacją i załadunkiem, przeszedł do zarządzania zapasami i koordynacji wysyłek. Wyraźne przedstawienie tego planu od początku, tak aby roboty zajęły się podnoszeniem, a ludzie koordynacją, jest tym, co utrzymuje niski poziom oporu.
Doświadczenie tego operatora pokazuje, że wdrożenie robotów humanoidalnych w logistyce jest praktyczne, korzystne i osiągalne dzięki obecnej technologii. Kluczem jest traktowanie tego jako zmiany w operacjach na rampie, a nie zakupu technologii, z pracami mapowania i bezpieczeństwa wykonanymi z góry oraz biblioteką przepływów pracy wykonującą ciężką pracę w miarę rozwoju floty.