Σενάριο: Ανθρωποειδή Ρομπότ στα Logistics Παλετοποίησης
Ένα μοντελοποιημένο σενάριο: τέσσερα ανθρωποειδή ρομπότ σε παλετοποίηση μικτών ειδών και φόρτωση φορτηγών σε έναν περιφερειακό φορέα logistics, και τα αποτελέσματα που μπορεί να επιτύχει μια ανάπτυξη αυτής της μορφής.
Motion1 Inc. ·
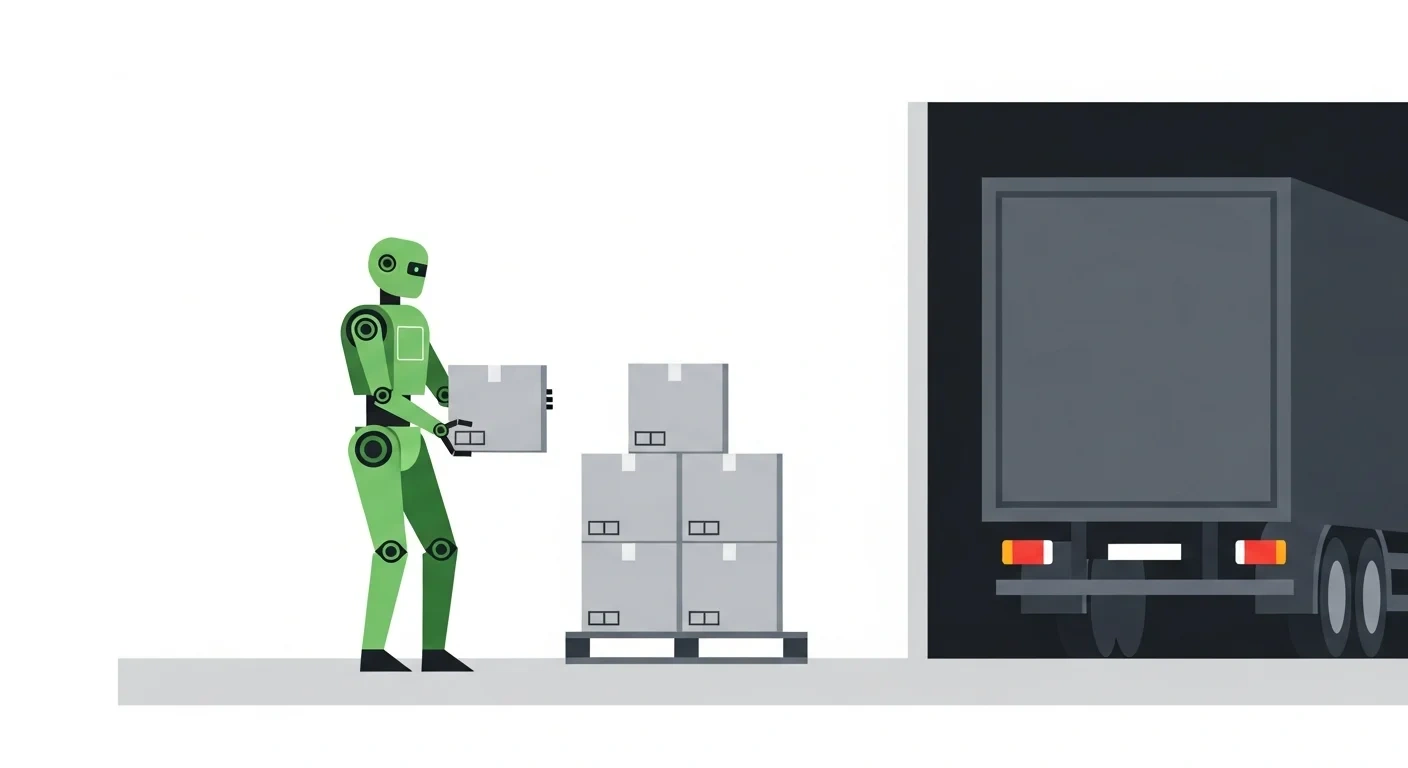
Φορέας Logistics - Λειτουργίες Παλετοποίησης και Φόρτωσης/Εκφόρτωσης
Ένα μοντελοποιημένο σενάριο: αυτό το άρθρο περιγράφει μια αντιπροσωπευτική υλοποίηση, βασισμένη σε λειτουργικά πρότυπα τυπικά του κλάδου, και όχι μια αναφορά σε μια συγκεκριμένη συνεργασία με πελάτη. Τα στοιχεία είναι ενδεικτικές εκτιμήσεις του τι μπορεί να επιτύχει μια υλοποίηση αυτού του σχήματος.
Η Πρόκληση
Ένας περιφερειακός φορέας logistics που διαχειριζόταν τρία κέντρα διανομής αντιμετώπιζε χρόνιες δυσκολίες στελέχωσης στις λειτουργίες παλετοποίησης και φόρτωσης/εκφόρτωσης. Αυτοί οι ρόλοι περιλαμβάνουν επαναλαμβανόμενη βαριά ανύψωση – στοίβαξη κιβωτίων σε παλέτες και φόρτωση παλετών σε φορτηγά – και συγκαταλέγονται στις πιο δύσκολες θέσεις προς πλήρωση στον κλάδο των logistics.
Ο φορέας είχε εξερευνήσει την παραδοσιακή αυτοματοποίηση παλετοποίησης (ρομποτικοί βραχίονες με σταθερούς γερανούς) αλλά διαπίστωσε ότι το κεφαλαιουχικό κόστος ήταν απαγορευτικό, δεδομένης της ποικιλίας μεγεθών προϊόντων και διαμορφώσεων παλετών που διαχειρίζονται. Οι λειτουργίες τους απαιτούν ευελιξία: διαφορετικοί πελάτες αποστέλλουν διαφορετικά προϊόντα σε διαφορετικά μεγέθη κιβωτίων, και οι διαμορφώσεις παλετών αλλάζουν καθημερινά με βάση τη σύνθεση των παραγγελιών.
Η Λύση
Ο φορέας ανέπτυξε τέσσερα ανθρωποειδή ρομπότ στο μεγαλύτερο κέντρο διανομής του, εστιάζοντας σε δύο ροές εργασίας:
- Παλετοποίηση μικτών κιβωτίων. Τα ρομπότ κατασκευάζουν παλέτες από μικτά κιβώτια προϊόντων, ακολουθώντας σχέδια κατασκευής παλετών που δημιουργούνται από το σύστημα διαχείρισης αποθήκης. Τα ρομπότ χειρίζονται κιβώτια που κυμαίνονται από 2 έως 25 κιλά και μπορούν να προσαρμόζουν δυναμικά τα πρότυπα στοίβαξης με βάση τις διαστάσεις των κιβωτίων και την κατανομή βάρους.
- Φόρτωση φορτηγών. Τα ρομπότ μεταφέρουν ολοκληρωμένες παλέτες από την περιοχή προετοιμασίας στην αποβάθρα φόρτωσης και τις τοποθετούν στο φορτηγό σύμφωνα με το σχέδιο φόρτωσης. Αυτό απαιτεί πλοήγηση σε ένα δυναμικό περιβάλλον με άλλους εργαζόμενους, περονοφόρα οχήματα και μεταβαλλόμενες θέσεις φορτηγών.
Το λογισμικό διαχείρισης στόλου αποδείχθηκε ιδιαίτερα πολύτιμο σε αυτή την υλοποίηση. Οι επόπτες αποβάθρας μπορούσαν να προσαρμόζουν τις προτεραιότητες των ρομπότ σε πραγματικό χρόνο – για παράδειγμα, αποσύροντας ένα ρομπότ από την παλετοποίηση για να υποστηρίξει μια επείγουσα φόρτωση φορτηγού – απευθείας από τον πίνακα ελέγχου του στόλου, χωρίς να χρειάζεται να ανακατασκευαστεί μια ροή εργασίας.
Χρονοδιάγραμμα Υλοποίησης
- Μήνας 1-3: Χαρτογράφηση εγκατάστασης, αξιολόγηση ασφάλειας και προετοιμασία υποδομής. Η περιοχή της αποβάθρας φόρτωσης απαιτούσε μικρές τροποποιήσεις για να φιλοξενήσει τις διαδρομές των ρομπότ, συμπεριλαμβανομένων σημάνσεων δαπέδου και λωρίδων καθοδήγησης χαμηλού προφίλ.
- Μήνας 4-5: Ανάπτυξη δύο ρομπότ σε λειτουργίες παλετοποίησης. Η αρχική εστίαση ήταν στις πέντε γραμμές προϊόντων με τον υψηλότερο όγκο για την οικοδόμηση αξιόπιστων ροών εργασίας πριν από την επέκταση.
- Μήνας 6-7: Ανάπτυξη τρίτου και τέταρτου ρομπότ. Οι λειτουργίες φόρτωσης φορτηγών ξεκίνησαν με ανθρώπινη επίβλεψη στην αποβάθρα.
- Μήνας 8-10: Πλήρης αυτόνομη λειτουργία για παλετοποίηση. Η φόρτωση φορτηγών μεταφέρθηκε σε επιβλεπόμενη αυτονομία (ένας ανθρώπινος συντονιστής αποβάθρας επιβλέπει τις λειτουργίες των ρομπότ).
Μοντελοποιημένα Αποτελέσματα (Πρώτοι 12 Μήνες)
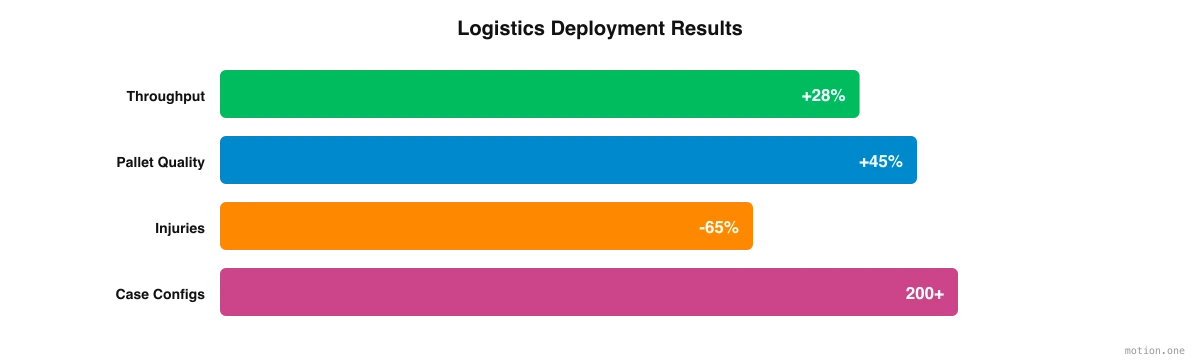
- Παραγωγικότητα παλετοποίησης: Αύξηση 28% στις παλέτες που κατασκευάζονται ανά βάρδια, λόγω της συνεχούς λειτουργίας χωρίς διαλείμματα και των σταθερών χρόνων κύκλου.
- Ποιότητα παλετών: Τα προβλήματα σταθερότητας παλετών (πτώση κιβωτίων κατά τη μεταφορά) μειώθηκαν κατά 45%, αποδιδόμενα σε πιο συνεπή πρότυπα στοίβαξης και κατανομή βάρους.
- Εξοικονόμηση ωρών εργασίας: Περίπου 15.000 ώρες εργασίας ετησίως ανακατευθύνθηκαν από τη χειροκίνητη παλετοποίηση και φόρτωση σε διαχείριση αποθεμάτων και συντονισμό αποστολών.
- Μείωση τραυματισμών: Οι αναφορές μυοσκελετικών τραυματισμών στην περιοχή της αποβάθρας μειώθηκαν κατά 65%. Αυτοί οι τραυματισμοί αντιπροσώπευαν προηγουμένως την πλειονότητα των αιτήσεων αποζημίωσης εργαζομένων στην εγκατάσταση.
- Ευελιξία: Τα ρομπότ χειρίστηκαν επιτυχώς πάνω από 200 διαφορετικές διαμορφώσεις κιβωτίων κατά τη διάρκεια της περιόδου, επιδεικνύοντας το πλεονέκτημα ευελιξίας έναντι των σταθερών συστημάτων παλετοποίησης.
- Κάλυψη βαρδιών: Ο φορέας εξάλειψε πλήρως τα περιστατικά μη πλήρωσης βαρδιών στην περιοχή της αποβάθρας. Πριν από την υλοποίηση, κατά μέσο όρο 12 βάρδιες ανά μήνα παρέμεναν μερικώς ή πλήρως ακάλυπτες.
Τι Συνέβαλε στην Επιτυχία Αυτής της Υλοποίησης
Ανατρέχοντας στον πρώτο χρόνο του φορέα με ανθρωποειδή ρομπότ στην αποβάθρα, ξεχωρίζουν διάφοροι παράγοντες:
Η στελέχωση ήταν ο κύριος παράγοντας. Η απόφαση για την ανάπτυξη ανθρωποειδών ρομπότ προήλθε από τη δυσκολία πρόσληψης και διατήρησης εργαζομένων για σωματικά απαιτητικούς, επαναλαμβανόμενους ρόλους. Η μείωση του κόστους ήταν ένα δευτερεύον όφελος, όχι το πρωταρχικό κίνητρο.
Η σταδιακή υλοποίηση λειτούργησε καλύτερα. Ο φορέας ξεκίνησε μικρά – δύο ρομπότ, οι πέντε γραμμές προϊόντων με τον υψηλότερο όγκο, ανθρώπινη επίβλεψη στην αποβάθρα – και επεκτάθηκε σταδιακά σε δέκα μήνες. Αυτή η προσέγγιση επέτρεψε στην ομάδα να χτίσει εμπιστοσύνη, να βελτιώσει τις ροές εργασίας και να αντιμετωπίσει ζητήματα πριν από την κλιμάκωση.
Οι βιβλιοθήκες ροών εργασίας επιτάχυναν την κλιμάκωση. Η καταγραφή των ροών εργασίας κατασκευής παλετών σε μια κεντρική βιβλιοθήκη σήμαινε ότι το τρίτο και το τέταρτο ρομπότ κληρονόμησαν πρότυπα που είχαν ήδη αποδειχθεί στα δύο πρώτα, αντί να διαμορφωθούν από την αρχή. Κατά τη διάρκεια του έτους, ο στόλος χειρίστηκε περισσότερες από 200 διαφορετικές διαμορφώσεις κιβωτίων.
Η υποστήριξη υλοποίησης μείωσε το εμπόδιο υιοθέτησης. Οι επόπτες αποβάθρας δεν είναι μηχανικοί ρομποτικής και ποτέ δεν χρειάστηκε να γίνουν. Οι Field Deployment Engineers εκπαίδευσαν τα ρομπότ στις δικές τους ροές εργασίας του φορέα, χρησιμοποιώντας καταγραφές της ομάδας της αποβάθρας στην εργασία, και εκπαίδευσαν αυτή την ομάδα να λειτουργεί παράλληλα με τις μηχανές. Ο φορέας ανέφερε αυτό ως κρίσιμο παράγοντα για την υιοθέτηση.
Η ασφάλεια ήταν μια διαδικασία, όχι ένα ορόσημο. Σε αυτό το σενάριο, η ασφάλεια είναι μια συνεχής δραστηριότητα – συνεχής αξιολόγηση κινδύνου, τακτικές ενημερώσεις πρωτοκόλλων, επαναληπτική βελτίωση των παραμέτρων συμπεριφοράς των ρομπότ – αντί να αντιμετωπίζεται η αρχική πιστοποίηση ασφάλειας ως μια "ολοκληρωμένη" κατάσταση.
Το υπάρχον προσωπικό αναδιατέθηκε, δεν αντικαταστάθηκε. Οι εργαζόμενοι που προηγουμένως παλετοποιούσαν και φόρτωναν ανατέθηκαν σε ρόλους που ο φορέας δυσκολευόταν να καλύψει: διαχείριση αποθεμάτων και συντονισμός αποστολών. Ο καθαρός αριθμός προσωπικού στην εγκατάσταση δεν μειώθηκε.
Βασικά Συμπεράσματα
Για τους φορείς που εξετάζουν την ανάπτυξη ανθρωποειδών ρομπότ, αυτή η υλοποίηση προσφέρει πολλά πρακτικά μαθήματα:
- Ξεκινήστε με ρόλους που είναι δύσκολο να καλυφθούν, όχι με ρόλους που είναι εύκολο να αυτοματοποιηθούν. Η παλετοποίηση και η φόρτωση ήταν μεταξύ των πιο δύσκολων θέσεων στην επιχείρηση για στελέχωση. Πριν από την υλοποίηση, κατά μέσο όρο 12 βάρδιες το μήνα στην περιοχή της αποβάθρας παρέμεναν μερικώς ή πλήρως ακάλυπτες.
- Επενδύστε στο επίπεδο λογισμικού. Η πλατφόρμα διαχείρισης στόλου είχε τόση σημασία όσο και το υλικό. Οι κεντρικές βιβλιοθήκες ροών εργασίας και οι ζωντανές αλλαγές προτεραιοτήτων είναι αυτά που κατέστησαν τέσσερα ρομπότ σε μία αποβάθρα διαχειρίσιμα από έναν επόπτη και όχι από έναν μηχανικό.
- Σχεδιάστε για μια μεγαλύτερη περίοδο προσαρμογής από ό,τι υποδηλώνει το υλικό. Οι πρώτοι τρεις μήνες αφιερώθηκαν εξ ολοκλήρου στη χαρτογράφηση εγκατάστασης, την αξιολόγηση ασφάλειας και τις τροποποιήσεις της αποβάθρας πριν ένα ρομπότ σηκώσει ένα μόνο κιβώτιο, και η πλήρης αυτόνομη παλετοποίηση ήρθε μόλις τον όγδοο μήνα. Προϋπολογίστε χρόνο και υπομονή αναλόγως.
- Μετρήστε ό,τι έχει σημασία. Η παραγωγικότητα ήταν ο πρωταγωνιστής, αλλά η σταθερότητα των παλετών, οι αναφορές τραυματισμών και η κάλυψη βαρδιών είχαν εξίσου μεγάλη σημασία. Οι αναφορές μυοσκελετικών τραυματισμών στην περιοχή της αποβάθρας μειώθηκαν κατά 65%, και τα περιστατικά μη πλήρωσης βαρδιών μηδενίστηκαν.
- Εμπλέξτε το εργατικό σας δυναμικό νωρίς. Το προσωπικό που παλετοποιούσε και φόρτωνε μετακινήθηκε σε διαχείριση αποθεμάτων και συντονισμό αποστολών. Το να είστε σαφείς σχετικά με αυτό το σχέδιο από την αρχή, ώστε τα ρομπότ να αναλαμβάνουν την ανύψωση και οι άνθρωποι τον συντονισμό, είναι αυτό που διατηρεί χαμηλή την αντίσταση.
Η εμπειρία αυτού του φορέα δείχνει ότι η ανάπτυξη ανθρωποειδών ρομπότ στα logistics είναι πρακτική, επωφελής και εφικτή με την τρέχουσα τεχνολογία. Το κλειδί είναι να την αντιμετωπίζουμε ως αλλαγή στις λειτουργίες της αποβάθρας και όχι ως αγορά τεχνολογίας, με τη χαρτογράφηση και τις εργασίες ασφάλειας να γίνονται εκ των προτέρων και τη βιβλιοθήκη ροών εργασίας να αναλαμβάνει το βαρύ έργο καθώς ο στόλος μεγαλώνει.