Сценарий: Хуманоидни роботи в логистичното палетизиране
Моделиран сценарий: четири хуманоидни робота за палетизиране на смесени товари и товарене на камиони при регионален логистичен оператор, и резултатите, които може да постигне внедряване от такъв тип.
Motion1 Inc. ·
Логистичен оператор – Палетизиране и операции на товарен док
Моделиран сценарий: тази статия описва представително внедряване, изградено въз основа на оперативни модели, типични за сектора, а не доклад за конкретен клиентски ангажимент. Цифрите са илюстративни оценки за това какво може да постигне внедряване от този тип.
Предизвикателството
Регионален логистичен оператор, управляващ три дистрибуционни центъра, се сблъска с хронични трудности при набирането на персонал за своите операции по палетизиране и товарене на докове. Тези роли включват повтарящо се тежко повдигане – подреждане на кашони върху палети и товарене на палети в камиони – и са сред най-трудните позиции за запълване в логистичната индустрия.
Операторът беше проучил традиционната автоматизация на палетизирането (роботизирани рамена с фиксирани портали), но установи, че капиталовите разходи са непосилни, предвид разнообразието от размери на продуктите и конфигурации на палети, които обработват. Техните операции изискват гъвкавост: различни клиенти изпращат различни продукти в различни размери на кашони, а конфигурациите на палети се променят ежедневно въз основа на състава на поръчките.
Решението
Операторът внедри четири хуманоидни робота в най-големия си дистрибуционен център, фокусирайки се върху два работни процеса:
- Палетизиране на смесени кашони. Роботите изграждат палети от смесени продуктови кашони, следвайки планове за изграждане на палети, генерирани от системата за управление на склада. Роботите обработват кашони с тегло от 2 до 25 килограма и могат динамично да регулират моделите на подреждане въз основа на размерите на кашоните и разпределението на теглото.
- Товарене на камиони. Роботите транспортират завършени палети от зоната за подготовка до товарния док и ги позиционират в камиона съгласно плана за товарене. Това изисква навигиране в динамична среда с други работници, мотокари и променящи се позиции на камиони.
Софтуерът за управление на флота се оказа особено ценен при това внедряване. Ръководителите на докове можеха да коригират приоритетите на роботите в реално време – например, да изтеглят робот от палетизиране, за да подпомогнат спешно товарене на камион – директно от таблото за управление на флота, без да е необходимо да се преизгражда работен процес.
Хронология на внедряването
- Месец 1-3: Картографиране на съоръжението, оценка на безопасността и подготовка на инфраструктурата. Зоната на товарния док изискваше незначителни модификации за приспособяване на пътеките на роботите, включително подови маркировки и нископрофилни направляващи ленти.
- Месец 4-5: Два робота, внедрени за операции по палетизиране. Първоначалният фокус беше върху петте продуктови линии с най-голям обем, за да се изградят надеждни работни процеси преди разширяване.
- Месец 6-7: Внедрени трети и четвърти роботи. Операциите по товарене на камиони започнаха с човешки надзор на дока.
- Месец 8-10: Пълна автономна работа за палетизиране. Товаренето на камиони премина към контролирана автономия (един човешки координатор на дока, наблюдаващ операциите на роботите).
Моделирани резултати (първи 12 месеца)
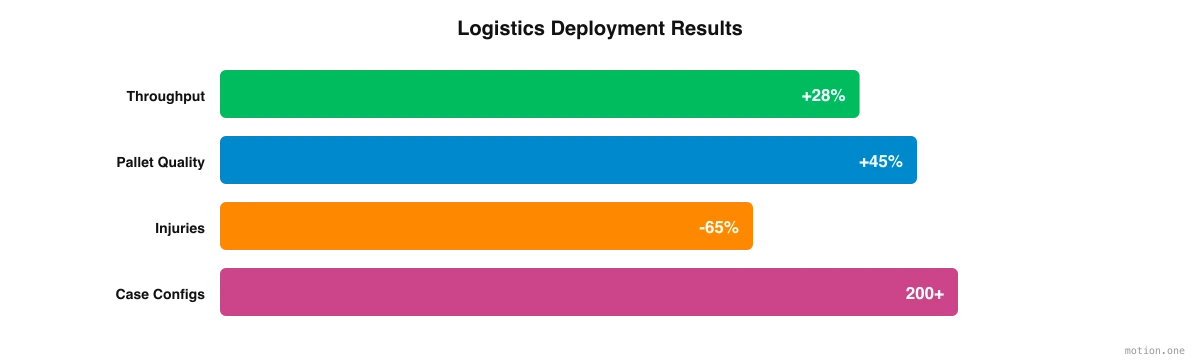
- Пропускливост на палетизиране: 28% увеличение на броя на палетите, изградени на смяна, обусловено от непрекъсната работа без прекъсвания и постоянни времена на цикъл.
- Качество на палетите: Проблемите със стабилността на палетите (падащи кашони по време на транспорт) намаляха с 45%, което се дължи на по-последователни модели на подреждане и разпределение на теглото.
- Спестени работни часове: Приблизително 15 000 работни часа годишно, пренасочени от ръчно палетизиране и товарене към управление на инвентара и координация на изпращането.
- Намаляване на нараняванията: Докладите за мускулно-скелетни наранявания в зоната на дока намаляха с 65%. Тези наранявания преди това представляваха по-голямата част от исковете за обезщетения на работници в съоръжението.
- Гъвкавост: Роботите успешно обработиха над 200 различни конфигурации на кашони през периода, демонстрирайки предимството на гъвкавостта пред фиксираните системи за палетизиране.
- Покритие на смените: Операторът напълно елиминира инцидентите с незапълнени смени в зоната на дока. Преди внедряването средно 12 смени на месец оставаха частично или напълно без персонал.
Какво направи това внедряване успешно
Поглеждайки назад към първата година на оператора с хуманоидни роботи на дока, няколко фактора се открояват:
Набирането на персонал беше основният двигател. Решението за внедряване на хуманоидни роботи произлезе от трудностите при наемането и задържането на работници за физически натоварващи, повтарящи се роли. Намаляването на разходите беше второстепенна полза, а не основна мотивация.
Фазираното внедряване работи най-добре. Операторът започна с малко – два робота, петте продуктови линии с най-голям обем, човешки надзор на дока – и постепенно се разшири в продължение на десет месеца. Този подход позволи на екипа да изгради увереност, да усъвършенства работните процеси и да адресира проблеми преди мащабиране.
Библиотеките с работни процеси ускориха мащабирането. Заснемането на работни процеси за изграждане на палети в централна библиотека означаваше, че третият и четвъртият робот наследиха модели, вече доказани при първите два, вместо да бъдат конфигурирани от нулата. През годината флотът обработи повече от 200 различни конфигурации на кашони.
Поддръжката при внедряване намали бариерата за приемане. Ръководителите на докове не са инженери по роботика и никога не е трябвало да стават такива. Field Deployment Engineers обучиха роботите по собствените работни процеси на оператора, използвайки записи на екипа на дока по време на работа, и обучиха този екип да работи заедно с машините. Операторът посочи това като критичен фактор за приемането.
Безопасността беше процес, а не етап. В този сценарий безопасността е текуща дейност – непрекъсната оценка на риска, редовни актуализации на протоколите, итеративно усъвършенстване на параметрите на поведение на роботите – вместо да се третира първоначалното сертифициране за безопасност като „завършено“ състояние.
Съществуващият персонал беше пренасочен, а не заменен. Работниците, които преди това са палетизирали и товарели, бяха пренасочени към роли, които операторът трудно е запълвал: управление на инвентара и координация на изпращането. Нетният брой на персонала в съоръжението не намаля.
Ключови изводи
За оператори, които обмислят внедряване на хуманоидни роботи, това внедряване предлага няколко практически урока:
- Започнете с роли, които са трудни за запълване, а не с роли, които са лесни за автоматизиране. Палетизирането и товаренето бяха сред най-трудните позиции за запълване в бизнеса. Преди внедряването средно 12 смени на месец в зоната на дока оставаха частично или напълно без персонал.
- Инвестирайте в софтуерния слой. Платформата за управление на флота беше също толкова важна, колкото и хардуерът. Централните библиотеки с работни процеси и промените на приоритетите в реално време са това, което направи четири робота на един док управляеми от ръководител, а не от инженер.
- Планирайте по-дълъг период на въвеждане, отколкото предполага хардуерът. Първите три месеца бяха изцяло посветени на картографиране на съоръжението, оценка на безопасността и модификации на дока, преди робот да повдигне един-единствен кашон, а пълното автономно палетизиране дойде едва през осмия месец. Бюджетирайте време и търпение съответно.
- Измервайте това, което е от значение. Пропускливостта беше основното заглавие, но стабилността на палетите, докладите за наранявания и покритието на смените бяха също толкова важни. Докладите за мускулно-скелетни наранявания в зоната на дока спаднаха с 65%, а инцидентите с незапълнени смени станаха нулеви.
- Ангажирайте работната си сила рано. Персоналът, който е палетизирал и товарел, премина към управление на инвентара и координация на изпращането. Изричното заявяване на този план от самото начало, така че роботите да поемат повдигането, а хората – координацията, е това, което поддържа ниско съпротивлението.
Опитът на този оператор показва, че внедряването на хуманоидни роботи в логистиката е практично, полезно и постижимо с настоящите технологии. Ключът е да се третира като промяна в операциите на дока, а не като покупка на технология, като работата по картографирането и безопасността се извършва предварително, а библиотеката с работни процеси поема тежката работа с разрастването на флота.