Сценарій: Гуманоїдні роботи в логістичному палетуванні
Модельований сценарій: чотири людиноподібні роботи для палетування змішаних вантажів та завантаження вантажівок у регіонального логістичного оператора, а також результати, яких може досягти впровадження такої конфігурації.
Motion1 Inc. ·
Логістичний оператор – Палетування та операції на вантажній рампі
Модельований сценарій: ця стаття описує типове впровадження, побудоване на основі операційних моделей, характерних для сектора, а не звіт про конкретну взаємодію з клієнтом. Наведені цифри є ілюстративними оцінками того, чого може досягти впровадження такого типу.
Виклик
Регіональний логістичний оператор, що керує трьома розподільчими центрами, зіткнувся з хронічними труднощами з персоналом у своїх операціях палетування та на вантажній рампі. Ці ролі передбачають повторювані важкі підйоми – укладання вантажів на палети та завантаження палет у вантажівки – і є одними з найскладніших для заповнення позицій у логістичній галузі.
Оператор досліджував традиційну автоматизацію палетування (роботизовані руки з фіксованими порталами), але виявив, що капітальні витрати були непомірними, враховуючи різноманітність розмірів продукції та конфігурацій палет, які вони обробляють. Їхні операції вимагають гнучкості: різні клієнти відвантажують різні продукти в різних розмірах вантажів, а конфігурації палет змінюються щодня залежно від складу замовлень.
Рішення
Оператор впровадив чотири гуманоїдні роботи у своєму найбільшому розподільчому центрі, зосередившись на двох робочих процесах:
- Палетування змішаних вантажів. Роботи формують палети зі змішаних вантажів, дотримуючись планів формування палет, згенерованих системою управління складом. Роботи обробляють вантажі вагою від 2 до 25 кілограмів і можуть динамічно коригувати схеми укладання на основі розмірів вантажу та розподілу ваги.
- Завантаження вантажівок. Роботи транспортують готові палети з зони підготовки до вантажної рампи та розміщують їх у вантажівці відповідно до плану завантаження. Це вимагає навігації в динамічному середовищі з іншими працівниками, навантажувачами та змінними позиціями вантажівок.
Програмне забезпечення для управління парком роботів виявилося особливо цінним у цьому впровадженні. Керівники вантажної рампи могли коригувати пріоритети роботів у реальному часі – наприклад, перенаправляти робота з палетування для підтримки термінового завантаження вантажівки – безпосередньо з панелі управління парком, без необхідності переналаштування робочого процесу.
Хронологія впровадження
- Місяць 1-3: Картування об'єкта, оцінка безпеки та підготовка інфраструктури. Зона вантажної рампи потребувала незначних модифікацій для розміщення шляхів роботів, включаючи розмітку підлоги та низькопрофільні напрямні смуги.
- Місяць 4-5: Два роботи впроваджено для операцій палетування. Початкова увага була зосереджена на п'яти найбільш об'ємних лінійках продуктів для створення надійних робочих процесів перед розширенням.
- Місяць 6-7: Впроваджено третього та четвертого роботів. Операції завантаження вантажівок розпочалися під наглядом людини на рампі.
- Місяць 8-10: Повна автономна робота для палетування. Завантаження вантажівок перейшло до контрольованої автономії (один координатор рампи контролював операції роботів).
Модельовані результати (перші 12 місяців)
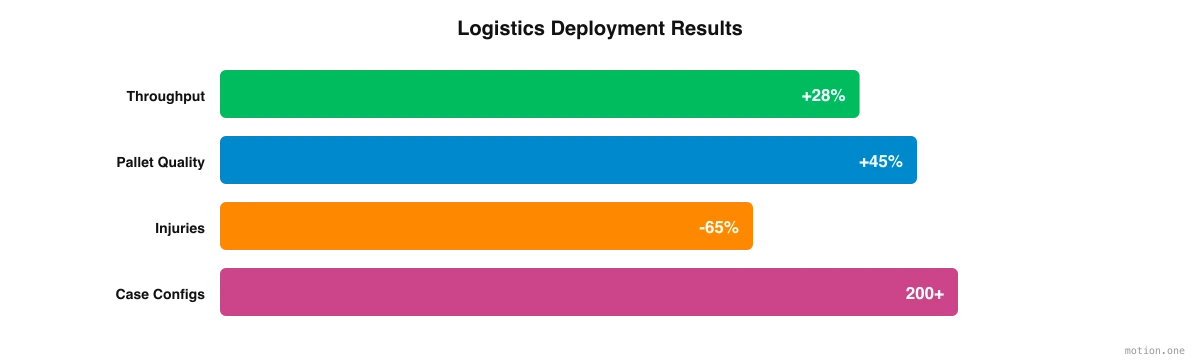
- Пропускна здатність палетування: Збільшення кількості сформованих палет за зміну на 28%, зумовлене безперервною роботою без перерв та стабільним часом циклу.
- Якість палет: Проблеми зі стабільністю палет (падіння вантажів під час транспортування) зменшилися на 45%, що пояснюється більш послідовними схемами укладання та розподілом ваги.
- Зекономлені робочі години: Приблизно 15 000 робочих годин на рік перенаправлено з ручного палетування та завантаження на управління запасами та координацію відправлень.
- Зменшення травматизму: Кількість повідомлень про опорно-рухові травми в зоні рампи зменшилася на 65%. Ці травми раніше становили більшість претензій щодо компенсації працівникам на об'єкті.
- Гнучкість: Роботи успішно обробили понад 200 різних конфігурацій вантажів протягом періоду, демонструючи перевагу гнучкості над стаціонарними системами палетування.
- Покриття змін: Оператор повністю усунув випадки незаповнених змін у зоні рампи. До впровадження в середньому 12 змін на місяць були частково або повністю недоукомплектовані персоналом.
Що забезпечило успіх цього впровадження
Озираючись на перший рік роботи оператора з гуманоїдними роботами на рампі, виділяються кілька факторів:
Кадрове забезпечення було основним рушієм. Рішення про впровадження гуманоїдних роботів виникло через труднощі з наймом та утриманням працівників для фізично важких, повторюваних ролей. Зниження витрат було вторинною перевагою, а не основною мотивацією.
Поетапне впровадження виявилося найефективнішим. Оператор розпочав з малого – два роботи, п'ять найбільш об'ємних лінійок продуктів, людський нагляд на рампі – і поступово розширювався протягом десяти місяців. Цей підхід дозволив команді набути впевненості, вдосконалити робочі процеси та вирішити проблеми перед масштабуванням.
Бібліотеки робочих процесів прискорили масштабування. Збереження робочих процесів формування палет у центральній бібліотеці означало, що третій та четвертий роботи успадкували шаблони, вже перевірені на перших двох, замість того, щоб налаштовуватися з нуля. Протягом року парк обробив понад 200 різних конфігурацій вантажів.
Підтримка впровадження знизила бар'єр для прийняття. Керівники вантажної рампи не є інженерами-робототехніками і ніколи не повинні були ними ставати. Field Deployment Engineers навчали роботів власним робочим процесам оператора, використовуючи записи роботи команди рампи, і навчали цю команду працювати разом з машинами. Оператор назвав це критичним фактором у прийнятті.
Безпека була процесом, а не етапом. У цьому сценарії безпека є постійною діяльністю – безперервна оцінка ризиків, регулярні оновлення протоколів, ітеративне вдосконалення параметрів поведінки роботів – а не розгляд початкової сертифікації безпеки як "завершеного" стану.
Існуючий персонал був перерозподілений, а не замінений. Працівники, які раніше займалися палетуванням та завантаженням, були переведені на ролі, які оператор мав труднощі з заповненням: управління запасами та координація відправлень. Чисельність персоналу на об'єкті не зменшилася.
Ключові висновки
Для операторів, які розглядають впровадження гуманоїдних роботів, це впровадження пропонує кілька практичних уроків:
- Почніть з ролей, які важко заповнити, а не з ролей, які легко автоматизувати. Палетування та завантаження були одними з найскладніших позицій для укомплектування персоналом у бізнесі. До впровадження в середньому 12 змін на місяць у зоні рампи були частково або повністю недоукомплектовані.
- Інвестуйте в програмний рівень. Платформа управління парком мала таке ж значення, як і апаратне забезпечення. Центральні бібліотеки робочих процесів та зміни пріоритетів у реальному часі зробили чотири роботи на одній рампі керованими керівником, а не інженером.
- Плануйте довший період розгортання, ніж передбачає апаратне забезпечення. Перші три місяці повністю пішли на картування об'єкта, оцінку безпеки та модифікації рампи, перш ніж робот підняв хоча б один вантаж, а повне автономне палетування настало лише на восьмий місяць. Відповідно розраховуйте час та терпіння.
- Вимірюйте те, що має значення. Пропускна здатність була головним показником, але стабільність палет, звіти про травми та покриття змін мали не менше значення. Кількість повідомлень про опорно-рухові травми в зоні рампи зменшилася на 65%, а випадки незаповнених змін зникли.
- Залучайте свій персонал на ранніх етапах. Співробітники, які займалися палетуванням та завантаженням, перейшли до управління запасами та координації відправлень. Чітке формулювання цього плану з самого початку, щоб роботи виконували підйом, а люди – координацію, допомагає підтримувати низький рівень опору.
Досвід цього оператора показує, що впровадження гуманоїдних роботів у логістиці є практичним, вигідним та досяжним за допомогою сучасних технологій. Ключ полягає в тому, щоб розглядати це як зміну операцій на рампі, а не як придбання технології, з попередньо виконаними роботами з картування та безпеки, а також бібліотекою робочих процесів, яка бере на себе основне навантаження в міру зростання парку.