Scenariu: Roboți Umanoizi în Paletizarea Logistică
Un scenariu simulat: patru roboți umanoizi în operațiuni de paletizare cu produse mixte și încărcare de camioane la un operator logistic regional, și rezultatele pe care le poate obține o implementare de această anvergură.
Motion1 Inc. ·
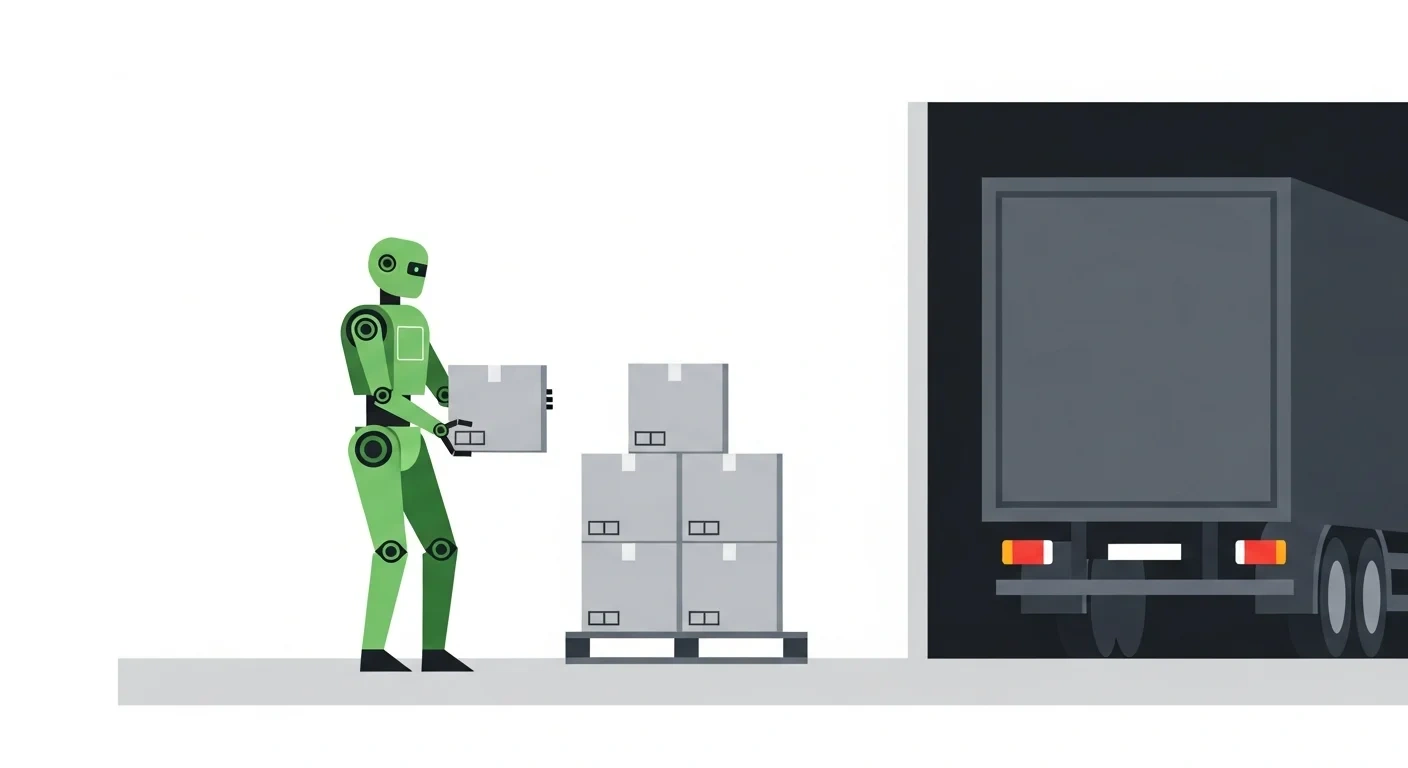
Operator Logistic - Operațiuni de Paletizare și la Rampa de Încărcare
Un scenariu modelat: acest articol descrie o implementare reprezentativă, construită pe baza unor tipare operaționale tipice sectorului, mai degrabă decât un raport despre o colaborare cu un client anume. Cifrele sunt estimări ilustrative ale ceea ce poate realiza o implementare de această formă.
Provocarea
Un operator logistic regional care gestionează trei centre de distribuție s-a confruntat cu dificultăți cronice de personal în operațiunile sale de paletizare și la rampa de încărcare. Aceste roluri implică ridicări grele repetitive – stivuirea coletelor pe paleți și încărcarea paleților în camioane – și se numără printre cele mai dificile poziții de ocupat în industria logistică.
Operatorul explorase automatizarea tradițională a paletizării (brațe robotice cu porticuri fixe), dar a constatat că costul capitalului era prohibitiv, având în vedere varietatea dimensiunilor produselor și a configurațiilor de paleți pe care le gestionează. Operațiunile lor necesită flexibilitate: clienți diferiți expediază produse diferite în colete de dimensiuni diferite, iar configurațiile paleților se modifică zilnic în funcție de compoziția comenzilor.
Soluția
Operatorul a implementat patru roboți umanoizi în cel mai mare centru de distribuție al său, concentrându-se pe două fluxuri de lucru:
- Paletizare colete mixte. Roboții construiesc paleți din colete de produse mixte, urmând planurile de construcție a paleților generate de sistemul de management al depozitului. Roboții manipulează colete cu greutăți cuprinse între 2 și 25 de kilograme și pot ajusta dinamic modelele de stivuire în funcție de dimensiunile coletelor și distribuția greutății.
- Încărcare camioane. Roboții transportă paleții finalizați din zona de pregătire la rampa de încărcare și îi poziționează în camion conform planului de încărcare. Acest lucru necesită navigarea într-un mediu dinamic cu alți lucrători, stivuitoare și poziții schimbătoare ale camioanelor.
Software-ul flotei s-a dovedit a fi deosebit de valoros în această implementare. Supervizorii de la rampă puteau ajusta prioritățile roboților în timp real – de exemplu, retrăgând un robot de la paletizare pentru a sprijini o încărcare urgentă a unui camion – direct din tabloul de bord al flotei, fără a fi nevoie să se reconstruiască un flux de lucru.
Cronologia Implementării
- Luna 1-3: Cartografierea facilității, evaluarea siguranței și pregătirea infrastructurii. Zona rampei de încărcare a necesitat modificări minore pentru a acomoda căile de deplasare ale roboților, inclusiv marcaje pe podea și benzi de ghidare cu profil redus.
- Luna 4-5: Doi roboți implementați pentru operațiuni de paletizare. Accentul inițial a fost pe cele cinci linii de produse cu cel mai mare volum pentru a construi fluxuri de lucru fiabile înainte de extindere.
- Luna 6-7: Al treilea și al patrulea robot implementați. Operațiunile de încărcare a camioanelor au început cu supraveghere umană la rampă.
- Luna 8-10: Operare autonomă completă pentru paletizare. Încărcarea camioanelor a trecut la autonomie supravegheată (un coordonator uman de rampă supraveghind operațiunile roboților).
Rezultate Modelate (Primele 12 Luni)
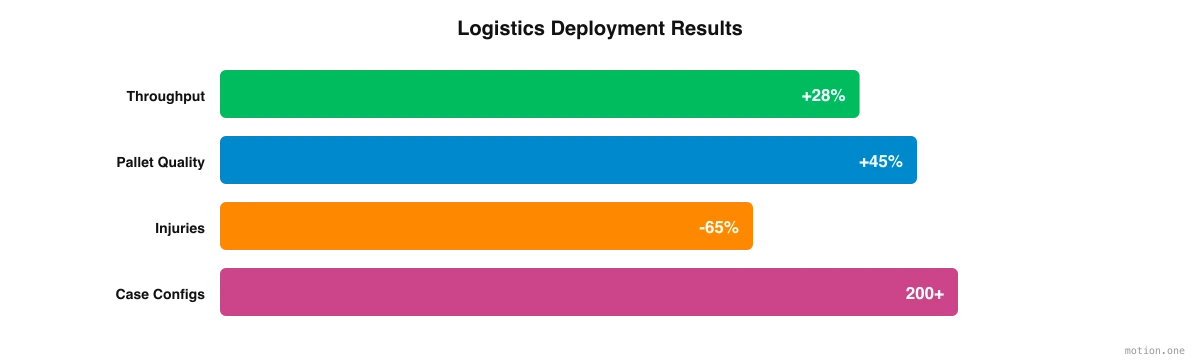
- Debit de paletizare: Creștere de 28% a paleților construiți pe tură, determinată de operarea continuă fără pauze și timpi de ciclu constanți.
- Calitatea paleților: Problemele de stabilitate a paleților (colete care cad în timpul transportului) reduse cu 45%, atribuite unor modele de stivuire și distribuții ale greutății mai consistente.
- Ore de muncă economisite: Aproximativ 15.000 de ore de muncă pe an redirecționate de la paletizarea și încărcarea manuală către gestionarea stocurilor și coordonarea expedierilor.
- Reducerea accidentărilor: Rapoartele privind leziunile musculo-scheletice în zona rampei au scăzut cu 65%. Aceste leziuni reprezentaseră anterior majoritatea cererilor de despăgubire pentru accidente de muncă la facilitate.
- Flexibilitate: Roboții au gestionat cu succes peste 200 de configurații distincte de colete în timpul perioadei, demonstrând avantajul flexibilității față de sistemele fixe de paletizare.
- Acoperirea schimburilor: Operatorul a eliminat complet incidentele de schimburi neacoperite în zona rampei. Înainte de implementare, o medie de 12 schimburi pe lună rămâneau parțial sau complet fără personal.
Ce a Făcut ca Această Implementare să Funcționeze
Privind în urmă la primul an al operatorului cu roboți umanoizi la rampă, mai mulți factori se evidențiază:
Personalul a fost principalul motor. Decizia de a implementa roboți umanoizi a venit din dificultatea de a angaja și reține lucrători pentru roluri solicitante fizic și repetitive. Reducerea costurilor a fost un beneficiu secundar, nu motivația principală.
Implementarea în faze a funcționat cel mai bine. Operatorul a început la scară mică – doi roboți, cele cinci linii de produse cu cel mai mare volum, supraveghere umană la rampă – și s-a extins treptat pe parcursul a zece luni. Această abordare a permis echipei să-și construiască încrederea, să rafineze fluxurile de lucru și să abordeze problemele înainte de a scala.
Bibliotecile de fluxuri de lucru au accelerat scalarea. Capturarea fluxurilor de lucru de construcție a paleților într-o bibliotecă centrală a însemnat că al treilea și al patrulea robot au moștenit modele deja dovedite pe primii doi, în loc să fie configurați de la zero. Pe parcursul anului, flota a gestionat peste 200 de configurații distincte de colete.
Suportul pentru implementare a redus bariera de adoptare. Supervizorii de la rampă nu sunt ingineri de robotică și nu a trebuit niciodată să devină. Field Deployment Engineers au antrenat roboții pe propriile fluxuri de lucru ale operatorului, folosind înregistrări ale echipei de la rampă la lucru, și au antrenat acea echipă să lucreze alături de mașini. Operatorul a citat acest lucru ca fiind un factor critic în adoptare.
Siguranța a fost un proces, nu o bornă. În acest scenariu, siguranța este o activitate continuă – evaluare continuă a riscurilor, actualizări regulate ale protocoalelor, rafinare iterativă a parametrilor de comportament ai roboților – mai degrabă decât tratarea certificării inițiale de siguranță ca o stare „finalizată”.
Personalul existent a fost redistribuit, nu înlocuit. Lucrătorii care anterior paletizau și încărcau au fost realocați la roluri pe care operatorul se chinuise să le ocupe: gestionarea stocurilor și coordonarea expedierilor. Numărul net de angajați la facilitate nu a scăzut.
Concluzii Cheie
Pentru operatorii care iau în considerare implementarea roboților umanoizi, această implementare oferă mai multe lecții practice:
- Începeți cu roluri greu de ocupat, nu cu roluri ușor de automatizat. Paletizarea și încărcarea se numărau printre cele mai dificile poziții de personalizat în afacere. Înainte de implementare, o medie de 12 schimburi pe lună în zona rampei rămâneau parțial sau complet fără personal.
- Investiți în stratul software. Platforma de gestionare a flotei a contat la fel de mult ca și hardware-ul. Bibliotecile centrale de fluxuri de lucru și modificările priorităților în timp real sunt ceea ce a făcut ca patru roboți pe o singură rampă să poată fi gestionați de un supervizor, mai degrabă decât de un inginer.
- Planificați o perioadă de implementare mai lungă decât sugerează hardware-ul. Primele trei luni au fost dedicate în întregime cartografierii facilității, evaluării siguranței și modificărilor rampei înainte ca un robot să ridice un singur colet, iar paletizarea autonomă completă a venit abia în luna a opta. Alocați timp și răbdare în consecință.
- Măsurați ceea ce contează. Debitul a fost titlul principal, dar stabilitatea paleților, rapoartele de accidentări și acoperirea schimburilor au contat la fel de mult. Rapoartele privind leziunile musculo-scheletice în zona rampei au scăzut cu 65%, iar incidentele de schimburi neacoperite au ajuns la zero.
- Implicați-vă forța de muncă devreme. Personalul care paletiza și încărca s-a mutat în gestionarea stocurilor și coordonarea expedierilor. A fi explicit cu privire la acest plan de la început, astfel încât roboții să preia ridicarea și oamenii să preia coordonarea, este ceea ce menține rezistența scăzută.
Experiența acestui operator arată că implementarea roboților umanoizi în logistică este practică, benefică și realizabilă cu tehnologia actuală. Cheia este tratarea acesteia ca o modificare a operațiunilor de la rampă, mai degrabă decât o achiziție de tehnologie, cu munca de cartografiere și siguranță realizată în avans și biblioteca de fluxuri de lucru preluând sarcina grea pe măsură ce flota crește.