תרחיש: רובוטים הומנואידיים בפלטיזציה לוגיסטית
תרחיש מודל: ארבעה רובוטים דמויי אדם בפילוט משטחים וטעינת משאיות של פריטים מעורבים אצל מפעיל לוגיסטי אזורי, והתוצאות שפריסה מסוג זה יכולה להשיג.
Motion1 Inc. ·
מפעיל לוגיסטי - פילוט ופעולות רציף טעינה
תרחיש מודל: מאמר זה מתאר פריסה מייצגת, הבנויה מדפוסי פעולה טיפוסיים למגזר, ולא דו"ח על מעורבות לקוח ספציפי. הנתונים הם הערכות להמחשה של מה שפריסה בצורה זו יכולה להשיג.
האתגר
מפעיל לוגיסטי אזורי המנהל שלושה מרכזי הפצה התמודד עם קשיי איוש כרוניים בפעולות הפילוט ורציף הטעינה שלו. תפקידים אלו כרוכים בהרמה כבדה וחוזרנית – ערימת ארגזים על משטחים וטעינת משטחים למשאיות – והם בין התפקידים הקשים ביותר לאיוש בתעשיית הלוגיסטיקה.
המפעיל בחן אוטומציה מסורתית של פילוט (זרועות רובוטיות עם גנטרי קבוע) אך מצא את עלות ההון גבוהה מדי בהתחשב במגוון גדלי המוצרים ותצורות המשטחים שהם מטפלים בהם. פעולותיהם דורשות גמישות: לקוחות שונים שולחים מוצרים שונים בגדלי ארגזים שונים, ותצורות המשטחים משתנות מדי יום בהתאם להרכב ההזמנה.
הפתרון
המפעיל פרס ארבעה רובוטים דמויי אדם ברחבי מרכז ההפצה הגדול ביותר שלו, תוך התמקדות בשתי זרימות עבודה:
- פילוט ארגזים מעורבים. רובוטים בונים משטחים מארגזי מוצרים מעורבים, בהתאם לתוכניות בניית משטחים שנוצרו על ידי מערכת ניהול המחסן. הרובוטים מטפלים בארגזים במשקל של 2 עד 25 קילוגרם ויכולים להתאים דפוסי ערימה באופן דינמי בהתבסס על מידות הארגז ופיזור המשקל.
- טעינת משאיות. רובוטים מעבירים משטחים שהושלמו מאזור ההכנה לרציף הטעינה וממקמים אותם במשאית בהתאם לתוכנית הטעינה. זה דורש ניווט בסביבה דינמית עם עובדים אחרים, מלגזות ומיקומי משאיות משתנים.
תוכנת הצי הוכיחה את עצמה כבעלת ערך במיוחד בפריסה זו. מנהלי רציף יכלו להתאים את סדרי העדיפויות של הרובוטים בזמן אמת – למשל, למשוך רובוט מפילוט כדי לתמוך בטעינת משאית דחופה – ישירות מלוח המחוונים של הצי, ללא צורך בבנייה מחדש של זרימת עבודה.
ציר זמן של הפריסה
- חודשים 1-3: מיפוי מתקן, הערכת בטיחות והכנת תשתית. אזור רציף הטעינה דרש שינויים קלים כדי להתאים למסלולי הרובוטים, כולל סימוני רצפה ורצועות הנחיה בפרופיל נמוך.
- חודשים 4-5: שני רובוטים נפרסו לפעולות פילוט. ההתמקדות הראשונית הייתה בחמשת קווי המוצרים בעלי הנפח הגבוה ביותר כדי לבנות זרימות עבודה אמינות לפני הרחבה.
- חודשים 6-7: רובוט שלישי ורביעי נפרסו. פעולות טעינת משאיות החלו בפיקוח אנושי ברציף.
- חודשים 8-10: פעולה אוטונומית מלאה לפילוט. טעינת משאיות עברה לאוטונומיה מפוקחת (מתאם רציף אנושי אחד המפקח על פעולות הרובוטים).
תוצאות מודל (12 חודשים ראשונים)
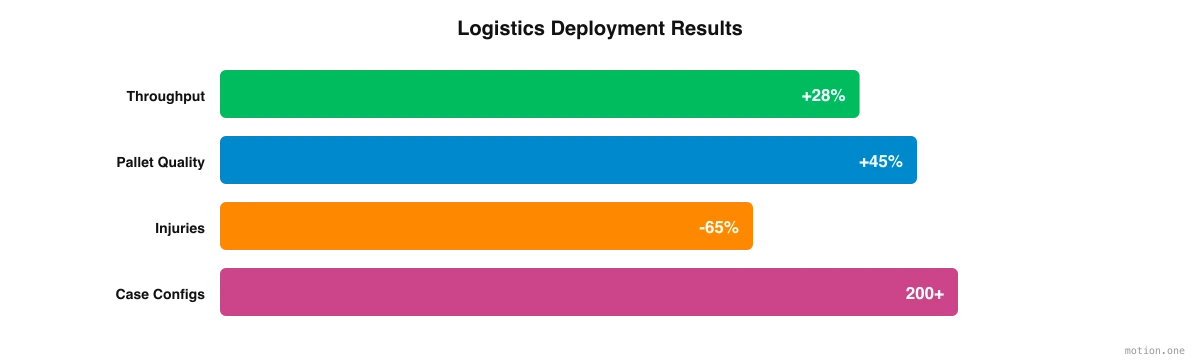
- תפוקת פילוט: עלייה של 28% במספר המשטחים שנבנו למשמרת, מונעת על ידי פעולה רציפה ללא הפסקות וזמני מחזור עקביים.
- איכות משטחים: בעיות יציבות משטחים (ארגזים נופלים במהלך הובלה) ירדו ב-45%, מיוחסות לדפוסי ערימה עקביים יותר ופיזור משקל.
- שעות עבודה שנחסכו: כ-15,000 שעות עבודה בשנה הופנו מפילוט וטעינה ידניים לניהול מלאי ותיאום משלוחים.
- הפחתת פציעות: דיווחי פגיעות שריר-שלד באזור הרציף ירדו ב-65%. פציעות אלו היוו בעבר את רוב תביעות פיצויי העובדים במתקן.
- גמישות: הרובוטים טיפלו בהצלחה ביותר מ-200 תצורות ארגזים נפרדות במהלך התקופה, והדגימו את יתרון הגמישות על פני מערכות פילוט קבועות.
- כיסוי משמרות: המפעיל ביטל לחלוטין אירועי משמרות לא מאוישות באזור הרציף. לפני הפריסה, ממוצע של 12 משמרות בחודש לא אוישו באופן חלקי או מלא.
מה גרם לפריסה זו להצליח
במבט לאחור על השנה הראשונה של המפעיל עם רובוטים דמויי אדם ברציף, מספר גורמים בולטים:
איוש היה המניע העיקרי. ההחלטה לפרוס רובוטים דמויי אדם נבעה מקושי בגיוס ושימור עובדים לתפקידים תובעניים פיזית וחוזרניים. הפחתת עלויות הייתה יתרון משני, לא המניע העיקרי.
פריסה מדורגת עבדה בצורה הטובה ביותר. המפעיל התחיל בקטן – שני רובוטים, חמשת קווי המוצרים בעלי הנפח הגבוה ביותר, פיקוח אנושי ברציף – והתרחב בהדרגה במשך עשרה חודשים. גישה זו אפשרה לצוות לבנות ביטחון, לחדד זרימות עבודה ולטפל בבעיות לפני הרחבה.
ספריות זרימות עבודה האיצו את ההרחבה. לכידת זרימות עבודה של בניית משטחים בספרייה מרכזית פירושה שהרובוטים השלישי והרביעי ירשו דפוסים שכבר הוכחו בשני הראשונים, במקום להיות מוגדרים מאפס. במהלך השנה הצי טיפל ביותר מ-200 תצורות ארגזים נפרדות.
תמיכת פריסה הורידה את חסם האימוץ. מנהלי רציף אינם מהנדסי רובוטיקה, ומעולם לא נאלצו להפוך לכאלה. Field Deployment Engineers אימנו את הרובוטים על זרימות העבודה של המפעיל עצמו, תוך שימוש בהקלטות של צוות הרציף בעבודה, ואימנו את הצוות הזה לעבוד לצד המכונות. המפעיל ציין זאת כגורם קריטי באימוץ.
בטיחות הייתה תהליך, לא אבן דרך. בתרחיש זה, בטיחות היא פעילות מתמשכת – הערכת סיכונים מתמשכת, עדכוני פרוטוקולים קבועים, חידוד איטרטיבי של פרמטרי התנהגות רובוטים – במקום להתייחס להסמכת בטיחות ראשונית כמצב "גמור".
צוות קיים הועבר לתפקידים אחרים, לא הוחלף. עובדים שבעבר עסקו בפילוט וטעינה הועברו לתפקידים שהמפעיל התקשה לאייש: ניהול מלאי ותיאום משלוחים. מצבת כוח האדם נטו במתקן לא ירדה.
לקחים מרכזיים
עבור מפעילים השוקלים פריסת רובוטים דמויי אדם, פריסה זו מציעה מספר לקחים מעשיים:
- התחילו עם תפקידים שקשה לאייש, לא עם תפקידים שקל לאוטומט. פילוט וטעינה היו בין התפקידים הקשים ביותר לאיוש בעסק. לפני הפריסה, ממוצע של 12 משמרות בחודש באזור הרציף לא אוישו באופן חלקי או מלא.
- השקיעו בשכבת התוכנה. פלטפורמת ניהול הצי הייתה חשובה לא פחות מהחומרה. ספריות זרימות עבודה מרכזיות ושינויי עדיפות חיים הם מה שאפשרו לארבעה רובוטים ברציף אחד להיות מנוהלים על ידי מנהל ולא על ידי מהנדס.
- תכננו תקופת הסתגלות ארוכה יותר ממה שהחומרה מרמזת. שלושת החודשים הראשונים הוקדשו כולם למיפוי מתקן, הערכת בטיחות ושינויים ברציף לפני שרובוט הרים ארגז אחד, ופילוט אוטונומי מלא הגיע רק בחודש השמיני. תקצבו זמן וסבלנות בהתאם.
- מדדו את מה שחשוב. תפוקה הייתה הכותרת, אך יציבות משטחים, דיווחי פציעות וכיסוי משמרות היו חשובים לא פחות. דיווחי פגיעות שריר-שלד באזור הרציף ירדו ב-65%, ואירועי משמרות לא מאוישות ירדו לאפס.
- שתפו את כוח העבודה שלכם מוקדם. צוות שעסק בפילוט וטעינה עבר לניהול מלאי ותיאום משלוחים. להיות מפורש לגבי תוכנית זו מההתחלה, כך שהרובוטים יבצעו את ההרמה והאנשים יבצעו את התיאום, זה מה ששומר על התנגדות נמוכה.
ניסיונו של מפעיל זה מראה כי פריסת רובוטים דמויי אדם בלוגיסטיקה היא מעשית, מועילה וניתנת להשגה עם הטכנולוגיה הנוכחית. המפתח הוא להתייחס לכך כאל שינוי בפעולות הרציף ולא כאל רכישת טכנולוגיה, כאשר עבודת המיפוי והבטיחות נעשית מראש וספריית זרימות העבודה מבצעת את העבודה הקשה ככל שהצי גדל.