Scenario: Humanoide roboter i logistikkpalletering
Et modellert scenario: fire humanoide roboter med palletering av blandede kolli og lastebillasting hos en regional logistikkoperatør, og resultatene en utrulling av denne typen kan oppnå.
Motion1 Inc. ·
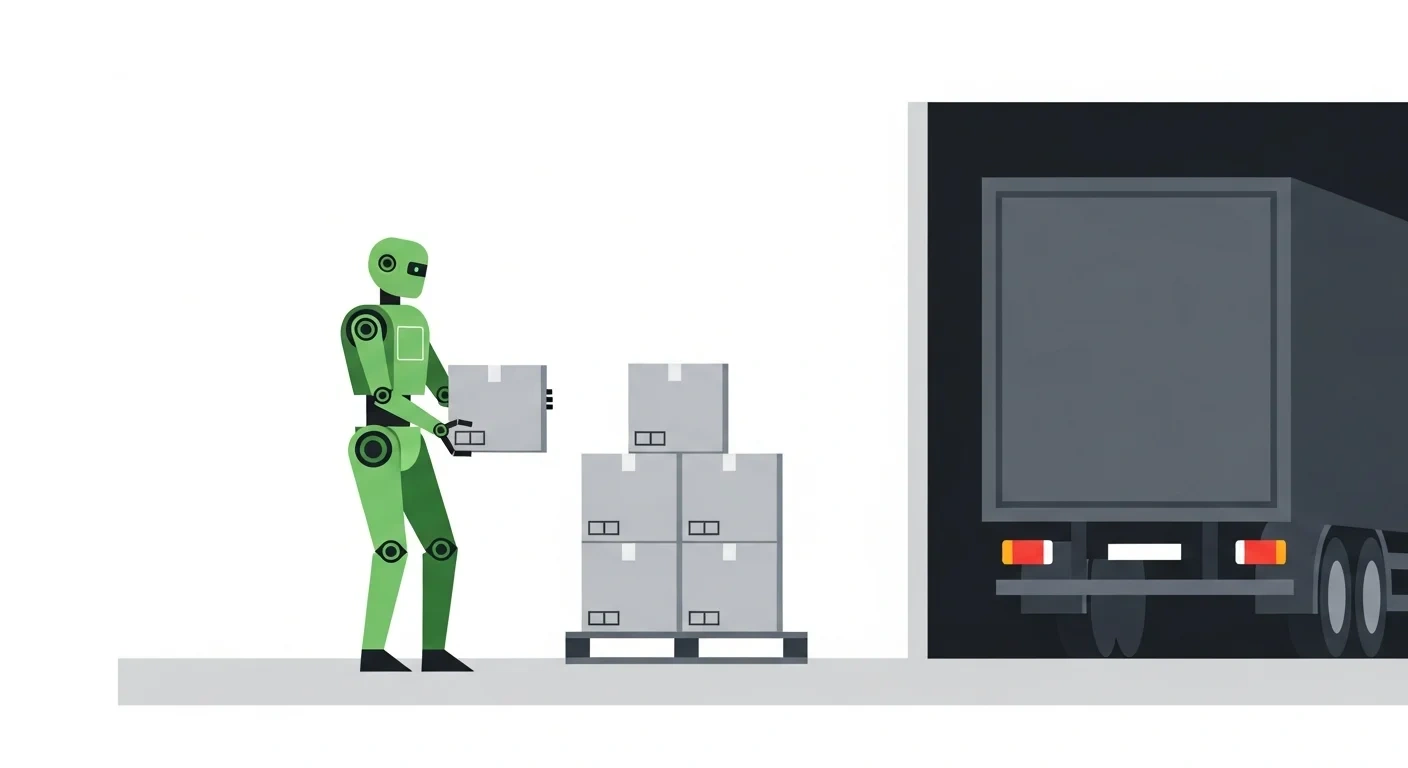
Logistikkoperatør - Pallisering og lasting på lasterampe
Et modellert scenario: denne artikkelen beskriver en representativ implementering, bygget på operasjonelle mønstre typiske for sektoren, snarere enn en rapport om et navngitt kundeengasjement. Tallene er illustrative estimater for hva en implementering av denne formen kan oppnå.
Utfordringen
En regional logistikkoperatør som administrerte tre distribusjonssentre, sto overfor kroniske bemanningsvansker i sine palliserings- og lasterampeoperasjoner. Disse rollene innebærer gjentakende tunge løft – stabling av kolli på paller og lasting av paller i lastebiler – og er blant de vanskeligste stillingene å fylle i logistikkindustrien.
Operatøren hadde utforsket tradisjonell palliseringsautomatisering (robotarmer med faste portaler), men fant kapitalkostnaden uoverkommelig gitt variasjonen i produktstørrelser og pallkonfigurasjoner de håndterer. Deres operasjoner krever fleksibilitet: forskjellige kunder sender forskjellige produkter i forskjellige kollistørrelser, og pallkonfigurasjonene endres daglig basert på ordresammensetning.
Løsningen
Operatøren implementerte fire humanoide roboter på sitt største distribusjonssenter, med fokus på to arbeidsflyter:
- Palliseringsarbeid med blandede kolli. Roboter bygger paller fra blandede produktkolli, etter pallbyggeplaner generert av lagerstyringssystemet. Robotene håndterer kolli som veier fra 2 til 25 kilogram og kan justere stablemønstre dynamisk basert på kolli-dimensjoner og vektfordeling.
- Lastebil-lasting. Roboter transporterer ferdige paller fra oppsamlingsområdet til lasterampen og plasserer dem i lastebilen i henhold til lasteplanen. Dette krever navigering i et dynamisk miljø med andre arbeidere, gaffeltrucker og skiftende lastebilposisjoner.
Flåteprogramvaren viste seg å være spesielt verdifull i denne implementeringen. Lasterampeledere kunne justere robotprioriteringer i sanntid – for eksempel å trekke en robot fra pallisering for å støtte en presserende lastebil-lasting – direkte fra flåtedashbordet, uten at en arbeidsflyt måtte bygges om.
Implementeringstidslinje
- Måned 1-3: Kartlegging av anlegg, sikkerhetsvurdering og infrastrukturforberedelser. Lasterampeområdet krevde mindre modifikasjoner for å tilrettelegge for robotbaner, inkludert gulvmarkeringer og lavprofils veiledningsstriper.
- Måned 4-5: To roboter implementert for palliseringsarbeid. Innledende fokus var på de fem produktlinjene med høyest volum for å bygge pålitelige arbeidsflyter før utvidelse.
- Måned 6-7: Tredje og fjerde robot implementert. Lastebil-lasting startet med menneskelig tilsyn ved rampen.
- Måned 8-10: Full autonom drift for pallisering. Lastebil-lasting gikk over til overvåket autonomi (én menneskelig lasterampekoordinator som overvåket robotoperasjoner).
Modellerte resultater (første 12 måneder)
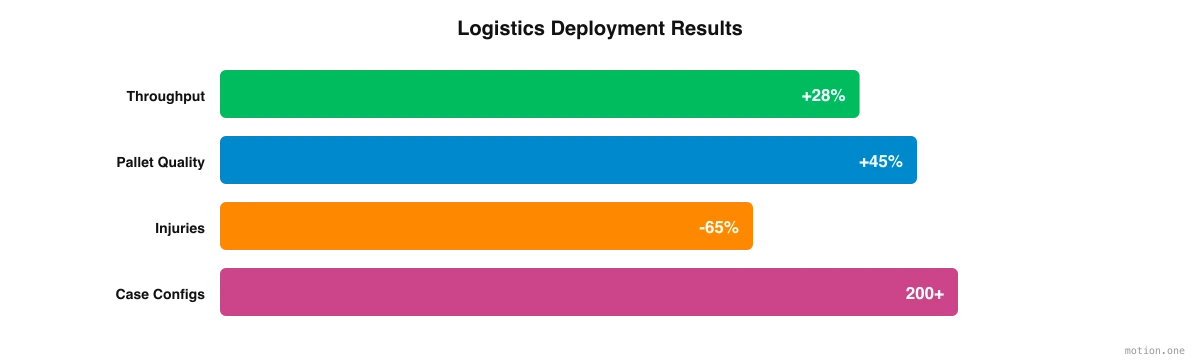
- Gjennomstrømning for pallisering: 28 % økning i antall paller bygget per skift, drevet av kontinuerlig drift uten pauser og konsistente syklustider.
- Pallkvalitet: Problemer med pallstabilitet (kolli som faller under transport) redusert med 45 %, tilskrevet mer konsistente stablemønstre og vektfordeling.
- Innsparte arbeidstimer: Omtrent 15 000 arbeidstimer per år omdirigert fra manuell pallisering og lasting til lagerstyring og forsendelseskoordinering.
- Reduksjon i skader: Rapporter om muskel- og skjelettskader i rampeområdet redusert med 65 %. Disse skadene hadde tidligere utgjort flertallet av krav om yrkesskadeerstatning ved anlegget.
- Fleksibilitet: Robotene håndterte vellykket over 200 forskjellige kolli-konfigurasjoner i perioden, noe som demonstrerer fleksibilitetsfordelen over faste palliseringssystemer.
- Skiftdekning: Operatøren eliminerte helt ubesatte skift i rampeområdet. Før implementering gikk et gjennomsnitt på 12 skift per måned delvis eller helt ubesatt.
Hva gjorde denne implementeringen vellykket
Når vi ser tilbake på operatørens første år med humanoide roboter på rampen, skiller flere faktorer seg ut:
Bemanning var hoveddriveren. Beslutningen om å implementere humanoide roboter kom fra vanskeligheter med å ansette og beholde arbeidere for fysisk krevende, repeterende roller. Kostnadsreduksjon var en sekundær fordel, ikke hovedmotivasjonen.
Fasevis implementering fungerte best. Operatøren startet i det små – to roboter, de fem produktlinjene med høyest volum, menneskelig tilsyn ved rampen – og utvidet gradvis over ti måneder. Denne tilnærmingen gjorde at teamet kunne bygge tillit, forbedre arbeidsflyter og løse problemer før skalering.
Arbeidsflytbiblioteker akselererte skaleringen. Å fange pallbygge-arbeidsflyter i et sentralt bibliotek betydde at den tredje og fjerde roboten arvet mønstre som allerede var bevist på de to første, i stedet for å bli konfigurert fra bunnen av. I løpet av året håndterte flåten mer enn 200 forskjellige kolli-konfigurasjoner.
Implementeringsstøtte senket adopsjonsbarrieren. Lasterampeledere er ikke robotikk-ingeniører, og trengte aldri å bli det. Field Deployment Engineers trente robotene på operatørens egne arbeidsflyter, ved å bruke opptak av rampe-teamet i arbeid, og trente det teamet til å jobbe sammen med maskinene. Operatøren siterte dette som en kritisk faktor for adopsjon.
Sikkerhet var en prosess, ikke en milepæl. I dette scenariet er sikkerhet en pågående aktivitet – kontinuerlig risikovurdering, regelmessige protokolloppdateringer, iterativ forbedring av robotens atferdsparametere – snarere enn å behandle innledende sikkerhetssertifisering som en "ferdig" tilstand.
Eksisterende ansatte ble omplassert, ikke erstattet. Arbeidere som tidligere palliserte og lastet, ble omplassert til roller operatøren hadde slitt med å fylle: lagerstyring og forsendelseskoordinering. Netto antall ansatte ved anlegget gikk ikke ned.
Viktige lærdommer
For operatører som vurderer implementering av humanoide roboter, tilbyr denne implementeringen flere praktiske lærdommer:
- Start med roller som er vanskelige å fylle, ikke roller som er enkle å automatisere. Pallisering og lasting var blant de vanskeligste stillingene i virksomheten å bemanne. Før implementering gikk et gjennomsnitt på 12 skift i måneden i rampeområdet delvis eller helt ubesatt.
- Invester i programvarelaget. Flåtestyringsplattformen var like viktig som maskinvaren. Sentrale arbeidsflytbiblioteker og live prioritetsendringer var det som gjorde fire roboter på én rampe håndterbare av en leder snarere enn en ingeniør.
- Planlegg for en lengre oppstartsperiode enn maskinvaren tilsier. De første tre månedene gikk utelukkende til kartlegging av anlegg, sikkerhetsvurdering og rampe-modifikasjoner før en robot løftet et eneste kolli, og full autonom pallisering kom først i måned åtte. Budsjetter tid og tålmodighet deretter.
- Mål det som betyr noe. Gjennomstrømning var overskriften, men pallstabilitet, skaderapporter og skiftdekning var like viktig. Rapporter om muskel- og skjelettskader i rampeområdet falt med 65 %, og ubesatte skift gikk til null.
- Engasjer arbeidsstyrken tidlig. Ansatte som hadde pallisert og lastet, flyttet til lagerstyring og forsendelseskoordinering. Å være tydelig på den planen fra starten, slik at robotene tar løftingen og folk tar koordineringen, er det som holder motstanden lav.
Denne operatørens erfaring viser at implementering av humanoide roboter i logistikk er praktisk, fordelaktig og oppnåelig med dagens teknologi. Nøkkelen er å behandle det som en endring i lasterampeoperasjoner snarere enn et teknologikjøp, med kartleggings- og sikkerhetsarbeidet gjort på forhånd og arbeidsflytbiblioteket som gjør det tunge løftet etter hvert som flåten vokser.