Scénář: Humanoidní roboti v logistické paletizaci
Modelovaný scénář: čtyři humanoidní roboty při paletizaci různorodého zboží a nakládání nákladních vozidel u regionálního logistického operátora, a výsledky, jichž může dosáhnout nasazení této konfigurace.
Motion1 Inc. ·
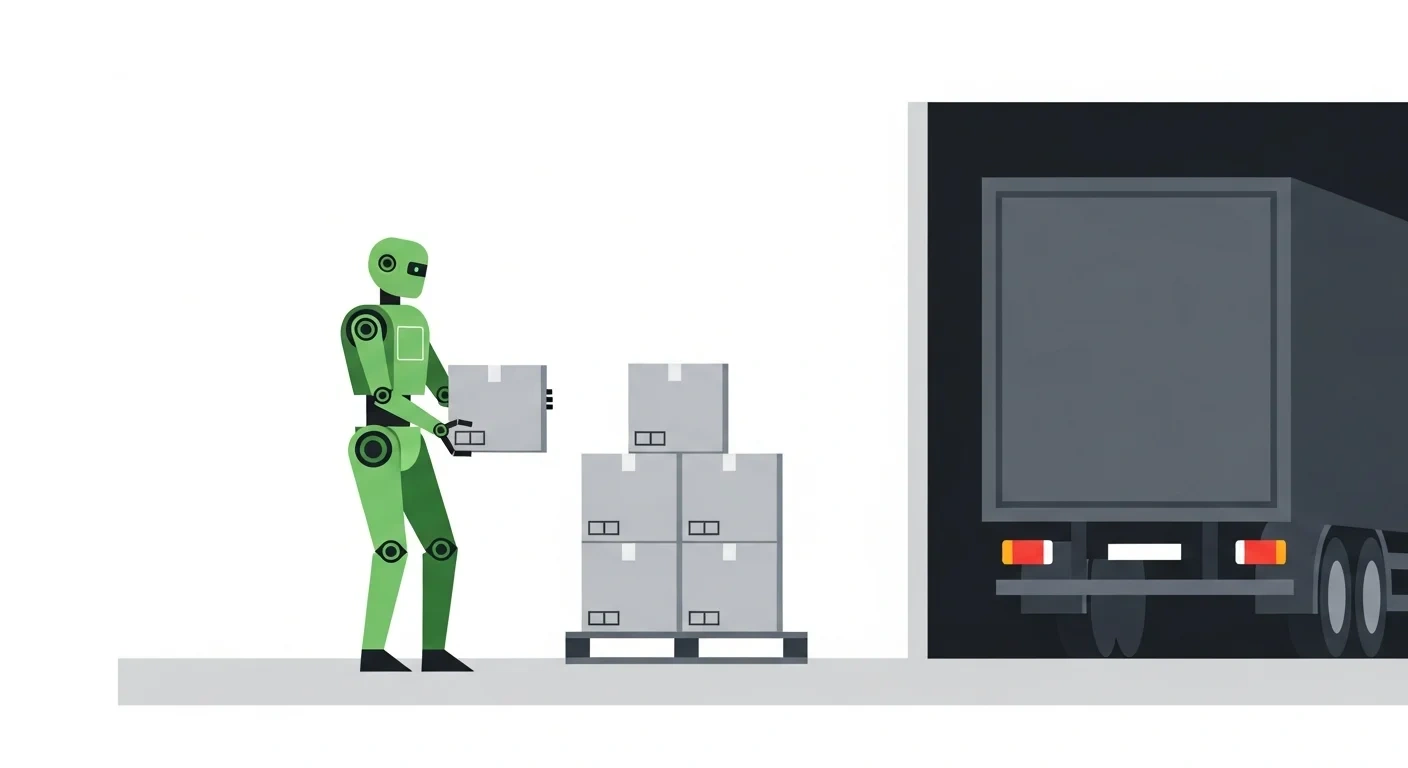
Logistický operátor – Paletizace a operace na nakládací rampě
Modelový scénář: tento článek popisuje reprezentativní nasazení, vycházející z provozních vzorců typických pro daný sektor, spíše než zprávu o konkrétní zákaznické zakázce. Uvedené údaje jsou ilustrativními odhady toho, čeho lze s nasazením tohoto typu dosáhnout.
Výzva
Regionální logistický operátor, spravující tři distribuční centra, čelil chronickým potížím s personálním obsazením v oblasti paletizace a operací na nakládací rampě. Tyto role zahrnují opakovanou těžkou práci – stohování beden na palety a nakládání palet do nákladních vozidel – a patří mezi nejobtížněji obsaditelné pozice v logistickém průmyslu.
Operátor zkoumal tradiční automatizaci paletizace (robotická ramena s pevnými portály), ale zjistil, že kapitálové náklady jsou neúměrné vzhledem k rozmanitosti velikostí produktů a konfigurací palet, které zpracovávají. Jejich operace vyžadují flexibilitu: různí klienti expedují různé produkty v různých velikostech beden a konfigurace palet se denně mění na základě složení objednávek.
Řešení
Operátor nasadil čtyři humanoidní roboty ve svém největším distribučním centru, se zaměřením na dva pracovní postupy:
- Paletizace smíšených beden. Roboti staví palety ze smíšených produktových beden, podle plánů stavby palet generovaných systémem řízení skladu. Roboti manipulují s bednami o hmotnosti od 2 do 25 kilogramů a dokážou dynamicky upravovat vzorce stohování na základě rozměrů beden a rozložení hmotnosti.
- Nakládání nákladních vozidel. Roboti přepravují dokončené palety z přípravné zóny na nakládací rampu a umisťují je do nákladního vozidla podle plánu nakládky. To vyžaduje navigaci v dynamickém prostředí s ostatními pracovníky, vysokozdvižnými vozíky a měnícími se pozicemi nákladních vozidel.
Software pro správu flotily se v tomto nasazení ukázal jako obzvláště cenný. Vedoucí rampy mohli v reálném čase upravovat priority robotů – například přesunout robota z paletizace na podporu naléhavé nakládky nákladního vozidla – přímo z řídicího panelu flotily, aniž by bylo nutné přestavovat pracovní postup.
Časová osa nasazení
- Měsíc 1-3: Mapování zařízení, posouzení bezpečnosti a příprava infrastruktury. Oblast nakládací rampy vyžadovala drobné úpravy pro přizpůsobení robotickým drahám, včetně podlahových značení a nízkoprofilových vodicích pásů.
- Měsíc 4-5: Nasazení dvou robotů pro paletizační operace. Počáteční zaměření bylo na pět produktových řad s nejvyšším objemem, aby se před rozšířením vybudovaly spolehlivé pracovní postupy.
- Měsíc 6-7: Nasazení třetího a čtvrtého robota. Operace nakládání nákladních vozidel začaly s lidským dohledem na rampě.
- Měsíc 8-10: Plně autonomní provoz pro paletizaci. Nakládání nákladních vozidel přešlo na řízenou autonomii (jeden lidský koordinátor rampy dohlížející na operace robotů).
Modelované výsledky (prvních 12 měsíců)
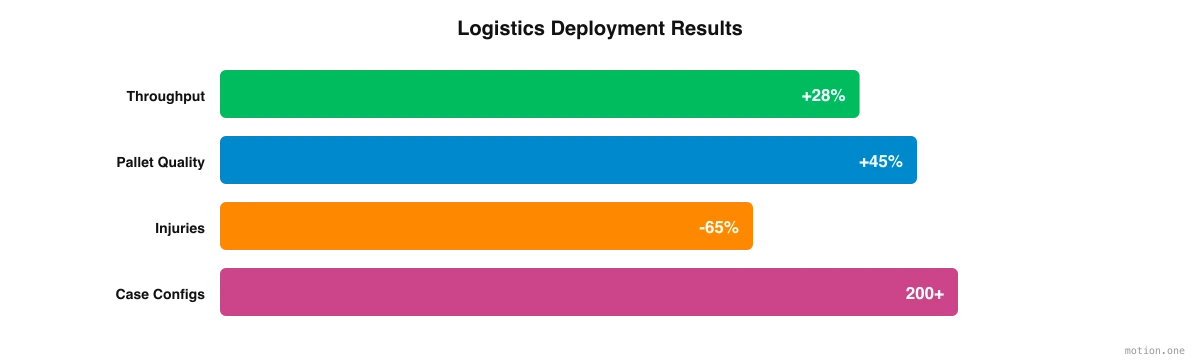
- Propustnost paletizace: 28% nárůst počtu palet postavených za směnu, způsobený nepřetržitým provozem bez přestávek a konzistentními časy cyklů.
- Kvalita palet: Problémy se stabilitou palet (bedny padající během přepravy) sníženy o 45 %, přičemž je to přičítáno konzistentnějším vzorcům stohování a rozložení hmotnosti.
- Ušetřené pracovní hodiny: Přibližně 15 000 pracovních hodin ročně přesměrováno z ruční paletizace a nakládky na řízení zásob a koordinaci expedice.
- Snížení úrazů: Zprávy o muskuloskeletálních úrazech v oblasti rampy klesly o 65 %. Tyto úrazy dříve tvořily většinu nároků na odškodnění pracovníků v zařízení.
- Flexibilita: Roboti během daného období úspěšně zvládli více než 200 různých konfigurací beden, což prokazuje výhodu flexibility oproti pevným paletizačním systémům.
- Pokrytí směn: Operátor zcela eliminoval incidenty neobsazených směn v oblasti rampy. Před nasazením bylo průměrně 12 směn měsíčně částečně nebo zcela neobsazeno.
Co zajistilo úspěch tohoto nasazení
Při pohledu zpět na první rok operátora s humanoidními roboty na rampě vyniká několik faktorů:
Personální obsazení bylo primárním hnacím motorem. Rozhodnutí nasadit humanoidní roboty vyplynulo z obtíží s náborem a udržením pracovníků pro fyzicky náročné, opakující se role. Snížení nákladů bylo sekundárním přínosem, nikoli primární motivací.
Fázované nasazení fungovalo nejlépe. Operátor začal v malém – dva roboti, pět produktových řad s nejvyšším objemem, lidský dohled na rampě – a postupně se rozšiřoval po dobu deseti měsíců. Tento přístup umožnil týmu budovat důvěru, zdokonalovat pracovní postupy a řešit problémy před rozšířením.
Knihovny pracovních postupů urychlily škálování. Zachycení pracovních postupů pro stavbu palet v centrální knihovně znamenalo, že třetí a čtvrtý robot zdědily vzorce již ověřené na prvních dvou, namísto toho, aby byly konfigurovány od nuly. Během roku flotila zvládla více než 200 různých konfigurací beden.
Podpora nasazení snížila bariéru přijetí. Vedoucí rampy nejsou robotickými inženýry a nikdy se jimi nemuseli stát. Field Deployment Engineers trénovali roboty na vlastních pracovních postupech operátora, s využitím záznamů práce týmu na rampě, a trénovali tento tým, aby pracoval po boku strojů. Operátor to uvedl jako kritický faktor pro přijetí.
Bezpečnost byla proces, nikoli milník. V tomto scénáři je bezpečnost nepřetržitou činností – neustálé posuzování rizik, pravidelné aktualizace protokolů, iterativní zdokonalování parametrů chování robotů – spíše než považování počáteční bezpečnostní certifikace za „hotový“ stav.
Stávající zaměstnanci byli přeřazeni, nikoli nahrazeni. Pracovníci, kteří dříve prováděli paletizaci a nakládku, byli přeřazeni na role, které operátor obtížně obsazoval: řízení zásob a koordinace expedice. Čistý počet zaměstnanců v zařízení se nesnížil.
Klíčové poznatky
Pro operátory zvažující nasazení humanoidních robotů nabízí toto nasazení několik praktických ponaučení:
- Začněte s rolemi, které je obtížné obsadit, nikoli s rolemi, které je snadné automatizovat. Paletizace a nakládka patřily mezi nejobtížněji obsaditelné pozice v podniku. Před nasazením bylo průměrně 12 směn měsíčně v oblasti rampy částečně nebo zcela neobsazeno.
- Investujte do softwarové vrstvy. Platforma pro správu flotily byla stejně důležitá jako hardware. Centrální knihovny pracovních postupů a živé změny priorit jsou to, co umožnilo, aby čtyři roboty na jedné rampě byly spravovatelné vedoucím, nikoli inženýrem.
- Plánujte delší náběh, než naznačuje hardware. První tři měsíce byly zcela věnovány mapování zařízení, posouzení bezpečnosti a úpravám rampy, než robot zvedl jedinou bednu, a plně autonomní paletizace přišla až v osmém měsíci. Rozpočítejte si čas a trpělivost odpovídajícím způsobem.
- Měřte to, co je důležité. Propustnost byla hlavním titulkem, ale stabilita palet, zprávy o úrazech a pokrytí směn byly stejně důležité. Zprávy o muskuloskeletálních úrazech v oblasti rampy klesly o 65 % a incidenty neobsazených směn klesly na nulu.
- Zapojte svou pracovní sílu včas. Zaměstnanci, kteří dříve prováděli paletizaci a nakládku, přešli na řízení zásob a koordinaci expedice. Být explicitní ohledně tohoto plánu od začátku, aby roboti převzali zvedání a lidé koordinaci, je to, co udržuje nízký odpor.
Zkušenosti tohoto operátora ukazují, že nasazení humanoidních robotů v logistice je praktické, přínosné a dosažitelné se současnou technologií. Klíčem je vnímat to jako změnu provozu na rampě spíše než jako nákup technologie, s mapováním a bezpečnostními pracemi provedenými předem a knihovnou pracovních postupů, která přebírá těžkou práci s růstem flotily.