Senaryo: İnsansı Robotlar Lojistik Paletlemede
Modellenmiş bir senaryo: bölgesel bir lojistik operatöründe karışık koli paletleme ve kamyon yükleme yapan dört insansı robot ve bu tür bir uygulamanın sağlayabileceği sonuçlar.
Motion1 Inc. ·
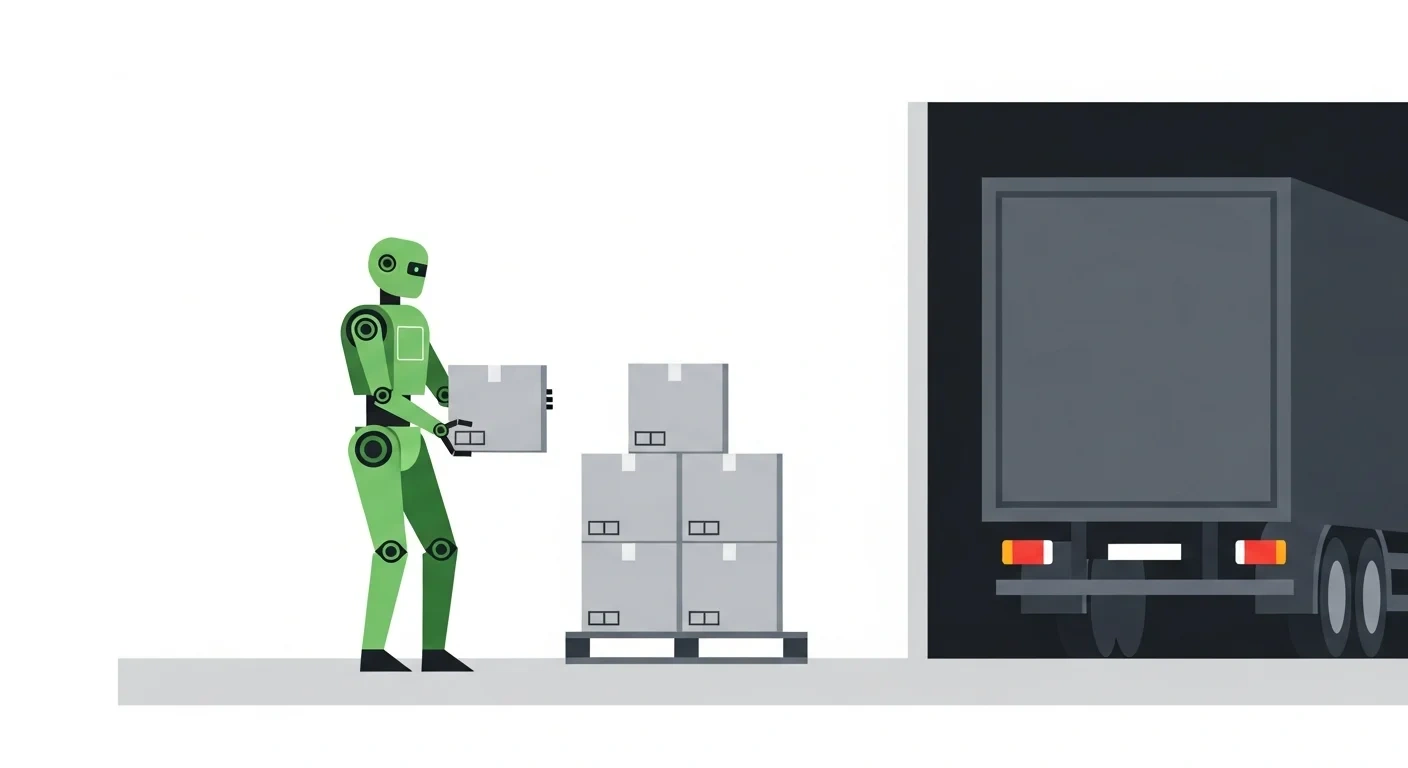
Lojistik Operatörü - Paletleme ve Yükleme Rıhtımı Operasyonları
Modellenmiş bir senaryo: Bu makale, adı belirtilen bir müşteri etkileşimi raporu olmaktan ziyade, sektörün tipik operasyonel modellerinden oluşturulmuş temsili bir kurulumu açıklamaktadır. Rakamlar, bu şekilde bir kurulumun neler başarabileceğine dair açıklayıcı tahminlerdir.
Zorluk
Üç dağıtım merkezini yöneten bölgesel bir lojistik operatörü, paletleme ve yükleme rıhtımı operasyonlarında kronik personel sıkıntısı ile karşı karşıyaydı. Bu roller, tekrarlayan ağır kaldırma işlerini (kasaları paletlere istifleme ve paletleri kamyonlara yükleme) içerir ve lojistik sektöründe doldurulması en zor pozisyonlar arasındadır.
Operatör, geleneksel paletleme otomasyonunu (sabit gantry'li robot kolları) araştırmış ancak ele aldıkları ürün boyutları ve palet konfigürasyonlarının çeşitliliği göz önüne alındığında sermaye maliyetini çok yüksek bulmuştur. Operasyonları esneklik gerektirmektedir: farklı müşteriler farklı kasa boyutlarında farklı ürünler gönderir ve palet konfigürasyonları sipariş bileşimine göre günlük olarak değişir.
Çözüm
Operatör, en büyük dağıtım merkezine dört insansı robot konuşlandırdı ve iki iş akışına odaklandı:
- Karışık kasa paletleme. Robotlar, depo yönetim sistemi tarafından oluşturulan palet oluşturma planlarını takip ederek karışık ürün kasalarından paletler inşa eder. Robotlar, 2 ila 25 kilogram arasındaki kasaları işleyebilir ve kasa boyutlarına ve ağırlık dağılımına göre istifleme düzenlerini dinamik olarak ayarlayabilir.
- Kamyon yükleme. Robotlar, tamamlanmış paletleri hazırlık alanından yükleme rıhtımına taşır ve yükleme planına göre kamyona yerleştirir. Bu, diğer çalışanlar, forkliftler ve değişen kamyon konumları ile dinamik bir ortamda gezinmeyi gerektirir.
Filo yazılımı bu kurulumda özellikle değerli olduğunu kanıtladı. Rıhtım süpervizörleri, bir iş akışının yeniden oluşturulmasına gerek kalmadan, doğrudan filo kontrol panelinden, örneğin acil bir kamyon yüklemesini desteklemek için bir robotu paletlemeden çekerek robot önceliklerini gerçek zamanlı olarak ayarlayabildiler.
Kurulum Zaman Çizelgesi
- Ay 1-3: Tesis haritalaması, güvenlik değerlendirmesi ve altyapı hazırlığı. Yükleme rıhtımı alanı, robot yollarını barındırmak için zemin işaretlemeleri ve düşük profilli kılavuz şeritler dahil olmak üzere küçük değişiklikler gerektirdi.
- Ay 4-5: Paletleme operasyonlarında iki robot konuşlandırıldı. İlk odak, genişlemeden önce güvenilir iş akışları oluşturmak için en yüksek hacimli beş ürün grubuydu.
- Ay 6-7: Üçüncü ve dördüncü robotlar konuşlandırıldı. Kamyon yükleme operasyonları rıhtımda insan denetimiyle başladı.
- Ay 8-10: Paletleme için tam otonom operasyon. Kamyon yükleme, denetimli otonomiye geçti (robot operasyonlarını denetleyen bir insan rıhtım koordinatörü).
Modellenmiş Sonuçlar (İlk 12 Ay)
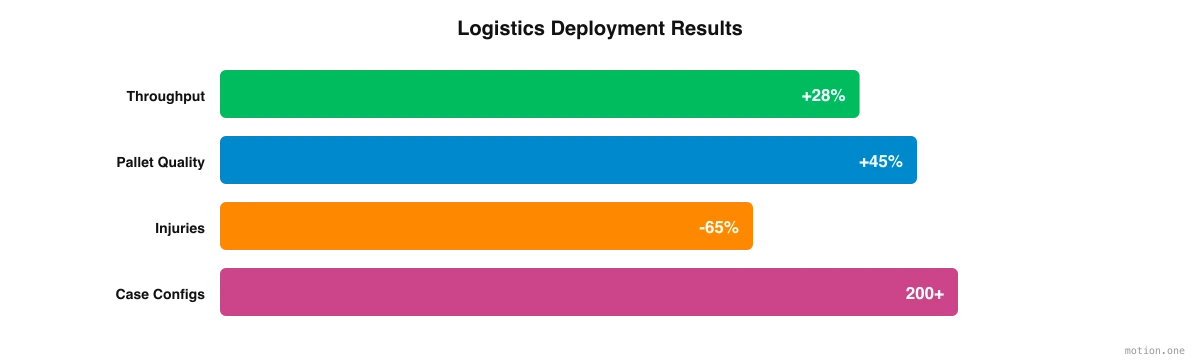
- Paletleme verimi: Molasız sürekli çalışma ve tutarlı döngü süreleri sayesinde vardiya başına oluşturulan palet sayısında %28 artış.
- Palet kalitesi: Palet stabilitesi sorunları (taşıma sırasında düşen kasalar) %45 azaldı; bu, daha tutarlı istifleme düzenlerine ve ağırlık dağılımına atfedildi.
- Tasarruf edilen işgücü saatleri: Manuel paletleme ve yüklemeden envanter yönetimi ve sevkiyat koordinasyonuna yılda yaklaşık 15.000 işgücü saati yönlendirildi.
- Yaralanma azalması: Rıhtım alanındaki kas-iskelet sistemi yaralanma raporları %65 azaldı. Bu yaralanmalar daha önce tesisteki işçi tazminat taleplerinin çoğunluğunu oluşturuyordu.
- Esneklik: Robotlar, dönem boyunca 200'den fazla farklı kasa konfigürasyonunu başarıyla işleyerek sabit paletleme sistemlerine göre esneklik avantajını gösterdi.
- Vardiya kapsamı: Operatör, rıhtım alanındaki doldurulmamış vardiya olaylarını tamamen ortadan kaldırdı. Kurulumdan önce, ayda ortalama 12 vardiya kısmen veya tamamen personelsiz kalıyordu.
Bu Kurulumu Başarılı Kılan Ne Oldu
Operatörün insansı robotlarla rıhtımda geçirdiği ilk yıla dönüp bakıldığında, birkaç faktör öne çıkmaktadır:
Personel temini birincil itici güçtü. İnsansı robotları konuşlandırma kararı, fiziksel olarak zorlayıcı, tekrarlayan roller için işçi bulma ve elde tutma zorluğundan kaynaklanmıştır. Maliyet azaltma ikincil bir fayda olup, birincil motivasyon değildi.
Aşamalı kurulum en iyi sonucu verdi. Operatör küçük başladı - iki robot, en yüksek hacimli beş ürün grubu, rıhtımda insan denetimi - ve on ay boyunca kademeli olarak genişledi. Bu yaklaşım, ekibin güven oluşturmasını, iş akışlarını iyileştirmesini ve ölçeklendirmeden önce sorunları ele almasını sağladı.
İş akışı kütüphaneleri ölçeklendirmeyi hızlandırdı. Palet oluşturma iş akışlarını merkezi bir kütüphanede yakalamak, üçüncü ve dördüncü robotların sıfırdan yapılandırılmak yerine ilk ikisinde zaten kanıtlanmış modelleri miras alması anlamına geliyordu. Yıl boyunca filo, 200'den fazla farklı kasa konfigürasyonunu işledi.
Kurulum desteği benimseme engelini düşürdü. Rıhtım süpervizörleri robotik mühendisi değildir ve asla olmak zorunda kalmadılar. Field Deployment Engineers, robotları operatörün kendi iş akışları üzerinde, rıhtım ekibinin çalışırken çekilen kayıtlarını kullanarak eğitti ve o ekibi makinelerle birlikte çalışmaya alıştırdı. Operatör bunu benimsemede kritik bir faktör olarak gösterdi.
Güvenlik bir süreçti, bir dönüm noktası değil. Bu senaryoda güvenlik, ilk güvenlik sertifikasyonunu "tamamlanmış" bir durum olarak ele almak yerine, sürekli risk değerlendirmesi, düzenli protokol güncellemeleri, robot davranış parametrelerinin yinelemeli olarak iyileştirilmesi gibi devam eden bir faaliyettir.
Mevcut personel değiştirilmedi, yeniden görevlendirildi. Daha önce paletleme ve yükleme yapan personel, operatörün doldurmakta zorlandığı envanter yönetimi ve sevkiyat koordinasyonu rollerine geçti. Tesisteki net personel sayısı azalmadı.
Temel Çıkarımlar
İnsansı robot kurulumunu düşünen operatörler için bu kurulum, birkaç pratik ders sunmaktadır:
- Otomatikleştirmesi kolay rollerle değil, doldurulması zor rollerle başlayın. Paletleme ve yükleme, işletmedeki personel bulması en zor pozisyonlar arasındaydı. Kurulumdan önce, rıhtım alanında ayda ortalama 12 vardiya kısmen veya tamamen personelsiz kalıyordu.
- Yazılım katmanına yatırım yapın. Filo yönetim platformu, donanım kadar önemliydi. Merkezi iş akışı kütüphaneleri ve canlı öncelik değişiklikleri, bir rıhtımdaki dört robotun bir mühendis yerine bir süpervizör tarafından yönetilebilir olmasını sağlayan şeydi.
- Donanımın önerdiğinden daha uzun bir başlangıç süresi planlayın. İlk üç ay tamamen tesis haritalaması, güvenlik değerlendirmesi ve rıhtım değişikliklerine ayrıldı, bir robot tek bir kasa kaldırmadan önce, ve tam otonom paletleme ancak sekizinci ayda geldi. Zamanı ve sabrı buna göre bütçeleyiniz.
- Önemli olanı ölçün. Verim manşetti, ancak palet stabilitesi, yaralanma raporları ve vardiya kapsamı da aynı derecede önemliydi. Rıhtım alanındaki kas-iskelet sistemi yaralanma raporları %65 azaldı ve doldurulmamış vardiya olayları sıfıra indi.
- İş gücünüzü erken dahil edin. Daha önce paletleme ve yükleme yapan personel, envanter yönetimi ve sevkiyat koordinasyonu rollerine geçti. Robotların kaldırma işini üstlenip insanların koordinasyonu yapacağı bu planı baştan itibaren açıkça belirtmek, direnci düşük tutan şeydir.
Bu operatörün deneyimi, lojistikte insansı robot kurulumunun mevcut teknolojiyle pratik, faydalı ve ulaşılabilir olduğunu göstermektedir. Anahtar, bunu bir teknoloji satın alımından ziyade bir rıhtım operasyonları değişikliği olarak ele almak, haritalama ve güvenlik çalışmalarını önceden yapmak ve filo büyüdükçe iş akışı kütüphanesinin ağır işi yapmasını sağlamaktır.