Scenarij: Humanoidni roboti u logističkoj paletizaciji
Modelirani scenarij: četiri humanoidna robota za paletiziranje mješovitih paketa i utovar kamiona kod regionalnog logističkog operatera, te rezultati koje implementacija ovakvog oblika može postići.
Motion1 Inc. ·
Logistički operater - Paletiziranje i operacije na utovarnoj rampi
Modelirani scenarij: ovaj članak opisuje reprezentativnu implementaciju, izgrađenu na operativnim obrascima tipičnim za sektor, a ne izvještaj o angažmanu s imenovanim klijentom. Brojke su ilustrativne procjene onoga što implementacija ovakvog oblika može postići.
Izazov
Regionalni logistički operater koji upravlja s tri distribucijska centra suočavao se s kroničnim poteškoćama u popunjavanju osoblja za operacije paletiziranja i rada na utovarnoj rampi. Ove uloge uključuju ponavljajuće teško podizanje – slaganje kutija na palete i utovar paleta u kamione – te su među najtežim pozicijama za popunjavanje u logističkoj industriji.
Operater je istraživao tradicionalnu automatizaciju paletiziranja (robotske ruke s fiksnim portalima), ali je utvrdio da su kapitalni troškovi previsoki s obzirom na raznolikost veličina proizvoda i konfiguracija paleta koje obrađuju. Njihove operacije zahtijevaju fleksibilnost: različiti klijenti isporučuju različite proizvode u različitim veličinama kutija, a konfiguracije paleta mijenjaju se svakodnevno na temelju sastava narudžbe.
Rješenje
Operater je implementirao četiri humanoidna robota u svom najvećem distribucijskom centru, fokusirajući se na dva radna procesa:
- Paletiziranje miješanih kutija. Roboti grade palete od miješanih kutija proizvoda, slijedeći planove slaganja paleta generirane sustavom za upravljanje skladištem. Roboti rukuju kutijama težine od 2 do 25 kilograma i mogu dinamički prilagođavati obrasce slaganja na temelju dimenzija kutija i raspodjele težine.
- Utovar kamiona. Roboti prevoze dovršene palete iz pripremne zone do utovarne rampe i pozicioniraju ih u kamion prema planu utovara. To zahtijeva navigaciju u dinamičnom okruženju s drugim radnicima, viličarima i promjenjivim pozicijama kamiona.
Softver za upravljanje flotom pokazao se posebno vrijednim u ovoj implementaciji. Nadzornici utovarne rampe mogli su prilagođavati prioritete robota u stvarnom vremenu – na primjer, preusmjeriti robota s paletiziranja kako bi podržao hitan utovar kamiona – izravno s nadzorne ploče flote, bez potrebe za ponovnom izgradnjom radnog procesa.
Vremenska crta implementacije
- Mjesec 1-3: Mapiranje objekta, procjena sigurnosti i priprema infrastrukture. Područje utovarne rampe zahtijevalo je manje preinake za smještaj robotskih putanja, uključujući podne oznake i niskoprofilne vodilice.
- Mjesec 4-5: Dva robota implementirana za operacije paletiziranja. Početni fokus bio je na pet proizvodnih linija s najvećim volumenom kako bi se izgradili pouzdani radni procesi prije proširenja.
- Mjesec 6-7: Implementirani treći i četvrti robot. Operacije utovara kamiona započele su uz ljudski nadzor na rampi.
- Mjesec 8-10: Potpuno autonomni rad za paletiziranje. Utovar kamiona prešao je na nadziranu autonomiju (jedan ljudski koordinator rampe nadgleda robotske operacije).
Modelirani rezultati (prvih 12 mjeseci)
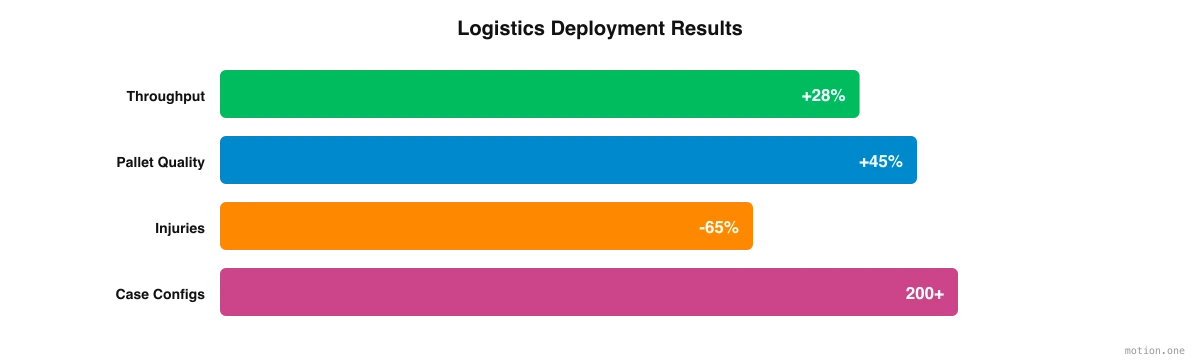
- Protok paletiziranja: Povećanje od 28% u broju paleta složenih po smjeni, potaknuto kontinuiranim radom bez prekida i dosljednim vremenima ciklusa.
- Kvaliteta paleta: Problemi sa stabilnošću paleta (kutije koje padaju tijekom transporta) smanjeni su za 45%, pripisano dosljednijim obrascima slaganja i raspodjeli težine.
- Ušteđeni radni sati: Približno 15.000 radnih sati godišnje preusmjereno s ručnog paletiziranja i utovara na upravljanje zalihama i koordinaciju otpreme.
- Smanjenje ozljeda: Izvještaji o mišićno-koštanim ozljedama u području rampe smanjeni su za 65%. Ove su ozljede prethodno činile većinu zahtjeva za naknadu štete radnicima u objektu.
- Fleksibilnost: Roboti su uspješno obradili preko 200 različitih konfiguracija kutija tijekom razdoblja, pokazujući prednost fleksibilnosti u odnosu na fiksne sustave paletiziranja.
- Pokrivenost smjena: Operater je u potpunosti eliminirao incidente nepopunjenih smjena u području rampe. Prije implementacije, prosječno 12 smjena mjesečno bilo je djelomično ili potpuno nepopunjeno.
Što je omogućilo uspjeh ove implementacije
Osvrćući se na prvu godinu operatera s humanoidnim robotima na rampi, ističe se nekoliko faktora:
Osoblje je bilo primarni pokretač. Odluka o implementaciji humanoidnih robota proizašla je iz poteškoća u zapošljavanju i zadržavanju radnika za fizički zahtjevne, ponavljajuće uloge. Smanjenje troškova bila je sekundarna korist, a ne primarna motivacija.
Fazirana implementacija pokazala se najboljom. Operater je započeo s malim opsegom – dva robota, pet proizvodnih linija s najvećim volumenom, ljudski nadzor na rampi – i postupno se širio tijekom deset mjeseci. Ovaj pristup omogućio je timu da izgradi povjerenje, usavrši radne procese i riješi probleme prije skaliranja.
Biblioteke radnih procesa ubrzale su skaliranje. Zabilježavanje radnih procesa slaganja paleta u centralnoj biblioteci značilo je da su treći i četvrti robot naslijedili obrasce već dokazane na prva dva, umjesto da su konfigurirani od nule. Tijekom godine flota je obradila više od 200 različitih konfiguracija kutija.
Podrška pri implementaciji smanjila je prepreku usvajanju. Nadzornici utovarne rampe nisu inženjeri robotike i nikada to nisu morali postati. Field Deployment Engineers su obučili robote za vlastite radne procese operatera, koristeći snimke rada tima na rampi, te su obučili taj tim da radi uz strojeve. Operater je to naveo kao kritičan faktor u usvajanju.
Sigurnost je bila proces, a ne prekretnica. U ovom scenariju, sigurnost je kontinuirana aktivnost – kontinuirana procjena rizika, redovita ažuriranja protokola, iterativno usavršavanje parametara ponašanja robota – umjesto da se početna sigurnosna certifikacija tretira kao "završeno" stanje.
Postojeće osoblje je preraspoređeno, a ne zamijenjeno. Radnici koji su prethodno paletizirali i utovarivali preraspoređeni su na uloge koje je operater teško popunjavao: upravljanje zalihama i koordinacija otpreme. Neto broj zaposlenih u objektu nije se smanjio.
Ključni zaključci
Za operatere koji razmatraju implementaciju humanoidnih robota, ova implementacija nudi nekoliko praktičnih lekcija:
- Započnite s ulogama koje je teško popuniti, a ne s ulogama koje je lako automatizirati. Paletiziranje i utovar bili su među najtežim pozicijama u poslovanju za popunjavanje osoblja. Prije implementacije, prosječno 12 smjena mjesečno u području rampe bilo je djelomično ili potpuno nepopunjeno.
- Investirajte u softverski sloj. Platforma za upravljanje flotom bila je jednako važna kao i hardver. Centralne biblioteke radnih procesa i promjene prioriteta u stvarnom vremenu omogućile su da četiri robota na jednoj rampi budu upravljiva od strane nadzornika, a ne inženjera.
- Planirajte duže razdoblje uhodavanja nego što hardver sugerira. Prva tri mjeseca u potpunosti su posvećena mapiranju objekta, procjeni sigurnosti i modifikacijama rampe prije nego što je robot podigao ijednu kutiju, a potpuno autonomno paletiziranje došlo je tek u osmom mjesecu. Sukladno tome, predvidite vrijeme i strpljenje.
- Mjerite ono što je važno. Protok je bio glavna vijest, ali stabilnost paleta, izvještaji o ozljedama i pokrivenost smjena bili su jednako važni. Izvještaji o mišićno-koštanim ozljedama u području rampe pali su za 65%, a incidenti nepopunjenih smjena svedeni su na nulu.
- Uključite svoju radnu snagu rano. Osoblje koje je paletiziralo i utovarivalo prešlo je na upravljanje zalihama i koordinaciju otpreme. Jasno iznošenje tog plana od početka, tako da roboti preuzmu podizanje, a ljudi koordinaciju, ono je što održava otpor niskim.
Iskustvo ovog operatera pokazuje da je implementacija humanoidnih robota u logistici praktična, korisna i ostvariva s trenutnom tehnologijom. Ključno je tretirati je kao promjenu u operacijama na rampi, a ne kao kupnju tehnologije, s mapiranjem i sigurnosnim radom obavljenim unaprijed i bibliotekom radnih procesa koja preuzima težak posao kako flota raste.