Сценарий: Гуманоидные роботы в логистической паллетизации
Смоделированный сценарий: четыре человекоподобных робота, выполняющих паллетирование смешанных грузов и погрузку грузовиков у регионального логистического оператора, и результаты, которых может достичь внедрение такой конфигурации.
Motion1 Inc. ·
Логистический оператор - Операции по паллетированию и на погрузочной платформе
Моделируемый сценарий: эта статья описывает типовое внедрение, основанное на операционных моделях, характерных для сектора, а не отчет о конкретном взаимодействии с клиентом. Приведенные цифры являются иллюстративными оценками того, чего может достичь внедрение такой формы.
Задача
Региональный логистический оператор, управляющий тремя распределительными центрами, столкнулся с хроническими трудностями в подборе персонала для операций по паллетированию и на погрузочной платформе. Эти роли включают повторяющиеся тяжелые подъемы - укладку ящиков на паллеты и загрузку паллет в грузовики - и являются одними из самых сложных для заполнения позиций в логистической отрасли.
Оператор рассматривал традиционную автоматизацию паллетирования (роботизированные манипуляторы с фиксированными порталами), но обнаружил, что капитальные затраты являются непомерными, учитывая разнообразие размеров продуктов и конфигураций паллет, с которыми они работают. Их операции требуют гибкости: разные клиенты отправляют разные продукты в ящиках разных размеров, а конфигурации паллет меняются ежедневно в зависимости от состава заказа.
Решение
Оператор развернул четыре человекоподобных робота в своем крупнейшем распределительном центре, сосредоточившись на двух рабочих процессах:
- Паллетирование смешанных ящиков. Роботы формируют паллеты из смешанных продуктовых ящиков, следуя планам формирования паллет, генерируемым системой управления складом. Роботы обрабатывают ящики весом от 2 до 25 килограммов и могут динамически корректировать схемы укладки на основе размеров ящиков и распределения веса.
- Загрузка грузовиков. Роботы транспортируют готовые паллеты из зоны подготовки к погрузочной платформе и размещают их в грузовике в соответствии с планом загрузки. Это требует навигации в динамичной среде с другими работниками, вилочными погрузчиками и меняющимися позициями грузовиков.
Программное обеспечение для управления парком роботов оказалось особенно ценным при этом внедрении. Руководители погрузочной платформы могли корректировать приоритеты роботов в реальном времени - например, отзывать робота от паллетирования для поддержки срочной загрузки грузовика - прямо с панели управления парком, без необходимости перестраивать рабочий процесс.
График внедрения
- Месяцы 1-3: Картирование объекта, оценка безопасности и подготовка инфраструктуры. Зона погрузочной платформы потребовала незначительных модификаций для размещения путей роботов, включая напольную разметку и низкопрофильные направляющие полосы.
- Месяцы 4-5: Развернуты два робота для операций паллетирования. Первоначальное внимание было уделено пяти наиболее объемным продуктовым линиям для создания надежных рабочих процессов перед расширением.
- Месяцы 6-7: Развернуты третий и четвертый роботы. Операции по загрузке грузовиков начались под наблюдением человека на платформе.
- Месяцы 8-10: Полностью автономная работа по паллетированию. Загрузка грузовиков перешла на контролируемую автономию (один координатор погрузочной платформы-человек контролирует операции роботов).
Моделируемые результаты (первые 12 месяцев)
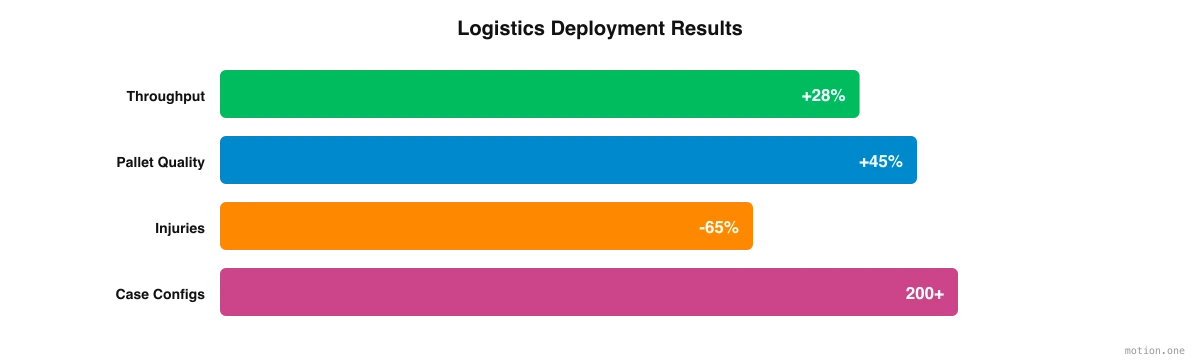
- Пропускная способность паллетирования: Увеличение количества паллет, формируемых за смену, на 28%, обусловленное непрерывной работой без перерывов и стабильным временем цикла.
- Качество паллет: Проблемы со стабильностью паллет (падение ящиков во время транспортировки) сократились на 45%, что объясняется более последовательными схемами укладки и распределением веса.
- Сэкономленные человеко-часы: Приблизительно 15 000 человеко-часов в год перенаправлены с ручного паллетирования и загрузки на управление запасами и координацию отгрузок.
- Снижение травматизма: Количество сообщений о скелетно-мышечных травмах в зоне погрузочной платформы снизилось на 65%. Ранее эти травмы составляли большинство требований о компенсации работникам на объекте.
- Гибкость: Роботы успешно обработали более 200 различных конфигураций ящиков за этот период, демонстрируя преимущество гибкости по сравнению с фиксированными системами паллетирования.
- Обеспечение смен: Оператор полностью устранил инциденты с незаполненными сменами в зоне погрузочной платформы. До внедрения в среднем 12 смен в месяц были частично или полностью недоукомплектованы.
Что обеспечило успех этого внедрения
Оглядываясь на первый год работы оператора с человекоподобными роботами на погрузочной платформе, можно выделить несколько факторов:
Кадровое обеспечение было основным стимулом. Решение о внедрении человекоподобных роботов было вызвано трудностями с наймом и удержанием работников для физически тяжелых, повторяющихся ролей. Снижение затрат было второстепенной выгодой, а не основной мотивацией.
Поэтапное внедрение оказалось наиболее эффективным. Оператор начал с малого - два робота, пять наиболее объемных продуктовых линий, человеческий надзор на погрузочной платформе - и постепенно расширялся в течение десяти месяцев. Такой подход позволил команде наработать уверенность, отточить рабочие процессы и решить проблемы до масштабирования.
Библиотеки рабочих процессов ускорили масштабирование. Захват рабочих процессов формирования паллет в центральной библиотеке означал, что третий и четвертый роботы унаследовали шаблоны, уже проверенные на первых двух, вместо того чтобы настраиваться с нуля. За год парк роботов обработал более 200 различных конфигураций ящиков.
Поддержка при внедрении снизила барьер для принятия. Руководители погрузочной платформы не являются инженерами-робототехниками и никогда не должны были ими становиться. Field Deployment Engineers обучили роботов собственным рабочим процессам оператора, используя записи работы команды погрузочной платформы, и обучили эту команду работать вместе с машинами. Оператор назвал это критическим фактором в принятии.
Безопасность была процессом, а не вехой. В этом сценарии безопасность является непрерывной деятельностью - постоянная оценка рисков, регулярные обновления протоколов, итеративное уточнение параметров поведения роботов - а не рассмотрение первоначальной сертификации безопасности как "завершенного" состояния.
Существующий персонал был перераспределен, а не заменен. Работники, ранее занимавшиеся паллетированием и загрузкой, были переведены на должности, которые оператор с трудом заполнял: управление запасами и координация отгрузок. Чистая численность персонала на объекте не уменьшилась.
Ключевые выводы
Для операторов, рассматривающих внедрение человекоподобных роботов, это внедрение предлагает несколько практических уроков:
- Начинайте с ролей, которые трудно заполнить, а не с ролей, которые легко автоматизировать. Паллетирование и загрузка были одними из самых сложных для укомплектования позиций в бизнесе. До внедрения в среднем 12 смен в месяц в зоне погрузочной платформы были частично или полностью недоукомплектованы.
- Инвестируйте в программный уровень. Платформа управления парком роботов имела такое же значение, как и аппаратное обеспечение. Центральные библиотеки рабочих процессов и изменения приоритетов в реальном времени - вот что сделало управление четырьмя роботами на одной погрузочной платформе возможным для руководителя, а не для инженера.
- Планируйте более длительный период внедрения, чем предполагает аппаратное обеспечение. Первые три месяца были полностью посвящены картированию объекта, оценке безопасности и модификациям погрузочной платформы, прежде чем робот поднял хотя бы один ящик, а полностью автономное паллетирование началось только на восьмой месяц. Соответственно, заложите время и терпение.
- Измеряйте то, что имеет значение. Пропускная способность была главным показателем, но стабильность паллет, отчеты о травмах и обеспечение смен имели не меньшее значение. Количество сообщений о скелетно-мышечных травмах в зоне погрузочной платформы снизилось на 65%, а инциденты с незаполненными сменами свелись к нулю.
- Привлекайте свой персонал на ранних этапах. Сотрудники, которые занимались паллетированием и загрузкой, перешли на управление запасами и координацию отгрузок. Четкое изложение этого плана с самого начала, чтобы роботы брали на себя подъем, а люди - координацию, помогает поддерживать низкое сопротивление.
Опыт этого оператора показывает, что внедрение человекоподобных роботов в логистике является практичным, выгодным и достижимым с использованием современных технологий. Ключ заключается в том, чтобы рассматривать это как изменение операций на погрузочной платформе, а не как покупку технологии, с предварительным выполнением работ по картированию и безопасности, и с библиотекой рабочих процессов, выполняющей основную работу по мере роста парка роботов.