Varför integration av humanoida robotar kostar mer än själva hårdvaran - och hur man åtgärdar det
Integrations- och driftsättningskostnaderna är 2–3 gånger priset för själva humanoiden. De företag som eliminerar denna flaskhals kommer att tillgodogöra sig det största värdet på den 30 miljarder dollar stora marknaden för fysisk AI.
Motion1 Inc. ·
Det Verkliga Priset för en Humanoid Robot
När en tillverkare för första gången utvärderar humanoid automation, börjar samtalet nästan alltid med robotens listpris. Humanoida robotar på instegsnivå kostar nu runt 16 000 euro. Avancerade modeller med större nyttolastkapacitet och fingerfärdighet ligger närmare 50 000 euro. Dessa är rimliga siffror för en maskin som kan arbeta i skift, inte tar semester och levererar konsekvent utgångskvalitet – och de representerar ett dramatiskt fall från prislapparna på över 150 000 euro för bara några år sedan.
Men listpriset är missvisande, eftersom det döljer den kostnad som faktiskt avgör om en humanoid implementering lyckas eller misslyckas: integration.
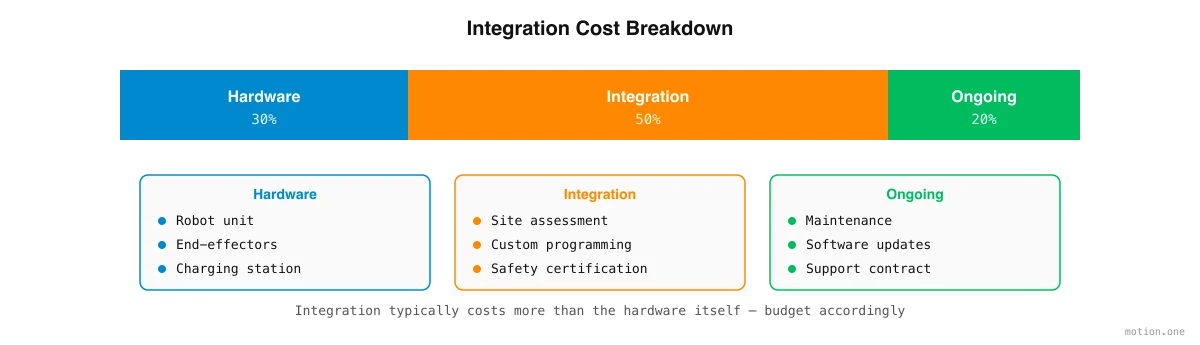
Integrations- och implementeringsarbetet – att programmera roboten för dina specifika uppgifter, bygga en simulering av din specifika miljö, testa på din specifika fabriksgolv, hantera dina specifika undantagsfall – kostar rutinmässigt två till tre gånger priset på själva hårdvaran. En robot för 20 000 euro kan lätt kräva 60 000 till 100 000 euro i integrationsarbete innan den gör något användbart. Detta är flaskhalsen som håller humanoida robotar i mässdemonstrationer istället för på fabriksgolv, och att förstå varför det är så dyrt är det första steget mot att lösa det.
Varför Integration Är Så Dyrt
Kostnaden för humanoid integration drivs av fyra strukturella faktorer som, sammantaget, förklarar varför det är en storleksordning svårare att implementera en robot än att köpa en.
Den första faktorn är att varje implementering i praktiken är anpassad. Inga två fabriker är likadana. Var och en har sin egen layout, sin egen utrustning, sin egen produktmix, sina egna säkerhetskrav och sin egen samling av undantagsfall som har ackumulerats under år av drift. En humanoid som paketerar bröd i en anläggning kan inte bara flyttas till en annan anläggning och förväntas fungera. Transportbandets höjd är annorlunda. Lådans dimensioner har ändrats. Ljusförhållandena påverkar visionssystemet. Varje detalj spelar roll, och idag måste ett team av robottekniker manuellt ta hänsyn till varje detalj.
Den andra faktorn är avsaknaden av ett standardiserat integrationslager. Varje humanoid OEM har designat sina egna API:er, kontrollscheman, sensorkonfigurationer och programvaruutvecklingskit. Det finns ingen universell middleware, inget gemensamt programmeringsspråk, ingen delad standard för hur uppgifter definieras och utförs. En ingenjör som har tillbringat tre månader med att integrera ett märke av humanoid måste i princip börja om när tillverkaren vill prova ett annat märke. Denna fragmentering multiplicerar kostnaden i varje steg.
Den tredje faktorn är expertisflaskhalsen. De personer som förstår fabriksdrift – driftcheferna, skiftledarna och linjearbetarna som har tillbringat år med att perfektionera sina processer – kan inte programmera robotar. De personer som kan programmera robotar – robotteknikerna med avancerade examina inom styrsystem och datavetenskap – förstår inte fabriksdrift. Att överbrygga denna klyfta kräver dyra konsulter som fungerar som översättare mellan två världar som talar helt olika språk.
Den fjärde faktorn är simuleringsgapet. Att träna en robot i simulering och sedan implementera den i den verkliga världen – en process känd som sim-till-verklighet-överföring – förblir en ofullkomlig vetenskap. Policyer som uppnår nästan perfekt noggrannhet i simulering misslyckas ofta när de konfronteras med de röriga realiteterna i en fysisk miljö. Att stänga detta gap kräver iterativ testning på fabriksgolvet, där varje cykel tar timmar snarare än de sekunder det tar i simulering, och där misslyckanden får verkliga konsekvenser i form av skadade produkter, säkerhetsincidenter och produktionsstopp.
Skalningsproblemet
Den traditionella integrationsmodellen har ett fundamentalt skalningsproblem som går bortom kostnaden: den kräver knappa, dyra mänskliga expertkunskaper för varje enskild implementering. Det finns färre än 50 000 kvalificerade robottekniker globalt. Den beräknade efterfrågan på humanoida implementeringar kommer att nå miljontals enheter till 2030. Matematiken går helt enkelt inte ihop.
Även om du kunde anställa tillräckligt många ingenjörer – och det kan du inte – förbättras inte ekonomin i stor skala. Anpassad ingenjörskonst för varje implementering innebär att kostnaden per implementering förblir ungefär konstant. Det finns ingen inlärningskurva, ingen marginalkostnadsreduktion, inget sätt att utnyttja arbetet som utförts vid implementering nummer ett för att göra implementering nummer hundra billigare eller snabbare. Varje fabrik är en tom tavla.
Detta skiljer sig fundamentalt från hur programvara skalas. När ett programvaruföretag bygger en produkt närmar sig marginalkostnaden för att betjäna nästa kund noll. Integrationsmodellen för humanoida robotar är motsatsen: marginalkostnaden för nästa implementering är ungefär densamma som den första. Det är därför branschen behöver ett annorlunda tillvägagångssätt.
Programvaruplattformsmetoden
Lösningen på integrationskostnadsproblemet är inte fler ingenjörer – det är bättre programvara. Specifikt är det programvaruplattformar som ersätter anpassad ingenjörskonst med AI-driven automation, vilket förvandlar implementeringsprocessen från ett skräddarsytt konsultuppdrag till en repeterbar, skalbar produkt.
Dessa plattformar fungerar genom att förvandla fångade uppgifter till robotkörbara arbetsflöden. Istället för att någon skriver kontrollkod, beskriver driftchefen vad som behöver göras och operatörerna som utför det idag spelas in när de gör det. Plattformen dekomponerar uppgiften i diskreta steg, genererar en 3D-simulering av fabriksmiljön från fotografier och video, tränar humanoiden i den simuleringen med hjälp av förstärkningsinlärning och validerar policyn innan den överförs till verklig hårdvara.
Den avgörande skillnaden från den traditionella modellen är att plattformen blir bättre med varje implementering. Träningsdata ackumuleras. Simuleringsmodeller blir mer exakta. Algoritmer för uppgiftsdekomponering lär sig av tidigare framgångar och misslyckanden. Marginalkostnaden för den hundrade implementeringen är dramatiskt lägre än den första, och den tusende implementeringen är ännu lägre. Detta är den inlärningskurva som anpassad ingenjörskonst saknar, och det är det som gör massimplementering av humanoida robotar möjlig.
Vad Detta Betyder för Marknaden
Prognosen för den humanoida marknaden på 30 miljarder euro förutsätter att humanoida robotar kommer att implementeras i stor skala inom tillverkning, logistik och tjänster. Men massimplementering är omöjlig om varje installation kostar 50 000 till 150 000 euro i integrationsarbete. Marknadsprognosen förverkligas endast om integrationskostnaderna sjunker med tio till hundra gånger.
Denna storleksordning av kostnadsminskning kan inte komma från inkrementella förbättringar inom traditionell konsultverksamhet. Den kan endast komma från programvaruautomation som fundamentalt förändrar implementeringens ekonomi. Företagen som bygger detta programvarulager kommer att ta en oproportionerlig andel av marknadens värde, eftersom varje såld humanoid – oavsett tillverkare – behöver integrationsprogramvara för att bli användbar.
Implementeringslagret är, på många sätt, den mest strategiskt viktiga delen av det humanoida ekosystemet. Över 100 företag bygger hårdvaran. Programvaran som gör den användbar är fortfarande vidöppen.
Hur Man Utvärderar Integrationslösningar
För tillverkare som utvärderar olika tillvägagångssätt för humanoid integration, skiljer fem faktorer lösningar som kommer att skalas från de som inte kommer att göra det.
När du jämför tillvägagångssätt, vikta dessa faktorer:
- Tid till första arbetsflöde – en lösning som tar månader använder traditionella metoder med ett programvarufanér. En lösning som levererar ett fungerande arbetsflöde på dagar använder äkta AI-driven automation.
- Expertis som krävs från ditt team – Om lösningen kräver att din driftchef lär sig robotprogrammering, eller om den kräver att du anställer en robottekniker, har den inte löst expertisflaskhalsen – den har bara flyttat den.
- Återanvändbarhet – Kan arbetsflöden utvecklade för en uppgift anpassas för liknande uppgifter? Kan arbetsflöden överföras mellan olika robotmodeller eller olika fabriksplatser? Om varje ny uppgift börjar från noll, betalar du för anpassad ingenjörskonst oavsett vad leverantören kallar det.
- Löpande kostnadsstruktur – Om varje ny uppgift eller varje arbetsflödesmodifiering kräver ett nytt engagemang, kommer den totala ägandekostnaden att vara omöjlig att skilja från traditionell konsultverksamhet. Rätt plattform låter ditt team iterera självständigt efter den initiala implementeringen.
- Dataägarskap – De arbetsflöden dina implementeringar genererar, träningsdata dina operationer producerar och simuleringsmodellerna som byggs från din anläggning – dessa är värdefulla tillgångar. Se till att de tillhör dig.