Porquê a Integração de Robôs Humanoides Custa Mais do Que o Hardware - e Como Resolvê-lo
Custos de integração e implementação são 2 a 3 vezes o preço do próprio humanoide. As empresas que eliminarem este gargalo capturarão o maior valor no mercado de IA física de 30 mil milhões de dólares.
Motion1 Inc. ·
O Verdadeiro Preço de um Robô Humanoide
Quando um fabricante avalia a automação humanoide pela primeira vez, a conversa quase sempre começa com o preço de etiqueta do robô. Os humanoides de nível básico custam agora cerca de €16,000. Os modelos de gama alta, com maior capacidade de carga útil e destreza, aproximam-se dos €50,000. Estes são números razoáveis para uma máquina que pode operar em vários turnos, não tira férias e oferece uma qualidade de produção consistente – e representam uma queda drástica em relação aos preços de mais de €150,000 de há apenas alguns anos.
Mas o preço de etiqueta é enganador, porque oculta o custo que realmente determina se uma implementação humanoide tem sucesso ou falha: a integração.
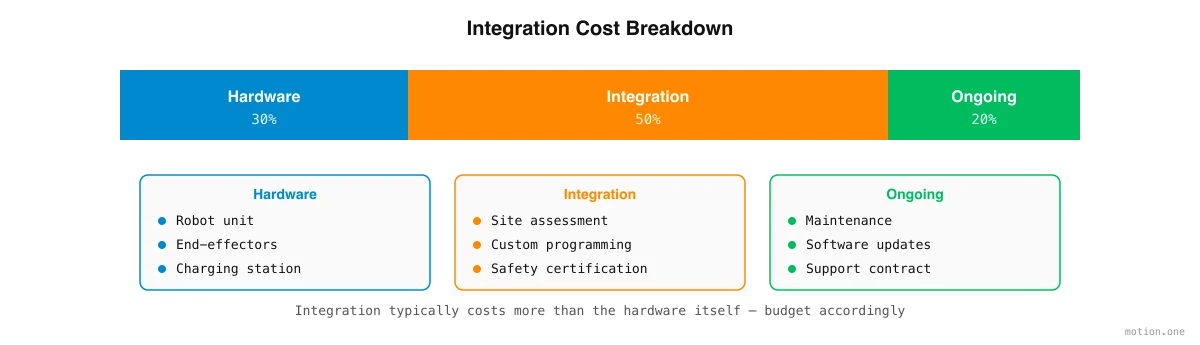
O trabalho de integração e implementação – programar o robô para as suas tarefas específicas, construir uma simulação do seu ambiente específico, testar no seu chão de fábrica específico, lidar com os seus casos de exceção específicos – rotineiramente custa duas a três vezes o preço do próprio hardware. Um robô de €20,000 pode facilmente exigir €60,000 a €100,000 em trabalho de integração antes de fazer algo útil. Este é o gargalo que mantém os humanoides em demonstrações de feiras comerciais em vez de nos chãos de fábrica, e compreender porque é tão caro é o primeiro passo para o resolver.
Porque a Integração É Tão Cara
O custo da integração de humanoides é impulsionado por quatro fatores estruturais que, em conjunto, explicam porque implementar um robô permanece uma ordem de magnitude mais difícil do que comprar um.
O primeiro fator é que cada implementação é efetivamente personalizada. Não há duas fábricas iguais. Cada uma tem o seu próprio layout, o seu próprio equipamento, a sua própria combinação de produtos, os seus próprios requisitos de segurança e a sua própria coleção de casos de exceção que foram acumulados ao longo de anos de operação. Um humanoide que embala pão numa instalação não pode simplesmente ser movido para outra instalação e esperar-se que funcione. A altura do transportador é diferente. As dimensões da caixa mudaram. As condições de iluminação afetam o sistema de visão. Cada detalhe importa e, hoje, uma equipa de engenheiros de robótica deve ter em conta cada detalhe manualmente.
O segundo fator é a ausência de uma camada de integração padrão. Cada OEM de humanoide projetou as suas próprias APIs, esquemas de controlo, configurações de sensores e kits de desenvolvimento de software. Não há middleware universal, nenhuma linguagem de programação comum, nenhum padrão partilhado para como as tarefas são definidas e executadas. Um engenheiro que passou três meses a integrar uma marca de humanoide deve essencialmente começar do zero quando o fabricante quer experimentar uma marca diferente. Esta fragmentação multiplica o custo em cada etapa.
O terceiro fator é o gargalo da experiência. As pessoas que entendem as operações de fábrica – os gestores de operações, supervisores de turno e trabalhadores de linha que passaram anos a aperfeiçoar os seus processos – não conseguem programar robôs. As pessoas que conseguem programar robôs – os engenheiros de robótica com graus avançados em sistemas de controlo e ciência da computação – não entendem as operações de fábrica. Preencher esta lacuna requer consultores caros que servem como tradutores entre dois mundos que falam linguagens completamente diferentes.
O quarto fator é a lacuna da simulação. Treinar um robô em simulação e depois implementá-lo no mundo real – um processo conhecido como transferência sim-para-real – continua a ser uma ciência imperfeita. Políticas que alcançam uma precisão quase perfeita em simulação frequentemente falham quando confrontadas com as realidades confusas de um ambiente físico. Fechar esta lacuna requer testes iterativos no chão de fábrica, onde cada ciclo leva horas em vez dos segundos que leva em simulação, e onde as falhas têm consequências reais sob a forma de produtos danificados, incidentes de segurança e tempo de inatividade da produção.
O Problema da Escalabilidade
O modelo de integração tradicional tem um problema fundamental de escalabilidade que vai além do custo: requer experiência humana escassa e cara para cada implementação. Existem menos de 50,000 engenheiros de robótica qualificados globalmente. A procura projetada por implementações de humanoides atingirá milhões de unidades até 2030. A aritmética simplesmente não funciona.
Mesmo que se pudesse contratar engenheiros suficientes – e não se pode – a economia não melhora em escala. A engenharia personalizada para cada implementação significa que o custo por implementação permanece aproximadamente constante. Não há curva de aprendizagem, nenhuma redução de custo marginal, nenhuma maneira de aproveitar o trabalho feito na implementação número um para tornar a implementação número cem mais barata ou mais rápida. Cada fábrica é uma tela em branco.
Isto é fundamentalmente diferente de como o software escala. Quando uma empresa de software constrói um produto, o custo marginal de servir o próximo cliente aproxima-se de zero. O modelo de integração para robôs humanoides é o oposto: o custo marginal da próxima implementação é aproximadamente o mesmo que o da primeira. É por isso que a indústria precisa de uma abordagem diferente.
A Abordagem da Plataforma de Software
A solução para o problema do custo de integração não é mais engenheiros – é melhor software. Especificamente, são plataformas de software que substituem a engenharia personalizada por automação impulsionada por IA, transformando o processo de implementação de um serviço de consultoria personalizado num produto repetível e escalável.
Estas plataformas funcionam transformando tarefas capturadas em fluxos de trabalho executáveis por robôs. Em vez de alguém escrever código de controlo, o gestor de operações descreve o que precisa ser feito e os operadores que o fazem hoje são gravados a fazê-lo. A plataforma decompõe a tarefa em etapas discretas, gera uma simulação 3D do ambiente da fábrica a partir de fotografias e vídeo, treina o humanoide nessa simulação usando aprendizagem por reforço e valida a política antes de a transferir para hardware real.
A diferença crítica em relação ao modelo tradicional é que a plataforma melhora a cada implementação. Os dados de treino acumulam-se. Os modelos de simulação tornam-se mais precisos. Os algoritmos de decomposição de tarefas aprendem com sucessos e falhas passadas. O custo marginal da centésima implementação é dramaticamente inferior ao da primeira, e a milésima implementação é ainda menor. Esta é a curva de aprendizagem que a engenharia personalizada não possui, e é o que torna a implementação massiva de humanoides possível.
O Que Isto Significa para o Mercado
A projeção de mercado de humanoides de €30 mil milhões assume que os humanoides serão implementados em escala na manufatura, logística e serviços. Mas a implementação massiva é impossível se cada instalação custar €50,000 a €150,000 em trabalho de integração. A projeção de mercado só se materializa se os custos de integração caírem dez a cem vezes.
Essa magnitude de redução de custos não pode vir de melhorias incrementais na consultoria tradicional. Só pode vir de automação de software que muda fundamentalmente a economia da implementação. As empresas que construírem esta camada de software capturarão uma parte desproporcionada do valor do mercado, porque cada humanoide vendido – independentemente do fabricante – precisa de software de integração para se tornar útil.
A camada de implementação é, em muitos aspetos, a parte mais estrategicamente importante do ecossistema humanoide. Mais de 100 empresas constroem o hardware. O software que o torna útil ainda está em aberto.
Como Avaliar Soluções de Integração
Para os fabricantes que avaliam diferentes abordagens para a integração de humanoides, cinco fatores separam as soluções que escalarão daquelas que não o farão.
Ao comparar abordagens, pondere estes fatores:
- Tempo até ao primeiro fluxo de trabalho - uma solução que leva meses está a usar métodos tradicionais com um verniz de software. Uma solução que entrega um fluxo de trabalho funcional em dias está a usar automação genuína impulsionada por IA.
- Experiência exigida à sua equipa - Se a solução exige que o seu gestor de operações aprenda programação de robótica, ou se exige que contrate um engenheiro de robótica, não resolveu o gargalo da experiência – apenas o realocou.
- Reutilização - Os fluxos de trabalho desenvolvidos para uma tarefa podem ser adaptados para tarefas semelhantes? Os fluxos de trabalho podem ser transferidos entre diferentes modelos de robôs ou diferentes locais de fábrica? Se cada nova tarefa começar do zero, está a pagar por engenharia personalizada, independentemente do que o fornecedor lhe chame.
- Estrutura de custos contínuos - Se cada nova tarefa ou cada modificação de fluxo de trabalho exigir outro envolvimento, o custo total de propriedade será indistinguível da consultoria tradicional. A plataforma certa permite que a sua equipa itere de forma independente após a implementação inicial.
- Propriedade dos dados - Os fluxos de trabalho que as suas implementações geram, os dados de treino que as suas operações produzem e os modelos de simulação construídos a partir da sua instalação – estes são ativos valiosos. Certifique-se de que lhe pertencem.