Dlaczego integracja robotów humanoidalnych kosztuje więcej niż sprzęt – i jak temu zaradzić
Koszty integracji i wdrożenia stanowią dwu- do trzykrotność ceny samego humanoida. Firmy, które wyeliminują to wąskie gardło, przechwycą największą wartość na rynku fizycznej sztucznej inteligencji o wartości 30 miliardów dolarów.
Motion1 Inc. ·
Prawdziwa Cena Robota Humanoidalnego
Kiedy producent po raz pierwszy ocenia automatyzację humanoidalną, rozmowa niemal zawsze zaczyna się od ceny katalogowej robota. Podstawowe humanoidalne roboty kosztują obecnie około 16 000 euro. Modele z wyższej półki, o większej ładowności i zręczności, zbliżają się do 50 000 euro. Są to rozsądne kwoty za maszynę, która może pracować na wielu zmianach, nie bierze urlopów i zapewnia stałą jakość produkcji – i stanowią one dramatyczny spadek w porównaniu z cenami przekraczającymi 150 000 euro sprzed zaledwie kilku lat.
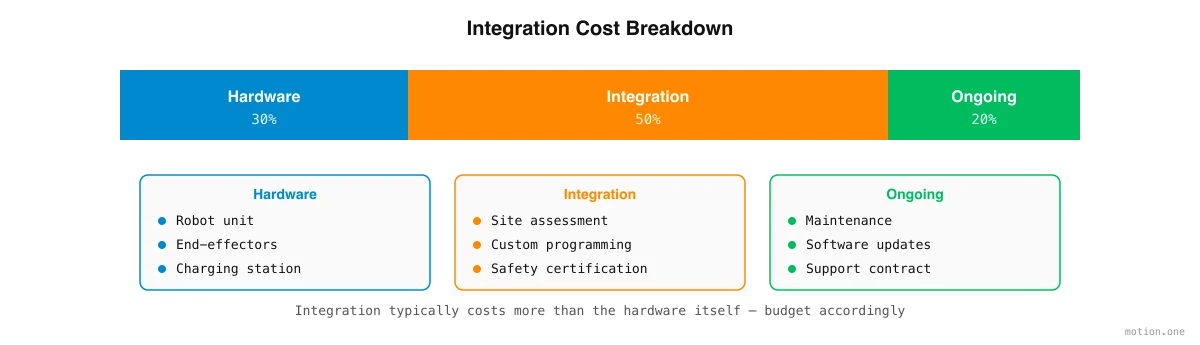
Jednak cena katalogowa jest myląca, ponieważ zaciemnia koszt, który faktycznie decyduje o sukcesie lub porażce wdrożenia humanoida: integrację.
Prace związane z integracją i wdrożeniem – programowanie robota do Państwa konkretnych zadań, budowanie symulacji Państwa konkretnego środowiska, testowanie na Państwa konkretnej hali fabrycznej, obsługa Państwa specyficznych przypadków brzegowych – rutynowo kosztują od dwóch do trzech razy więcej niż cena samego sprzętu. Robot za 20 000 euro może z łatwością wymagać od 60 000 do 100 000 euro na prace integracyjne, zanim zacznie robić cokolwiek użytecznego. To jest wąskie gardło, które utrzymuje humanoidalne roboty na pokazach targowych zamiast na halach fabrycznych, a zrozumienie, dlaczego jest to tak drogie, jest pierwszym krokiem do rozwiązania tego problemu.
Dlaczego Integracja Jest Tak Droga
Koszt integracji humanoidalnych robotów jest napędzany przez cztery czynniki strukturalne, które, razem wzięte, wyjaśniają, dlaczego wdrożenie robota pozostaje o rząd wielkości trudniejsze niż jego zakup.
Pierwszym czynnikiem jest to, że każde wdrożenie jest de facto niestandardowe. Żadne dwie fabryki nie są takie same. Każda ma swój własny układ, własne wyposażenie, własny asortyment produktów, własne wymagania bezpieczeństwa i własną kolekcję przypadków brzegowych, które nagromadziły się przez lata eksploatacji. Humanoid, który pakuje chleb w jednym zakładzie, nie może być po prostu przeniesiony do innego zakładu i oczekiwać, że będzie działał. Wysokość przenośnika jest inna. Wymiary pudełka się zmieniły. Warunki oświetleniowe wpływają na system wizyjny. Każdy szczegół ma znaczenie, a dziś zespół inżynierów robotyki musi ręcznie uwzględnić każdy szczegół.
Drugim czynnikiem jest brak standardowej warstwy integracyjnej. Każdy producent OEM robotów humanoidalnych zaprojektował własne API, schematy sterowania, konfiguracje czujników i zestawy do tworzenia oprogramowania. Nie ma uniwersalnego oprogramowania pośredniczącego, wspólnego języka programowania, ani wspólnego standardu definiowania i wykonywania zadań. Inżynier, który spędził trzy miesiące na integracji jednej marki humanoida, musi zasadniczo zacząć od nowa, gdy producent chce wypróbować inną markę. Ta fragmentacja zwielokrotnia koszty na każdym etapie.
Trzecim czynnikiem jest wąskie gardło ekspertyzy. Ludzie, którzy rozumieją operacje fabryczne – menedżerowie operacyjni, kierownicy zmian i pracownicy linii produkcyjnych, którzy spędzili lata na doskonaleniu swoich procesów – nie potrafią programować robotów. Ludzie, którzy potrafią programować roboty – inżynierowie robotyki z zaawansowanymi stopniami naukowymi w dziedzinie systemów sterowania i informatyki – nie rozumieją operacji fabrycznych. Zniwelowanie tej luki wymaga drogich konsultantów, którzy służą jako tłumacze między dwoma światami, mówiącymi zupełnie różnymi językami.
Czwartym czynnikiem jest luka symulacyjna. Szkolenie robota w symulacji, a następnie wdrożenie go w świecie rzeczywistym – proces znany jako transfer sim-to-real – pozostaje niedoskonałą nauką. Polityki, które osiągają niemal idealną dokładność w symulacji, często zawodzą w konfrontacji z nieuporządkowanymi realiami środowiska fizycznego. Zniwelowanie tej luki wymaga iteracyjnego testowania na hali fabrycznej, gdzie każdy cykl trwa godziny, a nie sekundy jak w symulacji, i gdzie awarie mają realne konsekwencje w postaci uszkodzonych produktów, incydentów bezpieczeństwa i przestojów produkcyjnych.
Problem Skalowania
Tradycyjny model integracji ma fundamentalny problem ze skalowaniem, który wykracza poza koszt: wymaga rzadkiej, drogiej ludzkiej ekspertyzy dla każdego pojedynczego wdrożenia. Na całym świecie jest mniej niż 50 000 wykwalifikowanych inżynierów robotyki. Przewidywane zapotrzebowanie na wdrożenia humanoidalnych robotów osiągnie miliony jednostek do 2030 roku. Arytmetyka po prostu się nie zgadza.
Nawet gdyby Państwo mogli zatrudnić wystarczającą liczbę inżynierów – a nie mogą Państwo – ekonomia nie poprawia się w skali. Niestandardowe inżynieria dla każdego wdrożenia oznacza, że koszt wdrożenia pozostaje mniej więcej stały. Nie ma krzywej uczenia się, redukcji kosztów krańcowych, ani sposobu na wykorzystanie pracy wykonanej przy wdrożeniu numer jeden, aby wdrożenie numer sto było tańsze lub szybsze. Każda fabryka to czysta karta.
To zasadniczo różni się od tego, jak skaluje się oprogramowanie. Kiedy firma programistyczna tworzy produkt, krańcowy koszt obsługi kolejnego klienta zbliża się do zera. Model integracji dla robotów humanoidalnych jest odwrotny: krańcowy koszt kolejnego wdrożenia jest mniej więcej taki sam jak pierwszego. Dlatego branża potrzebuje innego podejścia.
Podejście Platformy Oprogramowania
Rozwiązaniem problemu kosztów integracji nie jest więcej inżynierów – jest lepsze oprogramowanie. Konkretnie, są to platformy oprogramowania, które zastępują niestandardowe inżynierię automatyzacją opartą na sztucznej inteligencji, przekształcając proces wdrożenia z niestandardowego zlecenia konsultingowego w powtarzalny, skalowalny produkt.
Platformy te działają poprzez przekształcanie przechwyconych zadań w przepływy pracy wykonywalne przez roboty. Zamiast pisania kodu sterującego, menedżer operacyjny opisuje, co należy zrobić, a operatorzy, którzy wykonują to dzisiaj, są nagrywani podczas wykonywania tych czynności. Platforma rozkłada zadanie na dyskretne kroki, generuje symulację 3D środowiska fabrycznego na podstawie zdjęć i wideo, szkoli humanoida w tej symulacji za pomocą uczenia wzmacniającego i waliduje politykę przed przeniesieniem jej na rzeczywisty sprzęt.
Krytyczna różnica w stosunku do tradycyjnego modelu polega na tym, że platforma staje się lepsza z każdym wdrożeniem. Dane treningowe się gromadzą. Modele symulacyjne stają się dokładniejsze. Algorytmy dekompozycji zadań uczą się na podstawie przeszłych sukcesów i porażek. Krańcowy koszt setnego wdrożenia jest dramatycznie niższy niż pierwszego, a tysięcznego wdrożenia jest jeszcze niższy. To jest krzywa uczenia się, której brakuje niestandardowej inżynierii, i to właśnie umożliwia masowe wdrażanie robotów humanoidalnych.
Co To Oznacza dla Rynku
Prognoza rynku humanoidalnych robotów o wartości 30 miliardów euro zakłada, że humanoidalne roboty będą wdrażane na dużą skalę w produkcji, logistyce i usługach. Jednak masowe wdrożenie jest niemożliwe, jeśli każda instalacja kosztuje od 50 000 do 150 000 euro na prace integracyjne. Prognoza rynkowa zmaterializuje się tylko wtedy, gdy koszty integracji spadną dziesięcio- do stukrotnie.
Taka skala redukcji kosztów nie może pochodzić z inkrementalnych ulepszeń w tradycyjnym doradztwie. Może pochodzić jedynie z automatyzacji oprogramowania, która fundamentalnie zmienia ekonomię wdrożenia. Firmy, które zbudują tę warstwę oprogramowania, zdobędą nieproporcjonalnie dużą część wartości rynkowej, ponieważ każdy sprzedany humanoid – niezależnie od producenta – potrzebuje oprogramowania integracyjnego, aby stać się użytecznym.
Warstwa wdrożeniowa jest pod wieloma względami najważniejszą strategicznie częścią ekosystemu humanoidalnego. Ponad 100 firm buduje sprzęt. Oprogramowanie, które czyni go użytecznym, jest nadal szeroko otwarte.
Jak Oceniać Rozwiązania Integracyjne
Dla producentów oceniających różne podejścia do integracji humanoidalnych robotów, pięć czynników odróżnia rozwiązania, które będą się skalować, od tych, które nie będą.
Porównując podejścia, należy wziąć pod uwagę następujące czynniki:
- Czas do pierwszego przepływu pracy – rozwiązanie, które zajmuje miesiące, wykorzystuje tradycyjne metody z powierzchowną warstwą oprogramowania. Rozwiązanie, które dostarcza działający przepływ pracy w ciągu dni, wykorzystuje prawdziwą automatyzację opartą na sztucznej inteligencji.
- Wymagana ekspertyza od Państwa zespołu – Jeśli rozwiązanie wymaga od Państwa menedżera operacyjnego nauki programowania robotyki, lub jeśli wymaga od Państwa zatrudnienia inżyniera robotyki, nie rozwiązało ono wąskiego gardła ekspertyzy – jedynie je przeniosło.
- Możliwość ponownego użycia – Czy przepływy pracy opracowane dla jednego zadania mogą być adaptowane do podobnych zadań? Czy przepływy pracy mogą być przenoszone między różnymi modelami robotów lub różnymi lokalizacjami fabrycznymi? Jeśli każde nowe zadanie zaczyna się od zera, płacą Państwo za niestandardową inżynierię, niezależnie od tego, jak nazywa to dostawca.
- Struktura kosztów bieżących – Jeśli każde nowe zadanie lub każda modyfikacja przepływu pracy wymaga kolejnego zaangażowania, całkowity koszt posiadania będzie nieodróżnialny od tradycyjnego doradztwa. Właściwa platforma pozwala Państwa zespołowi na samodzielne iterowanie po początkowym wdrożeniu.
- Własność danych – Przepływy pracy generowane przez Państwa wdrożenia, dane treningowe produkowane przez Państwa operacje oraz modele symulacyjne zbudowane z Państwa obiektu – to cenne aktywa. Proszę upewnić się, że należą one do Państwa.