De ce integrarea roboților umanoizi costă mai mult decât hardware-ul – și cum să o remediați
Costurile de integrare și implementare sunt de 2-3 ori prețul robotului umanoid în sine. Companiile care elimină acest blocaj vor capta cea mai mare valoare pe piața de IA fizică de 30 de miliarde de dolari.
Motion1 Inc. ·
Prețul Real al unui Robot Umanoid
At prima evaluare a automatizării umanoide de către un producător, discuția începe aproape întotdeauna cu prețul de listă al robotului. Umanoizii de bază costă acum în jur de 16.000 €. Modelele de top, cu o capacitate de încărcare utilă și dexteritate mai mari, se apropie de 50.000 €. Acestea sunt cifre rezonabile pentru o mașină care poate funcționa în mai multe schimburi, nu ia concedii și oferă o calitate constantă a producției – și reprezintă o scădere dramatică față de prețurile de peste 150.000 € de acum câțiva ani.
Însă prețul de listă este înșelător, deoarece maschează costul care determină de fapt succesul sau eșecul unei implementări umanoide: integrarea.
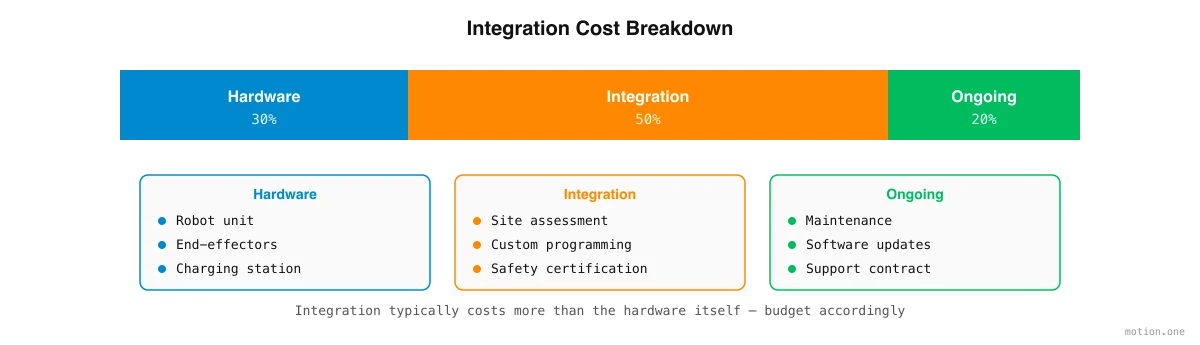
Lucrările de integrare și implementare – programarea robotului pentru sarcinile dumneavoastră specifice, construirea unei simulări a mediului dumneavoastră specific, testarea pe linia de producție specifică, gestionarea cazurilor dumneavoastră specifice de excepție – costă în mod obișnuit de două până la trei ori prețul hardware-ului în sine. Un robot de 20.000 € poate necesita cu ușurință 60.000 € până la 100.000 € în lucrări de integrare înainte de a deveni util. Acesta este blocajul care menține umanoizii în demonstrațiile de la târguri, în loc să ajungă pe liniile de producție, iar înțelegerea motivului pentru care este atât de costisitor este primul pas către rezolvarea sa.
De Ce Integrarea Este Atât de Costisitoare
Costul integrării umanoide este determinat de patru factori structurali care, luați împreună, explică de ce implementarea unui robot rămâne cu un ordin de mărime mai dificilă decât achiziționarea unuia.
Primul factor este că fiecare implementare este, în esență, personalizată. Nicio două fabrici nu sunt la fel. Fiecare are propriul său aspect, propriul echipament, propriul mix de produse, propriile cerințe de siguranță și propria colecție de cazuri de excepție acumulate de-a lungul anilor de funcționare. Un umanoid care ambalează pâine într-o unitate nu poate fi pur și simplu mutat într-o altă unitate și să se aștepte să funcționeze. Înălțimea benzii transportoare este diferită. Dimensiunile cutiei s-au schimbat. Condițiile de iluminare afectează sistemul de viziune. Fiecare detaliu contează, iar astăzi, o echipă de ingineri roboticieni trebuie să țină cont manual de fiecare detaliu.
Al doilea factor este absența unui strat de integrare standard. Fiecare humanoid OEM și-a proiectat propriile API-uri, scheme de control, configurații de senzori și kituri de dezvoltare software. Nu există un middleware universal, niciun limbaj de programare comun, niciun standard partajat pentru modul în care sarcinile sunt definite și executate. Un inginer care a petrecut trei luni integrând o marcă de umanoid trebuie, în esență, să o ia de la capăt atunci când producătorul dorește să încerce o altă marcă. Această fragmentare multiplică costurile în fiecare etapă.
Al treilea factor este blocajul expertizei. Persoanele care înțeleg operațiunile din fabrică – managerii de operațiuni, șefii de schimb și muncitorii de pe linie care au petrecut ani perfecționându-și procesele – nu pot programa roboți. Persoanele care pot programa roboți – inginerii roboticieni cu diplome avansate în sisteme de control și informatică – nu înțeleg operațiunile din fabrică. Reducerea acestui decalaj necesită consultanți costisitori care servesc drept traducători între două lumi care vorbesc limbi complet diferite.
Al patrulea factor este decalajul de simulare. Antrenarea unui robot în simulare și apoi implementarea acestuia în lumea reală – un proces cunoscut sub numele de transfer sim-to-real – rămâne o știință imperfectă. Politicile care ating o precizie aproape perfectă în simulare eșuează adesea atunci când se confruntă cu realitățile dezordonate ale unui mediu fizic. Reducerea acestui decalaj necesită testare iterativă pe linia de producție, unde fiecare ciclu durează ore în loc de secundele necesare în simulare, și unde eșecurile au consecințe reale sub formă de produse deteriorate, incidente de siguranță și timpi morți de producție.
Problema Scalării
Modelul tradițional de integrare are o problemă fundamentală de scalare care depășește costul: necesită expertiză umană rară și costisitoare pentru fiecare implementare. Există mai puțin de 50.000 de ingineri roboticieni calificați la nivel global. Cererea proiectată pentru implementări umanoide va atinge milioane de unități până în 2030. Aritmetica pur și simplu nu funcționează.
Chiar dacă ați putea angaja suficienți ingineri – și nu puteți – economia nu se îmbunătățește la scară. Ingineria personalizată pentru fiecare implementare înseamnă că costul per implementare rămâne aproximativ constant. Nu există o curbă de învățare, nicio reducere a costului marginal, nicio modalitate de a valorifica munca depusă la implementarea numărul unu pentru a face implementarea numărul o sută mai ieftină sau mai rapidă. Fiecare fabrică este o pagină albă.
Acest lucru este fundamental diferit de modul în care software-ul scalează. Atunci când o companie de software construiește un produs, costul marginal al deservirii următorului client se apropie de zero. Modelul de integrare pentru roboții umanoizi este opusul: costul marginal al următoarei implementări este aproximativ același cu al primei. Acesta este motivul pentru care industria are nevoie de o abordare diferită.
Abordarea Platformei Software
Soluția la problema costului integrării nu este mai mulți ingineri – este un software mai bun. Mai exact, este vorba despre platforme software care înlocuiesc ingineria personalizată cu automatizarea bazată pe AI, transformând procesul de implementare dintr-un angajament de consultanță personalizat într-un produs repetabil și scalabil.
Aceste platforme funcționează prin transformarea sarcinilor capturate în fluxuri de lucru executabile de către robot. În loc ca cineva să scrie cod de control, managerul de operațiuni descrie ce trebuie făcut, iar operatorii care o fac astăzi sunt înregistrați în timp ce o execută. Platforma descompune sarcina în pași discreți, generează o simulare 3D a mediului fabricii din fotografii și video, antrenează umanoidul în acea simulare folosind învățarea prin consolidare și validează politica înainte de a o transfera pe hardware real.
Diferența critică față de modelul tradițional este că platforma se îmbunătățește cu fiecare implementare. Datele de antrenament se acumulează. Modelele de simulare devin mai precise. Algoritmii de descompunere a sarcinilor învață din succesele și eșecurile anterioare. Costul marginal al celei de-a suta implementări este dramatic mai mic decât al primei, iar al miilei implementări este și mai mic. Aceasta este curba de învățare care lipsește ingineriei personalizate și este ceea ce face posibilă implementarea în masă a umanoizilor.
Ce Înseamnă Acest Lucru pentru Piață
Proiecția pieței umanoizilor de 30 de miliarde de euro presupune că umanoizii vor fi implementați la scară largă în producție, logistică și servicii. Însă implementarea în masă este imposibilă dacă fiecare instalație costă între 50.000 € și 150.000 € în lucrări de integrare. Proiecția pieței se materializează doar dacă costurile de integrare scad de zece până la o sută de ori.
O asemenea magnitudine de reducere a costurilor nu poate proveni din îmbunătățiri incrementale în consultanța tradițională. Ea poate proveni doar din automatizarea software care schimbă fundamental economia implementării. Companiile care construiesc acest strat software vor capta o cotă disproporționată din valoarea pieței, deoarece fiecare umanoid vândut – indiferent de producător – are nevoie de software de integrare pentru a deveni util.
Stratul de implementare este, în multe privințe, cea mai importantă parte strategică a ecosistemului umanoid. Peste 100 de companii construiesc hardware-ul. Software-ul care îl face util este încă larg deschis.
Cum să Evaluați Soluțiile de Integrare
Pentru producătorii care evaluează diferite abordări ale integrării umanoide, cinci factori separă soluțiile care vor scala de cele care nu o vor face.
Atunci când comparați abordările, luați în considerare acești factori:
- Timpul până la primul flux de lucru – o soluție care durează luni utilizează metode tradiționale cu un strat de software. O soluție care livrează un flux de lucru funcțional în zile utilizează automatizare autentică bazată pe AI.
- Expertiza necesară din partea echipei dumneavoastră – Dacă soluția cere managerului dumneavoastră de operațiuni să învețe programarea roboților, sau dacă vă cere să angajați un inginer robotician, nu a rezolvat blocajul expertizei – l-a doar relocat.
- Reutilizabilitatea – Pot fi adaptate fluxurile de lucru dezvoltate pentru o sarcină la sarcini similare? Pot fi transferate fluxurile de lucru între diferite modele de roboți sau diferite locații de fabrică? Dacă fiecare sarcină nouă începe de la zero, plătiți pentru inginerie personalizată, indiferent de cum o numește furnizorul.
- Structura costurilor continue – Dacă fiecare sarcină nouă sau fiecare modificare a fluxului de lucru necesită un alt angajament, costul total de proprietate va fi indistinguibil de consultanța tradițională. Platforma potrivită permite echipei dumneavoastră să itereze independent după implementarea inițială.
- Proprietatea datelor – Fluxurile de lucru generate de implementările dumneavoastră, datele de antrenament produse de operațiunile dumneavoastră și modelele de simulare construite din unitatea dumneavoastră – acestea sunt active valoroase. Asigurați-vă că vă aparțin.