Zašto integracija humanoidnih robota košta više od hardvera - i kako to riješiti
Troškovi integracije i implementacije iznose 2–3 puta cijenu samog humanoida. Tvrtke koje eliminiraju ovo usko grlo ostvarit će najveću vrijednost na tržištu fizičke umjetne inteligencije vrijednom 30 milijardi dolara.
Motion1 Inc. ·
Prava cijena humanoidnog robota
Kada proizvođač prvi put procjenjuje humanoidnu automatizaciju, razgovor gotovo uvijek počinje s cijenom robota. Početni humanoidi sada koštaju oko 16.000 eura. Vrhunski modeli s većom nosivošću i spretnošću bliži su cijeni od 50.000 eura. To su razumne brojke za stroj koji može raditi u više smjena, ne uzima godišnji odmor i pruža dosljednu kvalitetu izlaza – i predstavljaju dramatičan pad u odnosu na cijene od 150.000 eura i više od prije samo nekoliko godina.
Ali cijena je varljiva, jer prikriva trošak koji zapravo određuje hoće li implementacija humanoida uspjeti ili propasti: integraciju.
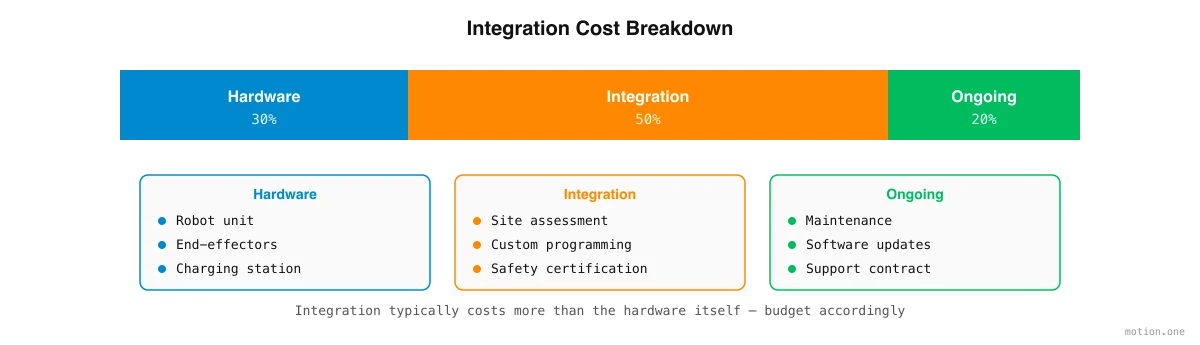
Rad na integraciji i implementaciji – programiranje robota za Vaše specifične zadatke, izgradnja simulacije Vašeg specifičnog okruženja, testiranje na Vašem specifičnom tvorničkom podu, rješavanje Vaših specifičnih rubnih slučajeva – rutinski košta dva do tri puta više od cijene samog hardvera. Robot od 20.000 eura lako može zahtijevati 60.000 do 100.000 eura rada na integraciji prije nego što učini išta korisno. Ovo je usko grlo koje drži humanoide na sajamskim demonstracijama umjesto na tvorničkim podovima, a razumijevanje zašto je to tako skupo prvi je korak prema rješavanju problema.
Zašto je integracija tako skupa
Trošak integracije humanoida pokreću četiri strukturna faktora koja, uzeta zajedno, objašnjavaju zašto je implementacija robota za red veličine teža od kupnje.
Prvi faktor je da je svaka implementacija zapravo prilagođena. Nijedna tvornica nije ista. Svaka ima svoj raspored, vlastitu opremu, vlastiti asortiman proizvoda, vlastite sigurnosne zahtjeve i vlastitu zbirku rubnih slučajeva koji su se akumulirali tijekom godina rada. Humanoid koji pakira kruh u jednom pogonu ne može se jednostavno premjestiti u drugi pogon i očekivati da će raditi. Visina transportera je drugačija. Dimenzije kutije su se promijenile. Uvjeti osvjetljenja utječu na sustav vida. Svaki detalj je važan, a danas tim inženjera robotike mora ručno uzeti u obzir svaki detalj.
Drugi faktor je odsutnost standardnog sloja integracije. Svaki humanoidni OEM dizajnirao je vlastite API-je, kontrolne sheme, konfiguracije senzora i pakete za razvoj softvera. Ne postoji univerzalni middleware, nema zajedničkog programskog jezika, nema zajedničkog standarda za definiranje i izvršavanje zadataka. Inženjer koji je proveo tri mjeseca integrirajući jednu marku humanoida mora u biti početi ispočetka kada proizvođač želi isprobati drugu marku. Ova fragmentacija umnožava troškove u svakoj fazi.
Treći faktor je usko grlo stručnosti. Ljudi koji razumiju tvorničke operacije – voditelji operacija, nadzornici smjena i radnici na liniji koji su godinama usavršavali svoje procese – ne mogu programirati robote. Ljudi koji mogu programirati robote – inženjeri robotike s naprednim diplomama iz upravljačkih sustava i računalnih znanosti – ne razumiju tvorničke operacije. Premošćivanje ovog jaza zahtijeva skupe konzultante koji služe kao prevoditelji između dva svijeta koja govore potpuno različitim jezicima.
Četvrti faktor je jaz u simulaciji. Obuka robota u simulaciji i zatim njegova implementacija u stvarnom svijetu – proces poznat kao sim-to-real transfer – ostaje nesavršena znanost. Politike koje postižu gotovo savršenu točnost u simulaciji često ne uspijevaju kada se suoče s neurednom stvarnošću fizičkog okruženja. Zatvaranje ovog jaza zahtijeva iterativno testiranje na tvorničkom podu, gdje svaki ciklus traje satima umjesto sekundama koliko traje u simulaciji, i gdje kvarovi imaju stvarne posljedice u obliku oštećenih proizvoda, sigurnosnih incidenata i zastoja u proizvodnji.
Problem skaliranja
Tradicionalni model integracije ima temeljni problem skaliranja koji nadilazi troškove: zahtijeva rijetku, skupu ljudsku stručnost za svaku pojedinu implementaciju. Globalno postoji manje od 50.000 kvalificiranih inženjera robotike. Predviđena potražnja za implementacijama humanoida dosegnut će milijune jedinica do 2030. godine. Aritmetika jednostavno ne funkcionira.
Čak i kada biste mogli zaposliti dovoljno inženjera – a ne možete – ekonomija se ne poboljšava s razmjerom. Prilagođeni inženjering za svaku implementaciju znači da trošak po implementaciji ostaje otprilike konstantan. Nema krivulje učenja, nema smanjenja marginalnih troškova, nema načina da se iskoristi rad obavljen na implementaciji broj jedan kako bi implementacija broj sto bila jeftinija ili brža. Svaka tvornica je prazna ploča.
Ovo se bitno razlikuje od načina na koji se softver skalira. Kada softverska tvrtka izgradi proizvod, marginalni trošak opsluživanja sljedećeg kupca približava se nuli. Model integracije za humanoide je suprotan: marginalni trošak sljedeće implementacije je otprilike isti kao i prve. Zato industrija treba drugačiji pristup.
Pristup softverske platforme
Rješenje problema troškova integracije nije više inženjera – to je bolji softver. Konkretno, to su softverske platforme koje zamjenjuju prilagođeni inženjering automatizacijom vođenom umjetnom inteligencijom, pretvarajući proces implementacije iz prilagođenog konzultantskog angažmana u ponovljiv, skalabilan proizvod.
Ove platforme funkcioniraju tako što pretvaraju snimljene zadatke u radne tokove koje robot može izvršiti. Umjesto da netko piše kontrolni kod, voditelj operacija opisuje što treba učiniti, a operateri koji to danas rade se snimaju dok to rade. Platforma razlaže zadatak na diskretne korake, generira 3D simulaciju tvorničkog okruženja iz fotografija i videa, trenira humanoida u toj simulaciji koristeći učenje potkrepljenjem i validira politiku prije nego što je prenese na stvarni hardver.
Ključna razlika u odnosu na tradicionalni model je u tome što platforma postaje bolja sa svakom implementacijom. Podaci za obuku se akumuliraju. Simulacijski modeli postaju precizniji. Algoritmi za dekompoziciju zadataka uče iz prošlih uspjeha i neuspjeha. Marginalni trošak stote implementacije dramatično je niži od prve, a tisućite implementacije još niži. Ovo je krivulja učenja koja nedostaje prilagođenom inženjeringu, i to je ono što omogućuje masovnu implementaciju humanoida.
Što to znači za tržište
Projekcija tržišta humanoida od 30 milijardi eura pretpostavlja da će se humanoidi masovno implementirati u proizvodnji, logistici i uslugama. Ali masovna implementacija je nemoguća ako svaka instalacija košta 50.000 do 150.000 eura rada na integraciji. Projekcija tržišta ostvaruje se samo ako troškovi integracije padnu deset do sto puta.
Ta veličina smanjenja troškova ne može doći od inkrementalnih poboljšanja u tradicionalnom savjetovanju. Može doći samo od softverske automatizacije koja temeljno mijenja ekonomiju implementacije. Tvrtke koje izgrade ovaj softverski sloj uhvatit će nesrazmjeran udio vrijednosti tržišta, jer svaki prodani humanoid – bez obzira na proizvođača – treba softver za integraciju da bi postao koristan.
Sloj implementacije je, na mnogo načina, strateški najvažniji dio humanoidnog ekosustava. Preko 100 tvrtki gradi hardver. Softver koji ga čini korisnim još je uvijek široko otvoren.
Kako procijeniti rješenja za integraciju
Za proizvođače koji procjenjuju različite pristupe integraciji humanoida, pet faktora razdvaja rješenja koja će se skalirati od onih koja neće.
Prilikom usporedbe pristupa, uzmite u obzir ove faktore:
- Vrijeme do prvog radnog toka – rješenje koje traje mjesecima koristi tradicionalne metode sa softverskom oblogom. Rješenje koje isporučuje funkcionalan radni tok u danima koristi istinsku automatizaciju vođenu umjetnom inteligencijom.
- Potrebna stručnost Vašeg tima – Ako rješenje zahtijeva da Vaš voditelj operacija nauči programiranje robotike, ili ako zahtijeva da zaposlite inženjera robotike, nije riješilo usko grlo stručnosti – samo ga je premjestilo.
- Ponovna iskoristivost – Mogu li se radni tokovi razvijeni za jedan zadatak prilagoditi sličnim zadacima? Mogu li se radni tokovi prenositi između različitih modela robota ili različitih tvorničkih lokacija? Ako svaki novi zadatak počinje ispočetka, plaćate prilagođeni inženjering bez obzira kako ga dobavljač naziva.
- Struktura tekućih troškova – Ako svaki novi zadatak ili svaka modifikacija radnog toka zahtijeva novi angažman, ukupni trošak vlasništva bit će nerazlučiv od tradicionalnog savjetovanja. Prava platforma omogućuje Vašem timu samostalno iteriranje nakon početne implementacije.
- Vlasništvo nad podacima – Radni tokovi koje generiraju Vaše implementacije, podaci za obuku koje proizvode Vaše operacije i simulacijski modeli izgrađeni iz Vašeg pogona – to su vrijedna sredstva. Pobrinite se da pripadaju Vama.