Hvorfor integration af humanoide robotter koster mere end selve hardwaren - og hvordan man løser det
Integrations- og implementeringsomkostninger er 2-3 gange prisen på selve humanoiden. De virksomheder, der eliminerer denne flaskehals, vil opnå den største værdi på det 30 mia. USD store marked for fysisk AI.
Motion1 Inc. ·
Den reelle pris på en humanoid robot
Når en producent for første gang evaluerer humanoid automatisering, starter samtalen næsten altid med robotens listepris. Humanoids på begynderniveau koster nu omkring €16.000. High-end modeller med større nyttelastkapacitet og fingerfærdighed ligger tættere på €50.000. Dette er rimelige tal for en maskine, der kan operere i flere skift, ikke tager ferie og leverer ensartet outputkvalitet – og de repræsenterer et dramatisk fald fra priser på over €150.000 for blot få år siden.
Men listeprisen er misvisende, fordi den tilslører den omkostning, der faktisk afgør, om en humanoid implementering lykkes eller fejler: integration.
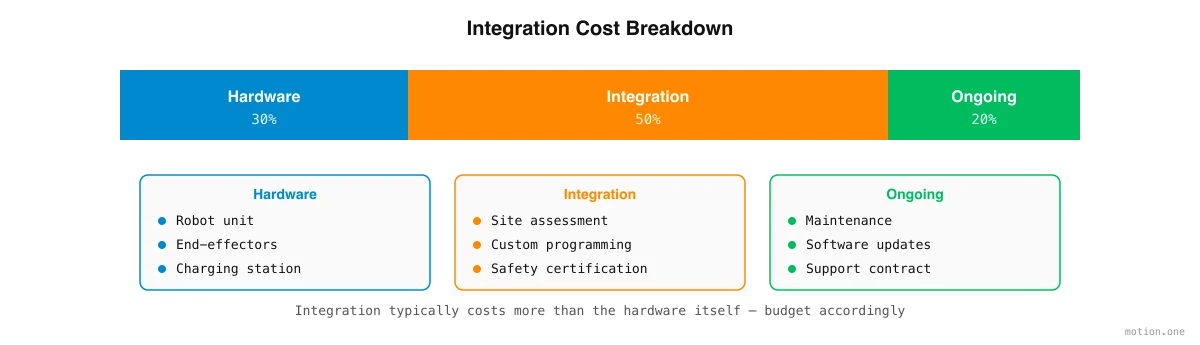
Integrations- og implementeringsarbejdet – programmering af robotten til dine specifikke opgaver, opbygning af en simulering af dit specifikke miljø, test på dit specifikke fabriksgulv, håndtering af dine specifikke edge cases – koster rutinemæssigt to til tre gange prisen på selve hardwaren. En robot til €20.000 kan let kræve €60.000 til €100.000 i integrationsarbejde, før den gør noget nyttigt. Dette er flaskehalsen, der holder humanoids i messeudstillinger i stedet for på fabriksgulve, og at forstå hvorfor det er så dyrt, er det første skridt mod at løse det.
Hvorfor integration er så dyrt
Omkostningerne ved humanoid integration drives af fire strukturelle faktorer, der tilsammen forklarer, hvorfor implementering af en robot forbliver en størrelsesorden sværere end at købe en.
Den første faktor er, at hver implementering effektivt er skræddersyet. Ikke to fabrikker er ens. Hver har sit eget layout, sit eget udstyr, sin egen produktblanding, sine egne sikkerhedskrav og sin egen samling af edge cases, der er akkumuleret gennem års drift. En humanoid, der pakker brød på én facilitet, kan ikke blot flyttes til en anden facilitet og forventes at fungere. Transportbåndets højde er anderledes. Kassens dimensioner er ændret. Lysforholdene påvirker visionssystemet. Hver detalje betyder noget, og i dag skal et team af robotteknikere manuelt tage højde for hver detalje.
Den anden faktor er fraværet af et standard integrationslag. Hver humanoid OEM har designet sine egne API'er, kontrolskemaer, sensorkonfigurationer og softwareudviklingskits. Der er ingen universel middleware, intet fælles programmeringssprog, ingen fælles standard for, hvordan opgaver defineres og udføres. En ingeniør, der har brugt tre måneder på at integrere ét mærke af humanoid, skal i det væsentlige starte forfra, når producenten ønsker at prøve et andet mærke. Denne fragmentering multiplicerer omkostningerne på hvert trin.
Den tredje faktor er ekspertiseflaskehalsen. De mennesker, der forstår fabriksdrift – driftsledere, skifteledere og produktionsmedarbejdere, der har brugt år på at perfektionere deres processer – kan ikke programmere robotter. De mennesker, der kan programmere robotter – robotteknikere med avancerede grader inden for kontrolsystemer og datalogi – forstår ikke fabriksdrift. At bygge bro over dette hul kræver dyre konsulenter, der fungerer som oversættere mellem to verdener, der taler helt forskellige sprog.
Den fjerde faktor er simuleringsgabet. At træne en robot i simulering og derefter implementere den i den virkelige verden – en proces kendt som sim-to-real transfer – forbliver en ufuldkommen videnskab. Politikker, der opnår næsten perfekt nøjagtighed i simulering, fejler ofte, når de konfronteres med de rodede realiteter i et fysisk miljø. At lukke dette hul kræver iterativ test på fabriksgulvet, hvor hver cyklus tager timer snarere end de sekunder, det tager i simulering, og hvor fejl har reelle konsekvenser i form af beskadigede produkter, sikkerhedshændelser og produktionsnedetid.
Skaleringsproblemet
Den traditionelle integrationsmodel har et fundamentalt skaleringsproblem, der rækker ud over omkostninger: den kræver knap, dyr menneskelig ekspertise til hver eneste implementering. Der er færre end 50.000 kvalificerede robotteknikere globalt. Den forventede efterspørgsel efter humanoid implementeringer vil nå millioner af enheder inden 2030. Regnestykket går simpelthen ikke op.
Selv hvis du kunne ansætte nok ingeniører – og det kan du ikke – forbedres økonomien ikke i stor skala. Skræddersyet ingeniørarbejde til hver implementering betyder, at omkostningerne pr. implementering forbliver nogenlunde konstante. Der er ingen læringskurve, ingen marginal omkostningsreduktion, ingen måde at udnytte det arbejde, der er udført på implementering nummer ét, til at gøre implementering nummer hundrede billigere eller hurtigere. Hver fabrik er en blank tavle.
Dette er fundamentalt anderledes end hvordan software skalerer. Når et softwarefirma bygger et produkt, nærmer den marginale omkostning ved at betjene den næste kunde sig nul. Integrationsmodellen for humanoide robotter er det modsatte: den marginale omkostning ved den næste implementering er omtrent den samme som den første. Dette er grunden til, at industrien har brug for en anden tilgang.
Softwareplatformtilgangen
Løsningen på integrationsomkostningsproblemet er ikke flere ingeniører – det er bedre software. Specifikt er det softwareplatforme, der erstatter skræddersyet ingeniørarbejde med AI-drevet automatisering, hvilket forvandler implementeringsprocessen fra en skræddersyet konsulentopgave til et gentageligt, skalerbart produkt.
Disse platforme fungerer ved at omdanne indfangede opgaver til robot-eksekverbare workflows. I stedet for at nogen skriver kontrolkode, beskriver driftslederen, hvad der skal gøres, og de operatører, der udfører det i dag, optages, mens de gør det. Platformen dekomponerer opgaven i diskrete trin, genererer en 3D-simulering af fabriksmiljøet ud fra fotografier og video, træner humanoiden i den simulering ved hjælp af forstærkningslæring og validerer politikken, før den overføres til reel hardware.
Den kritiske forskel fra den traditionelle model er, at platformen bliver bedre med hver implementering. Træningsdata akkumuleres. Simuleringsmodeller bliver mere nøjagtige. Algoritmer til opgavedekomponering lærer af tidligere succeser og fiaskoer. Den marginale omkostning ved den hundrede implementering er dramatisk lavere end den første, og den tusinde implementering er endnu lavere. Dette er den læringskurve, som skræddersyet ingeniørarbejde mangler, og det er det, der gør masseimplementering af humanoids mulig.
Hvad dette betyder for markedet
Den forventede humanoid-markedsprognose på €30 milliarder antager, at humanoids vil blive implementeret i stor skala inden for produktion, logistik og service. Men masseimplementering er umulig, hvis hver installation koster €50.000 til €150.000 i integrationsarbejde. Markedsprognosen materialiseres kun, hvis integrationsomkostningerne falder med ti til hundrede gange.
Den størrelsesorden af omkostningsreduktion kan ikke komme fra inkrementelle forbedringer i traditionel konsulentvirksomhed. Den kan kun komme fra softwareautomatisering, der fundamentalt ændrer økonomien ved implementering. De virksomheder, der bygger dette softwarelag, vil opfange en uforholdsmæssig stor andel af markedets værdi, fordi hver solgt humanoid – uanset producent – har brug for integrationssoftware for at blive nyttig.
Implementeringslaget er på mange måder den mest strategisk vigtige del af det humanoide økosystem. Over 100 virksomheder bygger hardwaren. Softwaren, der gør den nyttig, er stadig vidt åben.
Sådan evalueres integrationsløsninger
For producenter, der evaluerer forskellige tilgange til humanoid integration, adskiller fem faktorer løsninger, der vil skalere, fra dem, der ikke vil.
Når du sammenligner tilgange, skal du vægte disse faktorer:
- Tid til første workflow – en løsning, der tager måneder, bruger traditionelle metoder med en softwareoverflade. En løsning, der leverer et fungerende workflow på få dage, bruger ægte AI-drevet automatisering.
- Nødvendig ekspertise fra dit team – Hvis løsningen kræver, at din driftsleder lærer robotprogrammering, eller hvis den kræver, at du ansætter en robottekniker, har den ikke løst ekspertiseflaskehalsen – den har blot flyttet den.
- Genanvendelighed – Kan workflows udviklet til én opgave tilpasses til lignende opgaver? Kan workflows overføres mellem forskellige robotmodeller eller forskellige fabrikssteder? Hvis hver ny opgave starter fra bunden, betaler du for skræddersyet ingeniørarbejde, uanset hvad leverandøren kalder det.
- Løbende omkostningsstruktur – Hvis hver ny opgave eller hver workflow-ændring kræver en ny engagement, vil de samlede ejeromkostninger være umulige at skelne fra traditionel konsulentvirksomhed. Den rigtige platform lader dit team iterere uafhængigt efter den indledende implementering.
- Dataejerskab – De workflows, dine implementeringer genererer, de træningsdata, dine operationer producerer, og de simuleringsmodeller, der er bygget fra din facilitet – disse er værdifulde aktiver. Sørg for, at de tilhører dig.