Hvorfor humanoid robotintegrasjon koster mer enn maskinvaren – og hvordan løse det
Integrasjons- og utplasseringskostnader er 2–3 ganger prisen av humanoiden selv. Selskapene som eliminerer denne flaskehalsen vil kapre mest verdi i det 30 milliarder dollar store markedet for fysisk AI.
Motion1 Inc. ·
Den Virkelige Prislappen på en Humanoid Robot
Når en produsent vurderer humanoid automatisering for første gang, starter samtalen nesten alltid med robotens veiledende pris. Humanoidroboter på inngangsnivå koster nå rundt €16 000. Mer avanserte modeller med større nyttelastkapasitet og fingerferdighet ligger nærmere €50 000. Dette er rimelige tall for en maskin som kan operere på tvers av skift, ikke tar ferie, og leverer jevn utskriftskvalitet – og de representerer et dramatisk fall fra prislapper på over €150 000 for bare noen få år siden.
Men den veiledende prisen er misvisende, fordi den skjuler kostnaden som faktisk avgjør om en humanoid implementering lykkes eller mislykkes: integrasjon.
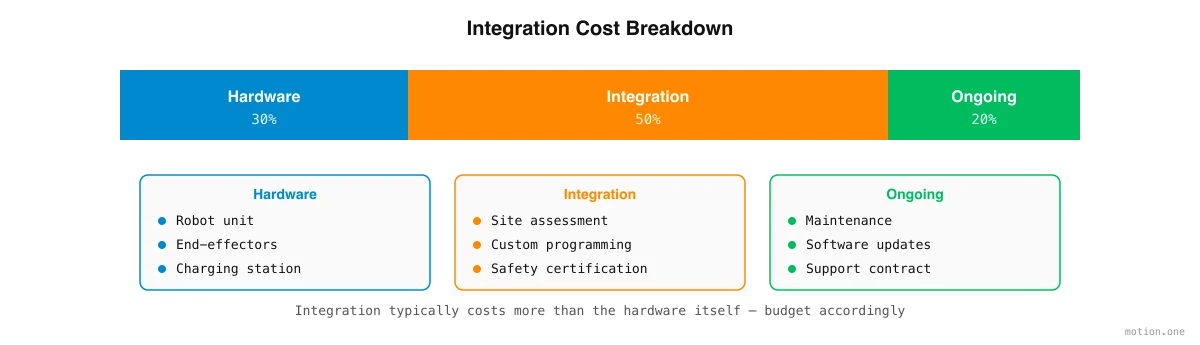
Integrasjons- og implementeringsarbeidet – programmering av roboten for dine spesifikke oppgaver, bygging av en simulering av ditt spesifikke miljø, testing på ditt spesifikke fabrikkgulv, håndtering av dine spesifikke unntakstilfeller – koster rutinemessig to til tre ganger prisen av selve maskinvaren. En robot til €20 000 kan lett kreve €60 000 til €100 000 i integrasjonsarbeid før den gjør noe nyttig. Dette er flaskehalsen som holder humanoidroboter i messer fremfor på fabrikkgulv, og å forstå hvorfor det er så dyrt er det første skrittet mot å løse det.
Hvorfor Integrasjon Er Så Dyrt
Kostnaden for humanoid integrasjon drives av fire strukturelle faktorer som, tatt sammen, forklarer hvorfor det å implementere en robot forblir en størrelsesorden vanskeligere enn å kjøpe en.
Den første faktoren er at hver implementering i praksis er skreddersydd. Ingen to fabrikker er like. Hver har sin egen layout, sitt eget utstyr, sin egen produktmiks, sine egne sikkerhetskrav, og sin egen samling av unntakstilfeller som har blitt akkumulert over mange års drift. En humanoid som pakker brød i ett anlegg kan ikke bare flyttes til et annet anlegg og forventes å fungere. Transportbåndhøyden er annerledes. Eskedimensjonene har endret seg. Lysforholdene påvirker synssystemet. Hver detalj teller, og i dag må et team av robotikk-ingeniører manuelt ta hensyn til hver detalj.
Den andre faktoren er fraværet av et standard integrasjonslag. Hver humanoid OEM har designet sine egne API-er, kontrollskjemaer, sensorkonfigurasjoner og programvareutviklingssett. Det finnes ingen universell mellomvare, ingen felles programmeringsspråk, ingen felles standard for hvordan oppgaver defineres og utføres. En ingeniør som har brukt tre måneder på å integrere ett merke av humanoidroboter, må i hovedsak starte på nytt når produsenten ønsker å prøve et annet merke. Denne fragmenteringen mangedobler kostnadene i hvert trinn.
Den tredje faktoren er ekspertiseflaskehalsen. Personene som forstår fabrikkoperasjoner – driftslederne, skiftlederne og linjearbeiderne som har brukt år på å perfeksjonere prosessene sine – kan ikke programmere robotene. Personene som kan programmere robotene – robotikk-ingeniørene med avanserte grader innen kontrollsystemer og datavitenskap – forstår ikke fabrikkoperasjoner. Å bygge bro over dette gapet krever dyre konsulenter som fungerer som oversettere mellom to verdener som snakker helt forskjellige språk.
Den fjerde faktoren er simuleringsgapet. Å trene en robot i simulering og deretter implementere den i den virkelige verden – en prosess kjent som sim-til-virkelig-overføring – forblir en ufullkommen vitenskap. Retningslinjer som oppnår nesten perfekt nøyaktighet i simulering, mislykkes ofte når de konfronteres med de rotete realitetene i et fysisk miljø. Å lukke dette gapet krever iterativ testing på fabrikkgulvet, hvor hver syklus tar timer i stedet for sekundene det tar i simulering, og hvor feil har reelle konsekvenser i form av skadede produkter, sikkerhetshendelser og produksjonsnedetid.
Skaleringsproblemet
Den tradisjonelle integrasjonsmodellen har et fundamentalt skaleringsproblem som går utover kostnad: den krever knapp, dyr menneskelig ekspertise for hver eneste implementering. Det er færre enn 50 000 kvalifiserte robotikk-ingeniører globalt. Den forventede etterspørselen etter humanoid-implementeringer vil nå millioner av enheter innen 2030. Regnestykket går rett og slett ikke opp.
Selv om du kunne ansette nok ingeniører – og det kan du ikke – forbedres ikke økonomien i stor skala. Skreddersydd ingeniørarbeid for hver implementering betyr at kostnaden per implementering forblir omtrent konstant. Det er ingen læringskurve, ingen marginal kostnadsreduksjon, ingen måte å utnytte arbeidet gjort på implementering nummer én for å gjøre implementering nummer hundre billigere eller raskere. Hver fabrikk er en blank skifer.
Dette er fundamentalt forskjellig fra hvordan programvare skalerer. Når et programvareselskap bygger et produkt, nærmer den marginale kostnaden for å betjene neste kunde seg null. Integrasjonsmodellen for humanoidroboter er det motsatte: den marginale kostnaden for neste implementering er omtrent den samme som den første. Dette er grunnen til at industrien trenger en annen tilnærming.
Programvareplattformtilnærmingen
Løsningen på integrasjonskostnadsproblemet er ikke flere ingeniører – det er bedre programvare. Spesifikt er det programvareplattformer som erstatter skreddersydd ingeniørarbeid med AI-drevet automatisering, og gjør implementeringsprosessen fra en skreddersydd konsulenttjeneste til et repeterbart, skalerbart produkt.
Disse plattformene fungerer ved å gjøre fangede oppgaver om til robot-eksekverbare arbeidsflyter. I stedet for at noen skriver kontrollkode, beskriver driftslederen hva som må gjøres, og operatørene som utfører det i dag, blir tatt opp mens de gjør det. Plattformen dekomponerer oppgaven i diskrete trinn, genererer en 3D-simulering av fabrikkmiljøet fra fotografier og video, trener humanoiden i den simuleringen ved hjelp av forsterkningslæring, og validerer retningslinjen før den overføres til ekte maskinvare.
Den kritiske forskjellen fra den tradisjonelle modellen er at plattformen blir bedre med hver implementering. Treningsdata akkumuleres. Simuleringsmodeller blir mer nøyaktige. Algoritmer for oppgavedekomponering lærer av tidligere suksesser og feil. Den marginale kostnaden for den hundrede implementeringen er dramatisk lavere enn den første, og den tusende implementeringen er enda lavere. Dette er læringskurven som skreddersydd ingeniørarbeid mangler, og det er det som gjør masseimplementering av humanoidroboter mulig.
Hva Dette Betyr for Markedet
Markedsprognosen på €30 milliarder for humanoidroboter forutsetter at humanoids vil bli implementert i stor skala innen produksjon, logistikk og tjenester. Men masseimplementering er umulig hvis hver installasjon koster €50 000 til €150 000 i integrasjonsarbeid. Markedsprognosen materialiseres kun hvis integrasjonskostnadene faller med ti til hundre ganger.
En slik størrelsesorden av kostnadsreduksjon kan ikke komme fra inkrementelle forbedringer i tradisjonell konsulentvirksomhet. Den kan bare komme fra programvareautomatisering som fundamentalt endrer økonomien ved implementering. Selskapene som bygger dette programvarelaget vil fange en uforholdsmessig stor andel av markedets verdi, fordi hver solgte humanoid – uavhengig av produsent – trenger integrasjonsprogramvare for å bli nyttig.
Implementeringslaget er på mange måter den mest strategisk viktige delen av det humanoide økosystemet. Over 100 selskaper bygger maskinvaren. Programvaren som gjør den nyttig er fortsatt vidåpen.
Hvordan Evaluere Integrasjonsløsninger
For produsenter som evaluerer ulike tilnærminger til humanoid integrasjon, skiller fem faktorer løsninger som vil skalere fra de som ikke vil.
Når du sammenligner tilnærminger, vektlegg disse faktorene:
- Tid til første arbeidsflyt – en løsning som tar måneder bruker tradisjonelle metoder med et programvarebelegg. En løsning som leverer en fungerende arbeidsflyt på dager bruker ekte AI-drevet automatisering.
- Nødvendig ekspertise fra teamet ditt – Hvis løsningen krever at din driftsleder lærer robotikkprogrammering, eller hvis den krever at du ansetter en robotikk-ingeniør, har den ikke løst ekspertiseflaskehalsen – den har bare flyttet den.
- Gjenbrukbarhet – Kan arbeidsflyter utviklet for én oppgave tilpasses lignende oppgaver? Kan arbeidsflyter overføres mellom forskjellige robotmodeller eller forskjellige fabrikkanlegg? Hvis hver nye oppgave starter fra bunnen av, betaler du for skreddersydd ingeniørarbeid uavhengig av hva leverandøren kaller det.
- Løpende kostnadsstruktur – Hvis hver nye oppgave eller hver arbeidsflytmodifikasjon krever et nytt engasjement, vil den totale eierkostnaden være umulig å skille fra tradisjonell konsulentvirksomhet. Den rette plattformen lar teamet ditt iterere uavhengig etter den første implementeringen.
- Dataeierskap – Arbeidsflytene implementeringene dine genererer, treningsdataene operasjonene dine produserer, og simuleringsmodellene bygget fra anlegget ditt – dette er verdifulle eiendeler. Sørg for at de tilhører deg.