מדוע אינטגרציית רובוטים הומנואידיים עולה יותר מהחומרה - וכיצד לתקן זאת
עלויות האינטגרציה והפריסה גבוהות פי 2–3 ממחיר ההומנואיד עצמו. החברות שיסירו את צוואר הבקבוק הזה יתפסו את הערך הרב ביותר בשוק ה-AI הפיזי בשווי 30 מיליארד דולר.
Motion1 Inc. ·
תג המחיר האמיתי של רובוט דמוי אדם
כאשר יצרן מעריך אוטומציה דמוית אדם בפעם הראשונה, השיחה כמעט תמיד מתחילה במחיר המחירון של הרובוט. רובוטים דמויי אדם ברמת כניסה עולים כיום בסביבות 16,000 אירו. דגמים מתקדמים יותר עם יכולת נשיאה וזריזות גדולות יותר מתקרבים ל-50,000 אירו. אלו מספרים סבירים עבור מכונה שיכולה לפעול לאורך משמרות, אינה לוקחת חופשות, ומספקת איכות תפוקה עקבית – והם מייצגים ירידה דרמטית מתגי מחיר של 150,000 אירו פלוס מלפני שנים ספורות בלבד.
אבל מחיר המחירון מטעה, מכיוון שהוא מסתיר את העלות שקובעת למעשה אם פריסת רובוט דמוי אדם תצליח או תיכשל: אינטגרציה.
עבודת האינטגרציה והפריסה – תכנות הרובוט למשימות הספציפיות שלך, בניית סימולציה של הסביבה הספציפית שלך, בדיקה ברצפת המפעל הספציפית שלך, טיפול במקרי הקצה הספציפיים שלך – עולה באופן שגרתי פי שניים עד שלושה ממחיר החומרה עצמה. רובוט של 20,000 אירו יכול בקלות לדרוש 60,000 עד 100,000 אירו בעבודת אינטגרציה לפני שהוא עושה משהו שימושי. זהו צוואר הבקבוק שמשאיר רובוטים דמויי אדם בהדגמות בתערוכות במקום ברצפות מפעלים, והבנת הסיבה לכך שזה כל כך יקר היא הצעד הראשון לקראת פתרון הבעיה.
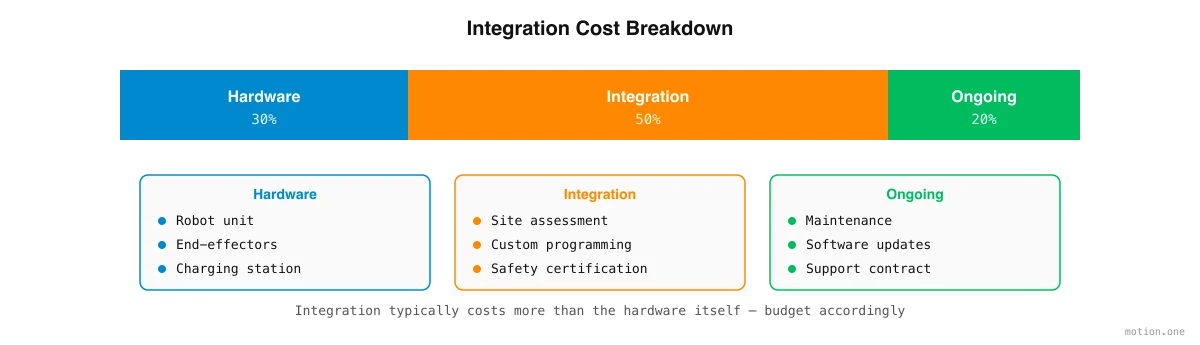
מדוע אינטגרציה כל כך יקרה
עלות האינטגרציה של רובוטים דמויי אדם מונעת על ידי ארבעה גורמים מבניים, אשר יחד מסבירים מדוע פריסת רובוט נשארת קשה בסדר גודל יותר מאשר קנייתו.
הגורם הראשון הוא שכל פריסה היא למעשה מותאמת אישית. אין שני מפעלים זהים. לכל אחד יש פריסה משלו, ציוד משלו, תמהיל מוצרים משלו, דרישות בטיחות משלו, ואוסף מקרי קצה משלו שהצטברו לאורך שנות פעילות. רובוט דמוי אדם שאורז לחם במתקן אחד אינו יכול פשוט להיות מועבר למתקן אחר ולצפות שיעבוד. גובה המסוע שונה. מידות הקופסה השתנו. תנאי התאורה משפיעים על מערכת הראייה. כל פרט חשוב, והיום, צוות של מהנדסי רובוטיקה חייב להתחשב בכל פרט באופן ידני.
הגורם השני הוא היעדר שכבת אינטגרציה סטנדרטית. כל OEM של רובוטים דמויי אדם עיצב ממשקי API משלו, סכימות בקרה, תצורות חיישנים וערכות פיתוח תוכנה משלו. אין תוכנת ביניים אוניברסלית, אין שפת תכנות משותפת, אין תקן משותף לאופן שבו משימות מוגדרות ומבוצעות. מהנדס שהשקיע שלושה חודשים באינטגרציה של מותג אחד של רובוט דמוי אדם חייב למעשה להתחיל מחדש כאשר היצרן רוצה לנסות מותג אחר. פיצול זה מכפיל את העלות בכל שלב.
הגורם השלישי הוא צוואר הבקבוק של המומחיות. האנשים שמבינים בפעילות המפעל – מנהלי התפעול, מפקחי המשמרות ועובדי הפס שבילו שנים בשכלול התהליכים שלהם – אינם יכולים לתכנת רובוטים. האנשים שיכולים לתכנת רובוטים – מהנדסי הרובוטיקה בעלי תארים מתקדמים במערכות בקרה ומדעי המחשב – אינם מבינים בפעילות המפעל. גישור על פער זה דורש יועצים יקרים המשמשים כמתרגמים בין שני עולמות המדברים שפות שונות לחלוטין.
הגורם הרביעי הוא פער הסימולציה. אימון רובוט בסימולציה ולאחר מכן פריסתו בעולם האמיתי – תהליך המכונה העברה מסימולציה למציאות (sim-to-real transfer) – נשאר מדע לא מושלם. מדיניות שמשיגה דיוק כמעט מושלם בסימולציה נכשלת לעיתים קרובות כאשר היא מתמודדת עם המציאות המבולגנת של סביבה פיזית. סגירת פער זה דורשת בדיקות איטרטיביות ברצפת המפעל, כאשר כל מחזור אורך שעות במקום השניות שלוקח בסימולציה, וכאשר לכשלים יש השלכות אמיתיות בצורת מוצרים פגומים, אירועי בטיחות והשבתת ייצור.
בעיית הסקיילביליות
למודל האינטגרציה המסורתי יש בעיית סקיילביליות מהותית שחורגת מעלות: הוא דורש מומחיות אנושית נדירה ויקרה עבור כל פריסה בודדת. ישנם פחות מ-50,000 מהנדסי רובוטיקה מוסמכים ברחבי העולם. הביקוש החזוי לפריסות רובוטים דמויי אדם יגיע למיליוני יחידות עד שנת 2030. החשבון פשוט לא מסתדר.
גם אם הייתם יכולים לשכור מספיק מהנדסים – ואינכם יכולים – הכלכלה אינה משתפרת בקנה מידה גדול. הנדסה מותאמת אישית לכל פריסה פירושה שהעלות לכל פריסה נשארת קבועה בקירוב. אין עקומת למידה, אין הפחתת עלות שולית, אין דרך למנף את העבודה שנעשתה בפריסה מספר אחת כדי להפוך את פריסה מספר מאה לזולה או מהירה יותר. כל מפעל הוא לוח חלק.
זה שונה באופן מהותי מהאופן שבו תוכנה מתרחבת (scales). כאשר חברת תוכנה בונה מוצר, העלות השולית של שירות הלקוח הבא מתקרבת לאפס. מודל האינטגרציה עבור רובוטים דמויי אדם הוא ההפך: העלות השולית של הפריסה הבאה זהה בקירוב לראשונה. זו הסיבה שהתעשייה זקוקה לגישה שונה.
גישת פלטפורמת התוכנה
הפתרון לבעיית עלות האינטגרציה אינו יותר מהנדסים – זו תוכנה טובה יותר. באופן ספציפי, אלו פלטפורמות תוכנה שמחליפות הנדסה מותאמת אישית באוטומציה מונעת AI, והופכות את תהליך הפריסה מהתקשרות ייעוץ מותאמת אישית למוצר שניתן לחזור עליו וניתן להרחבה.
פלטפורמות אלו פועלות על ידי הפיכת משימות שנקלטו לזרימות עבודה הניתנות לביצוע על ידי רובוט. במקום שמישהו יכתוב קוד בקרה, מנהל התפעול מתאר מה צריך לעשות והמפעילים שעושים זאת כיום מתועדים כשהם עושים זאת. הפלטפורמה מפרקת את המשימה לשלבים נפרדים, מייצרת סימולציה תלת-ממדית של סביבת המפעל מתמונות ווידאו, מאמנת את הרובוט דמוי האדם בסימולציה זו באמצעות למידת חיזוק, ומאמתת את המדיניות לפני העברתה לחומרה אמיתית.
ההבדל הקריטי מהמודל המסורתי הוא שהפלטפורמה משתפרת עם כל פריסה. נתוני אימון מצטברים. מודלי סימולציה הופכים מדויקים יותר. אלגוריתמי פירוק משימות לומדים מהצלחות וכישלונות קודמים. העלות השולית של הפריסה המאה נמוכה באופן דרמטי מהראשונה, והפריסה האלף נמוכה עוד יותר. זוהי עקומת הלמידה שחסרה בהנדסה מותאמת אישית, וזה מה שמאפשר פריסה המונית של רובוטים דמויי אדם.
מה המשמעות של זה עבור השוק
תחזית שוק הרובוטים דמויי האדם בסך 30 מיליארד אירו מניחה שרובוטים דמויי אדם ייפרסו בקנה מידה רחב בתעשייה, לוגיסטיקה ושירותים. אבל פריסה המונית בלתי אפשרית אם כל התקנה עולה 50,000 עד 150,000 אירו בעבודת אינטגרציה. תחזית השוק תתממש רק אם עלויות האינטגרציה יירדו פי עשרה עד מאה.
גודל כזה של הפחתת עלויות אינו יכול להגיע משיפורים הדרגתיים בייעוץ מסורתי. הוא יכול להגיע רק מאוטומציית תוכנה שמשנה באופן מהותי את כלכלת הפריסה. החברות שיבנו שכבת תוכנה זו יתפסו נתח לא פרופורציונלי משווי השוק, מכיוון שכל רובוט דמוי אדם שנמכר – ללא קשר ליצרן – זקוק לתוכנת אינטגרציה כדי להפוך לשימושי.
שכבת הפריסה היא, במובנים רבים, החלק החשוב ביותר מבחינה אסטרטגית במערכת האקולוגית של הרובוטים דמויי האדם. מעל 100 חברות בונות את החומרה. התוכנה שהופכת אותו לשימושי עדיין פתוחה לרווחה.
כיצד להעריך פתרונות אינטגרציה
עבור יצרנים המעריכים גישות שונות לאינטגרציה של רובוטים דמויי אדם, חמישה גורמים מפרידים בין פתרונות שיצליחו להתרחב לבין אלו שלא.
בעת השוואת גישות, שקלו גורמים אלה:
- זמן לזרימת עבודה ראשונה – פתרון שלוקח חודשים משתמש בשיטות מסורתיות עם ציפוי תוכנה. פתרון שמספק זרימת עבודה תקינה תוך ימים משתמש באוטומציה אמיתית מונעת AI.
- מומחיות נדרשת מהצוות שלך – אם הפתרון דורש ממנהל התפעול שלך ללמוד תכנות רובוטיקה, או אם הוא דורש ממך לשכור מהנדס רובוטיקה, הוא לא פתר את צוואר הבקבוק של המומחיות – הוא רק העביר אותו למקום אחר.
- יכולת שימוש חוזר – האם ניתן להתאים זרימות עבודה שפותחו למשימה אחת למשימות דומות? האם זרימות עבודה יכולות לעבור בין דגמי רובוטים שונים או אתרי מפעל שונים? אם כל משימה חדשה מתחילה מאפס, אתה משלם על הנדסה מותאמת אישית ללא קשר לשם שהספק נותן לה.
- מבנה עלויות מתמשך – אם כל משימה חדשה או כל שינוי בזרימת עבודה דורש התקשרות נוספת, העלות הכוללת של הבעלות תהיה בלתי ניתנת להבחנה מייעוץ מסורתי. הפלטפורמה הנכונה מאפשרת לצוות שלך לבצע איטרציות באופן עצמאי לאחר הפריסה הראשונית.
- בעלות על נתונים – זרימות העבודה שהפריסות שלך מייצרות, נתוני האימון שהפעולות שלך מפיקות, ומודלי הסימולציה שנבנו מהמתקן שלך – אלו נכסים יקרי ערך. ודא שהם שייכים לך.