لماذا يكلف تكامل الروبوتات البشرية أكثر من الأجهزة وكيفية معالجة ذلك
تبلغ تكاليف الدمج والنشر 2-3 أضعاف سعر الروبوت البشري نفسه. الشركات التي تزيل هذا الاختناق ستستحوذ على أكبر قيمة في سوق الذكاء الاصطناعي المادي البالغ 30 مليار دولار.
Motion1 Inc. ·
الثمن الحقيقي للروبوت البشري
عندما يقوم مصنّع بتقييم الأتمتة البشرية لأول مرة، تبدأ المحادثة دائمًا تقريبًا بسعر الروبوت المعلن. تكلف الروبوتات البشرية للمبتدئين الآن حوالي 16,000 يورو. أما النماذج المتطورة ذات سعة الحمولة الكبرى والبراعة الأعلى، فتقترب تكلفتها من 50,000 يورو. هذه أرقام معقولة لآلة يمكنها العمل عبر نوبات متعددة، ولا تأخذ إجازات، وتقدم جودة إنتاج متسقة - وهي تمثل انخفاضًا كبيرًا عن الأسعار التي تجاوزت 150,000 يورو قبل بضع سنوات فقط.
لكن السعر المعلن مضلل، لأنه يحجب التكلفة التي تحدد فعليًا ما إذا كان نشر الروبوت البشري سينجح أم يفشل: ألا وهي عملية الدمج.
إن أعمال الدمج والنشر - برمجة الروبوت لمهامك المحددة، وبناء محاكاة لبيئتك الخاصة، والاختبار في أرض مصنعك المحدد، والتعامل مع حالاتك الهامشية الخاصة - تكلف عادةً ضعفين إلى ثلاثة أضعاف سعر الجهاز نفسه. يمكن لروبوت بقيمة 20,000 يورو أن يتطلب بسهولة 60,000 إلى 100,000 يورو من أعمال الدمج قبل أن يؤدي أي شيء مفيد. هذه هي العقبة التي تبقي الروبوتات البشرية في عروض المعارض التجارية بدلاً من أرضيات المصانع، وفهم سبب ارتفاع تكلفتها هو الخطوة الأولى نحو حلها.
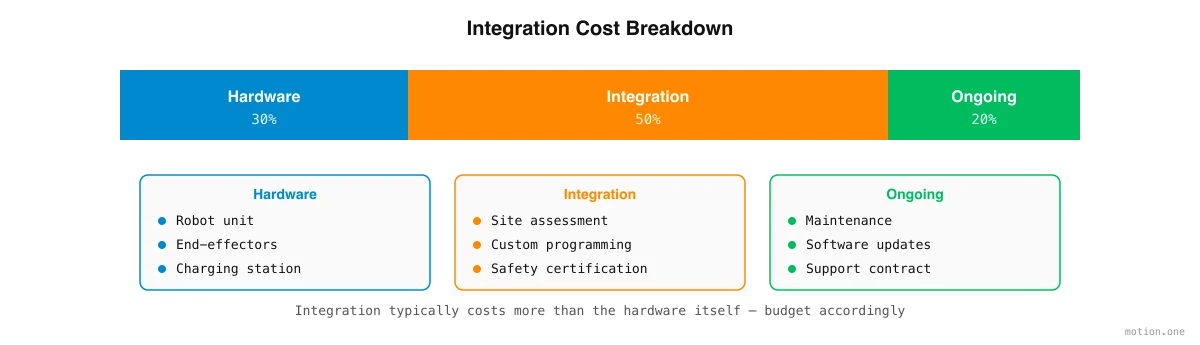
لماذا الدمج مكلف للغاية
تُدفع تكلفة دمج الروبوتات البشرية بأربعة عوامل هيكلية، والتي تفسر مجتمعةً لماذا يظل نشر الروبوت أصعب بكثير من مجرد شرائه.
العامل الأول هو أن كل عملية نشر مخصصة فعليًا. لا يوجد مصنعان متشابهان. لكل منهما تصميمه الخاص، ومعداته الخاصة، ومزيج منتجاته الخاص، ومتطلبات السلامة الخاصة به، ومجموعته الخاصة من الحالات الهامشية التي تراكمت على مر سنوات التشغيل. لا يمكن ببساطة نقل روبوت بشري يقوم بتعبئة الخبز في منشأة واحدة إلى منشأة أخرى وتوقع أن يعمل. ارتفاع الناقل مختلف. أبعاد الصندوق تغيرت. ظروف الإضاءة تؤثر على نظام الرؤية. كل تفصيل مهم، واليوم، يجب على فريق من مهندسي الروبوتات مراعاة كل تفصيل يدويًا.
العامل الثاني هو غياب طبقة دمج قياسية. لقد صمم كل مصنع (OEM) للروبوتات البشرية واجهات برمجة التطبيقات (APIs) الخاصة به، ومخططات التحكم، وتكوينات المستشعرات، ومجموعات تطوير البرامج. لا توجد برمجيات وسيطة عالمية، ولا لغة برمجة مشتركة، ولا معيار موحد لكيفية تعريف المهام وتنفيذها. يجب على المهندس الذي أمضى ثلاثة أشهر في دمج علامة تجارية واحدة من الروبوتات البشرية أن يبدأ من جديد بشكل أساسي عندما يرغب المصنع في تجربة علامة تجارية مختلفة. هذا التجزئة يضاعف التكلفة في كل مرحلة.
العامل الثالث هو عنق الزجاجة في الخبرة. الأشخاص الذين يفهمون عمليات المصنع - مدراء العمليات، ومشرفو النوبات، وعمال خط الإنتاج الذين أمضوا سنوات في تحسين عملياتهم - لا يستطيعون برمجة الروبوتات. الأشخاص الذين يستطيعون برمجة الروبوتات - مهندسو الروبوتات الحاصلون على درجات علمية متقدمة في أنظمة التحكم وعلوم الكمبيوتر - لا يفهمون عمليات المصنع. يتطلب سد هذه الفجوة مستشارين مكلفين يعملون كمترجمين بين عالمين يتحدثان لغات مختلفة تمامًا.
العامل الرابع هو فجوة المحاكاة. لا يزال تدريب الروبوت في المحاكاة ثم نشره في العالم الحقيقي - وهي عملية تُعرف باسم النقل من المحاكاة إلى الواقع (sim-to-real transfer) - علمًا غير كامل. غالبًا ما تفشل السياسات التي تحقق دقة شبه مثالية في المحاكاة عند مواجهة الحقائق الفوضوية للبيئة المادية. يتطلب سد هذه الفجوة اختبارًا متكررًا في أرض المصنع، حيث تستغرق كل دورة ساعات بدلاً من الثواني التي تستغرقها في المحاكاة، وحيث تكون للإخفاقات عواقب حقيقية في شكل منتجات تالفة، وحوادث سلامة، وتوقف الإنتاج.
مشكلة التوسع
يعاني نموذج الدمج التقليدي من مشكلة توسع جوهرية تتجاوز التكلفة: فهو يتطلب خبرة بشرية نادرة ومكلفة لكل عملية نشر فردية. يوجد أقل من 50,000 مهندس روبوتات مؤهل عالميًا. سيصل الطلب المتوقع على نشر الروبوتات البشرية إلى ملايين الوحدات بحلول عام 2030. ببساطة، لا تتوافق الأرقام.
حتى لو كان بإمكانك توظيف عدد كافٍ من المهندسين - وهذا مستحيل - فإن الجدوى الاقتصادية لا تتحسن على نطاق واسع. تعني الهندسة المخصصة لكل عملية نشر أن التكلفة لكل عملية نشر تظل ثابتة تقريبًا. لا يوجد منحنى تعلم، ولا تخفيض في التكلفة الهامشية، ولا طريقة للاستفادة من العمل المنجز في عملية النشر الأولى لجعل عملية النشر المائة أرخص أو أسرع. كل مصنع هو صفحة بيضاء.
هذا يختلف جوهريًا عن كيفية توسع البرمجيات. عندما تقوم شركة برمجيات ببناء منتج، تقترب التكلفة الهامشية لخدمة العميل التالي من الصفر. نموذج الدمج للروبوتات البشرية هو العكس: التكلفة الهامشية لعملية النشر التالية هي نفسها تقريبًا مثل الأولى. لهذا السبب تحتاج الصناعة إلى نهج مختلف.
نهج منصة البرمجيات
الحل لمشكلة تكلفة الدمج ليس في زيادة عدد المهندسين - بل في برمجيات أفضل. على وجه التحديد، هي منصات برمجية تحل محل الهندسة المخصصة بأتمتة مدفوعة بالذكاء الاصطناعي، وتحول عملية النشر من استشارة مصممة خصيصًا إلى منتج قابل للتكرار والتوسع.
تعمل هذه المنصات عن طريق تحويل المهام الملتقطة إلى سير عمل قابل للتنفيذ بواسطة الروبوت. بدلاً من أن يكتب أي شخص رمز التحكم، يصف مدير العمليات ما يجب القيام به ويتم تسجيل المشغلين الذين يقومون بذلك اليوم وهم يؤدونه. تقوم المنصة بتحليل المهمة إلى خطوات منفصلة، وتولد محاكاة ثلاثية الأبعاد لبيئة المصنع من الصور ومقاطع الفيديو، وتدرب الروبوت البشري في تلك المحاكاة باستخدام التعلم المعزز، وتتحقق من السياسة قبل نقلها إلى الأجهزة الحقيقية.
الفرق الحاسم عن النموذج التقليدي هو أن المنصة تتحسن مع كل عملية نشر. تتراكم بيانات التدريب. تصبح نماذج المحاكاة أكثر دقة. تتعلم خوارزميات تحليل المهام من النجاحات والإخفاقات السابقة. التكلفة الهامشية لعملية النشر المائة أقل بكثير من الأولى، وعملية النشر الألف أقل من ذلك. هذا هو منحنى التعلم الذي تفتقر إليه الهندسة المخصصة، وهو ما يجعل النشر الجماعي للروبوتات البشرية ممكنًا.
ماذا يعني هذا للسوق
يفترض توقع سوق الروبوتات البشرية البالغ 30 مليار يورو أن يتم نشر الروبوتات البشرية على نطاق واسع عبر قطاعات التصنيع والخدمات اللوجستية والخدمات. لكن النشر الجماعي مستحيل إذا كانت كل عملية تركيب تكلف من 50,000 إلى 150,000 يورو في أعمال الدمج. يتحقق توقع السوق فقط إذا انخفضت تكاليف الدمج بعشرة إلى مائة ضعف.
لا يمكن أن يأتي هذا الحجم من تخفيض التكاليف من تحسينات تدريجية في الاستشارات التقليدية. بل يمكن أن يأتي فقط من أتمتة البرمجيات التي تغير بشكل جذري اقتصاديات النشر. ستحصل الشركات التي تبني طبقة البرمجيات هذه على حصة غير متناسبة من قيمة السوق، لأن كل روبوت بشري يُباع - بغض النظر عن الشركة المصنعة - يحتاج إلى برمجيات دمج ليصبح مفيدًا.
تُعد طبقة النشر، من نواحٍ عديدة، الجزء الأكثر أهمية استراتيجيًا في النظام البيئي للروبوتات البشرية. أكثر من 100 شركة تبني الأجهزة. أما البرمجيات التي تجعلها مفيدة فلا تزال مجالًا مفتوحًا على مصراعيه.
كيفية تقييم حلول الدمج
بالنسبة للمصنعين الذين يقيمون مقاربات مختلفة لدمج الروبوتات البشرية، تفصل خمسة عوامل الحلول القابلة للتوسع عن تلك التي لن تتوسع.
عند مقارنة المقاربات، زن هذه العوامل:
- الوقت اللازم لأول سير عمل - الحل الذي يستغرق شهورًا يستخدم أساليب تقليدية مع غلاف برمجي. الحل الذي يقدم سير عمل فعال في أيام يستخدم أتمتة حقيقية مدفوعة بالذكاء الاصطناعي.
- الخبرة المطلوبة من فريقك - إذا كان الحل يتطلب من مدير عملياتك تعلم برمجة الروبوتات، أو إذا كان يتطلب منك توظيف مهندس روبوتات، فإنه لم يحل عنق الزجاجة في الخبرة - بل قام فقط بنقله.
- قابلية إعادة الاستخدام - هل يمكن تكييف سير العمل المطورة لمهمة واحدة لمهام مماثلة؟ هل يمكن نقل سير العمل بين نماذج روبوتات مختلفة أو مواقع مصانع مختلفة؟ إذا بدأت كل مهمة جديدة من الصفر، فأنت تدفع مقابل هندسة مخصصة بغض النظر عما يسميه البائع.
- هيكل التكلفة المستمرة - إذا كانت كل مهمة جديدة أو كل تعديل لسير العمل يتطلب مشاركة أخرى، فإن التكلفة الإجمالية للملكية لن تختلف عن الاستشارات التقليدية. المنصة الصحيحة تتيح لفريقك التكرار بشكل مستقل بعد النشر الأولي.
- ملكية البيانات - سير العمل الذي تولده عمليات النشر الخاصة بك، وبيانات التدريب التي تنتجها عملياتك، ونماذج المحاكاة المبنية من منشأتك - هذه أصول قيمة. تأكد من أنها ملك لك.