Programvare for robotflåtestyring: Hva produsenter faktisk trenger
Forvaltning av flere humanoide roboter krever spesialutviklet programvare. Dette er hva du bør se etter i en flåtestyringsplattform og hvorfor det er viktig.
Motion1 Inc. ·
Enkeltrobot-utrullingene er på hell. Etter hvert som humanoide roboter blir mer kapable og rimeligere, går produsenter fra proof-of-concept-tester til flåter med flere enheter. Og med dette skiftet følger en ny operasjonell utfordring: hvordan administrerer du fem, ti eller femti humanoide roboter som arbeider på tvers av anlegget ditt?
Det er her fysisk AI slutter å være en enkeltrobot-historie. En ferdighet lært på én enhet er verdt langt mer når alle andre enheter kan utføre den, og det skjer bare hvis noe over robotene holder oversikt.
Svaret er flåtestyringsprogramvare – spesialbygde plattformer designet for å koordinere, overvåke og optimalisere flere roboter som opererer i virkelige produksjonsmiljøer. Men ikke alle flåtestyringsverktøy er like. Mange ble designet for mobile roboter eller AGV-er, ikke humanoider. Og forskjellen er viktig.
Denne artikkelen bryter ned hva flåtestyringsprogramvare faktisk må gjøre for utrullinger av humanoide roboter, hvilke funksjoner som bør prioriteres, og hvordan man evaluerer plattformene som er tilgjengelige i dag.
Hva er robotflåtestyring?
Robotflåtestyring er den sentraliserte koordineringen av flere roboter som opererer innenfor et felles miljø. Det omfatter oppgavetildeling, planlegging, sanntidsovervåking, diagnostikk, programvareoppdateringer og ytelsesanalyse – alt fra ett enkelt grensesnitt.
For tradisjonelle industriroboter (sveise-armer, pick-and-place-enheter) har flåtestyring eksistert i flere tiår i form av PLS-nettverk og SCADA-systemer. Men humanoide roboter introduserer ny kompleksitet. De beveger seg gjennom ustrukturerte miljøer. De interagerer med menneskelige arbeidere. De utfører et bredere spekter av oppgaver. Og i økende grad lærer og tilpasser de seg på jobben.
Flåtestyringsprogramvare for humanoider må derfor gå utover enkel enhetsovervåking. Den må håndtere oppgaveorkestrering på tvers av ulike arbeidsflyter, administrere AI-atferdspolicyer og gi operatører klar innsikt i hva hver robot gjør og hvorfor.
Hvorfor flåteprogramvare er viktig i stor skala
En enkelt humanoid robot kan ofte administreres manuelt. En operatør overvåker den, griper inn ved behov og justerer dens atferd via et lokalt grensesnitt. Denne tilnærmingen bryter fullstendig sammen i stor skala.
Tenk deg en produsent som driver seks humanoide roboter over to skift. Uten flåtestyringsprogramvare opererer hver robot som en øy. Det er ingen sentralisert oversikt over oppgavefremdrift. Det er ingen måte å sammenligne ytelse på tvers av enheter. Å diagnostisere problemer betyr å fysisk nærme seg hver robot og sjekke dens lokale logger. Å oppdatere atferdspolicyer betyr å berøre hver enhet individuelt.
Driftskostnaden ved denne fragmenterte tilnærmingen vokser lineært med hver robot som legges til. Flåtestyringsprogramvare flater ut den kurven. Den gir et enkelt driftsteam muligheten til å overvåke dusinvis av enheter med samme innsats som det tidligere tok å administrere én.
Det er tre spesifikke områder hvor flåteprogramvare leverer målbar verdi:
Oppetid og utnyttelse. Flåteprogramvare sporer nedetid, oppgavefullføringsrater og feilfrekvenser på tvers av alle enheter. Operatører kan raskt identifisere underpresterende roboter og omfordele oppgaver for å opprettholde jevn gjennomstrømning.
Konsistens og kvalitet. Når roboter utfører oppgaver fra et delt arbeidsflytbibliotek, utfører hver enhet den samme operasjonen på samme måte. Dette eliminerer variasjonen som sniker seg inn når roboter konfigureres individuelt.
Operasjonell effektivitet. Sentralisert planlegging betyr at roboter ikke venter på instruksjoner eller dupliserer arbeid. Oppgavekøer administreres intelligent, og skiftutvekslinger skjer automatisk.
Kjernefunksjoner å se etter
Ikke alle flåtestyringsplattformer tilbyr det samme funksjonssettet. Noen er designet for lager-AMR-er og mangler den sofistikasjonen som trengs for humanoide utrullinger. Her er funksjonene som betyr mest når du evaluerer flåteprogramvare for humanoide roboter i produksjon.
Oppgavetildeling og planlegging
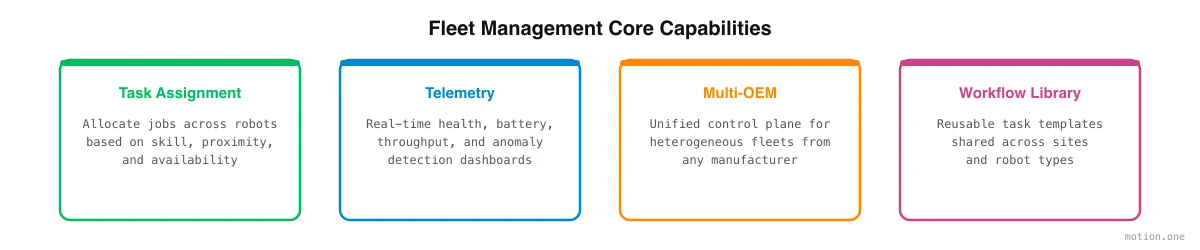
Den mest grunnleggende funksjonen er evnen til å tildele oppgaver til spesifikke roboter eller grupper av roboter, og å planlegge disse oppgavene på tvers av skift og produksjonssykluser.
Et robust oppgavetildelingssystem bør støtte:
- Prioritetsbasert køhåndtering. Noen oppgaver er presserende. Systemet bør tillate operatører å flagge prioriterte jobber og få dem utført før den vanlige køen.
- Ferdighetsbasert ruting. Ikke alle humanoider er konfigurert for alle oppgaver. Systemet bør vite hvilke roboter som er trent på hvilke arbeidsflyter og tildele deretter.
- Skiftbevisst planlegging. Produksjon foregår i skift. Flåteprogramvare bør forstå skiftgrenser, pausetider og overgangsvinduer – og planlegge robotaktivitet rundt dem.
- Dynamisk omfordeling. Når en robot går offline eller støter på en feil, bør systemet automatisk omfordele dens ventende oppgaver til tilgjengelige enheter.
De beste plattformene lar også operatører definere gjentakende tidsplaner – daglig, ukentlig, eller knyttet til produksjonsordrer – slik at rutinemessig oppgavetildeling er fullt automatisert.
Sanntids telemetri og overvåking
Operatører må vite hva som skjer i flåten deres til enhver tid. Sanntids telemetri gir denne innsikten.
Viktige datapunkter inkluderer:
- Oppgavestatus. Hva gjør hver robot for øyeblikket? Hvor stor prosentandel av den tildelte oppgaven er fullført?
- Systemhelse. Batterinivåer, motortemperaturer, sensorstatus, tilkoblingsstyrke.
- Posisjon. Hvor befinner hver robot seg innenfor anlegget? Er den i sin utpekte arbeidssone?
- Varsler og avvik. Automatiske varsler når en robot støter på en feil, avviker fra forventet atferd, eller krever menneskelig inngripen.
Overvåkingsgrensesnittet bør være tilgjengelig fra et sentralt dashbord – ideelt sett nettleserbasert slik at driftsledere kan sjekke flåtestatus fra hvilken som helst enhet. Historiske telemetridata bør lagres og være søkbare, noe som muliggjør trendanalyse og prediktivt vedlikehold.
Støtte for flere OEM-er
Det er her mange flåtestyringsplattformer kommer til kort. De fleste er bygget for å administrere roboter fra én enkelt produsent. Men virkelige utrullinger involverer i økende grad maskinvare fra flere OEM-er.
En produsent kan distribuere entry-level humanoider for enkle materialhåndteringsoppgaver og mer avanserte enheter for presisjonsmontering. Disse robotene kommer fra forskjellige leverandører, kjører forskjellig fastvare og eksponerer forskjellige API-er. Flåtestyringsprogramvare som kun støtter én maskinvareplattform tvinger produsenter inn i leverandørlås.
Den ideelle flåtestyringsplattformen er maskinvareagnostisk. Den kommuniserer med roboter gjennom et standardisert abstraksjonslag, og oversetter høynivå oppgaveinstruksjoner til maskinvarespesifikke kommandoer. Dette lar operatører administrere en blandet flåte fra ett enkelt grensesnitt, sammenligne ytelse på tvers av forskjellige maskinvareplattformer, og bytte ut roboter uten å måtte skrive om hele deres operasjonelle stakk.
Arbeidsflytbiblioteker og gjenbruk
En av de kraftigste funksjonene i moderne flåtestyringsprogramvare er evnen til å fange, lagre og gjenbruke arbeidsflyter.
En arbeidsflyt er en strukturert sekvens av handlinger som en robot utfører for å fullføre en oppgave – plukke opp en komponent, inspisere den, plassere den i en beholder, flytte til neste stasjon. Når en robot trenes på en ny arbeidsflyt, bør den kunnskapen ikke bo på en enkelt enhet. Den bør lagres i et sentralt bibliotek og kunne distribueres til enhver kompatibel robot i flåten.
Arbeidsflytbiblioteker muliggjør:
- Rask onboarding av nye roboter. En ny enhet blir med i flåten og får umiddelbart tilgang til alle arbeidsflyter teamet har bygget.
- Konsistens på tvers av enheter. Hver robot utfører den samme arbeidsflyten på samme måte, noe som reduserer kvalitetsvariasjon.
- Iterativ forbedring. Når en operatør optimaliserer en arbeidsflyt, sprer forbedringen seg til hver robot som bruker den.
- Kunnskapsbevaring. Arbeidsflyter overlever maskinvareutskiftninger. Den institusjonelle kunnskapen om hvordan en oppgave utføres, ligger i programvaren, ikke på en individuell robot.
Analyse og rapportering
Flåtestyring handler ikke bare om sanntidskontroll. Det handler også om å forstå langsiktige ytelsestrender og ta datadrevne beslutninger om flåtesammensetning, oppgavetildeling og kapasitetsplanlegging.
Robuste analysemuligheter inkluderer:
- Ytelsesmetrikker per robot. Oppgavefullføringsrater, feilfrekvenser, syklustider, oppetidsprosenter.
- Flåtenivå-dashbord. Aggregerte metrikker som viser total flåteutnyttelse, gjennomstrømning og effektivitet.
- Sammenlignende analyse. Side-ved-side ytelsessammenligninger på tvers av robotmodeller, skift eller produksjonslinjer.
- Eksport og integrasjon. Evnen til å eksportere data til eksisterende BI-verktøy eller ERP-systemer for bredere operasjonell analyse.
Hvordan evaluere flåtestyringsplattformer
Med funksjonene skissert ovenfor, her er et praktisk rammeverk for å evaluere flåtestyringsplattformer:
1. Start med din maskinvarerealitet. Hvilke roboter distribuerer du i dag? Hvilke roboter kan du distribuere om to år? Hvis svaret involverer mer enn én OEM, er støtte for flere OEM-er ikke-forhandlingsbart.
2. Vurder din skaleringstrajektorie. Hvis du distribuerer tre roboter i dag, men planlegger å nå tjue innen atten måneder, trenger du en plattform som skalerer elegant. Spør leverandører om deres største distribusjoner og hvordan ytelsen holder seg i stor skala.
3. Test operatøropplevelsen. Flåtestyringsprogramvare er bare nyttig hvis driftsteamet ditt faktisk bruker den. Be om en demo eller prøveperiode og la dine gulvoperatører – ikke bare IT-teamet ditt – evaluere grensesnittet. Er det intuitivt? Kan de finne informasjon raskt? Kan de gripe inn når noe går galt?
4. Sjekk integrasjonsdybden. Flåteprogramvare bør integreres med dine eksisterende systemer – ERP, MES, kvalitetsstyring, vedlikeholdsplanlegging. Spør om tilgjengelige API-er, webhooks og forhåndsbygde integrasjoner.
5. Evaluer AI-laget. De beste flåtestyringsplattformene inkluderer AI-drevne funksjoner som prediktivt vedlikehold, automatisk oppgaveoptimalisering og veiledet arbeidsflytkonfigurasjon for operatørinteraksjon. Disse funksjonene er ikke bare "nice-to-have" – de er det som skiller moderne plattformer fra glorifiserte enhetsdashbord.
6. Forstå distribusjonsmodellen. Er plattformen skybasert, lokalt installert (on-premise) eller hybrid? Produksjonsmiljøer har ofte strenge krav til datalagring og nettverkssikkerhet. Sørg for at distribusjonsmodellen passer med dine IT-policyer.
7. Spør om støtte og opplæring. Flåtestyring er et kritisk operasjonelt system. Nedetid eller feilkonfigurering har direkte produksjonspåvirkning. Evaluer leverandørens støttemodell – responstider, eskaleringsveier og opplæringsressurser for teamet ditt.
Rollen til AI Workflow Builder i flåtestyring
En voksende trend innen flåtestyring er tettere integrasjon med programvaren som bygger arbeidsflytene i utgangspunktet. I stedet for å kreve at noen konfigurerer hver oppgave, tidsplan og policy manuelt, setter en AI Workflow Builder sammen arbeidsflyten fra den fangede oppgaven, validerer den i simulering, og gjør den om til robot-eksekverbare instruksjoner som flåten kan kjøre.
For eksempel tildeler en operatør arbeidsflyten for sluttpakking til robotene 3, 5 og 7 for nattskiftet. Plattformen validerer denne tildelingen mot tilgjengelige ressurser og tidsplaner, bekrefter at hver enhet er trent på den arbeidsflyten, og utfører den. Dette senker ferdighetsbarrieren for flåtestyring dramatisk og lar erfarne operatører administrere større flåter med mindre kognitiv belastning.
Den samme programvaren spiller en rolle i kontinuerlig forbedring. Den kan analysere flåteytelsesdata, identifisere flaskehalser og foreslå optimaliseringer – og fungerer effektivt som en dataanalytiker dedikert til robotoperasjonene dine.
Veien videre
Flåtestyringsprogramvare for humanoide roboter er fortsatt en kategori i utvikling. Mange av plattformene som er tilgjengelige i dag ble bygget for enklere robotsystemer og blir tilpasset – noen ganger klønete – for humanoide bruksområder. Produsentene som investerer tidlig i spesialbygd flåtestyring vil ha en betydelig operasjonell fordel når de skalerer sine utrullinger.
Nøkkelen er å tenke på flåtestyring ikke som en ettertanke, men som et grunnleggende lag i din robotikkstrategi. Robotene er maskinvaren. Flåtestyringsprogramvaren er det som gjør den maskinvaren til en koordinert, effektiv og kontinuerlig forbedrende arbeidsstyrke.