Softver za upravljanje robotskom flotom: Što proizvođačima zapravo treba
Upravljanje višestrukim humanoidnim robotima zahtijeva namjenski softver. Evo što trebate tražiti u platformi za upravljanje flotom i zašto je to važno.
Motion1 Inc. ·
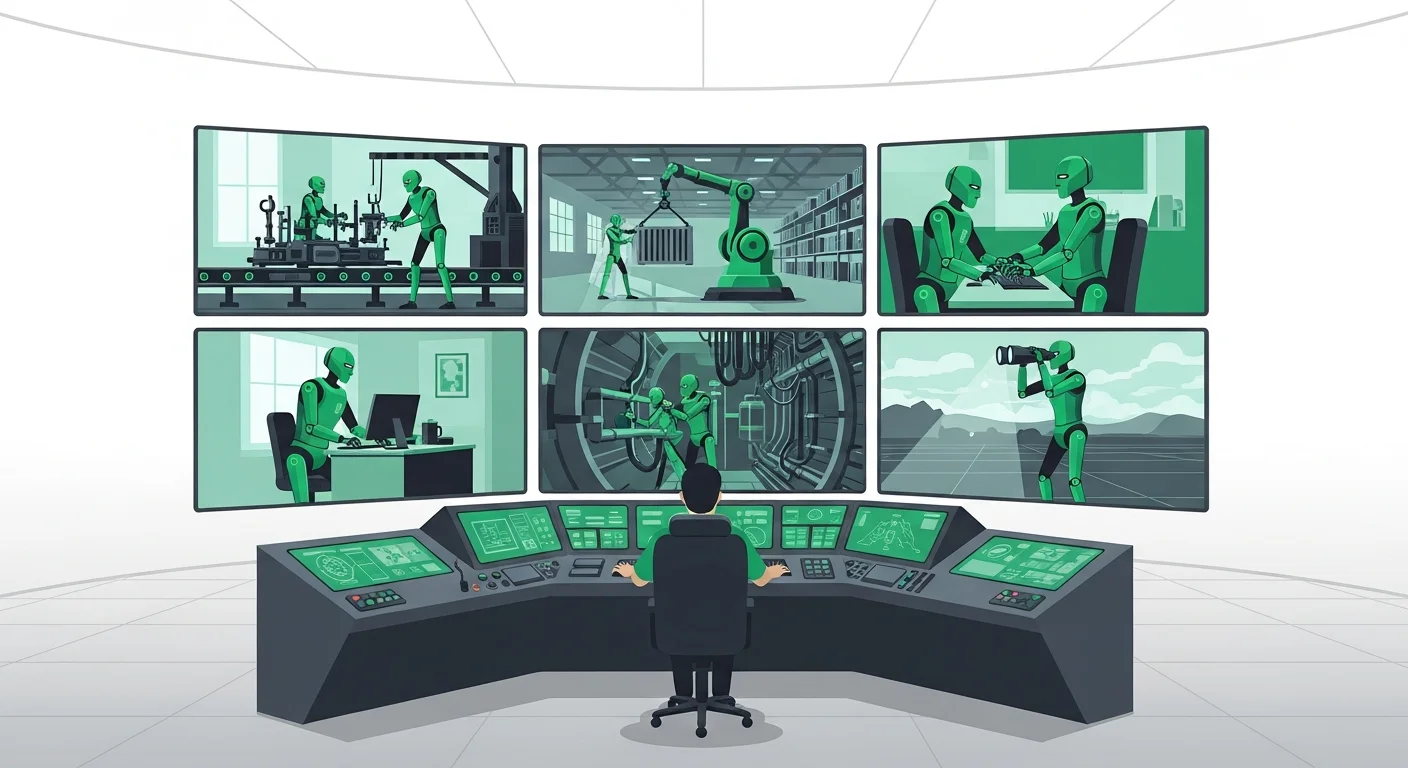
Era implementacije pojedinačnih robota se bliži kraju. Kako humanoidni roboti postaju sposobniji i pristupačniji, proizvođači prelaze s probnih projekata (proof-of-concept) na flote s više jedinica. S tom promjenom dolazi i novi operativni izazov: kako upravljate s pet, deset ili pedeset humanoidnih robota koji rade u vašem pogonu?
Ovdje fizička umjetna inteligencija prestaje biti priča o jednom robotu. Vještina naučena na jednoj jedinici vrijedi mnogo više kada je svaka druga jedinica može pokrenuti, a to se događa samo ako nešto iznad robota prati situaciju.
Odgovor je softver za upravljanje flotom – namjenski izgrađene platforme dizajnirane za koordinaciju, nadzor i optimizaciju više robota koji rade u stvarnim proizvodnim okruženjima. Ali nisu svi alati za upravljanje flotom jednaki. Mnogi su dizajnirani za mobilne robote ili AGV-ove, a ne za humanoide. I ta razlika je važna.
Ovaj članak detaljno objašnjava što softver za upravljanje flotom zapravo treba raditi za implementaciju humanoidnih robota, koje sposobnosti treba prioritizirati i kako procijeniti platforme dostupne danas.
Što je upravljanje flotom robota?
Upravljanje flotom robota je centralizirana koordinacija više robota koji rade unutar zajedničkog okruženja. Ono obuhvaća dodjelu zadataka, raspoređivanje, praćenje u stvarnom vremenu, dijagnostiku, softverske nadogradnje i analizu performansi – sve s jednog sučelja.
Za tradicionalne industrijske robote (ruke za zavarivanje, jedinice za preuzimanje i postavljanje), upravljanje flotom postoji desetljećima u obliku PLC mreža i SCADA sustava. Ali humanoidni roboti uvode novu složenost. Kreću se kroz nestrukturirana okruženja. Interagiraju s ljudskim radnicima. Obavljaju širi spektar zadataka. I sve više, uče i prilagođavaju se na poslu.
Softver za upravljanje flotom za humanoide stoga mora ići dalje od jednostavnog nadzora uređaja. Mora se nositi s orkestracijom zadataka kroz različite radne procese, upravljati politikama ponašanja umjetne inteligencije i pružiti operaterima jasan uvid u to što svaki robot radi i zašto.
Zašto je softver za flotu važan u velikim razmjerima
Jednim humanoidnim robotom često se može upravljati ručno. Operater ga promatra, intervenira kada je potrebno i prilagođava njegovo ponašanje putem lokalnog sučelja. Ovaj pristup se potpuno raspada u velikim razmjerima.
Zamislite proizvođača koji koristi šest humanoidnih robota u dvije smjene. Bez softvera za upravljanje flotom, svaki robot radi kao otok. Ne postoji centralizirani pregled napretka zadataka. Ne postoji način za usporedbu performansi među jedinicama. Dijagnosticiranje problema znači fizičko približavanje svakom robotu i provjeru njegovih lokalnih zapisa. Ažuriranje politika ponašanja znači pojedinačno pristupanje svakoj jedinici.
Operativni trošak ovog fragmentiranog pristupa raste linearno sa svakim dodanim robotom. Softver za upravljanje flotom izravnava tu krivulju. Omogućuje jednom operativnom timu nadzor nad desecima jedinica s istim naporom koji je prije bio potreban za upravljanje jednom.
Postoje tri specifična područja u kojima softver za flotu donosi mjerljivu vrijednost:
Vrijeme rada i iskorištenost. Softver za flotu prati vrijeme mirovanja, stope dovršenosti zadataka i učestalost pogrešaka na svim jedinicama. Operateri mogu brzo identificirati robote s lošijim performansama i preraspodijeliti zadatke kako bi održali dosljednu propusnost.
Dosljednost i kvaliteta. Kada roboti izvršavaju zadatke iz zajedničke biblioteke radnih procesa, svaka jedinica obavlja istu operaciju na isti način. To eliminira varijacije koje se javljaju kada se roboti konfiguriraju pojedinačno.
Operativna učinkovitost. Centralizirano raspoređivanje znači da roboti ne čekaju upute niti dupliciraju rad. Redovi zadataka se inteligentno upravljaju, a primopredaje smjena odvijaju se automatski.
Ključne sposobnosti koje treba tražiti
Nije svaka platforma za upravljanje flotom ista po skupu značajki. Neke su dizajnirane za skladišne AMR-ove i nedostaje im sofisticiranost potrebna za implementaciju humanoida. Evo sposobnosti koje su najvažnije pri procjeni softvera za flotu za humanoidne robote u proizvodnji.
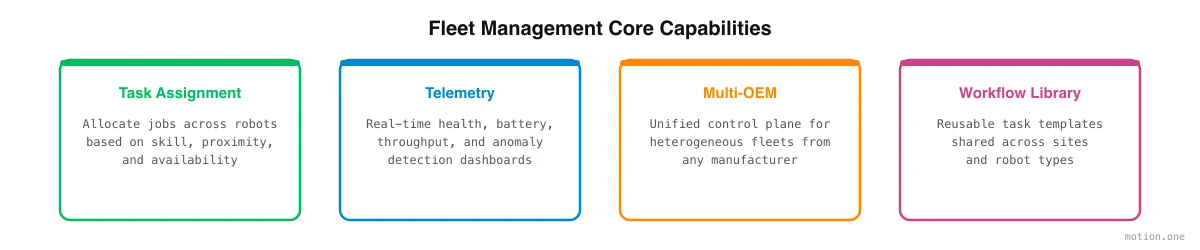
Dodjela i raspoređivanje zadataka
Najosnovnija sposobnost je mogućnost dodjeljivanja zadataka specifičnim robotima ili grupama robota, te raspoređivanje tih zadataka kroz smjene i proizvodne cikluse.
Snažan sustav za dodjelu zadataka trebao bi podržavati:
- Red čekanja temeljen na prioritetima. Neki su zadaci hitni. Sustav bi trebao omogućiti operaterima da označe prioritetne poslove i da se oni izvrše prije redovnog reda čekanja.
- Usmjeravanje temeljeno na vještinama. Nije svaki humanoid konfiguriran za svaki zadatak. Sustav bi trebao znati koji su roboti obučeni za koje radne procese i dodjeljivati zadatke u skladu s tim.
- Raspoređivanje svjesno smjena. Proizvodnja se odvija u smjenama. Softver za flotu trebao bi razumjeti granice smjena, vrijeme pauze i prozore za promjenu smjena – i rasporediti aktivnosti robota oko njih.
- Dinamička preraspodjela. Kada robot ode izvan mreže ili naiđe na pogrešku, sustav bi trebao automatski preraspodijeliti njegove čekajuće zadatke dostupnim jedinicama.
Najbolje platforme također omogućuju operaterima definiranje ponavljajućih rasporeda – dnevnih, tjednih ili vezanih uz proizvodne narudžbe – tako da je rutinska dodjela zadataka potpuno automatizirana.
Telemetrija i nadzor u stvarnom vremenu
Operateri moraju znati što se događa u njihovoj floti u bilo kojem trenutku. Telemetrija u stvarnom vremenu pruža tu vidljivost.
Ključne točke podataka uključuju:
- Status zadatka. Što svaki robot trenutno radi? Koliki je postotak dodijeljenog zadatka dovršen?
- Zdravlje sustava. Razina baterije, temperatura motora, status senzora, jačina povezivosti.
- Lokacija. Gdje se svaki robot nalazi unutar pogona? Je li u svojoj određenoj radnoj zoni?
- Upozorenja i anomalije. Automatske obavijesti kada robot naiđe na pogrešku, odstupi od očekivanog ponašanja ili zahtijeva ljudsku intervenciju.
Sučelje za nadzor trebalo bi biti dostupno s centralne nadzorne ploče – idealno putem preglednika, tako da menadžeri operacija mogu provjeriti status flote s bilo kojeg uređaja. Povijesni telemetrijski podaci trebali bi biti pohranjeni i pretraživi, omogućujući analizu trendova i prediktivno održavanje.
Podrška za više OEM-ova
Ovdje mnoge platforme za upravljanje flotom zaostaju. Većina je izgrađena za upravljanje robotima jednog proizvođača. Ali implementacije u stvarnom svijetu sve više uključuju hardver od više OEM-ova.
Proizvođač bi mogao implementirati početne humanoide za jednostavne zadatke rukovanja materijalom i naprednije jedinice za preciznu montažu. Ti roboti dolaze od različitih dobavljača, koriste različite firmware-e i izlažu različite API-je. Softver za upravljanje flotom koji podržava samo jednu hardversku platformu prisiljava proizvođače na zaključavanje dobavljača (vendor lock-in).
Idealna platforma za upravljanje flotom je hardverski agnostična. Komunicira s robotima putem standardiziranog apstrakcijskog sloja, prevodeći upute za zadatke visoke razine u hardverski specifične naredbe. To omogućuje operaterima upravljanje mješovitom flotom s jednog sučelja, usporedbu performansi na različitim hardverskim platformama i zamjenu robota bez prepisivanja cijelog operativnog sustava.
Biblioteke radnih procesa i ponovna upotreba
Jedna od najmoćnijih značajki modernog softvera za upravljanje flotom je mogućnost snimanja, pohranjivanja i ponovne upotrebe radnih procesa.
Radni proces je strukturirani slijed radnji koje robot izvodi kako bi dovršio zadatak – podizanje komponente, njezina inspekcija, postavljanje u spremnik, prelazak na sljedeću stanicu. Kada se robot obuči za novi radni proces, to znanje ne bi smjelo živjeti na jednoj jedinici. Trebalo bi biti pohranjeno u centralnoj biblioteci i primjenjivo na bilo kojeg kompatibilnog robota u floti.
Biblioteke radnih procesa omogućuju:
- Brzo uvođenje novih robota. Nova jedinica se pridružuje floti i odmah ima pristup svakom radnom procesu koji je tim izgradio.
- Dosljednost među jedinicama. Svaki robot izvršava isti radni proces na isti način, smanjujući varijacije u kvaliteti.
- Iterativno poboljšanje. Kada operater optimizira radni proces, poboljšanje se širi na svakog robota koji ga koristi.
- Očuvanje znanja. Radni procesi preživljavaju zamjenu hardvera. Institucionalno znanje o tome kako obaviti zadatak živi u softveru, a ne na bilo kojem pojedinačnom robotu.
Analitika i izvještavanje
Upravljanje flotom nije samo kontrola u stvarnom vremenu. Radi se i o razumijevanju dugoročnih trendova performansi i donošenju odluka temeljenih na podacima o sastavu flote, dodjeli zadataka i planiranju kapaciteta.
Snažne analitičke sposobnosti uključuju:
- Metrike performansi po robotu. Stope dovršenosti zadataka, učestalost pogrešaka, vremena ciklusa, postotak vremena rada.
- Nadzorne ploče na razini flote. Agregirane metrike koje prikazuju ukupnu iskorištenost flote, propusnost i učinkovitost.
- Komparativna analiza. Usporedbe performansi rame uz rame među modelima robota, smjenama ili proizvodnim linijama.
- Izvoz i integracija. Mogućnost izvoza podataka u postojeće BI alate ili ERP sustave za širu operativnu analizu.
Kako procijeniti platforme za upravljanje flotom
S obzirom na gore navedene sposobnosti, evo praktičnog okvira za procjenu platformi za upravljanje flotom:
1. Počnite s vašom hardverskom stvarnošću. Koje robote implementirate danas? Koje robote biste mogli implementirati za dvije godine? Ako odgovor uključuje više od jednog OEM-a, podrška za više OEM-ova je neupitna.
2. Procijenite svoju putanju rasta. Ako danas implementirate tri robota, ali planirate doseći dvadeset unutar osamnaest mjeseci, potrebna vam je platforma koja se elegantno skalira. Pitajte dobavljače o njihovim najvećim implementacijama i kako se performanse održavaju u velikim razmjerima.
3. Testirajte korisničko iskustvo operatera. Softver za upravljanje flotom koristan je samo ako ga vaš operativni tim zapravo koristi. Zatražite demo ili probnu verziju i neka vaši operateri na terenu – a ne samo vaš IT tim – procijene sučelje. Je li intuitivno? Mogu li brzo pronaći informacije? Mogu li intervenirati kada nešto pođe po zlu?
4. Provjerite dubinu integracije. Softver za flotu trebao bi se integrirati s vašim postojećim sustavima – ERP, MES, upravljanje kvalitetom, raspoređivanje održavanja. Pitajte o dostupnim API-jima, webhookovima i unaprijed izgrađenim integracijama.
5. Procijenite AI sloj. Najbolje platforme za upravljanje flotom uključuju značajke pokretane umjetnom inteligencijom poput prediktivnog održavanja, automatske optimizacije zadataka i vođene konfiguracije radnih procesa za interakciju operatera. Ove sposobnosti nisu samo "lijepo je imati" – one su ono što moderne platforme odvaja od glorificiranih nadzornih ploča uređaja.
6. Razumijte model implementacije. Je li platforma temeljena na oblaku, lokalna (on-premise) ili hibridna? Proizvodna okruženja često imaju stroge zahtjeve za rezidenciju podataka i sigurnost mreže. Provjerite odgovara li model implementacije vašim IT politikama.
7. Pitajte o podršci i obuci. Upravljanje flotom je kritičan operativni sustav. Zastoji ili pogrešna konfiguracija imaju izravan utjecaj na proizvodnju. Procijenite model podrške dobavljača – vrijeme odziva, putove eskalacije i resurse za obuku vašeg tima.
Uloga AI Workflow Buildera u upravljanju flotom
Rastući trend u upravljanju flotom je čvršća integracija sa softverom koji uopće stvara radne procese. Umjesto da zahtijeva od nekoga da ručno konfigurira svaki zadatak, raspored i politiku, AI Workflow Builder sastavlja radni proces iz snimljenog zadatka, validira ga u simulaciji i pretvara ga u robotski izvršive upute koje flota može pokrenuti.
Na primjer, operater dodjeljuje radni proces pakiranja na kraju linije robotima 3, 5 i 7 za noćnu smjenu. Platforma validira tu dodjelu u odnosu na dostupne resurse i rasporede, potvrđuje da je svaka jedinica obučena za taj radni proces i izvršava ga. To dramatično smanjuje barijeru vještina za upravljanje flotom i omogućuje iskusnim operaterima upravljanje većim flotama s manje kognitivnog opterećenja.
Isti softver igra ulogu u kontinuiranom poboljšanju. Može analizirati podatke o performansama flote, identificirati uska grla i predložiti optimizacije – učinkovito djelujući kao analitičar podataka posvećen vašim robotskim operacijama.
Pogled u budućnost
Softver za upravljanje flotom za humanoidne robote još uvijek je kategorija u razvoju. Mnoge platforme dostupne danas izgrađene su za jednostavnije robotske sustave i prilagođavaju se – ponekad nespretno – za slučajeve upotrebe humanoida. Proizvođači koji rano ulože u namjenski izgrađeno upravljanje flotom imat će značajnu operativnu prednost kako budu skalirali svoje implementacije.
Ključno je razmišljati o upravljanju flotom ne kao o naknadnoj misli, već kao o temeljnom sloju vaše robotske strategije. Roboti su hardver. Softver za upravljanje flotom je ono što taj hardver pretvara u koordiniranu, učinkovitu radnu snagu koja se kontinuirano poboljšava.