Programvara för robotflottahantering: Vad tillverkare egentligen behöver
För att hantera flera humanoida robotar krävs specialutvecklad programvara. Här är vad du ska leta efter i en plattform för flottahantering och varför det är viktigt.
Motion1 Inc. ·
Enrobotutplaceringarnas era närmar sig sitt slut. I takt med att humanoida robotar blir mer kapabla och mer prisvärda, går tillverkare från proof-of-concept-tester till flottor med flera enheter. Och med denna förändring kommer en ny operativ utmaning: hur hanterar man fem, tio eller femtio humanoida robotar som arbetar i din anläggning?
Det är här fysisk AI slutar vara en enrobotshistoria. En färdighet som lärs på en enhet är värd betydligt mer när varje annan enhet kan utföra den, och det sker bara om något ovanför robotarna håller reda på det.
Svaret är programvara för flottahantering – specialbyggda plattformar utformade för att koordinera, övervaka och optimera flera robotar som arbetar i verkliga tillverkningsmiljöer. Men alla verktyg för flottahantering är inte likvärdiga. Många designades för mobila robotar eller AGV:er, inte humanoida robotar. Och skillnaden är viktig.
Denna artikel går igenom vad programvara för flottahantering faktiskt behöver göra för utplaceringar av humanoida robotar, vilka funktioner som ska prioriteras och hur man utvärderar de plattformar som finns tillgängliga idag.
Vad är robotflottahantering?
Robotflottahantering är den centraliserade koordineringen av flera robotar som arbetar inom en gemensam miljö. Det omfattar uppgiftsallokering, schemaläggning, realtidsövervakning, diagnostik, programvaruuppdateringar och prestandaanalys – allt från ett enda gränssnitt.
För traditionella industrirobotar (svetsarmar, pick-and-place-enheter) har flottahantering funnits i årtionden i form av PLC-nätverk och SCADA-system. Men humanoida robotar introducerar ny komplexitet. De rör sig genom ostrukturerade miljöer. De interagerar med mänskliga arbetare. De utför en större variation av uppgifter. Och i allt högre grad lär de sig och anpassar sig på jobbet.
Programvara för flottahantering för humanoida robotar måste därför gå bortom enkel enhetsövervakning. Den behöver hantera uppgiftsorkestrering över olika arbetsflöden, hantera AI-beteendepolicyer och ge operatörer tydlig insyn i vad varje robot gör och varför.
Varför flottprogramvara är viktig i stor skala
En enskild humanoid robot kan ofta hanteras manuellt. En operatör övervakar den, ingriper vid behov och justerar dess beteende via ett lokalt gränssnitt. Detta tillvägagångssätt bryter samman helt i stor skala.
Tänk dig en tillverkare som driver sex humanoida robotar över två skift. Utan programvara för flottahantering fungerar varje robot som en ö. Det finns ingen centraliserad översikt över uppgiftsförloppet. Det finns inget sätt att jämföra prestanda mellan enheter. Att diagnostisera problem innebär att fysiskt närma sig varje robot och kontrollera dess lokala loggar. Att uppdatera beteendepolicyer innebär att hantera varje enhet individuellt.
Driftskostnaden för detta fragmenterade tillvägagångssätt växer linjärt med varje tillagd robot. Programvara för flottahantering plattar ut den kurvan. Den ger ett enda driftsteam förmågan att övervaka dussintals enheter med samma ansträngning som det tidigare krävdes för att hantera en.
Det finns tre specifika områden där flottprogramvara levererar mätbart värde:
Drifttid och utnyttjande. Flottprogramvara spårar tomgångstid, uppgiftsgenomförandegrad och felfrekvenser över alla enheter. Operatörer kan snabbt identifiera underpresterande robotar och omfördela uppgifter för att upprätthålla konsekvent genomströmning.
Konsistens och kvalitet. När robotar utför uppgifter från ett delat arbetsflödesbibliotek utför varje enhet samma operation på samma sätt. Detta eliminerar den variation som smyger sig in när robotar konfigureras individuellt.
Operativ effektivitet. Centraliserad schemaläggning innebär att robotar inte väntar på instruktioner eller duplicerar arbete. Uppgiftsköer hanteras intelligent, och skiftöverlämningar sker automatiskt.
Viktiga funktioner att leta efter
Inte alla plattformar för flottahantering erbjuder samma funktionsuppsättning. Vissa är designade för lager-AMR:er och saknar den sofistikering som krävs för humanoida utplaceringar. Här är de funktioner som är viktigast när man utvärderar flottprogramvara för humanoida robotar inom tillverkning.
Uppgiftsallokering och schemaläggning
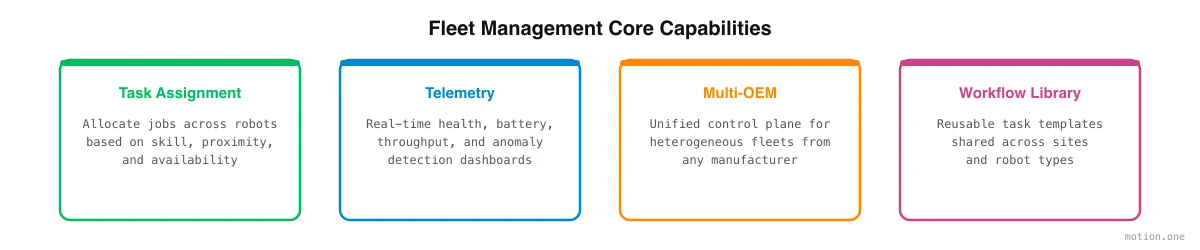
Den mest grundläggande funktionen är förmågan att tilldela uppgifter till specifika robotar eller grupper av robotar, och att schemalägga dessa uppgifter över skift och produktionscykler.
Ett robust uppgiftsallokeringssystem bör stödja:
- Prioritetsbaserad köhantering. Vissa uppgifter är brådskande. Systemet bör tillåta operatörer att flagga prioriterade jobb och få dem utförda före den vanliga kön.
- Färdighetsbaserad dirigering. Inte varje humanoid är konfigurerad för varje uppgift. Systemet bör veta vilka robotar som är tränade på vilka arbetsflöden och tilldela därefter.
- Skiftmedveten schemaläggning. Tillverkning sker i skift. Flottprogramvara bör förstå skiftgränser, rasttider och omställningsfönster – och schemalägga robotaktivitet runt dem.
- Dynamisk omfördelning. När en robot går offline eller stöter på ett fel, bör systemet automatiskt omfördela dess väntande uppgifter till tillgängliga enheter.
De bästa plattformarna tillåter också operatörer att definiera återkommande scheman – dagligen, veckovis eller kopplade till produktionsorder – så att rutinmässig uppgiftsallokering är helt automatiserad.
Realtidstelemetri och övervakning
Operatörer behöver veta vad som händer i deras flotta vid varje given tidpunkt. Realtidstelemetri ger denna insyn.
Viktiga datapunkter inkluderar:
- Uppgiftsstatus. Vad gör varje robot för närvarande? Hur stor procentandel av dess tilldelade uppgift är slutförd?
- Systemhälsa. Batterinivåer, motortemperaturer, sensorstatus, anslutningsstyrka.
- Plats. Var befinner sig varje robot inom anläggningen? Är den i sin avsedda arbetszon?
- Varningar och avvikelser. Automatiska meddelanden när en robot stöter på ett fel, avviker från förväntat beteende eller kräver mänsklig intervention.
Övervakningsgränssnittet bör vara tillgängligt från en central instrumentpanel – helst webbläsarbaserat så att driftchefer kan kontrollera flottans status från vilken enhet som helst. Historisk telemetridata bör lagras och vara sökbar, vilket möjliggör trendanalys och prediktivt underhåll.
Stöd för flera OEM
Det är här många plattformar för flottahantering brister. De flesta är byggda för att hantera robotar från en enda tillverkare. Men verkliga utplaceringar involverar i allt högre grad hårdvara från flera OEM.
En tillverkare kan utplacera instegs-humanoida robotar för enkla materialhanteringsuppgifter och mer avancerade enheter för precisionsmontering. Dessa robotar kommer från olika leverantörer, kör olika firmware och exponerar olika API:er. Programvara för flottahantering som endast stöder en hårdvaruplattform tvingar tillverkare till leverantörsberoende.
Den ideala plattformen för flottahantering är hårdvaruagnostisk. Den kommunicerar med robotar via ett standardiserat abstraktionslager, som översätter högnivåinstruktioner till hårdvaruspecifika kommandon. Detta gör det möjligt för operatörer att hantera en blandad flotta från ett enda gränssnitt, jämföra prestanda över olika hårdvaruplattformar och byta ut robotar utan att skriva om hela sin operativa stack.
Arbetsflödesbibliotek och återanvändning
En av de mest kraftfulla funktionerna i modern programvara för flottahantering är förmågan att fånga, lagra och återanvända arbetsflöden.
Ett arbetsflöde är en strukturerad sekvens av åtgärder som en robot utför för att slutföra en uppgift – plocka upp en komponent, inspektera den, placera den i en behållare, flytta till nästa station. När en robot tränas på ett nytt arbetsflöde, bör den kunskapen inte finnas på en enda enhet. Den bör lagras i ett centralt bibliotek och kunna distribueras till vilken kompatibel robot som helst i flottan.
Arbetsflödesbibliotek möjliggör:
- Snabb introduktion av nya robotar. En ny enhet ansluter sig till flottan och får omedelbart tillgång till varje arbetsflöde som teamet har byggt.
- Konsistens mellan enheter. Varje robot utför samma arbetsflöde på samma sätt, vilket minskar kvalitetsvariationen.
- Iterativ förbättring. När en operatör optimerar ett arbetsflöde, sprids förbättringen till varje robot som använder det.
- Kunskapsbevarande. Arbetsflöden överlever hårdvarubyten. Den institutionella kunskapen om hur man utför en uppgift finns i programvaran, inte på någon enskild robot.
Analys och rapportering
Flottahantering handlar inte bara om realtidskontroll. Det handlar också om att förstå långsiktiga prestandatrender och fatta datadrivna beslut om flottans sammansättning, uppgiftsallokering och kapacitetsplanering.
Robusta analysfunktioner inkluderar:
- Prestandamått per robot. Uppgiftsgenomförandegrad, felfrekvenser, cykeltider, drifttidsprocent.
- Instrumentpaneler på flottnivå. Aggregerade mått som visar övergripande flottutnyttjande, genomströmning och effektivitet.
- Jämförande analys. Prestandajämförelser sida vid sida över robotmodeller, skift eller produktionslinjer.
- Export och integration. Möjligheten att exportera data till befintliga BI-verktyg eller ERP-system för bredare operativ analys.
Hur man utvärderar plattformar för flottahantering
Med de funktioner som beskrivits ovan, här är ett praktiskt ramverk för att utvärdera plattformar för flottahantering:
1. Börja med din hårdvarurealitet. Vilka robotar distribuerar du idag? Vilka robotar kan du tänkas distribuera om två år? Om svaret involverar mer än en OEM, är stöd för flera OEM icke förhandlingsbart.
2. Bedöm din skalningsbana. Om du distribuerar tre robotar idag men planerar att nå tjugo inom arton månader, behöver du en plattform som skalar smidigt. Fråga leverantörer om deras största distributioner och hur prestandan håller i stor skala.
3. Testa operatörsupplevelsen. Programvara för flottahantering är bara användbar om ditt driftsteam faktiskt använder den. Begär en demo eller provperiod och låt dina golvoperatörer – inte bara ditt IT-team – utvärdera gränssnittet. Är det intuitivt? Kan de hitta information snabbt? Kan de ingripa när något går fel?
4. Kontrollera integrationsdjupet. Flottprogramvara bör integreras med dina befintliga system – ERP, MES, kvalitetsstyrning, underhållsschemaläggning. Fråga om tillgängliga API:er, webhooks och förbyggda integrationer.
5. Utvärdera AI-lagret. De bästa plattformarna för flottahantering inkluderar AI-drivna funktioner som prediktivt underhåll, automatisk uppgiftsoptimering och guidad arbetsflödeskonfiguration för operatörsinteraktion. Dessa funktioner är inte bara trevliga att ha – de är det som skiljer moderna plattformar från förhärligade enhetsinstrumentpaneler.
6. Förstå distributionsmodellen. Är plattformen molnbaserad, on-premise eller hybrid? Tillverkningsmiljöer har ofta strikta krav på datalagring och nätverkssäkerhet. Se till att distributionsmodellen passar dina IT-policyer.
7. Fråga om support och utbildning. Flottahantering är ett kritiskt operativt system. Nedtid eller felkonfiguration har direkt produktionspåverkan. Utvärdera leverantörens supportmodell – svarstider, eskaleringsvägar och utbildningsresurser för ditt team.
Rollen för AI Workflow Builder i flottahantering
En växande trend inom flottahantering är tätare integration med programvaran som bygger arbetsflödena från första början. Istället för att kräva att någon konfigurerar varje uppgift, schema och policy manuellt, sätter en AI Workflow Builder ihop arbetsflödet från den fångade uppgiften, validerar det i simulering och omvandlar det till robotkörbara instruktioner som flottan kan köra.
Till exempel tilldelar en operatör arbetsflödet för packning vid slutet av linjen till robotarna 3, 5 och 7 för nattskiftet. Plattformen validerar den tilldelningen mot tillgängliga resurser och scheman, bekräftar att varje enhet är tränad på det arbetsflödet och utför det. Detta sänker dramatiskt kompetensbarriären för flottahantering och gör det möjligt för erfarna operatörer att hantera större flottor med mindre kognitiv belastning.
Samma programvara spelar en roll i kontinuerlig förbättring. Den kan analysera flottans prestandadata, identifiera flaskhalsar och föreslå optimeringar – vilket effektivt fungerar som en dataanalytiker dedikerad till din robotdrift.
Framåtblick
Programvara för flottahantering för humanoida robotar är fortfarande en mognande kategori. Många av de plattformar som finns tillgängliga idag byggdes för enklare robotsystem och anpassas – ibland klumpigt – för humanoida användningsfall. De tillverkare som tidigt investerar i specialbyggd flottahantering kommer att ha en betydande operativ fördel när de skalar upp sina utplaceringar.
Nyckeln är att se flottahantering inte som en eftertanke utan som ett grundläggande lager i din robotstrategi. Robotarna är hårdvaran. Programvaran för flottahantering är det som förvandlar den hårdvaran till en koordinerad, effektiv och ständigt förbättrande arbetsstyrka.