ロボット群管理ソフトウェア:製造業者が本当に必要としているもの
複数のヒューマノイドロボットを管理するには専用のソフトウェアが必要です。フリート管理プラットフォームを選ぶ際に注目すべき点と、その重要性について解説します。
Motion1 Inc. ·
単一ロボットの導入時代は終わりを告げようとしています。人型ロボットがより高性能になり、より手頃な価格になるにつれて、メーカーは概念実証の試行から複数ユニットのフリートへと移行しています。そして、この変化に伴い、新たな運用上の課題が生じます。それは、施設全体で稼働する5台、10台、あるいは50台の人型ロボットをどのように管理するか、というものです。
ここで、物理AIは単一ロボットの物語ではなくなります。1つのユニットで習得されたスキルは、他のすべてのユニットがそれを実行できるようになれば、はるかに価値が高まります。そして、それはロボットの上位にある何かが追跡している場合にのみ実現します。
その答えがフリート管理ソフトウェアです。これは、実際の製造環境で稼働する複数のロボットを調整、監視、最適化するために特別に構築されたプラットフォームです。しかし、すべてのフリート管理ツールが同じように作られているわけではありません。多くはモバイルロボットやAGV向けに設計されており、人型ロボット向けではありません。そして、その違いは重要です。
この記事では、人型ロボットの導入においてフリート管理ソフトウェアが実際に何をすべきか、優先すべき機能、そして現在利用可能なプラットフォームをどのように評価するかについて詳しく説明します。
ロボットフリート管理とは?
ロボットフリート管理とは、共有環境内で稼働する複数のロボットを一元的に調整することです。これには、タスクの割り当て、スケジューリング、リアルタイム監視、診断、ソフトウェア更新、パフォーマンス分析がすべて単一のインターフェースから含まれます。
従来の産業用ロボット(溶接アーム、ピックアンドプレースユニット)の場合、フリート管理はPLCネットワークやSCADAシステムという形で何十年も前から存在していました。しかし、人型ロボットは新たな複雑さをもたらします。それらは非構造化環境を移動します。人間の作業員と対話します。より多様なタスクを実行します。そして、ますます現場で学習し、適応していきます。
したがって、人型ロボット向けのフリート管理ソフトウェアは、単純なデバイス監視を超えなければなりません。多様なワークフローにわたるタスクのオーケストレーションを処理し、AIの行動ポリシーを管理し、すべてのロボットが何をしていて、なぜそうしているのかをオペレーターに明確に可視化する必要があります。
フリートソフトウェアが大規模展開で重要な理由
単一の人型ロボットは、多くの場合、手動で管理できます。オペレーターがそれを監視し、必要に応じて介入し、ローカルインターフェースを通じてその行動を調整します。このアプローチは、大規模になると完全に破綻します。
2交代制で6台の人型ロボットを稼働させているメーカーを考えてみてください。フリート管理ソフトウェアがなければ、各ロボットは孤立して動作します。タスクの進捗状況を一元的に把握することはできません。ユニット間のパフォーマンスを比較する方法もありません。問題の診断には、各ロボットに物理的に近づいてローカルログを確認する必要があります。行動ポリシーの更新には、各ユニットに個別に触れる必要があります。
この断片的なアプローチの運用コストは、ロボットが追加されるごとに直線的に増加します。フリート管理ソフトウェアはその曲線を平坦化します。これにより、単一の運用チームが、以前は1台の管理にかかっていたのと同じ労力で、数十台のユニットを監督できるようになります。
フリートソフトウェアが測定可能な価値を提供する3つの具体的な領域があります。
稼働時間と利用率。 フリートソフトウェアは、すべてのユニットのアイドル時間、タスク完了率、エラー頻度を追跡します。オペレーターはパフォーマンスの低いロボットを迅速に特定し、タスクを再割り当てしてスループットを一定に保つことができます。
一貫性と品質。 ロボットが共有ワークフローライブラリからタスクを実行する場合、すべてのユニットが同じ操作を同じ方法で実行します。これにより、ロボットが個別に構成された場合に生じるばらつきがなくなります。
運用効率。 一元化されたスケジューリングにより、ロボットが指示を待ったり、作業を重複させたりすることがなくなります。タスクキューはインテリジェントに管理され、シフトの引き継ぎは自動的に行われます。
注目すべき主要機能
すべてのフリート管理プラットフォームが同じ機能セットを提供しているわけではありません。一部は倉庫AMR向けに設計されており、人型ロボットの導入に必要な高度な機能が不足しています。ここでは、製造業における人型ロボット向けのフリートソフトウェアを評価する際に最も重要な機能をご紹介します。
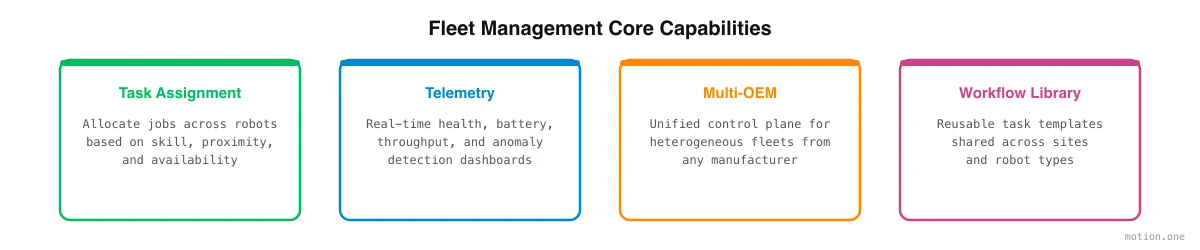
タスクの割り当てとスケジューリング
最も基本的な機能は、特定のロボットまたはロボットのグループにタスクを割り当て、それらのタスクをシフトや生産サイクル全体でスケジュールする機能です。
強力なタスク割り当てシステムは、以下をサポートする必要があります。
- 優先度ベースのキューイング。 一部のタスクは緊急です。システムは、オペレーターが優先度の高いジョブにフラグを立て、通常のキューよりも先に実行できるようにする必要があります。
- スキルベースのルーティング。 すべての人型ロボットがすべてのタスクに構成されているわけではありません。システムは、どのロボットがどのワークフローで訓練されているかを知り、それに応じて割り当てる必要があります。
- シフト対応のスケジューリング。 製造業はシフト制で稼働します。フリートソフトウェアは、シフトの境界、休憩時間、交代時間を理解し、それらに合わせてロボットの活動をスケジュールする必要があります。
- 動的な再割り当て。 ロボットがオフラインになったり、エラーが発生したりした場合、システムは保留中のタスクを自動的に利用可能なユニットに再割り当てする必要があります。
最高のプラットフォームでは、オペレーターが日次、週次、または生産オーダーに紐付けられた定期的なスケジュールを定義できるため、ルーチンタスクの割り当てが完全に自動化されます。
リアルタイムテレメトリーと監視
オペレーターは、フリート全体で常に何が起こっているかを知る必要があります。リアルタイムテレメトリーは、この可視性を提供します。
主要なデータポイントは次のとおりです。
- タスクステータス。 各ロボットは現在何をしているか?割り当てられたタスクの何パーセントが完了しているか?
- システムヘルス。 バッテリーレベル、モーター温度、センサーの状態、接続強度。
- 位置。 各ロボットは施設内のどこにいるか?指定された作業ゾーンにいるか?
- アラートと異常。 ロボットがエラーに遭遇したり、予期しない動作をしたり、人間の介入が必要になったりした場合の自動通知。
監視インターフェースは、中央ダッシュボードからアクセスできる必要があります。理想的にはブラウザベースであるため、運用管理者はどのデバイスからでもフリートの状態を確認できます。履歴テレメトリーデータは保存され、クエリ可能である必要があり、傾向分析と予測メンテナンスを可能にします。
マルチOEMサポート
これは、多くのフリート管理プラットフォームが不十分な点です。ほとんどは単一メーカーのロボットを管理するために構築されています。しかし、実際の導入では、複数のOEMのハードウェアが関与することが増えています。
メーカーは、単純なマテリアルハンドリングタスクにはエントリーレベルの人型ロボットを、精密な組み立てにはより高度なユニットを導入するかもしれません。これらのロボットは異なるベンダーから提供され、異なるファームウェアを実行し、異なるAPIを公開します。単一のハードウェアプラットフォームのみをサポートするフリート管理ソフトウェアは、メーカーをベンダーロックインに追い込みます。
理想的なフリート管理プラットフォームは、ハードウェアに依存しません。標準化された抽象化レイヤーを通じてロボットと通信し、高レベルのタスク指示をハードウェア固有のコマンドに変換します。これにより、オペレーターは単一のインターフェースから混合フリートを管理し、異なるハードウェアプラットフォーム間でパフォーマンスを比較し、運用スタック全体を書き換えることなくロボットを交換できます。
ワークフローライブラリと再利用
最新のフリート管理ソフトウェアの最も強力な機能の1つは、ワークフローをキャプチャ、保存、再利用する機能です。
ワークフローとは、ロボットがタスクを完了するために実行する一連の構造化されたアクションです。コンポーネントをピックアップし、検査し、ビンに配置し、次のステーションに移動するなどです。ロボットが新しいワークフローで訓練された場合、その知識は単一のユニットに留まるべきではありません。中央ライブラリに保存され、フリート内の互換性のある任意のロボットに展開できるべきです。
ワークフローライブラリは以下を可能にします。
- 新しいロボットの迅速なオンボーディング。 新しいユニットがフリートに加わると、チームが構築したすべてのワークフローにすぐにアクセスできます。
- ユニット間の一貫性。 すべてのロボットが同じワークフローを同じ方法で実行し、品質のばらつきを減らします。
- 反復的な改善。 オペレーターがワークフローを最適化すると、その改善はそれを使用するすべてのロボットに伝播します。
- 知識の保存。 ワークフローはハードウェアの交換後も存続します。タスクを実行する方法に関する組織の知識は、個々のロボットではなくソフトウェアに存在します。
分析とレポート
フリート管理は、リアルタイム制御だけではありません。長期的なパフォーマンス傾向を理解し、フリート構成、タスク割り当て、キャパシティプランニングについてデータに基づいた意思決定を行うことでもあります。
強力な分析機能には以下が含まれます。
- ロボットごとのパフォーマンス指標。 タスク完了率、エラー頻度、サイクルタイム、稼働時間率。
- フリートレベルのダッシュボード。 フリート全体の利用率、スループット、効率を示す集計指標。
- 比較分析。 ロボットモデル、シフト、または生産ライン間のパフォーマンスの並列比較。
- エクスポートと統合。 より広範な運用分析のために、既存のBIツールやERPシステムにデータをエクスポートする機能。
フリート管理プラットフォームの評価方法
上記の機能を踏まえ、フリート管理プラットフォームを評価するための実用的なフレームワークを以下に示します。
1. 現在のハードウェア状況から始める。 今日、どのようなロボットを導入していますか?2年後にはどのようなロボットを導入する可能性がありますか?答えが複数のOEMを含む場合、マルチOEMサポートは必須です。
2. 規模の軌跡を評価する。 今日3台のロボットを導入しているが、18ヶ月以内に20台に達する計画がある場合、スムーズに拡張できるプラットフォームが必要です。ベンダーに最大規模の導入事例と、大規模でのパフォーマンスがどのように維持されるかを尋ねてください。
3. オペレーターエクスペリエンスをテストする。 フリート管理ソフトウェアは、運用チームが実際に使用して初めて役立ちます。デモまたはトライアルをリクエストし、ITチームだけでなく、現場のオペレーターにインターフェースを評価してもらいます。直感的ですか?情報をすばやく見つけられますか?問題が発生したときに介入できますか?
4. 統合の深さを確認する。 フリートソフトウェアは、既存のシステム(ERP、MES、品質管理、メンテナンススケジューリング)と統合されるべきです。利用可能なAPI、Webhook、および事前構築された統合について尋ねてください。
5. AIレイヤーを評価する。 最高のフリート管理プラットフォームには、予測メンテナンス、自動タスク最適化、オペレーターとの対話のためのガイド付きワークフロー構成など、AIを活用した機能が含まれています。これらの機能は単なる「あれば便利」なものではなく、最新のプラットフォームを単なるデバイスダッシュボードから区別するものです。
6. 導入モデルを理解する。 プラットフォームはクラウドベースですか、オンプレミスですか、それともハイブリッドですか?製造環境では、データレジデンシーとネットワークセキュリティに関する厳格な要件があることがよくあります。導入モデルがITポリシーに適合していることを確認してください。
7. サポートとトレーニングについて尋ねる。 フリート管理は重要な運用システムです。ダウンタイムや設定ミスは、生産に直接的な影響を与えます。ベンダーのサポートモデル(応答時間、エスカレーションパス、チーム向けのトレーニングリソース)を評価してください。
フリート管理におけるAI Workflow Builderの役割
フリート管理における成長傾向として、ワークフローを構築するソフトウェアとのより緊密な統合が挙げられます。誰かがすべてのタスク、スケジュール、ポリシーを手作業で設定する必要があるのではなく、AI Workflow Builderがキャプチャされたタスクからワークフローを組み立て、シミュレーションで検証し、フリートが実行できるロボット実行可能な指示に変換します。
例えば、オペレーターが夜勤のためにロボット3、5、7にライン末端の梱包ワークフローを割り当てるとします。プラットフォームは、利用可能なリソースとスケジュールに対してその割り当てを検証し、各ユニットがそのワークフローで訓練されていることを確認し、それを実行します。これにより、フリート管理のスキル障壁が劇的に低くなり、経験豊富なオペレーターがより少ない認知的負担でより大規模なフリートを管理できるようになります。
同じソフトウェアは、継続的な改善にも役割を果たします。フリートのパフォーマンスデータを分析し、ボトルネックを特定し、最適化を提案することができます。これは、ロボットの運用に専念するデータアナリストとして効果的に機能します。
今後の展望
人型ロボット向けのフリート管理ソフトウェアは、まだ成熟途中のカテゴリーです。今日利用可能なプラットフォームの多くは、より単純なロボットシステム向けに構築されており、人型ロボットのユースケースに(時にはぎこちなく)適応されています。目的別に構築されたフリート管理に早期に投資するメーカーは、導入規模を拡大するにつれて、大きな運用上の優位性を得るでしょう。
重要なのは、フリート管理を後付けではなく、ロボット戦略の基盤となるレイヤーとして考えることです。ロボットはハードウェアです。フリート管理ソフトウェアは、そのハードウェアを協調的で効率的、かつ継続的に改善される労働力に変えるものです。