Robotflådestyringssoftware: Hvad producenter reelt behøver
Styring af flere humanoide robotter kræver specialudviklet software. Her er, hvad man skal kigge efter i en flådestyringsplatform, og hvorfor det er vigtigt.
Motion1 Inc. ·
Æraen med enkelt-robot-udrulninger er ved at slutte. Efterhånden som humanoide robotter bliver mere kapable og mere overkommelige, bevæger producenter sig fra proof-of-concept-forsøg til flåder med flere enheder. Og med dette skift følger en ny operationel udfordring: hvordan administrerer man fem, ti eller halvtreds humanoide robotter, der arbejder på tværs af din facilitet?
Det er her, fysisk AI holder op med at være en enkelt-robot-historie. En færdighed, der er lært på én enhed, er langt mere værd, når alle andre enheder kan udføre den, og det sker kun, hvis noget over robotterne holder styr på det.
Svaret er flådestyringssoftware – specialbyggede platforme designet til at koordinere, overvåge og optimere flere robotter, der opererer i virkelige produktionsmiljøer. Men ikke alle flådestyringsværktøjer er skabt lige. Mange blev designet til mobile robotter eller AGV'er, ikke humanoider. Og forskellen er vigtig.
Denne artikel gennemgår, hvad flådestyringssoftware faktisk skal gøre for humanoide robotudrulninger, hvilke funktioner der skal prioriteres, og hvordan man evaluerer de platforme, der er tilgængelige i dag.
Hvad er robotflådestyring?
Robotflådestyring er den centraliserede koordinering af flere robotter, der opererer inden for et fælles miljø. Det omfatter opgavetildeling, planlægning, realtidsovervågning, diagnostik, softwareopdateringer og ydeevneanalyse – alt sammen fra en enkelt grænseflade.
For traditionelle industrirobotter (svejsearme, pick-and-place-enheder) har flådestyring eksisteret i årtier i form af PLC-netværk og SCADA-systemer. Men humanoide robotter introducerer ny kompleksitet. De bevæger sig gennem ustrukturerede miljøer. De interagerer med menneskelige arbejdere. De udfører en bredere vifte af opgaver. Og i stigende grad lærer og tilpasser de sig på jobbet.
Flådestyringssoftware til humanoider skal derfor gå ud over simpel enhedsovervågning. Den skal håndtere opgaveorkestrering på tværs af forskellige arbejdsgange, administrere AI-adfærdspolitikker og give operatørerne et klart overblik over, hvad hver robot laver, og hvorfor.
Hvorfor flådesoftware er vigtigt i stor skala
En enkelt humanoid robot kan ofte styres manuelt. En operatør overvåger den, griber ind, når det er nødvendigt, og justerer dens adfærd via en lokal grænseflade. Denne tilgang bryder fuldstændigt sammen i stor skala.
Overvej en producent, der kører seks humanoide robotter på tværs af to skift. Uden flådestyringssoftware opererer hver robot som en ø. Der er ingen centraliseret oversigt over opgavefremskridt. Der er ingen måde at sammenligne ydeevne på tværs af enheder. Diagnosticering af problemer betyder fysisk at nærme sig hver robot og kontrollere dens lokale logfiler. Opdatering af adfærdspolitikker betyder at røre ved hver enhed individuelt.
De operationelle omkostninger ved denne fragmenterede tilgang vokser lineært med hver tilføjet robot. Flådestyringssoftware udjævner den kurve. Det giver et enkelt driftsteam mulighed for at overvåge snesevis af enheder med den samme indsats, som det tidligere tog at administrere én.
Der er tre specifikke områder, hvor flådesoftware leverer målbar værdi:
Oppetid og udnyttelse. Flådesoftware sporer tomgangstid, opgaveafslutningsrater og fejlfrekvenser på tværs af alle enheder. Operatører kan hurtigt identificere underpræsterende robotter og omfordele opgaver for at holde gennemløbet konsistent.
Konsistens og kvalitet. Når robotter udfører opgaver fra et fælles workflow-bibliotek, udfører hver enhed den samme operation på samme måde. Dette eliminerer den variation, der sniger sig ind, når robotter konfigureres individuelt.
Operationel effektivitet. Centraliseret planlægning betyder, at robotter ikke venter på instruktioner eller duplikerer arbejde. Opgavekøer styres intelligent, og skifteoverdragelser sker automatisk.
Kernefunktioner at kigge efter
Ikke alle flådestyringsplatforme tilbyder det samme funktionssæt. Nogle er designet til lager-AMR'er og mangler den sofistikering, der er nødvendig for humanoide udrulninger. Her er de funktioner, der betyder mest, når man evaluerer flådesoftware til humanoide robotter i produktionen.
Opgavetildeling og planlægning
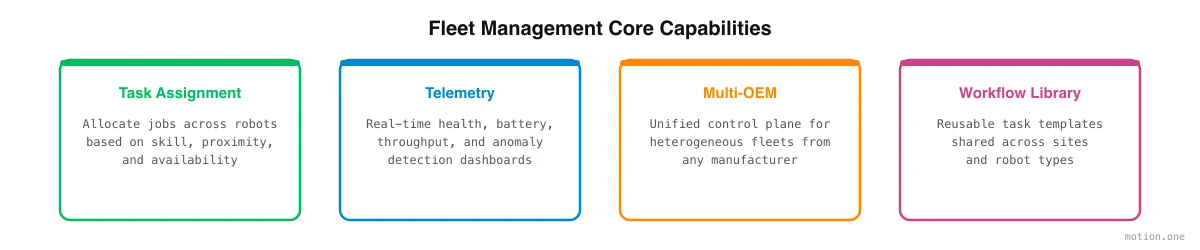
Den mest grundlæggende funktion er evnen til at tildele opgaver til specifikke robotter eller grupper af robotter og at planlægge disse opgaver på tværs af skift og produktionscyklusser.
Et stærkt opgavetildelingssystem bør understøtte:
- Prioritetsbaseret køstyring. Nogle opgaver er presserende. Systemet skal give operatører mulighed for at markere prioriterede job og få dem udført før den almindelige kø.
- Færdighedsbaseret routing. Ikke alle humanoider er konfigureret til enhver opgave. Systemet skal vide, hvilke robotter der er trænet i hvilke workflows, og tildele opgaver derefter.
- Skiftebevidst planlægning. Produktion kører på skift. Flådesoftware skal forstå skiftegrænser, pausetider og skiftevinduer – og planlægge robotaktivitet omkring dem.
- Dynamisk omfordeling. Når en robot går offline eller støder på en fejl, skal systemet automatisk omfordele dens ventende opgaver til tilgængelige enheder.
De bedste platforme giver også operatører mulighed for at definere tilbagevendende tidsplaner – dagligt, ugentligt eller bundet til produktionsordrer – så rutinemæssig opgavetildeling er fuldt automatiseret.
Realtids-telemetri og overvågning
Operatører skal vide, hvad der sker på tværs af deres flåde på et givet tidspunkt. Realtids-telemetri giver denne synlighed.
Vigtige datapunkter inkluderer:
- Opgavestatus. Hvad laver hver robot i øjeblikket? Hvor mange procent af dens tildelte opgave er fuldført?
- Systemtilstand. Batteriniveauer, motortemperaturer, sensorstatus, forbindelsesstyrke.
- Placering. Hvor er hver robot inden for faciliteten? Er den i sin udpegede arbejdszone?
- Advarsler og anomalier. Automatiske meddelelser, når en robot støder på en fejl, afviger fra forventet adfærd eller kræver menneskelig indgriben.
Overvågningsgrænsefladen skal være tilgængelig fra et centralt dashboard – ideelt set browserbaseret, så driftsledere kan kontrollere flådestatus fra enhver enhed. Historiske telemetridata skal gemmes og kunne forespørges, hvilket muliggør trendanalyse og forudsigende vedligeholdelse.
Multi-OEM-understøttelse
Det er her, mange flådestyringsplatforme kommer til kort. De fleste er bygget til at styre robotter fra en enkelt producent. Men virkelige udrulninger involverer i stigende grad hardware fra flere OEM'er.
En producent kan udrulle entry-level humanoider til simple materialehåndteringsopgaver og mere avancerede enheder til præcisionsmontage. Disse robotter kommer fra forskellige leverandører, kører forskellig firmware og eksponerer forskellige API'er. Flådestyringssoftware, der kun understøtter én hardwareplatform, tvinger producenter ind i leverandørlåsning.
Den ideelle flådestyringsplatform er hardware-agnostisk. Den kommunikerer med robotter gennem et standardiseret abstraktionslag, der oversætter højniveau opgaveinstruktioner til hardwarespecifikke kommandoer. Dette giver operatører mulighed for at styre en blandet flåde fra en enkelt grænseflade, sammenligne ydeevne på tværs af forskellige hardwareplatforme og udskifte robotter uden at omskrive hele deres operationelle stak.
Workflow-biblioteker og genbrug
En af de mest kraftfulde funktioner i moderne flådestyringssoftware er evnen til at fange, gemme og genbruge workflows.
Et workflow er en struktureret sekvens af handlinger, som en robot udfører for at fuldføre en opgave – at samle en komponent op, inspicere den, placere den i en beholder, flytte til næste station. Når en robot er trænet i et nyt workflow, bør den viden ikke kun eksistere på en enkelt enhed. Den skal gemmes i et centralt bibliotek og kunne udrulles til enhver kompatibel robot i flåden.
Workflow-biblioteker muliggør:
- Hurtig onboarding af nye robotter. En ny enhed slutter sig til flåden og har straks adgang til alle de workflows, teamet har bygget.
- Konsistens på tværs af enheder. Hver robot udfører det samme workflow på samme måde, hvilket reducerer kvalitetsvariation.
- Iterativ forbedring. Når en operatør optimerer et workflow, spreder forbedringen sig til hver robot, der bruger det.
- Videnbevaring. Workflows overlever hardwareudskiftninger. Den institutionelle viden om, hvordan man udfører en opgave, lever i softwaren, ikke på nogen individuel robot.
Analyse og rapportering
Flådestyring handler ikke kun om realtidskontrol. Det handler også om at forstå langsigtede ydeevnetrends og træffe datadrevne beslutninger om flådesammensætning, opgavetildeling og kapacitetsplanlægning.
Stærke analysefunktioner inkluderer:
- Ydeevnemålinger pr. robot. Opgaveafslutningsrater, fejlfrekvenser, cyklustider, oppetidsprocenter.
- Flådeniveau-dashboards. Samlede målinger, der viser den samlede flådeudnyttelse, gennemløb og effektivitet.
- Sammenlignende analyse. Side-om-side ydeevnesammenligninger på tværs af robotmodeller, skift eller produktionslinjer.
- Eksport og integration. Muligheden for at eksportere data til eksisterende BI-værktøjer eller ERP-systemer for bredere operationel analyse.
Hvordan man evaluerer flådestyringsplatforme
Med de ovenfor skitserede funktioner er her en praktisk ramme for evaluering af flådestyringsplatforme:
1. Start med din hardware-virkelighed. Hvilke robotter udruller du i dag? Hvilke robotter kan du udrulle om to år? Hvis svaret involverer mere end én OEM, er multi-OEM-understøttelse ikke til forhandling.
2. Vurder din skaleringstrajektorie. Hvis du udruller tre robotter i dag, men planlægger at nå tyve inden for atten måneder, har du brug for en platform, der skalerer elegant. Spørg leverandører om deres største udrulninger, og hvordan ydeevnen holder i stor skala.
3. Test operatøroplevelsen. Flådestyringssoftware er kun nyttigt, hvis dit driftsteam faktisk bruger det. Anmod om en demo eller prøveperiode, og lad dine gulvoperatører – ikke kun dit IT-team – evaluere grænsefladen. Er den intuitiv? Kan de hurtigt finde information? Kan de gribe ind, når noget går galt?
4. Kontroller integrationsdybden. Flådesoftware skal integreres med dine eksisterende systemer – ERP, MES, kvalitetsstyring, vedligeholdelsesplanlægning. Spørg om tilgængelige API'er, webhooks og forudbyggede integrationer.
5. Evaluer AI-laget. De bedste flådestyringsplatforme inkluderer AI-drevne funktioner som forudsigende vedligeholdelse, automatisk opgaveoptimering og guidet workflow-konfiguration for operatørinteraktion. Disse funktioner er ikke bare "nice-to-have" – de er det, der adskiller moderne platforme fra glorificerede enhedsdashboards.
6. Forstå udrulningsmodellen. Er platformen cloud-baseret, on-premise eller hybrid? Produktionsmiljøer har ofte strenge krav til datalagring og netværkssikkerhed. Sørg for, at udrulningsmodellen passer til dine IT-politikker.
7. Spørg om support og træning. Flådestyring er et kritisk operationelt system. Nedetid eller fejlkonfiguration har direkte produktionspåvirkning. Evaluer leverandørens supportmodel – responstider, eskaleringsveje og træningsressourcer til dit team.
AI Workflow Builderens rolle i flådestyring
En voksende trend inden for flådestyring er en tættere integration med den software, der i første omgang bygger workflows. I stedet for at kræve, at nogen konfigurerer hver opgave, tidsplan og politik manuelt, samler en AI Workflow Builder workflowet fra den indfangede opgave, validerer det i simulering og omdanner det til robot-eksekverbare instruktioner, som flåden kan køre.
For eksempel tildeler en operatør end-of-line pakke-workflowet til robotterne 3, 5 og 7 for natskiftet. Platformen validerer denne tildeling mod tilgængelige ressourcer og tidsplaner, bekræfter at hver enhed er trænet i det workflow, og udfører det. Dette sænker dramatisk færdighedsbarrieren for flådestyring og giver erfarne operatører mulighed for at styre større flåder med mindre kognitiv overbelastning.
Den samme software spiller en rolle i kontinuerlig forbedring. Den kan analysere flådens ydeevnedata, identificere flaskehalse og foreslå optimeringer – og fungerer effektivt som en dataanalytiker dedikeret til dine robotoperationer.
Fremadrettet
Flådestyringssoftware til humanoide robotter er stadig en modnende kategori. Mange af de platforme, der er tilgængelige i dag, blev bygget til enklere robotsystemer og tilpasses – nogle gange akavet – til humanoide brugsscenarier. De producenter, der tidligt investerer i specialbygget flådestyring, vil have en betydelig operationel fordel, når de skalerer deres udrulninger.
Nøglen er at tænke på flådestyring ikke som en eftertanke, men som et grundlæggende lag i din robotstrategi. Robotterne er hardwaren. Flådestyringssoftwaren er det, der forvandler den hardware til en koordineret, effektiv og kontinuerligt forbedrende arbejdsstyrke.