Програмне забезпечення для керування парком роботів: Що насправді потрібно виробникам
Керування кількома гуманоїдними роботами вимагає спеціалізованого програмного забезпечення. Ось на що варто звернути увагу у платформі управління парком і чому це важливо.
Motion1 Inc. ·
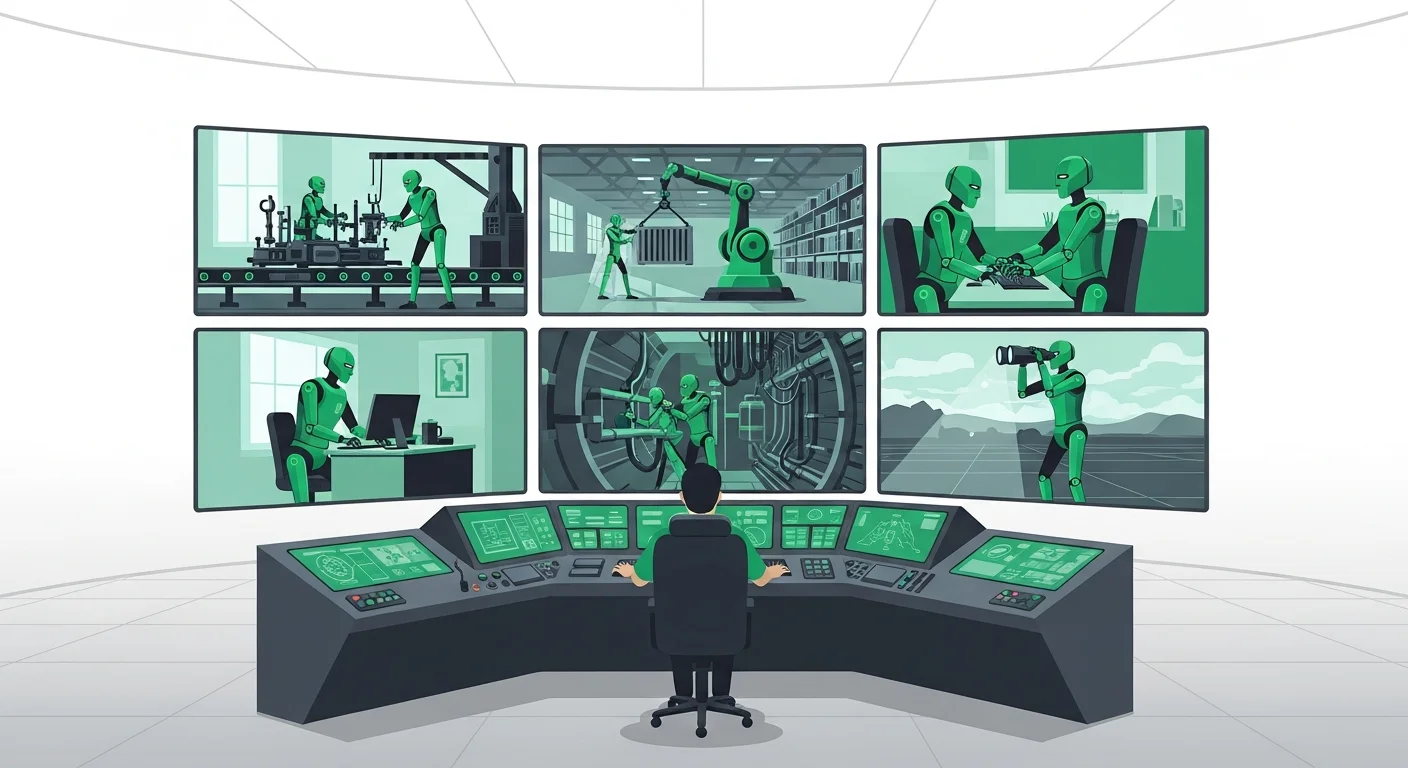
Ера розгортання поодиноких роботів добігає кінця. Оскільки гуманоїдні роботи стають більш функціональними та доступними, виробники переходять від пілотних проєктів до багатоблокових парків. І з цим переходом виникає нове операційне завдання: як Ви керуєте п'ятьма, десятьма або п'ятдесятьма гуманоїдними роботами, що працюють на Вашому підприємстві?
Саме тут фізичний ШІ перестає бути історією одного робота. Навичка, отримана одним пристроєм, коштує набагато більше, якщо її може виконувати кожен інший пристрій, і це відбувається лише тоді, коли щось над роботами веде облік.
Відповідь – програмне забезпечення для управління парком – спеціально розроблені платформи, призначені для координації, моніторингу та оптимізації роботи кількох роботів у реальних виробничих умовах. Але не всі інструменти управління парком однакові. Багато з них були розроблені для мобільних роботів або AGV, а не для гуманоїдів. І ця різниця має значення.
Ця стаття розглядає, що насправді має робити програмне забезпечення для управління парком для розгортання гуманоїдних роботів, які можливості слід пріоритезувати та як оцінювати доступні сьогодні платформи.
Що таке управління парком роботів?
Управління парком роботів – це централізована координація роботи кількох роботів, що функціонують у спільному середовищі. Воно охоплює призначення завдань, планування, моніторинг у реальному часі, діагностику, оновлення програмного забезпечення та аналітику продуктивності – все з єдиного інтерфейсу.
Для традиційних промислових роботів (зварювальні маніпулятори, пристрої для захоплення та розміщення) управління парком існує десятиліттями у вигляді мереж PLC та систем SCADA. Але гуманоїдні роботи вносять нову складність. Вони переміщуються неструктурованими середовищами. Вони взаємодіють з працівниками-людьми. Вони виконують ширший спектр завдань. І все частіше вони навчаються та адаптуються під час роботи.
Програмне забезпечення для управління парком гуманоїдів, отже, повинно виходити за рамки простого моніторингу пристроїв. Воно має керувати оркестрацією завдань у різноманітних робочих процесах, управляти політиками поведінки ШІ та надавати операторам чітке уявлення про те, що робить кожен робот і чому.
Чому програмне забезпечення для парку має значення в масштабі
Одним гуманоїдним роботом часто можна керувати вручну. Оператор спостерігає за ним, втручається за потреби та коригує його поведінку через локальний інтерфейс. Цей підхід повністю руйнується в масштабі.
Розгляньте виробника, який використовує шість гуманоїдних роботів у дві зміни. Без програмного забезпечення для управління парком кожен робот працює як окремий острів. Немає централізованого перегляду прогресу завдань. Немає можливості порівняти продуктивність між пристроями. Діагностика проблем означає фізичний підхід до кожного робота та перевірку його локальних журналів. Оновлення політик поведінки означає індивідуальний доступ до кожного пристрою.
Операційні витрати цього фрагментованого підходу зростають лінійно з кожним доданим роботом. Програмне забезпечення для управління парком вирівнює цю криву. Воно надає одній операційній команді можливість контролювати десятки пристроїв з тими ж зусиллями, які раніше були потрібні для управління одним.
Існують три конкретні сфери, де програмне забезпечення для парку забезпечує вимірну цінність:
- Час безвідмовної роботи та використання. Програмне забезпечення для парку відстежує час простою, показники виконання завдань та частоту помилок для всіх пристроїв. Оператори можуть швидко виявляти роботів з низькою продуктивністю та перепризначати завдання для підтримки стабільної пропускної здатності.
- Послідовність та якість. Коли роботи виконують завдання зі спільної бібліотеки робочих процесів, кожен пристрій виконує ту саму операцію однаково. Це усуває відхилення, які виникають, коли роботи налаштовуються індивідуально.
- Операційна ефективність. Централізоване планування означає, що роботи не чекають інструкцій і не дублюють роботу. Черги завдань керуються інтелектуально, а передача змін відбувається автоматично.
Основні можливості, на які слід звернути увагу
Не кожна платформа управління парком пропонує однаковий набір функцій. Деякі розроблені для складських AMRs і не мають складності, необхідної для розгортання гуманоїдів. Ось можливості, які мають найбільше значення при оцінці програмного забезпечення для парку гуманоїдних роботів у виробництві.
Призначення та планування завдань
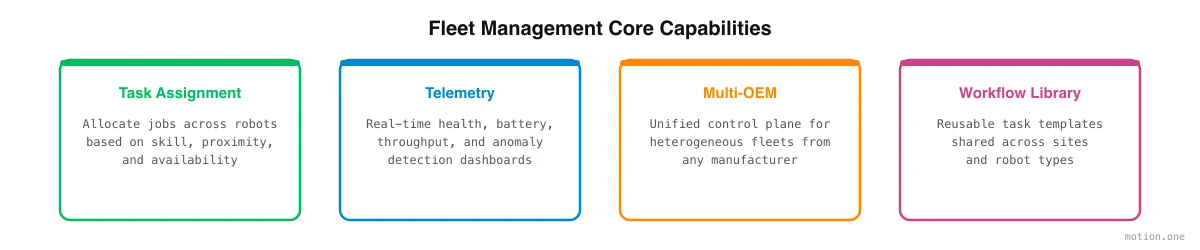
Найбільш фундаментальною можливістю є здатність призначати завдання конкретним роботам або групам роботів, а також планувати ці завдання протягом змін та виробничих циклів.
Надійна система призначення завдань повинна підтримувати:
- Черга на основі пріоритетів. Деякі завдання є терміновими. Система повинна дозволяти операторам позначати пріоритетні завдання та виконувати їх раніше звичайної черги.
- Маршрутизація на основі навичок. Не кожен гуманоїд налаштований на кожне завдання. Система повинна знати, які роботи навчені яким робочим процесам, і призначати їх відповідно.
- Планування з урахуванням змін. Виробництво працює за змінами. Програмне забезпечення для парку повинно розуміти межі змін, час перерв та вікна переналадки – і планувати діяльність роботів навколо них.
- Динамічне перерозподіл. Коли робот виходить з ладу або стикається з помилкою, система повинна автоматично перепризначати його незавершені завдання доступним пристроям.
Найкращі платформи також дозволяють операторам визначати повторювані розклади – щоденні, щотижневі або прив'язані до виробничих замовлень – щоб рутинне призначення завдань було повністю автоматизовано.
Телеметрія та моніторинг у реальному часі
Операторам необхідно знати, що відбувається з їхнім парком у будь-який момент. Телеметрія в реальному часі забезпечує цю видимість.
Ключові точки даних включають:
- Статус завдання. Що зараз робить кожен робот? Який відсоток призначеного завдання виконано?
- Стан системи. Рівень заряду батареї, температура двигуна, стан датчиків, сила з'єднання.
- Місцезнаходження. Де знаходиться кожен робот на об'єкті? Чи перебуває він у своїй призначеній робочій зоні?
- Сповіщення та аномалії. Автоматичні сповіщення, коли робот стикається з помилкою, відхиляється від очікуваної поведінки або потребує втручання людини.
Інтерфейс моніторингу має бути доступним з центральної панелі – в ідеалі, на основі браузера, щоб менеджери з операцій могли перевіряти стан парку з будь-якого пристрою. Історичні дані телеметрії повинні зберігатися та бути доступними для запитів, що дозволяє аналізувати тенденції та здійснювати прогностичне обслуговування.
Підтримка кількох OEM
Саме тут багато платформ управління парком не відповідають вимогам. Більшість з них створені для управління роботами одного виробника. Але реальні розгортання все частіше включають обладнання від кількох OEM.
Виробник може розгорнути гуманоїдів початкового рівня для простих завдань з обробки матеріалів та більш досконалі пристрої для точного складання. Ці роботи походять від різних постачальників, працюють з різним програмним забезпеченням та надають різні API. Програмне забезпечення для управління парком, яке підтримує лише одну апаратну платформу, змушує виробників до прив'язки до постачальника.
Ідеальна платформа управління парком є апаратно-незалежною. Вона взаємодіє з роботами через стандартизований абстрактний шар, перетворюючи високорівневі інструкції завдань на команди, специфічні для обладнання. Це дозволяє операторам керувати змішаним парком з єдиного інтерфейсу, порівнювати продуктивність різних апаратних платформ та замінювати роботів без переписування всього їхнього операційного стеку.
Бібліотеки робочих процесів та повторне використання
Однією з найпотужніших функцій сучасного програмного забезпечення для управління парком є можливість захоплювати, зберігати та повторно використовувати робочі процеси.
Робочий процес – це структурована послідовність дій, які робот виконує для завершення завдання – підняття компонента, його перевірка, розміщення в контейнері, переміщення до наступної станції. Коли робот навчається новому робочому процесу, ці знання не повинні залишатися на одному пристрої. Вони повинні зберігатися в центральній бібліотеці та бути доступними для розгортання на будь-якому сумісному роботі в парку.
Бібліотеки робочих процесів дозволяють:
- Швидке введення в експлуатацію нових роботів. Новий пристрій приєднується до парку та негайно отримує доступ до кожного робочого процесу, створеного командою.
- Послідовність між пристроями. Кожен робот виконує той самий робочий процес однаково, зменшуючи варіативність якості.
- Ітеративне вдосконалення. Коли оператор оптимізує робочий процес, покращення поширюється на кожного робота, який його використовує.
- Збереження знань. Робочі процеси переживають заміни обладнання. Інституційні знання про те, як виконувати завдання, зберігаються в програмному забезпеченні, а не на окремому роботі.
Аналітика та звітність
Управління парком – це не лише контроль у реальному часі. Це також про розуміння довгострокових тенденцій продуктивності та прийняття рішень на основі даних щодо складу парку, розподілу завдань та планування потужностей.
Потужні аналітичні можливості включають:
- Показники продуктивності для кожного робота. Показники виконання завдань, частота помилок, час циклу, відсоток часу безвідмовної роботи.
- Панелі моніторингу на рівні парку. Агреговані показники, що відображають загальне використання парку, пропускну здатність та ефективність.
- Порівняльний аналіз. Порівняння продуктивності різних моделей роботів, змін або виробничих ліній.
- Експорт та інтеграція. Можливість експортувати дані до існуючих інструментів BI або систем ERP для ширшого операційного аналізу.
Як оцінювати платформи управління парком
З огляду на вищезазначені можливості, ось практична основа для оцінки платформ управління парком:
- 1. Почніть з Вашої апаратної реальності. Яких роботів Ви розгортаєте сьогодні? Яких роботів Ви можете розгорнути через два роки? Якщо відповідь передбачає більше одного OEM, підтримка кількох OEM є беззаперечною.
- 2. Оцініть Вашу траєкторію масштабування. Якщо Ви розгортаєте три роботи сьогодні, але плануєте досягти двадцяти протягом вісімнадцяти місяців, Вам потрібна платформа, яка легко масштабується. Запитайте постачальників про їхні найбільші розгортання та про те, як продуктивність зберігається в масштабі.
- 3. Протестуйте досвід оператора. Програмне забезпечення для управління парком корисне лише тоді, якщо Ваша операційна команда ним дійсно користується. Замовте демонстрацію або пробну версію та попросіть Ваших операторів на виробництві – а не лише Вашу ІТ-команду – оцінити інтерфейс. Чи він інтуїтивно зрозумілий? Чи можуть вони швидко знайти інформацію? Чи можуть вони втрутитися, якщо щось піде не так?
- 4. Перевірте глибину інтеграції. Програмне забезпечення для парку повинно інтегруватися з Вашими існуючими системами – ERP, MES, управління якістю, планування обслуговування. Запитайте про доступні API, вебхуки та попередньо створені інтеграції.
- 5. Оцініть рівень ШІ. Найкращі платформи управління парком включають функції на основі ШІ, такі як прогностичне обслуговування, автоматична оптимізація завдань та керована конфігурація робочих процесів для взаємодії з оператором. Ці можливості не просто приємні мати – вони відрізняють сучасні платформи від звичайних панелей моніторингу пристроїв.
- 6. Зрозумійте модель розгортання. Чи є платформа хмарною, локальною чи гібридною? Виробничі середовища часто мають суворі вимоги до зберігання даних та мережевої безпеки. Переконайтеся, що модель розгортання відповідає Вашим ІТ-політикам.
- 7. Запитайте про підтримку та навчання. Управління парком є критично важливою операційною системою. Простій або неправильна конфігурація має прямий вплив на виробництво. Оцініть модель підтримки постачальника – час відповіді, шляхи ескалації та навчальні ресурси для Вашої команди.
Роль AI Workflow Builder в управлінні парком
Зростаючою тенденцією в управлінні парком є тісніша інтеграція з програмним забезпеченням, яке спочатку створює робочі процеси. Замість того, щоб вимагати від когось налаштовувати кожне завдання, розклад та політику вручну, AI Workflow Builder збирає робочий процес із захопленого завдання, перевіряє його в симуляції та перетворює на інструкції, які може виконувати робот, для всього парку.
Наприклад, оператор призначає робочий процес пакування наприкінці лінії роботам 3, 5 і 7 для нічної зміни. Платформа перевіряє це призначення на відповідність доступним ресурсам та розкладам, підтверджує, що кожен пристрій навчений цьому робочому процесу, і виконує його. Це значно знижує бар'єр кваліфікації для управління парком і дозволяє досвідченим операторам керувати більшими парками з меншим когнітивним навантаженням.
Те саме програмне забезпечення відіграє роль у безперервному вдосконаленні. Воно може аналізувати дані про продуктивність парку, виявляти вузькі місця та пропонувати оптимізації – ефективно діючи як аналітик даних, присвячений Вашим робототехнічним операціям.
Погляд у майбутнє
Програмне забезпечення для управління парком гуманоїдних роботів все ще є категорією, що розвивається. Багато з доступних сьогодні платформ були створені для простіших роботизованих систем і адаптуються – іноді незграбно – для використання гуманоїдами. Виробники, які рано інвестують у спеціалізоване управління парком, матимуть значну операційну перевагу, масштабуючи свої розгортання.
Ключ полягає в тому, щоб розглядати управління парком не як додаткову функцію, а як фундаментальний шар Вашої стратегії робототехніки. Роботи – це апаратне забезпечення. Програмне забезпечення для управління парком – це те, що перетворює це обладнання на скоординовану, ефективну та постійно вдосконалюючу робочу силу.