Программное обеспечение для управления парком роботов: Что действительно нужно производителям
Управление множеством гуманоидных роботов требует специализированного программного обеспечения. Вот что следует учитывать при выборе платформы для управления флотом и почему это важно.
Motion1 Inc. ·
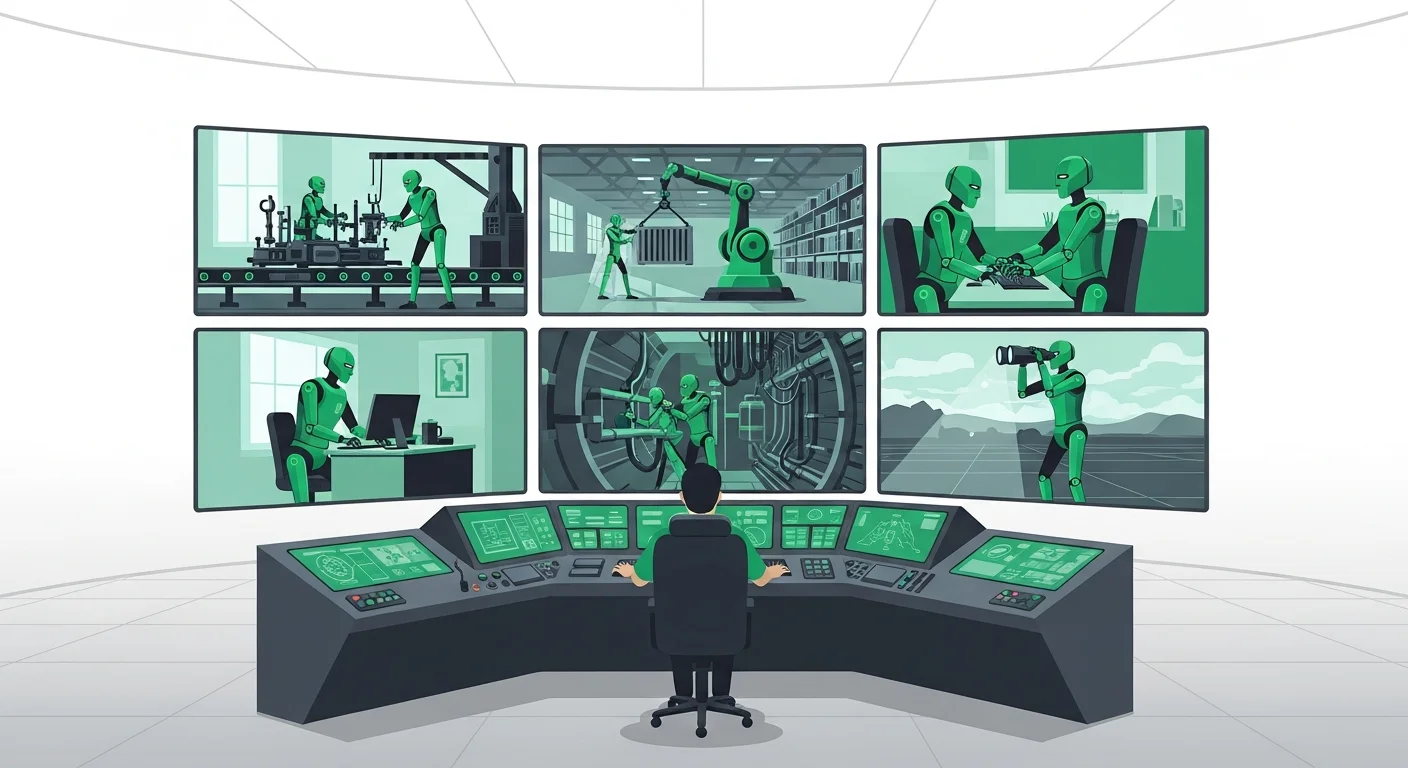
Эра развертывания одиночных роботов подходит к концу. По мере того как человекоподобные роботы становятся более функциональными и доступными, производители переходят от пробных концепций к паркам, состоящим из нескольких единиц. И с этим переходом возникает новая операционная задача: как управлять пятью, десятью или пятьюдесятью человекоподобными роботами, работающими на Вашем предприятии?
Именно здесь физический ИИ перестает быть историей одного робота. Навык, освоенный одной единицей, становится гораздо ценнее, когда его может выполнять каждая другая единица, и это происходит только в том случае, если что-то над роботами ведет учет.
Ответ - программное обеспечение для управления парком роботов - специально разработанные платформы, предназначенные для координации, мониторинга и оптимизации работы нескольких роботов в реальных производственных условиях. Но не все инструменты управления парком созданы равными. Многие были разработаны для мобильных роботов или AGV, а не для человекоподобных. И эта разница имеет значение.
В этой статье подробно рассматривается, что на самом деле должно делать программное обеспечение для управления парком роботов при развертывании человекоподобных роботов, какие возможности следует приоритизировать и как оценивать доступные сегодня платформы.
Что такое управление парком роботов?
Управление парком роботов - это централизованная координация работы нескольких роботов в общей среде. Оно включает в себя назначение задач, планирование, мониторинг в реальном времени, диагностику, обновления программного обеспечения и аналитику производительности - все это из единого интерфейса.
Для традиционных промышленных роботов (сварочные манипуляторы, устройства для захвата и размещения) управление парком существует десятилетиями в виде сетей ПЛК и систем SCADA. Но человекоподобные роботы привносят новую сложность. Они перемещаются в неструктурированных средах. Они взаимодействуют с работниками-людьми. Они выполняют более широкий спектр задач. И все чаще они учатся и адаптируются в процессе работы.
Программное обеспечение для управления парком человекоподобных роботов должно, следовательно, выходить за рамки простого мониторинга устройств. Оно должно обеспечивать оркестрацию задач в рамках разнообразных рабочих процессов, управлять политиками поведения ИИ и предоставлять операторам четкое представление о том, что делает каждый робот и почему.
Почему программное обеспечение для управления парком важно в масштабе
Одним человекоподобным роботом часто можно управлять вручную. Оператор наблюдает за ним, вмешивается при необходимости и корректирует его поведение через локальный интерфейс. Этот подход полностью разрушается при масштабировании.
Представьте производителя, использующего шесть человекоподобных роботов в две смены. Без программного обеспечения для управления парком каждый робот работает как отдельный остров. Нет централизованного представления о ходе выполнения задач. Нет возможности сравнить производительность разных единиц. Диагностика проблем означает физический подход к каждому роботу и проверку его локальных журналов. Обновление политик поведения означает индивидуальное взаимодействие с каждой единицей.
Эксплуатационные расходы этого фрагментированного подхода растут линейно с каждым добавленным роботом. Программное обеспечение для управления парком сглаживает эту кривую. Оно дает одной операционной команде возможность контролировать десятки единиц с теми же усилиями, которые ранее требовались для управления одной.
Существует три конкретные области, где программное обеспечение для управления парком обеспечивает измеримую ценность:
- Время безотказной работы и использование. Программное обеспечение для управления парком отслеживает время простоя, показатели выполнения задач и частоту ошибок по всем единицам. Операторы могут быстро выявлять неэффективно работающих роботов и переназначать задачи для поддержания стабильной пропускной способности.
- Последовательность и качество. Когда роботы выполняют задачи из общей библиотеки рабочих процессов, каждая единица выполняет одну и ту же операцию одинаковым образом. Это устраняет вариативность, которая возникает при индивидуальной настройке роботов.
- Операционная эффективность. Централизованное планирование означает, что роботы не ждут инструкций и не дублируют работу. Очереди задач управляются интеллектуально, а передача смен происходит автоматически.
Основные возможности, на которые следует обратить внимание
Не каждая платформа для управления парком предлагает одинаковый набор функций. Некоторые из них разработаны для складских AMR и не обладают сложностью, необходимой для развертывания человекоподобных роботов. Вот наиболее важные возможности, на которые следует обратить внимание при оценке программного обеспечения для управления парком человекоподобных роботов в производстве.
Назначение и планирование задач
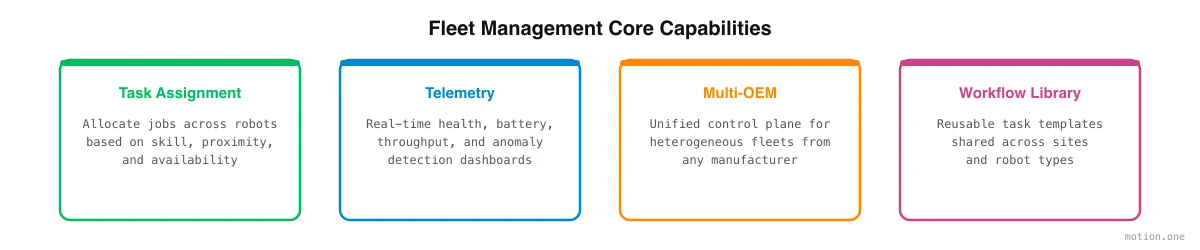
Наиболее фундаментальной возможностью является способность назначать задачи конкретным роботам или группам роботов, а также планировать эти задачи по сменам и производственным циклам.
Эффективная система назначения задач должна поддерживать:
- Очередность на основе приоритетов. Некоторые задачи являются срочными. Система должна позволять операторам помечать приоритетные задания и выполнять их раньше обычной очереди.
- Маршрутизация на основе навыков. Не каждый человекоподобный робот настроен на выполнение каждой задачи. Система должна знать, какие роботы обучены каким рабочим процессам, и назначать задачи соответствующим образом.
- Планирование с учетом смен. Производство работает по сменам. Программное обеспечение для управления парком должно понимать границы смен, время перерывов и окна переналадки - и планировать деятельность роботов с их учетом.
- Динамическое перераспределение. Когда робот отключается или сталкивается с ошибкой, система должна автоматически переназначать его незавершенные задачи доступным единицам.
Лучшие платформы также позволяют операторам определять повторяющиеся расписания - ежедневные, еженедельные или привязанные к производственным заказам - чтобы рутинное назначение задач было полностью автоматизировано.
Телеметрия и мониторинг в реальном времени
Операторам необходимо знать, что происходит с их парком в любой момент времени. Телеметрия в реальном времени обеспечивает эту видимость.
Ключевые точки данных включают:
- Статус задачи. Что в данный момент делает каждый робот? Какой процент назначенной ему задачи выполнен?
- Состояние системы. Уровень заряда батареи, температура двигателей, состояние датчиков, мощность подключения.
- Местоположение. Где находится каждый робот на объекте? Находится ли он в своей обозначенной рабочей зоне?
- Оповещения и аномалии. Автоматические уведомления, когда робот сталкивается с ошибкой, отклоняется от ожидаемого поведения или требует вмешательства человека.
Интерфейс мониторинга должен быть доступен с центральной панели управления - в идеале, на основе браузера, чтобы менеджеры по операциям могли проверять статус парка с любого устройства. Исторические данные телеметрии должны храниться и быть доступными для запросов, что позволяет проводить анализ тенденций и предиктивное обслуживание.
Поддержка нескольких OEM
Именно здесь многие платформы для управления парком оказываются неэффективными. Большинство из них созданы для управления роботами одного производителя. Но реальные развертывания все чаще включают оборудование от нескольких OEM.
Производитель может развернуть человекоподобных роботов начального уровня для простых задач по перемещению материалов и более продвинутые единицы для точной сборки. Эти роботы поставляются разными поставщиками, работают на разном встроенном ПО и предоставляют разные API. Программное обеспечение для управления парком, которое поддерживает только одну аппаратную платформу, вынуждает производителей к привязке к поставщику.
Идеальная платформа для управления парком не зависит от аппаратного обеспечения. Она взаимодействует с роботами через стандартизированный уровень абстракции, переводя высокоуровневые инструкции задач в команды, специфичные для оборудования. Это позволяет операторам управлять смешанным парком из единого интерфейса, сравнивать производительность различных аппаратных платформ и заменять роботов без переписывания всего их операционного стека.
Библиотеки рабочих процессов и повторное использование
Одной из самых мощных функций современного программного обеспечения для управления парком является возможность захватывать, хранить и повторно использовать рабочие процессы.
Рабочий процесс - это структурированная последовательность действий, которые робот выполняет для завершения задачи - подъем компонента, его проверка, размещение в контейнере, перемещение к следующей станции. Когда робот обучается новому рабочему процессу, эти знания не должны оставаться на одной единице. Они должны храниться в центральной библиотеке и быть развертываемыми на любом совместимом роботе в парке.
Библиотеки рабочих процессов позволяют:
- Быстрое внедрение новых роботов. Новая единица присоединяется к парку и немедленно получает доступ ко всем рабочим процессам, созданным командой.
- Последовательность между единицами. Каждый робот выполняет один и тот же рабочий процесс одинаковым образом, уменьшая вариативность качества.
- Итеративное улучшение. Когда оператор оптимизирует рабочий процесс, улучшение распространяется на каждого робота, использующего его.
- Сохранение знаний. Рабочие процессы переживают замену оборудования. Институциональные знания о том, как выполнять задачу, хранятся в программном обеспечении, а не на каком-либо отдельном роботе.
Аналитика и отчетность
Управление парком - это не только контроль в реальном времени. Это также понимание долгосрочных тенденций производительности и принятие решений на основе данных о составе парка, распределении задач и планировании мощностей.
Мощные аналитические возможности включают:
- Показатели производительности для каждого робота. Показатели выполнения задач, частота ошибок, время цикла, процент времени безотказной работы.
- Панели управления на уровне парка. Агрегированные метрики, показывающие общую загрузку парка, пропускную способность и эффективность.
- Сравнительный анализ. Сравнение производительности различных моделей роботов, смен или производственных линий.
- Экспорт и интеграция. Возможность экспортировать данные в существующие инструменты BI или системы ERP для более широкого операционного анализа.
Как оценивать платформы для управления парком
Учитывая вышеизложенные возможности, вот практическая основа для оценки платформ управления парком:
- 1. Начните с Вашей аппаратной реальности. Каких роботов Вы развертываете сегодня? Каких роботов Вы можете развернуть через два года? Если ответ предполагает более одного OEM, поддержка нескольких OEM является обязательной.
- 2. Оцените Вашу траекторию масштабирования. Если Вы развертываете три робота сегодня, но планируете достичь двадцати в течение восемнадцати месяцев, Вам нужна платформа, которая масштабируется без проблем. Спросите поставщиков об их крупнейших развертываниях и о том, как производительность сохраняется в масштабе.
- 3. Проверьте опыт оператора. Программное обеспечение для управления парком полезно только в том случае, если Ваша операционная команда действительно его использует. Запросите демонстрацию или пробную версию и попросите Ваших операторов на производстве - а не только Вашу ИТ-команду - оценить интерфейс. Интуитивно ли он понятен? Могут ли они быстро найти информацию? Могут ли они вмешаться, если что-то пойдет не так?
- 4. Проверьте глубину интеграции. Программное обеспечение для управления парком должно интегрироваться с Вашими существующими системами - ERP, MES, управление качеством, планирование технического обслуживания. Спросите о доступных API, веб-хуках и готовых интеграциях.
- 5. Оцените уровень ИИ. Лучшие платформы для управления парком включают функции на основе ИИ, такие как предиктивное обслуживание, автоматическая оптимизация задач и управляемая конфигурация рабочих процессов для взаимодействия с оператором. Эти возможности не просто приятны, но и отличают современные платформы от обычных панелей управления устройствами.
- 6. Поймите модель развертывания. Является ли платформа облачной, локальной или гибридной? Производственные среды часто имеют строгие требования к месту хранения данных и сетевой безопасности. Убедитесь, что модель развертывания соответствует Вашим ИТ-политикам.
- 7. Спросите о поддержке и обучении. Управление парком - это критически важная операционная система. Время простоя или неправильная конфигурация напрямую влияют на производство. Оцените модель поддержки поставщика - время ответа, пути эскалации и учебные ресурсы для Вашей команды.
Роль AI Workflow Builder в управлении парком
Растущая тенденция в управлении парком - это более тесная интеграция с программным обеспечением, которое изначально создает рабочие процессы. Вместо того чтобы требовать от кого-либо ручной настройки каждой задачи, расписания и политики, AI Workflow Builder собирает рабочий процесс из захваченной задачи, проверяет его в симуляции и превращает его в исполняемые роботом инструкции, которые может выполнять парк.
Например, оператор назначает рабочий процесс упаковки на конец линии роботам 3, 5 и 7 для ночной смены. Платформа проверяет это назначение на соответствие доступным ресурсам и расписаниям, подтверждает, что каждая единица обучена этому рабочему процессу, и выполняет его. Это значительно снижает барьер квалификации для управления парком и позволяет опытным операторам управлять большими парками с меньшей когнитивной нагрузкой.
То же программное обеспечение играет роль в постоянном улучшении. Оно может анализировать данные о производительности парка, выявлять узкие места и предлагать оптимизации - фактически выступая в роли аналитика данных, посвященного Вашим робототехническим операциям.
Взгляд в будущее
Программное обеспечение для управления парком человекоподобных роботов все еще является развивающейся категорией. Многие из доступных сегодня платформ были созданы для более простых робототехнических систем и адаптируются - иногда неуклюже - для использования с человекоподобными роботами. Производители, которые рано инвестируют в специально разработанное управление парком, получат значительное операционное преимущество по мере масштабирования своих развертываний.
Ключ в том, чтобы рассматривать управление парком не как второстепенную мысль, а как фундаментальный уровень Вашей робототехнической стратегии. Роботы - это аппаратное обеспечение. Программное обеспечение для управления парком - это то, что превращает это аппаратное обеспечение в скоординированную, эффективную и постоянно совершенствующуюся рабочую силу.