Robottikalustonhallintaohjelmisto: Mitä valmistajat todella tarvitsevat
Useiden humanoidirobottien hallinta vaatii varta vasten kehitettyä ohjelmistoa. Tässä kerromme, mitä kalustonhallinta-alustasta kannattaa etsiä ja miksi sillä on merkitystä.
Motion1 Inc. ·
Yhden robotin käyttöönottojen aikakausi on päättymässä. Kun humanoidiroboteista tulee kyvykkäämpiä ja edullisempia, valmistajat siirtyvät konseptitesteistä usean yksikön laivastoihin. Ja tämän muutoksen myötä syntyy uusi operatiivinen haaste: miten hallitset viittä, kymmentä tai viittäkymmentä humanoidirobottia, jotka työskentelevät laitoksessasi?
Tässä kohtaa fyysinen tekoäly lakkaa olemasta yhden robotin tarina. Yhdessä yksikössä opittu taito on paljon arvokkaampi, kun jokainen muu yksikkö voi suorittaa sen, ja se tapahtuu vain, jos jokin robottien yläpuolella oleva järjestelmä pitää kirjaa.
Vastaus on laivastonhallintaohjelmisto – tarkoitukseen rakennetut alustat, jotka on suunniteltu koordinoimaan, valvomaan ja optimoimaan useita robotteja, jotka toimivat todellisissa tuotantoympäristöissä. Mutta kaikki laivastonhallintatyökalut eivät ole samanarvoisia. Monet on suunniteltu mobiiliroboteille tai AGV:ille, ei humanoideille. Ja ero on merkittävä.
Tämä artikkeli erittelee, mitä laivastonhallintaohjelmiston todella on tehtävä humanoidirobottien käyttöönotoissa, mitä ominaisuuksia priorisoida ja miten arvioida nykyisin saatavilla olevia alustoja.
Mitä on robottilaivaston hallinta?
Robottilaivaston hallinta on useiden robottien keskitettyä koordinointia ja ohjausta jaettujen ympäristöjen sisällä. Se sisältää tehtävien määrittelyn, aikataulutuksen, reaaliaikaisen valvonnan, diagnostiikan, ohjelmistopäivitykset ja suorituskykyanalyysit – kaikki yhdestä käyttöliittymästä.
Perinteisille teollisuusroboteille (hitsausvarret, poiminta- ja sijoitusyksiköt) laivastonhallinta on ollut olemassa vuosikymmeniä PLC-verkkojen ja SCADA-järjestelmien muodossa. Mutta humanoidirobotit tuovat mukanaan uutta monimutkaisuutta. Ne liikkuvat jäsentymättömissä ympäristöissä. Ne ovat vuorovaikutuksessa ihmistyöntekijöiden kanssa. Ne suorittavat laajemman valikoiman tehtäviä. Ja yhä useammin ne oppivat ja mukautuvat työssään.
Humanoidien laivastonhallintaohjelmiston on siksi mentävä pelkkää laitteen valvontaa pidemmälle. Sen on käsiteltävä tehtävien orkestrointia eri työnkulkujen välillä, hallittava AI-käyttäytymissääntöjä ja tarjottava käyttäjille selkeä näkyvyys siihen, mitä jokainen robotti tekee ja miksi.
Miksi laivasto-ohjelmisto on tärkeää mittakaavassa
Yhtä humanoidirobottia voidaan usein hallita manuaalisesti. Operaattori tarkkailee sitä, puuttuu asiaan tarvittaessa ja säätää sen käyttäytymistä paikallisen käyttöliittymän kautta. Tämä lähestymistapa hajoaa täysin mittakaavassa.
Harkitse valmistajaa, joka käyttää kuutta humanoidirobottia kahdessa vuorossa. Ilman laivastonhallintaohjelmistoa jokainen robotti toimii erillisenä yksikkönä. Tehtävien edistymisestä ei ole keskitettyä näkymää. Suorituskykyä ei voi verrata yksiköiden välillä. Ongelmien diagnosointi tarkoittaa fyysistä lähestymistä jokaiseen robottiin ja sen paikallisten lokien tarkistamista. Käyttäytymissääntöjen päivittäminen tarkoittaa jokaisen yksikön koskettamista erikseen.
Tämän pirstoutuneen lähestymistavan operatiiviset kustannukset kasvavat lineaarisesti jokaisen lisätyn robotin myötä. Laivastonhallintaohjelmisto tasoittaa tätä käyrää. Se antaa yhdelle operaatiotiimille kyvyn valvoa kymmeniä yksiköitä samalla vaivalla, joka aiemmin tarvittiin yhden hallintaan.
On kolme erityistä aluetta, joilla laivasto-ohjelmisto tuottaa mitattavaa arvoa:
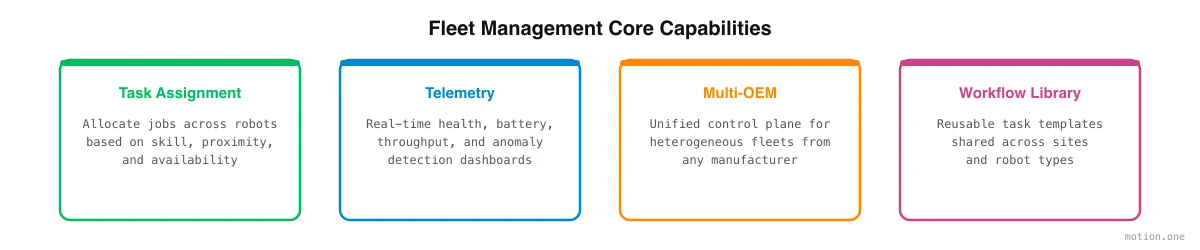
- Käyttöaika ja hyödyntäminen. Laivasto-ohjelmisto seuraa joutoaikaa, tehtävien suoritusasteita ja virheiden esiintymistiheyksiä kaikissa yksiköissä. Operaattorit voivat tunnistaa alisuoriutuvat robotit nopeasti ja määrittää tehtäviä uudelleen pitääkseen tuotannon tasaisena.
- Johdonmukaisuus ja laatu. Kun robotit suorittavat tehtäviä jaetusta työnkulkukirjastosta, jokainen yksikkö suorittaa saman toiminnon samalla tavalla. Tämä eliminoi vaihtelun, joka syntyy, kun robotit konfiguroidaan yksilöllisesti.
- Operatiivinen tehokkuus. Keskitetty aikataulutus tarkoittaa, että robotit eivät odota ohjeita tai tee päällekkäistä työtä. Tehtäväjonot hallitaan älykkäästi, ja vuoronvaihdot tapahtuvat automaattisesti.
Keskeiset ominaisuudet, joita etsiä
Kaikki laivastonhallinta-alustat eivät tarjoa samaa ominaisuusjoukkoa. Jotkut on suunniteltu varaston AMReille ja niistä puuttuu humanoidien käyttöönottoihin tarvittava hienostuneisuus. Tässä ovat tärkeimmät ominaisuudet, kun arvioidaan laivasto-ohjelmistoa humanoidiroboteille valmistuksessa.
Tehtävien määrittely ja aikataulutus
Perustavanlaatuisin ominaisuus on kyky määrittää tehtäviä tietyille roboteille tai robottiryhmille ja aikatauluttaa nämä tehtävät vuorojen ja tuotantosyklien yli.
Vahvan tehtävänmääritysjärjestelmän tulisi tukea:
- Prioriteettipohjainen jonotus. Jotkut tehtävät ovat kiireellisiä. Järjestelmän tulisi antaa operaattoreiden merkitä prioriteettityöt ja suorittaa ne ennen tavallista jonoa.
- Taitopohjainen reititys. Kaikkia humanoideja ei ole konfiguroitu jokaiseen tehtävään. Järjestelmän tulisi tietää, mitkä robotit on koulutettu mihinkin työnkulkuihin ja määrittää tehtävät sen mukaisesti.
- Vuorot huomioiva aikataulutus. Valmistus toimii vuoroissa. Laivasto-ohjelmiston tulisi ymmärtää vuororajojen, taukoaikojen ja vaihtoaikaikkunoiden merkitys – ja aikatauluttaa robottitoiminta niiden ympärille.
- Dynaaminen uudelleenjako. Kun robotti menee offline-tilaan tai kohtaa virheen, järjestelmän tulisi automaattisesti määrittää sen odottavat tehtävät uudelleen käytettävissä oleville yksiköille.
Parhaat alustat antavat operaattoreiden myös määrittää toistuvia aikatauluja – päivittäin, viikoittain tai tuotantotilauksiin sidottuna – jotta rutiinitehtävien määrittely on täysin automatisoitu.
Reaaliaikainen telemetria ja valvonta
Operaattoreiden on tiedettävä, mitä heidän laivastossaan tapahtuu milloin tahansa. Reaaliaikainen telemetria tarjoaa tämän näkyvyyden.
Keskeisiä datapisteitä ovat:
- Tehtävän tila. Mitä kukin robotti parhaillaan tekee? Kuinka monta prosenttia sen määrätystä tehtävästä on valmis?
- Järjestelmän kunto. Akun varaustaso, moottorin lämpötilat, anturin tila, yhteysvahvuus.
- Sijainti. Missä kukin robotti on laitoksessa? Onko se määrätyllä työskentelyalueellaan?
- Hälytykset ja poikkeamat. Automaattiset ilmoitukset, kun robotti kohtaa virheen, poikkeaa odotetusta käyttäytymisestä tai vaatii ihmisen puuttumista.
Valvontaliittymän tulisi olla käytettävissä keskitetystä hallintapaneelista – mieluiten selainpohjaisena, jotta operaatiopäälliköt voivat tarkistaa laivaston tilan mistä tahansa laitteesta. Historialliset telemetriatiedot tulisi tallentaa ja olla kyseltävissä, mikä mahdollistaa trendianalyysin ja ennakoivan huollon.
Usean OEM-valmistajan tuki
Tässä monet laivastonhallinta-alustat jäävät jälkeen. Useimmat on rakennettu hallitsemaan yhden valmistajan robotteja. Mutta todelliset käyttöönotot sisältävät yhä useammin laitteistoja useilta OEM-valmistajilta.
Valmistaja saattaa ottaa käyttöön perustason humanoideja yksinkertaisiin materiaalinkäsittelytehtäviin ja kehittyneempiä yksiköitä tarkkuuskokoonpanoon. Nämä robotit tulevat eri toimittajilta, käyttävät eri laiteohjelmistoja ja paljastavat eri API-rajapintoja. Laivastonhallintaohjelmisto, joka tukee vain yhtä laitteistoalustaa, pakottaa valmistajat toimittajalukkoon.
Ihanteellinen laivastonhallinta-alusta on laitteistoriippumaton. Se kommunikoi robottien kanssa standardoidun abstraktiotason kautta, kääntäen korkean tason tehtäväohjeet laitteistokohtaisiksi komennoiksi. Tämä antaa operaattoreille mahdollisuuden hallita sekalaista laivastoa yhdestä käyttöliittymästä, verrata suorituskykyä eri laitteistoalustojen välillä ja vaihtaa robotteja ilman koko operatiivisen pinonsa uudelleenkirjoittamista.
Työnkulkukirjastot ja uudelleenkäyttö
Yksi modernin laivastonhallintaohjelmiston tehokkaimmista ominaisuuksista on kyky tallentaa, säilyttää ja käyttää uudelleen työnkulkuja.
Työnkulku on jäsennelty toimintasarja, jonka robotti suorittaa tehtävän loppuun saattamiseksi – komponentin poimiminen, sen tarkastaminen, sen asettaminen astiaan, siirtyminen seuraavalle asemalle. Kun robotti koulutetaan uuteen työnkulkuun, tämän tiedon ei tulisi elää yhdessä yksikössä. Se tulisi tallentaa keskitettyyn kirjastoon ja olla käytettävissä mihin tahansa yhteensopivaan robottiin laivastossa.
Työnkulkukirjastot mahdollistavat:
- Uusien robottien nopea käyttöönotto. Uusi yksikkö liittyy laivastoon ja sillä on välittömästi pääsy kaikkiin tiimin rakentamiin työnkulkuihin.
- Johdonmukaisuus yksiköiden välillä. Jokainen robotti suorittaa saman työnkulun samalla tavalla, mikä vähentää laadun vaihtelua.
- Iteratiivinen parantaminen. Kun operaattori optimoi työnkulun, parannus leviää jokaiseen sitä käyttävään robottiin.
- Tiedon säilyttäminen. Työnkulut selviävät laitteistovaihdoista. Institutionaalinen tieto tehtävän suorittamisesta elää ohjelmistossa, ei missään yksittäisessä robotissa.
Analytiikka ja raportointi
Laivastonhallinta ei ole vain reaaliaikaista ohjausta. Se on myös pitkän aikavälin suorituskykytrendien ymmärtämistä ja tietoon perustuvien päätösten tekemistä laivaston kokoonpanosta, tehtävien jakamisesta ja kapasiteetin suunnittelusta.
Vahvat analytiikkaominaisuudet sisältävät:
- Robottikohtaiset suorituskykymittarit. Tehtävien suoritusasteet, virheiden esiintymistiheydet, sykliajat, käyttöasteprosentit.
- Laivastotason hallintapaneelit. Kootut mittarit, jotka osoittavat laivaston kokonaiskäyttöasteen, tuotannon ja tehokkuuden.
- Vertailuanalyysi. Rinnakkaiset suorituskykyvertailut robottimallien, vuorojen tai tuotantolinjojen välillä.
- Vienti ja integrointi. Kyky viedä tietoja olemassa oleviin BI-työkaluihin tai ERP-järjestelmiin laajempaa operatiivista analyysiä varten.
Kuinka arvioida laivastonhallinta-alustoja
Yllä esitettyjen ominaisuuksien perusteella tässä on käytännöllinen kehys laivastonhallinta-alustojen arviointiin:
- 1. Aloita laitteistosi todellisuudesta. Mitä robotteja otat käyttöön tänään? Mitä robotteja saatat ottaa käyttöön kahden vuoden kuluttua? Jos vastaus sisältää useamman kuin yhden OEM-valmistajan, usean OEM-valmistajan tuki on ehdoton.
- 2. Arvioi skaalautumispolkusi. Jos otat käyttöön kolme robottia tänään, mutta aiot saavuttaa kaksikymmentä kahdeksantoista kuukauden kuluessa, tarvitset alustan, joka skaalautuu sujuvasti. Kysy toimittajilta heidän suurimmista käyttöönotoistaan ja miten suorituskyky säilyy mittakaavassa.
- 3. Testaa käyttäjäkokemus. Laivastonhallintaohjelmisto on hyödyllinen vain, jos operaatiotiimisi todella käyttää sitä. Pyydä demoa tai kokeilua ja anna lattiaoperaattoreidesi – ei vain IT-tiimisi – arvioida käyttöliittymää. Onko se intuitiivinen? Löytävätkö he tiedot nopeasti? Voivatko he puuttua asiaan, jos jokin menee pieleen?
- 4. Tarkista integraation syvyys. Laivasto-ohjelmiston tulisi integroitua olemassa oleviin järjestelmiisi – ERP, MES, laadunhallinta, huollon aikataulutus. Kysy saatavilla olevista API-rajapinnoista, webhookeista ja valmiista integraatioista.
- 5. Arvioi AI-kerros. Parhaat laivastonhallinta-alustat sisältävät AI-pohjaisia ominaisuuksia, kuten ennakoivan huollon, automaattisen tehtävien optimoinnin ja ohjatun työnkulun konfiguroinnin operaattorin vuorovaikutusta varten. Nämä ominaisuudet eivät ole vain mukavia lisäyksiä – ne erottavat modernit alustat pelkistä laitehallintapaneeleista.
- 6. Ymmärrä käyttöönottomalli. Onko alusta pilvipohjainen, paikallinen vai hybridi? Valmistusympäristöissä on usein tiukat tietojen sijainti- ja verkkoturvallisuusvaatimukset. Varmista, että käyttöönottomalli sopii IT-käytäntöihisi.
- 7. Kysy tuesta ja koulutuksesta. Laivastonhallinta on kriittinen operatiivinen järjestelmä. Katkoksilla tai virheellisellä konfiguraatiolla on suora tuotantovaikutus. Arvioi toimittajan tukimalli – vastausajat, eskalaatiopolut ja koulutusresurssit tiimillesi.
AI Workflow Builderin rooli laivastonhallinnassa
Kasvava trendi laivastonhallinnassa on tiukempi integrointi ohjelmistoon, joka rakentaa työnkulut alun perin. Sen sijaan, että vaadittaisiin jonkun konfiguroimaan jokainen tehtävä, aikataulu ja käytäntö käsin, AI Workflow Builder kokoaa työnkulun tallennetusta tehtävästä, validoi sen simulaatiossa ja muuttaa sen robottien suoritettaviksi ohjeiksi, joita laivasto voi ajaa.
Esimerkiksi operaattori määrittää linjan lopun pakkaustyönkulun roboteille 3, 5 ja 7 yövuoroon. Alusta validoi tämän määrityksen käytettävissä olevia resursseja ja aikatauluja vastaan, vahvistaa, että jokainen yksikkö on koulutettu kyseiseen työnkulkuun, ja suorittaa sen. Tämä alentaa dramaattisesti laivastonhallinnan taitokynnystä ja antaa kokeneille operaattoreille mahdollisuuden hallita suurempia laivastoja pienemmällä kognitiivisella kuormituksella.
Sama ohjelmisto on mukana jatkuvassa parantamisessa. Se voi analysoida laivaston suorituskykytietoja, tunnistaa pullonkauloja ja ehdottaa optimointeja – toimien tehokkaasti robottitoimintojesi omistautuneena data-analyytikkona.
Katse tulevaisuuteen
Humanoidirobottien laivastonhallintaohjelmisto on edelleen kypsyvä kategoria. Monet nykyisin saatavilla olevista alustoista rakennettiin yksinkertaisemmille robottijärjestelmille ja niitä mukautetaan – joskus kömpelösti – humanoidien käyttötapauksiin. Valmistajilla, jotka investoivat varhain tarkoitukseen rakennettuun laivastonhallintaan, on merkittävä operatiivinen etu skaalatessaan käyttöönottojaan.
Avain on ajatella laivastonhallintaa ei jälkikäteen vaan robotiikkastrategiasi perustana. Robotit ovat laitteistoa. Laivastonhallintaohjelmisto muuttaa tämän laitteiston koordinoiduksi, tehokkaaksi ja jatkuvasti paranevaksi työvoimaksi.