תוכנת ניהול צי רובוטים: מה יצרנים בפועל צריכים
ניהול צי רובוטים דמויי אדם מצריך תוכנה ייעודית. הנה מה לחפש בפלטפורמת ניהול צי ומדוע זה חשוב.
Motion1 Inc. ·
עידן פריסות הרובוטים הבודדים מגיע לסיומו. ככל שרובוטים דמויי אדם הופכים ליכולתיים יותר ובמחיר סביר יותר, יצרנים עוברים מניסויי הוכחת היתכנות לציים מרובי יחידות. ועם שינוי זה מגיע אתגר תפעולי חדש: כיצד מנהלים חמישה, עשרה או חמישים רובוטים דמויי אדם הפועלים ברחבי המתקן שלכם?
כאן בינה מלאכותית פיזית מפסיקה להיות סיפור של רובוט בודד. מיומנות שנלמדת ביחידה אחת שווה הרבה יותר ברגע שכל יחידה אחרת יכולה להפעיל אותה, וזה קורה רק אם משהו מעל הרובוטים עוקב אחר כך.
התשובה היא תוכנת ניהול צי - פלטפורמות ייעודיות שתוכננו לתאם, לנטר ולמטב מספר רובוטים הפועלים בסביבות ייצור אמיתיות. אבל לא כל כלי ניהול הצי נוצרו שווים. רבים עוצבו עבור רובוטים ניידים או AGVs, לא עבור רובוטים דמויי אדם. וההבדל חשוב.
מאמר זה מפרט מה תוכנת ניהול צי צריכה באמת לעשות עבור פריסות רובוטים דמויי אדם, אילו יכולות לתעדף, וכיצד להעריך את הפלטפורמות הזמינות כיום.
מהו ניהול צי רובוטים?
ניהול צי רובוטים הוא התיאום המרכזי של מספר רובוטים הפועלים בסביבה משותפת. הוא כולל הקצאת משימות, תזמון, ניטור בזמן אמת, אבחון, עדכוני תוכנה וניתוח ביצועים - הכל מממשק יחיד.
עבור רובוטים תעשייתיים מסורתיים (זרועות ריתוך, יחידות איסוף והנחה), ניהול צי קיים כבר עשרות שנים בצורת רשתות PLC ומערכות SCADA. אך רובוטים דמויי אדם מציגים מורכבות חדשה. הם נעים בסביבות לא מובנות. הם מקיימים אינטראקציה עם עובדים אנושיים. הם מבצעים מגוון רחב יותר של משימות. ובאופן הולך וגובר, הם לומדים ומתאימים את עצמם תוך כדי עבודה.
תוכנת ניהול צי עבור רובוטים דמויי אדם חייבת אפוא לחרוג מניטור מכשירים פשוט. היא צריכה לטפל בתזמור משימות על פני זרימות עבודה מגוונות, לנהל מדיניות התנהגות AI, ולספק למפעילים ראות ברורה לגבי מה כל רובוט עושה ולמה.
מדוע תוכנת צי חשובה בקנה מידה גדול
רובוט דמוי אדם בודד יכול לעיתים קרובות להיות מנוהל ידנית. מפעיל צופה בו, מתערב בעת הצורך, ומתאים את התנהגותו באמצעות ממשק מקומי. גישה זו קורסת לחלוטין בקנה מידה גדול.
קחו לדוגמה יצרן המפעיל שישה רובוטים דמויי אדם בשתי משמרות. ללא תוכנת ניהול צי, כל רובוט פועל כאי בודד. אין תצוגה מרכזית של התקדמות המשימות. אין דרך להשוות ביצועים בין יחידות. אבחון בעיות פירושו גישה פיזית לכל רובוט ובדיקת יומניו המקומיים. עדכון מדיניות התנהגות פירושו נגיעה בכל יחידה בנפרד.
העלות התפעולית של גישה מפוצלת זו גדלה באופן ליניארי עם כל רובוט נוסף. תוכנת ניהול צי משטחת את העקומה הזו. היא מעניקה לצוות תפעול יחיד את היכולת לפקח על עשרות יחידות באותו מאמץ שנדרש בעבר לניהול יחידה אחת.
ישנם שלושה תחומים ספציפיים שבהם תוכנת צי מספקת ערך מדיד:
זמן פעולה וניצול. תוכנת צי עוקבת אחר זמן סרק, שיעורי השלמת משימות ותדירות שגיאות בכל היחידות. מפעילים יכולים לזהות במהירות רובוטים בעלי ביצועים נמוכים ולהקצות מחדש משימות כדי לשמור על תפוקה עקבית.
עקביות ואיכות. כאשר רובוטים מבצעים משימות מספריית זרימות עבודה משותפת, כל יחידה מבצעת את אותה פעולה באותה דרך. זה מבטל את השונות שחודרת כאשר רובוטים מוגדרים בנפרד.
יעילות תפעולית. תזמון מרכזי פירושו שרובוטים אינם ממתינים להוראות או משכפלים עבודה. תורי משימות מנוהלים בצורה חכמה, והעברות משמרות מתרחשות באופן אוטומטי.
יכולות ליבה שכדאי לחפש
לא כל פלטפורמת ניהול צי מציעה את אותה קבוצת תכונות. חלקן מיועדות ל-AMRs במחסנים וחסרות את התחכום הדרוש לפריסות רובוטים דמויי אדם. להלן היכולות החשובות ביותר בעת הערכת תוכנת צי עבור רובוטים דמויי אדם בייצור.
הקצאת משימות ותזמון
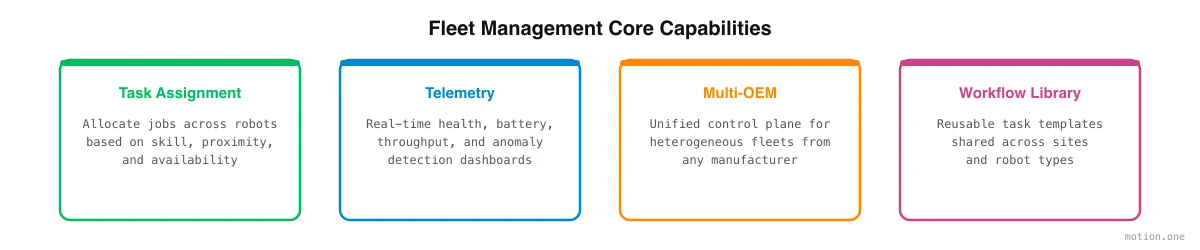
היכולת הבסיסית ביותר היא היכולת להקצות משימות לרובוטים ספציפיים או לקבוצות רובוטים, ולתזמן משימות אלו על פני משמרות ומחזורי ייצור.
מערכת חזקה להקצאת משימות צריכה לתמוך ב:
- תור מבוסס עדיפויות. חלק מהמשימות דחופות. המערכת צריכה לאפשר למפעילים לסמן עבודות בעדיפות ולבצע אותן לפני התור הרגיל.
- ניתוב מבוסס מיומנויות. לא כל רובוט דמוי אדם מוגדר לכל משימה. המערכת צריכה לדעת אילו רובוטים אומנו על אילו זרימות עבודה ולהקצות בהתאם.
- תזמון מודע למשמרות. ייצור פועל במשמרות. תוכנת צי צריכה להבין גבולות משמרות, זמני הפסקה וחלונות החלפה - ולתזמן את פעילות הרובוט סביבם.
- הקצאה מחדש דינמית. כאשר רובוט יורד מהרשת או נתקל בשגיאה, המערכת צריכה להקצות מחדש באופן אוטומטי את משימותיו הממתינות ליחידות זמינות.
הפלטפורמות הטובות ביותר גם מאפשרות למפעילים להגדיר לוחות זמנים חוזרים - יומיים, שבועיים, או קשורים להזמנות ייצור - כך שהקצאת משימות שגרתית תהיה אוטומטית לחלוטין.
טלמטריה וניטור בזמן אמת
מפעילים צריכים לדעת מה קורה בצי שלהם בכל רגע נתון. טלמטריה בזמן אמת מספקת ראות זו.
נקודות נתונים מרכזיות כוללות:
- סטטוס משימה. מה כל רובוט עושה כרגע? איזה אחוז מהמשימה שהוקצתה לו הושלם?
- בריאות המערכת. רמות סוללה, טמפרטורות מנוע, סטטוס חיישנים, עוצמת קישוריות.
- מיקום. היכן נמצא כל רובוט בתוך המתקן? האם הוא באזור העבודה המיועד לו?
- התראות וחריגות. התראות אוטומטיות כאשר רובוט נתקל בשגיאה, סוטה מהתנהגות צפויה, או דורש התערבות אנושית.
ממשק הניטור צריך להיות נגיש מלוח מחוונים מרכזי - רצוי מבוסס דפדפן כך שמנהלי תפעול יוכלו לבדוק את סטטוס הצי מכל מכשיר. נתוני טלמטריה היסטוריים צריכים להיות מאוחסנים וניתנים לשאילתה, מה שמאפשר ניתוח מגמות ותחזוקה חזויה.
תמיכה בריבוי OEM
כאן פלטפורמות רבות לניהול צי נופלות. רובן בנויות לניהול רובוטים מיצרן יחיד. אך פריסות בעולם האמיתי כוללות יותר ויותר חומרה ממספר OEM.
יצרן עשוי לפרוס רובוטים דמויי אדם ברמת כניסה למשימות טיפול בחומרים פשוטות ויחידות מתקדמות יותר להרכבה מדויקת. רובוטים אלה מגיעים מספקים שונים, מריצים קושחה שונה, וחושפים ממשקי API שונים. תוכנת ניהול צי התומכת רק בפלטפורמת חומרה אחת כופה על יצרנים נעילת ספק.
פלטפורמת ניהול הצי האידיאלית היא אגנוסטית לחומרה. היא מתקשרת עם רובוטים באמצעות שכבת הפשטה סטנדרטית, מתרגמת הוראות משימה ברמה גבוהה לפקודות ספציפיות לחומרה. זה מאפשר למפעילים לנהל צי מעורב מממשק יחיד, להשוות ביצועים בין פלטפורמות חומרה שונות, ולהחליף רובוטים מבלי לשכתב את כל ערימת התפעול שלהם.
ספריות זרימות עבודה ושימוש חוזר
אחת התכונות החזקות ביותר של תוכנת ניהול צי מודרנית היא היכולת ללכוד, לאחסן ולעשות שימוש חוזר בזרימות עבודה.
זרימת עבודה היא רצף מובנה של פעולות שרובוט מבצע כדי להשלים משימה - איסוף רכיב, בדיקתו, הנחתו בפח, מעבר לתחנה הבאה. כאשר רובוט מאומן על זרימת עבודה חדשה, ידע זה לא צריך לחיות ביחידה בודדת. הוא צריך להיות מאוחסן בספרייה מרכזית וניתן לפריסה לכל רובוט תואם בצי.
ספריות זרימות עבודה מאפשרות:
- הטמעה מהירה של רובוטים חדשים. יחידה חדשה מצטרפת לצי ומיד יש לה גישה לכל זרימת עבודה שהצוות בנה.
- עקביות בין יחידות. כל רובוט מבצע את אותה זרימת עבודה באותה דרך, ומפחית שונות באיכות.
- שיפור איטרטיבי. כאשר מפעיל מייעל זרימת עבודה, השיפור מתפשט לכל רובוט המשתמש בה.
- שימור ידע. זרימות עבודה שורדות החלפות חומרה. הידע המוסדי כיצד לבצע משימה חי בתוכנה, לא ברובוט בודד כלשהו.
אנליטיקה ודיווח
ניהול צי אינו רק שליטה בזמן אמת. הוא גם הבנת מגמות ביצועים ארוכות טווח וקבלת החלטות מבוססות נתונים לגבי הרכב הצי, הקצאת משימות ותכנון קיבולת.
יכולות אנליטיקה חזקות כוללות:
- מדדי ביצועים לכל רובוט. שיעורי השלמת משימות, תדירות שגיאות, זמני מחזור, אחוזי זמן פעולה.
- לוחות מחוונים ברמת הצי. מדדים מצטברים המציגים ניצול צי כולל, תפוקה ויעילות.
- ניתוח השוואתי. השוואות ביצועים זו לצד זו בין דגמי רובוטים, משמרות או קווי ייצור.
- ייצוא ואינטגרציה. היכולת לייצא נתונים לכלי BI קיימים או למערכות ERP לניתוח תפעולי רחב יותר.
כיצד להעריך פלטפורמות לניהול צי
עם היכולות המתוארות לעיל, הנה מסגרת מעשית להערכת פלטפורמות לניהול צי:
1. התחילו עם מציאות החומרה שלכם. אילו רובוטים אתם פורסים היום? אילו רובוטים אתם עשויים לפרוס בעוד שנתיים? אם התשובה כוללת יותר מ-OEM אחד, תמיכה בריבוי OEM אינה ניתנת למשא ומתן.
2. העריכו את מסלול קנה המידה שלכם. אם אתם פורסים שלושה רובוטים היום אך מתכננים להגיע לעשרים תוך שמונה עשר חודשים, אתם זקוקים לפלטפורמה שמתרחבת בחן. שאלו ספקים על הפריסות הגדולות ביותר שלהם וכיצד הביצועים נשמרים בקנה מידה.
3. בדקו את חווית המפעיל. תוכנת ניהול צי שימושית רק אם צוות התפעול שלכם אכן משתמש בה. בקשו הדגמה או ניסיון ובקשו ממפעילי הרצפה שלכם - לא רק מצוות ה-IT שלכם - להעריך את הממשק. האם הוא אינטואיטיבי? האם הם יכולים למצוא מידע במהירות? האם הם יכולים להתערב כשמשהו משתבש?
4. בדקו עומק אינטגרציה. תוכנת צי צריכה להשתלב עם המערכות הקיימות שלכם - ERP, MES, ניהול איכות, תזמון תחזוקה. שאלו על ממשקי API זמינים, webhooks ואינטגרציות מובנות מראש.
5. העריכו את שכבת ה-AI. פלטפורמות ניהול הצי הטובות ביותר כוללות תכונות מבוססות AI כמו תחזוקה חזויה, אופטימיזציה אוטומטית של משימות ותצורת זרימת עבודה מודרכת לאינטראקציה עם המפעיל. יכולות אלו אינן רק "נחמד שיהיה" - הן מה שמבדיל פלטפורמות מודרניות מלוחות מחוונים משופרים של מכשירים.
6. הבינו את מודל הפריסה. האם הפלטפורמה מבוססת ענן, מקומית או היברידית? סביבות ייצור דורשות לעיתים קרובות דרישות קפדניות של מיקום נתונים ואבטחת רשת. ודאו שמודל הפריסה מתאים למדיניות ה-IT שלכם.
7. שאלו על תמיכה והדרכה. ניהול צי הוא מערכת תפעולית קריטית. השבתה או תצורה שגויה משפיעות ישירות על הייצור. העריכו את מודל התמיכה של הספק - זמני תגובה, נתיבי הסלמה ומשאבי הדרכה לצוות שלכם.
תפקידו של AI Workflow Builder בניהול צי
מגמה הולכת וגוברת בניהול צי היא אינטגרציה הדוקה יותר עם התוכנה שבונה את זרימות העבודה מלכתחילה. במקום לדרוש ממישהו להגדיר כל משימה, לוח זמנים ומדיניות ידנית, AI Workflow Builder מרכיב את זרימת העבודה מהמשימה שנלכדה, מאמת אותה בסימולציה, והופך אותה להוראות הניתנות לביצוע על ידי רובוט שהצי יכול להפעיל.
לדוגמה, מפעיל מקצה את זרימת העבודה של אריזת קצה קו לרובוטים 3, 5 ו-7 למשמרת הלילה. הפלטפורמה מאמתת את ההקצאה הזו מול המשאבים ולוחות הזמנים הזמינים, מאשרת שכל יחידה אומנה על זרימת עבודה זו, ומבצעת אותה. זה מוריד באופן דרמטי את מחסום המיומנות לניהול צי ומאפשר למפעילים מנוסים לנהל ציים גדולים יותר עם פחות עומס קוגניטיבי.
אותה תוכנה ממלאת תפקיד בשיפור מתמיד. היא יכולה לנתח נתוני ביצועי צי, לזהות צווארי בקבוק, ולהציע אופטימיזציות - למעשה פועלת כאנליסט נתונים המוקדש לפעילות הרובוטים שלכם.
מבט קדימה
תוכנת ניהול צי עבור רובוטים דמויי אדם היא עדיין קטגוריה מתפתחת. רבות מהפלטפורמות הזמינות כיום נבנו עבור מערכות רובוטיות פשוטות יותר ומותאמות - לעיתים בצורה מסורבלת - למקרי שימוש של רובוטים דמויי אדם. היצרנים שישקיעו מוקדם בניהול צי ייעודי יהיו בעלי יתרון תפעולי משמעותי ככל שיגדילו את פריסותיהם.
המפתח הוא לחשוב על ניהול צי לא כעל מחשבה שנייה אלא כשכבה יסודית באסטרטגיית הרובוטיקה שלכם. הרובוטים הם החומרה. תוכנת ניהול הצי היא מה שהופך את החומרה הזו לכוח עבודה מתואם, יעיל ומשתפר ללא הרף.