Scenario: Humanoide roboter i et industribakeri
Et modellert scenario: tre humanoide roboter ved sluttlinjedistribusjon hos et mellomstort europeisk bakeri, fra manuell sortering til en stabil toskiftsdrift.
Motion1 Inc. ·
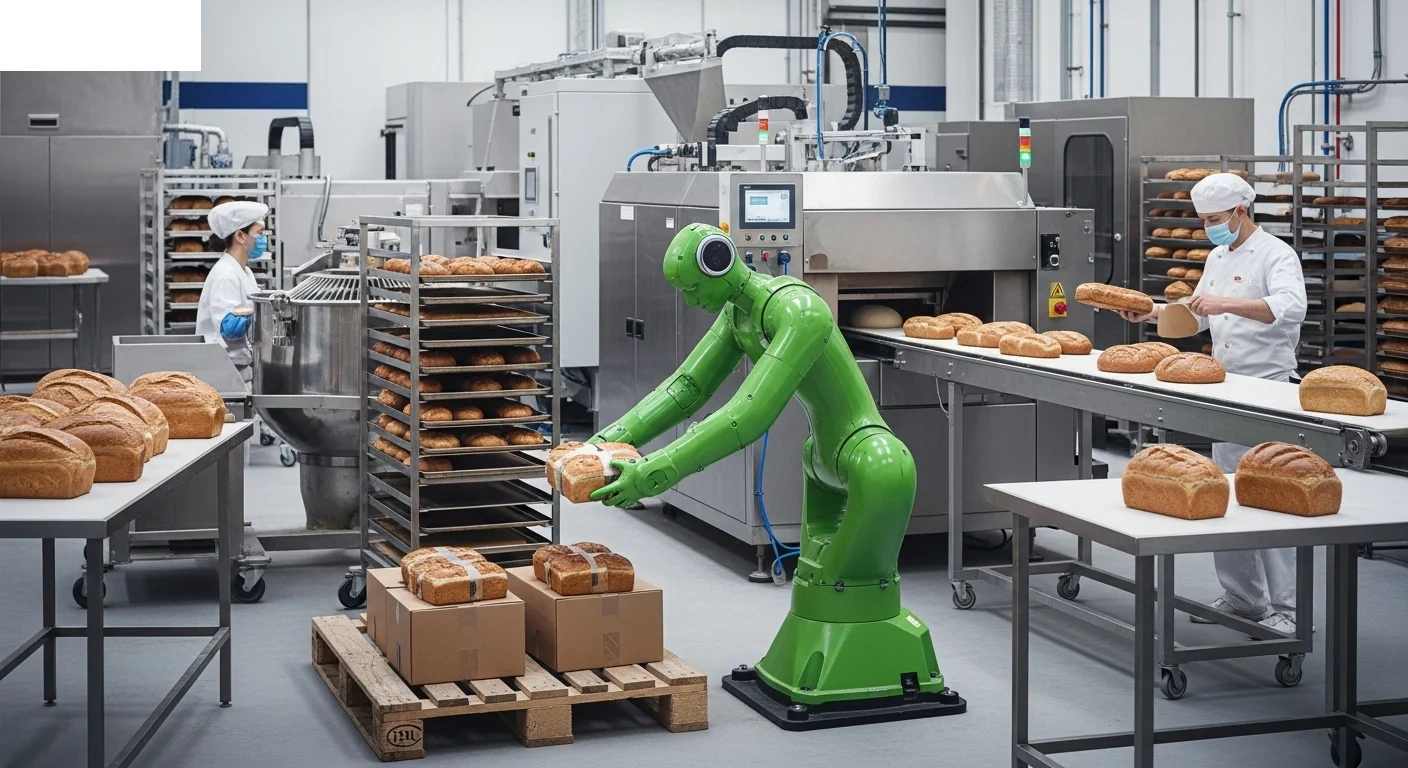
Industrielt Bakeri: End-of-Line Distribusjon
Et modellert scenario: denne artikkelen beskriver en representativ implementering, bygget på operasjonelle mønstre typiske for sektoren, snarere enn en rapport om et navngitt kundeengasjement. Tallene er illustrative estimater av hva en implementering av denne formen kan oppnå.
Utfordringen
Et mellomstort industribakeri i Vest-Europa produserer pakkede bakervarer for regionale supermarkedkjeder. Anlegget driver to produksjonslinjer fordelt på to skift, seks dager i uken. Prosessen ved slutten av produksjonslinjen – sortering av ferdige produkter fra transportbåndet, gruppering etter ordre, og lasting på paller og rullende vogner for distribusjon – var fullstendig manuell.
Dette arbeidet er fysisk krevende. Arbeidere tilbringer åtte-timers skift med å løfte, bøye seg og bære produktkasser som veier mellom 5 og 15 kilogram. Personalomsetningen i disse rollene oversteg 40 % årlig. I høysesonger (helligdager, kampanjeperioder) slet bakeriet jevnlig med å fylle skift, noe som førte til overtidskostnader og sporadiske ordreforforsinkelser.
For driftsledere i denne posisjonen er målet sjelden å ansette færre folk. Det er å dekke arbeid som man ikke lenger finner folk til å utføre pålitelig.
Løsningen
Bakeriet implementerte tre humanoide roboter for å håndtere distribusjonsarbeidsflyter ved slutten av produksjonslinjen. Field Deployment Engineers trente robotene på bakeriets egne oppgaver og trente linjeveilederne til å jobbe sammen med dem, med hver arbeidsflyt sentralt administrert gjennom en flåtestyringsplattform.
Kjerne-arbeidsflytene inkluderte:
- Ordresortering. Roboter plukker ferdige produktkasser fra transportbåndet og sorterer dem inn i ordrespesifikke oppsamlingsområder basert på strekkodeskanning.
- Pallasting. Roboter stabler sorterte kasser på paller etter forhåndsdefinerte stablemønstre optimalisert for transportstabilitet.
- Vognlasting. For mindre bestillinger laster roboter rullende vogner i leveringsrute-sekvens.
Hver robot ble trent på disse arbeidsflytene på stedet, med utgangspunkt i opptak av bakeriets egne operatører som utførte jobben, og de resulterende arbeidsflytene ble lagret i et delt bibliotek. Da en ny produktlinje ble introdusert med forskjellige kassestørrelser, ble arbeidsflyten oppdatert én gang og spredt til alle tre enhetene.
Implementeringstidslinje
- Måned 1-2: Stedsvurdering, risikovurdering, omdesign av arbeidsområde. Sikkerhetssoner ble etablert rundt end-of-line-området med lysgardinsensorer og nødstoppstasjoner.
- Måned 3: Første robot implementert på den primære produksjonslinjen. Opererte sammen med menneskelige arbeidere kun under dagskift, med menneskelig tilsyn.
- Måned 4: Andre og tredje robot implementert. Nattskiftoperasjoner startet med redusert menneskelig tilsyn (én veileder per skift for robotområdet).
- Måned 5-6: Full autonom drift på tvers av begge skift. Menneskelige arbeidere ble omplassert til roller innen kvalitetskontroll og forsendelseskoordinering.
Modellerte Resultater (Første 12 Måneder)
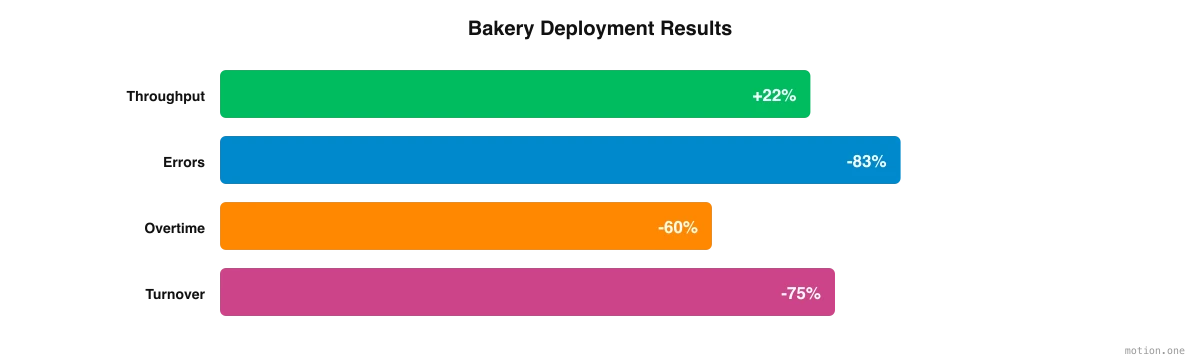
- Økt gjennomstrømning: 22 % forbedring i behandlingshastighet ved slutten av produksjonslinjen, primært fra eliminering av pausetider og skiftvekslingsgap.
- Ordrenøyaktighet: Sorteringsfeil redusert fra et gjennomsnitt på 1,8 % til 0,3 %, drevet av konsekvent strekkodeskanning og regelbasert sorteringslogikk.
- Sparrede arbeidstimer: Omtrent 11 000 arbeidstimer per år omdirigert fra manuell håndtering til roller med høyere verdi.
- Personalomsetning: Omsetningen i end-of-line-området falt fra 40 %+ til under 10 % (gjenværende ansatte er i veilednings- og kvalitetsroller).
- Overtidsreduksjon: Overtidskostnader i høysesong redusert med omtrent 60 %.
Viktige Læringspunkter
For produsenter som vurderer implementering av humanoide roboter, tilbyr dette bakeriets erfaring flere praktiske lærdommer:
- Start med roller som er vanskelige å fylle, ikke roller som er enkle å automatisere. Håndtering ved slutten av produksjonslinjen hadde en årlig omsetning på over 40 %. Forretningsgrunnlaget var først og fremst bemanningspålitelighet, og kostnad deretter, akkurat som driftsdirektøren uttrykte det.
- Invester i programvarelaget. Flåtestyringsplattformen var like viktig som maskinvaren. Fordi arbeidsflyter levde i et delt bibliotek, ble en ny produktlinje med forskjellige kassestørrelser konfigurert én gang og spredt til alle tre robotene.
- Planlegg for en 3-6 måneders opptrapping. Det tok til måned fem før begge skiftene kjørte autonomt: sted- og risikovurdering, omdesign av arbeidsområde, én robot på dagskift, deretter de to andre. Budsjettér tid og tålmodighet deretter.
- Mål det som betyr noe. Gjennomstrømning og sparte arbeidstimer er viktig, men ordrenøyaktighet, overtidskostnader og personalomsetning veide like tungt her. Den fulle verdien av implementeringen strakte seg langt utover behandlingshastighet.
- Engasjer arbeidsstyrken tidlig. Personene som hadde håndtert kasser, flyttet til kvalitetskontroll og forsendelseskoordinering i stedet for ut av virksomheten. Å kommunisere den planen før den første roboten ankommer er det som skiller aksept fra motstand.
Dette bakeriets erfaring viser at implementering av humanoide roboter i end-of-line distribusjon er praktisk, fordelaktig og oppnåelig med dagens teknologi. Nøkkelen er å behandle det som en operasjonell endring snarere enn et teknologikjøp, med en realistisk opptrapping, arbeidsflyter holdt på ett sted, og en klar plan for hvor det eksisterende teamet ender opp.