场景: 人形机器人在工业烘焙厂
模拟场景:三台人形机器人在一家中型欧洲面包店进行生产线末端分拣,实现从人工分拣到稳定的两班制运营。
Motion1 Inc. ·
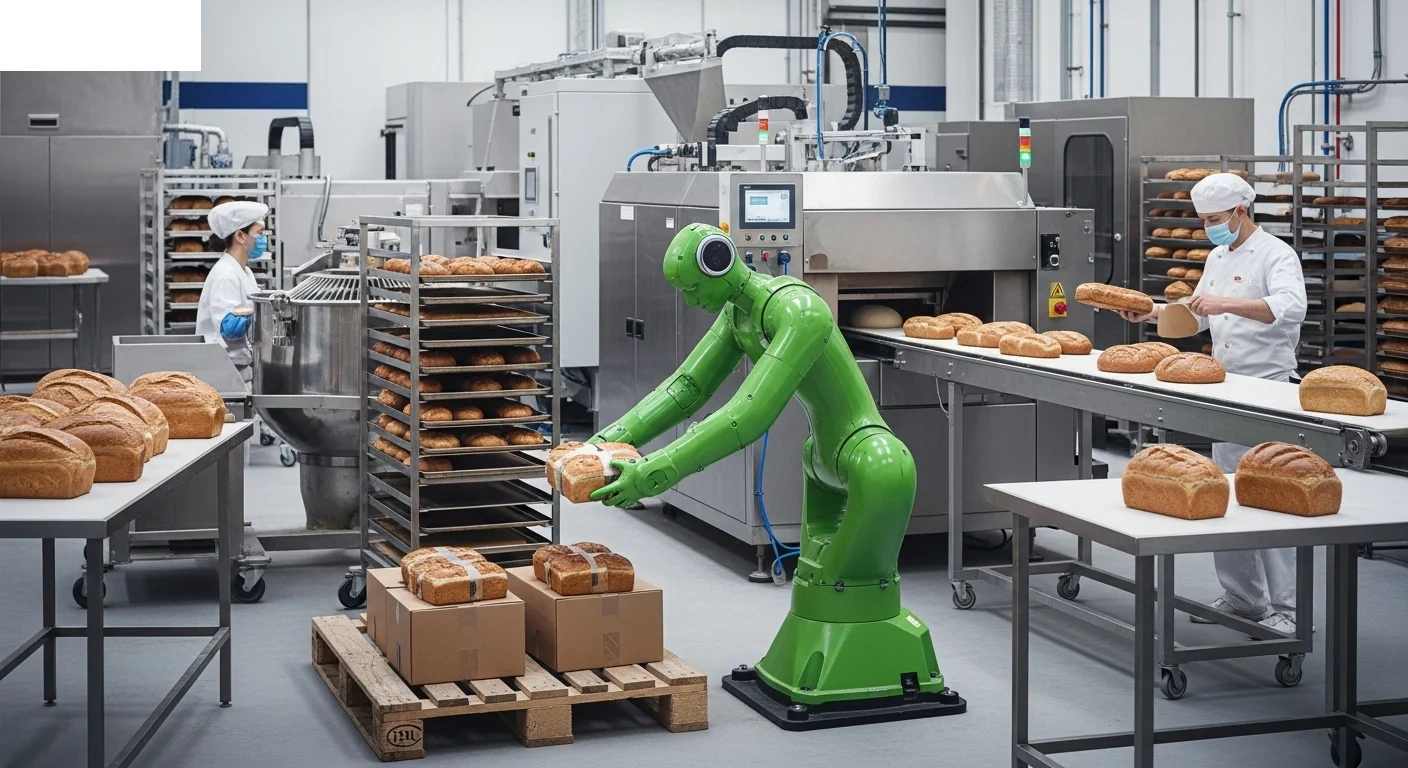
工业烘焙生产线末端配送
一个模拟场景:本文描述了一个代表性的部署,它基于该行业典型的运营模式构建,而非对某个特定客户合作的报告。文中的数据是此类部署可能实现成果的说明性估算。
挑战
欧洲西部一家中型工业烘焙厂为区域超市连锁店生产包装烘焙食品。该工厂有两条生产线,每周运行六天,分两班制。生产线末端流程,从传送带上分拣成品、按订单分组,并将其装载到托盘和滚动推车上进行配送,完全依靠人工。
这项工作体力消耗大。工人每天八小时轮班,需要搬运、弯腰和携带重达5至15公斤的产品箱。这些岗位的员工年流失率超过40%。在旺季(节假日、促销期),烘焙厂经常难以填补班次空缺,导致加班费增加和偶尔的订单延误。
对于处于这种境地的运营主管来说,目标很少是减少员工数量。而是要完成那些已经找不到人可靠地去做的任务。
解决方案
该烘焙厂部署了三台人形机器人来处理生产线末端配送工作流程。Field Deployment Engineers 对机器人进行了烘焙厂自身任务的训练,并培训了生产线主管与机器人协同工作,所有工作流程都通过一个车队管理平台进行集中管理。
核心工作流程包括:
- 订单分拣。 机器人从传送带上拾取成品箱,并根据条形码扫描将其分拣到特定订单的暂存区。
- 托盘装载。 机器人按照预定义的堆叠模式将分拣好的箱子堆叠到托盘上,这些模式经过优化以提高运输稳定性。
- 推车装载。 对于较小的订单,机器人按照配送路线顺序将货物装载到滚动推车上。
每台机器人都在现场接受了这些工作流程的训练,训练内容源于烘焙厂操作员执行任务的录像,生成的工作流程存储在一个共享库中。当引入具有不同箱体尺寸的新产品线时,只需更新一次工作流程,即可将其传播到所有三台机器人。
部署时间线
- 第1-2个月: 现场评估、风险评估、工作空间重新设计。在生产线末端区域建立了带有光幕传感器和紧急停止站的安全区。
- 第3个月: 第一台机器人部署到主要生产线。仅在白班与人类工人协同操作,并有人工监督。
- 第4个月: 第二台和第三台机器人部署。夜班操作开始,人工监督减少(机器人区域每班一名主管)。
- 第5-6个月: 两班制全面自主运行。人类工人被重新分配到质量控制和调度协调岗位。
模拟结果(前12个月)
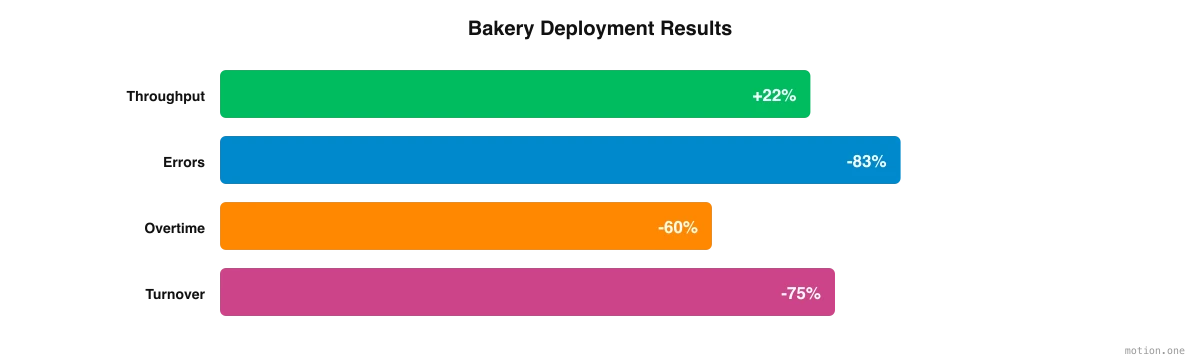
- 吞吐量增加: 生产线末端处理速度提高22%,主要得益于消除了休息时间和班次交接的空隙。
- 订单准确性: 分拣错误率从平均1.8%降至0.3%,这得益于一致的条形码扫描和基于规则的分拣逻辑。
- 节省工时: 每年约11,000个工时从人工搬运转向更高价值的岗位。
- 员工流失率: 生产线末端区域的流失率从40%以上降至10%以下(剩余员工担任监督和质量岗位)。
- 加班费减少: 旺季加班费成本减少约60%。
主要收获
对于考虑部署人形机器人的制造商而言,这家烘焙厂的经验提供了几点实用教训:
- 从难以填补的岗位开始,而不是从易于自动化的岗位开始。 生产线末端处理岗位的年流失率超过40%。正如运营总监所说,业务案例首先是人员配置的可靠性,其次才是成本。
- 投资于软件层。 车队管理平台与硬件同等重要。由于工作流程存储在一个共享库中,因此只需配置一次具有不同箱体尺寸的新产品线,即可将其传播到所有三台机器人。
- 规划3-6个月的爬坡期。 直到第五个月,两班制才实现自主运行:包括现场和风险评估、工作空间重新设计、一台机器人在白班运行,然后是另外两台。相应地预留时间和耐心。
- 衡量重要的指标。 吞吐量和节省的工时固然重要,但订单准确性、加班费成本和流失率在这里也同样重要。此次部署的全部价值远超处理速度。
- 尽早让员工参与。 那些曾经处理箱子的员工被调往质量控制和调度协调岗位,而不是离开公司。在第一台机器人到来之前传达这一计划,是区分接受与抵制的关键。
这家烘焙厂的经验表明,在生产线末端配送中部署人形机器人是实用、有益且当前技术可实现的。关键在于将其视为一项运营变革而非技术采购,并制定切合实际的爬坡计划、将工作流程集中管理,以及明确现有团队的最终去向。