Scenarij: Humanoidni roboti u industrijskoj pekari
Modelirani scenarij: tri humanoidna robota na distribuciji na kraju linije u srednje velikoj europskoj pekarnici, od ručnog sortiranja do stabilnog dvosmjenskog rada.
Motion1 Inc. ·
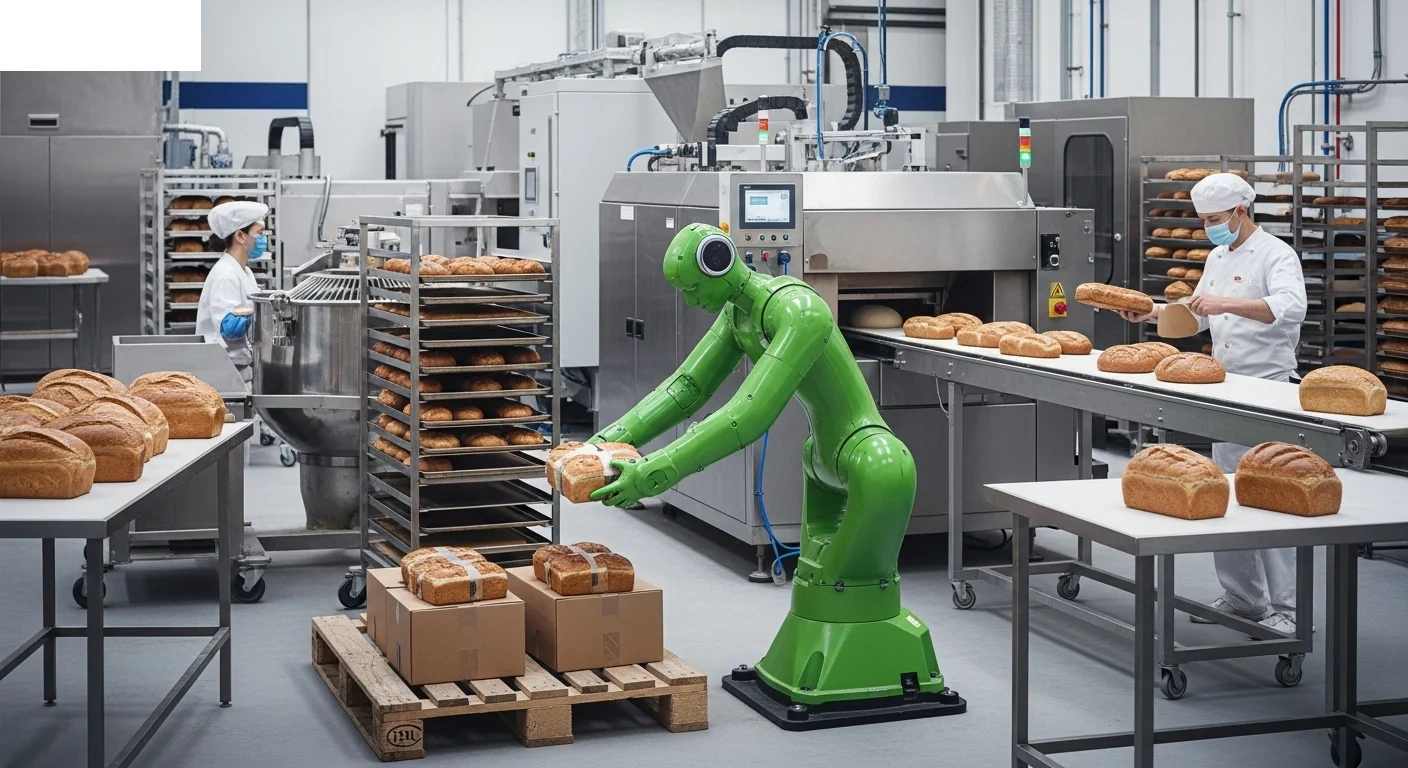
Distribucija na kraju linije u industrijskoj pekari
Modelirani scenarij: ovaj članak opisuje reprezentativnu implementaciju, izgrađenu na operativnim obrascima tipičnim za sektor, a ne izvješće o angažmanu s imenovanim klijentom. Brojke su ilustrativne procjene onoga što implementacija ovakvog oblika može postići.
Izazov
Srednje velika industrijska pekara u Zapadnoj Europi proizvodi pakirane pekarske proizvode za regionalne lance supermarketa. Pogoni rade na dvije proizvodne linije u dvije smjene, šest dana u tjednu. Proces na kraju linije – sortiranje gotovih proizvoda s transportera, grupiranje po narudžbi i utovar na palete i pokretna kolica za distribuciju – bio je u potpunosti ručan.
Ovaj je posao fizički zahtjevan. Radnici provode osmosatne smjene podižući, savijajući se i noseći kutije proizvoda težine između 5 i 15 kilograma. Fluktuacija osoblja na tim pozicijama prelazila je 40% godišnje. Tijekom vršnih sezona (praznici, promotivna razdoblja), pekara se redovito borila s popunjavanjem smjena, što je dovodilo do troškova prekovremenog rada i povremenih kašnjenja narudžbi.
Za voditelje operacija u ovoj poziciji, cilj je rijetko zaposliti manje ljudi. Cilj je pokriti posao za koji se više ne mogu pronaći ljudi koji bi ga pouzdano obavljali.
Rješenje
Pekara je implementirala tri humanoidna robota za obavljanje radnih procesa distribucije na kraju linije. Field Deployment Engineers obučili su robote za zadatke pekare i obučili voditelje linija da rade uz njih, pri čemu se svaki radni proces centralno upravljao putem platforme za upravljanje flotom.
Osnovni radni procesi uključivali su:
- Sortiranje narudžbi. Roboti preuzimaju kutije gotovih proizvoda s transportera i sortiraju ih u privremena područja specifična za narudžbu na temelju skeniranja barkodova.
- Utovar paleta. Roboti slažu sortirane kutije na palete prema unaprijed definiranim obrascima slaganja optimiziranim za stabilnost transporta.
- Utovar kolica. Za manje narudžbe, roboti utovaruju pokretna kolica u slijedu rute dostave.
Svaki robot je obučen za ove radne procese na licu mjesta, počevši od snimaka vlastitih operatera pekare koji obavljaju posao, a rezultirajući radni procesi pohranjeni su u zajedničkoj knjižnici. Kada je uvedena nova proizvodna linija s različitim dimenzijama kutija, radni proces je ažuriran jednom i proširen na sve tri jedinice.
Vremenska crta implementacije
- Mjesec 1-2: Procjena lokacije, procjena rizika, redizajn radnog prostora. Sigurnosne zone uspostavljene su oko područja kraja linije sa svjetlosnim zavjesama i stanicama za hitno zaustavljanje.
- Mjesec 3: Prvi robot implementiran na primarnoj proizvodnoj liniji. Radio je uz ljudske radnike samo tijekom dnevnih smjena, uz ljudski nadzor.
- Mjesec 4: Drugi i treći robot implementirani. Noćne smjene započele su sa smanjenim ljudskim nadzorom (jedan nadzornik po smjeni za područje robota).
- Mjesec 5-6: Potpuno autonomni rad u obje smjene. Ljudski radnici preraspoređeni na uloge kontrole kvalitete i koordinacije otpreme.
Modelirani rezultati (prvih 12 mjeseci)
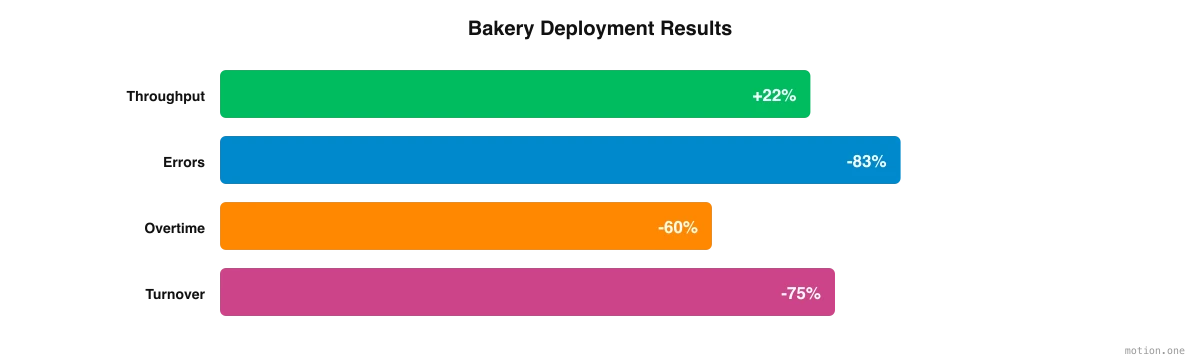
- Povećanje propusnosti: 22% poboljšanje brzine obrade na kraju linije, prvenstveno eliminacijom pauza i praznina pri promjeni smjena.
- Točnost narudžbi: Pogreške u sortiranju smanjene su s prosječnih 1,8% na 0,3%, zahvaljujući dosljednom skeniranju barkodova i logici sortiranja temeljenoj na pravilima.
- Ušteđeni radni sati: Približno 11.000 radnih sati godišnje preusmjereno je s ručnog rukovanja na uloge veće vrijednosti.
- Fluktuacija osoblja: Fluktuacija u području kraja linije pala je s 40%+ na manje od 10% (preostalo osoblje je na nadzornim i kontrolnim pozicijama).
- Smanjenje prekovremenog rada: Troškovi prekovremenog rada u vršnim sezonama smanjeni su za otprilike 60%.
Ključni zaključci
Za proizvođače koji razmatraju implementaciju humanoidnih robota, iskustvo ove pekare nudi nekoliko praktičnih lekcija:
- Započnite s ulogama koje je teško popuniti, a ne s ulogama koje je lako automatizirati. Rukovanje na kraju linije imalo je više od 40% godišnje fluktuacije. Poslovni slučaj bio je prvo pouzdanost osoblja, a zatim trošak, točno kako je to izjavio direktor operacija.
- Investirajte u softverski sloj. Platforma za upravljanje flotom bila je jednako važna kao i hardver. Budući da su radni procesi živjeli u zajedničkoj knjižnici, nova proizvodna linija s različitim dimenzijama kutija konfigurirana je jednom i proširena na sva tri robota.
- Planirajte razdoblje prilagodbe od 3-6 mjeseci. Trebalo je do petog mjeseca da obje smjene rade autonomno: procjena lokacije i rizika, redizajn radnog prostora, jedan robot u dnevnoj smjeni, zatim druga dva. Sukladno tome, predvidite vrijeme i strpljenje.
- Mjerite ono što je važno. Propusnost i ušteđeni radni sati su važni, ali točnost narudžbi, troškovi prekovremenog rada i fluktuacija imali su ovdje jednaku težinu. Puna vrijednost implementacije protezala se daleko izvan brzine obrade.
- Uključite svoju radnu snagu rano. Ljudi koji su rukovali kutijama prešli su na kontrolu kvalitete i koordinaciju otpreme, umjesto da napuste posao. Komunikacija tog plana prije dolaska prvog robota je ono što razdvaja prihvaćanje od otpora.
Iskustvo ove pekare pokazuje da je implementacija humanoidnih robota u distribuciji na kraju linije praktična, korisna i ostvariva s trenutnom tehnologijom. Ključno je tretirati je kao operativnu promjenu, a ne kao kupnju tehnologije, s realnim razdobljem prilagodbe, radnim procesima pohranjenim na jednom mjestu i jasnim planom za to gdje će završiti postojeći tim.