시나리오: 산업용 제빵 공장에서의 인간형 로봇
가상 시나리오: 유럽의 중견 제과점에서 3대의 휴머노이드 로봇이 수동 분류 작업에서 안정적인 2교대 운영으로 전환되는 생산 라인 최종 단계의 유통 업무에 투입된 상황입니다.
Motion1 Inc. ·
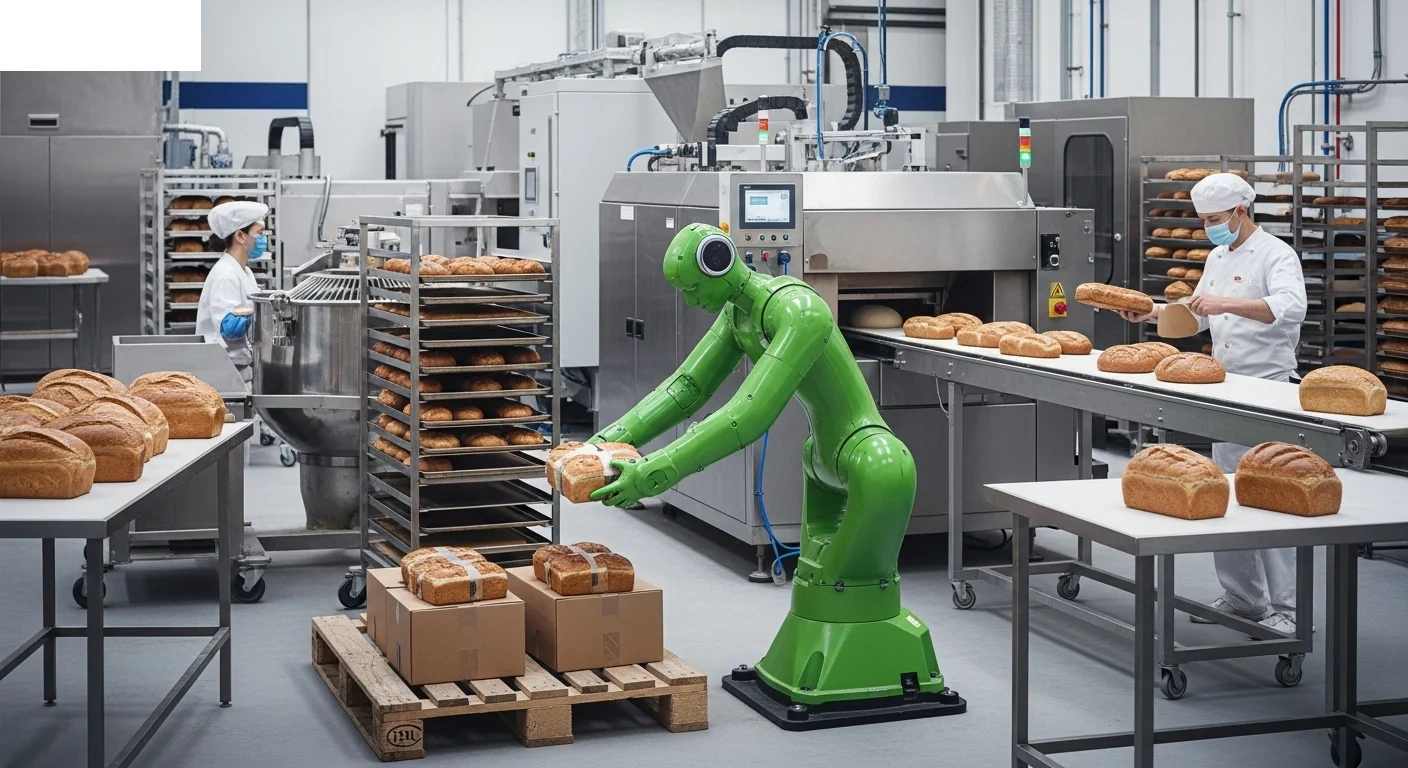
산업용 베이커리 생산 라인 최종 단계 유통
모델링된 시나리오: 본 문서는 특정 고객 참여에 대한 보고서가 아닌, 해당 부문의 일반적인 운영 패턴을 기반으로 구축된 대표적인 배포 사례를 설명합니다. 제시된 수치는 이러한 형태의 배포가 달성할 수 있는 예시적인 추정치입니다.
당면 과제
서유럽의 한 중견 산업용 베이커리는 지역 슈퍼마켓 체인에 포장된 제과류를 생산합니다. 해당 시설은 주 6일, 2교대로 두 개의 생산 라인을 운영합니다. 컨베이어에서 완제품을 분류하고, 주문별로 그룹화하며, 유통을 위해 팔레트와 이동식 카트에 적재하는 생산 라인 최종 단계 공정은 전적으로 수작업으로 이루어졌습니다.
이 작업은 육체적으로 힘듭니다. 작업자들은 8시간 교대 근무 동안 5~15kg에 달하는 제품 상자를 들어 올리고, 구부리고, 운반합니다. 이러한 역할의 직원 이직률은 연간 40%를 초과했습니다. 성수기(휴일, 프로모션 기간)에는 베이커리가 교대 근무 인력을 채우는 데 정기적으로 어려움을 겪었으며, 이는 초과 근무 비용과 가끔 발생하는 주문 지연으로 이어졌습니다.
이러한 상황에 처한 운영 책임자들에게 목표는 인력을 줄이는 것이 아닙니다. 이는 더 이상 안정적으로 수행할 인력을 찾기 어려운 작업을 처리하는 것입니다.
해결책
해당 베이커리는 생산 라인 최종 단계 유통 워크플로우를 처리하기 위해 3대의 휴머노이드 로봇을 배치했습니다. Field Deployment Engineer들은 베이커리 자체 작업에 대해 로봇을 훈련시켰고, 라인 감독관들이 로봇과 함께 작업할 수 있도록 훈련시켰으며, 모든 워크플로우는 플릿 관리 플랫폼을 통해 중앙에서 관리되었습니다.
핵심 워크플로우는 다음과 같습니다:
- 주문 분류. 로봇은 컨베이어에서 완제품 상자를 집어 바코드 스캔을 기반으로 주문별 준비 구역으로 분류합니다.
- 팔레트 적재. 로봇은 운송 안정성을 위해 최적화된 사전 정의된 적재 패턴에 따라 분류된 상자를 팔레트에 쌓습니다.
- 카트 적재. 소량 주문의 경우, 로봇은 배송 경로 순서에 따라 이동식 카트에 적재합니다.
각 로봇은 현장에서 이러한 워크플로우에 대해 훈련받았으며, 베이커리 자체 작업자들이 작업을 수행하는 녹화본을 기반으로 시작되었습니다. 그 결과 생성된 워크플로우는 공유 라이브러리에 저장되었습니다. 상자 크기가 다른 새로운 제품 라인이 도입되었을 때, 워크플로우는 한 번 업데이트되어 세 대의 모든 유닛에 전파되었습니다.
배포 타임라인
- 1-2개월차: 현장 평가, 위험 평가, 작업 공간 재설계. 생산 라인 최종 단계 구역 주변에 라이트 커튼 센서와 비상 정지 스테이션을 갖춘 안전 구역이 설정되었습니다.
- 3개월차: 1차 생산 라인에 첫 번째 로봇 배치. 주간 교대 근무 동안에만 인간 작업자와 함께 인간 감독 하에 운영되었습니다.
- 4개월차: 두 번째 및 세 번째 로봇 배치. 야간 교대 근무 운영이 시작되었으며, 인간 감독이 감소했습니다 (로봇 구역당 교대 근무당 한 명의 감독관).
- 5-6개월차: 양쪽 교대 근무에서 완전 자율 운영. 인간 작업자들은 품질 관리 및 배송 조정 역할로 재배치되었습니다.
모델링된 결과 (첫 12개월)
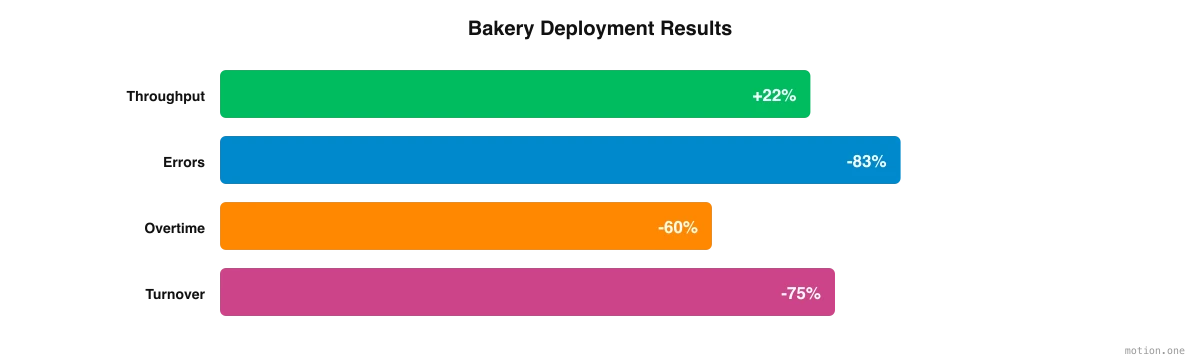
- 처리량 증가: 생산 라인 최종 단계 처리 속도가 22% 향상되었으며, 주로 휴식 시간 및 교대 근무 전환 간격 제거로 인한 것입니다.
- 주문 정확도: 일관된 바코드 스캔 및 규칙 기반 분류 로직에 힘입어 분류 오류가 평균 1.8%에서 0.3%로 감소했습니다.
- 절감된 노동 시간: 연간 약 11,000 노동 시간이 수작업 처리에서 고부가가치 역할로 전환되었습니다.
- 직원 이직률: 생산 라인 최종 단계 구역의 이직률이 40% 이상에서 10% 미만으로 감소했습니다 (남은 직원은 감독 및 품질 역할에 있습니다).
- 초과 근무 감소: 성수기 초과 근무 비용이 약 60% 감소했습니다.
주요 시사점
휴머노이드 로봇 배치를 고려하는 제조업체에게 이 베이커리의 경험은 몇 가지 실질적인 교훈을 제공합니다:
- 자동화하기 쉬운 역할이 아니라 채우기 어려운 역할부터 시작하십시오. 생산 라인 최종 단계 처리는 연간 40% 이상의 이직률을 보였습니다. 운영 책임자가 말했듯이, 비즈니스 사례는 인력 안정성이 최우선이었고 비용은 그 다음이었습니다.
- 소프트웨어 계층에 투자하십시오. 플릿 관리 플랫폼은 하드웨어만큼 중요했습니다. 워크플로우가 공유 라이브러리에 있었기 때문에, 상자 크기가 다른 새로운 제품 라인은 한 번 구성되어 세 대의 모든 로봇에 전파되었습니다.
- 3-6개월의 가동 기간을 계획하십시오. 양쪽 교대 근무가 자율적으로 운영되기까지 5개월이 걸렸습니다: 현장 및 위험 평가, 작업 공간 재설계, 주간 교대 근무에 한 대의 로봇, 그 다음 두 대의 로봇. 그에 따라 시간과 인내심을 할당하십시오.
- 중요한 것을 측정하십시오. 처리량과 절감된 노동 시간도 중요하지만, 주문 정확도, 초과 근무 비용, 이직률 또한 여기서 큰 비중을 차지했습니다. 배포의 전체 가치는 처리 속도를 훨씬 뛰어넘었습니다.
- 직원들을 조기에 참여시키십시오. 상자를 다루던 사람들은 사업장을 떠나는 대신 품질 관리 및 배송 조정 역할로 이동했습니다. 첫 번째 로봇이 도착하기 전에 이러한 계획을 전달하는 것이 수용과 저항을 가르는 요소입니다.
이 베이커리의 경험은 생산 라인 최종 단계 유통에서 휴머노이드 로봇 배치가 현재 기술로 실용적이고 유익하며 달성 가능하다는 것을 보여줍니다. 핵심은 기술 구매가 아닌 운영 변화로 취급하고, 현실적인 가동 기간, 한 곳에 보관된 워크플로우, 그리고 기존 팀이 어떤 역할을 맡게 될지에 대한 명확한 계획을 세우는 것입니다.